
完整产品资料可在下载中心获取。
产品概述
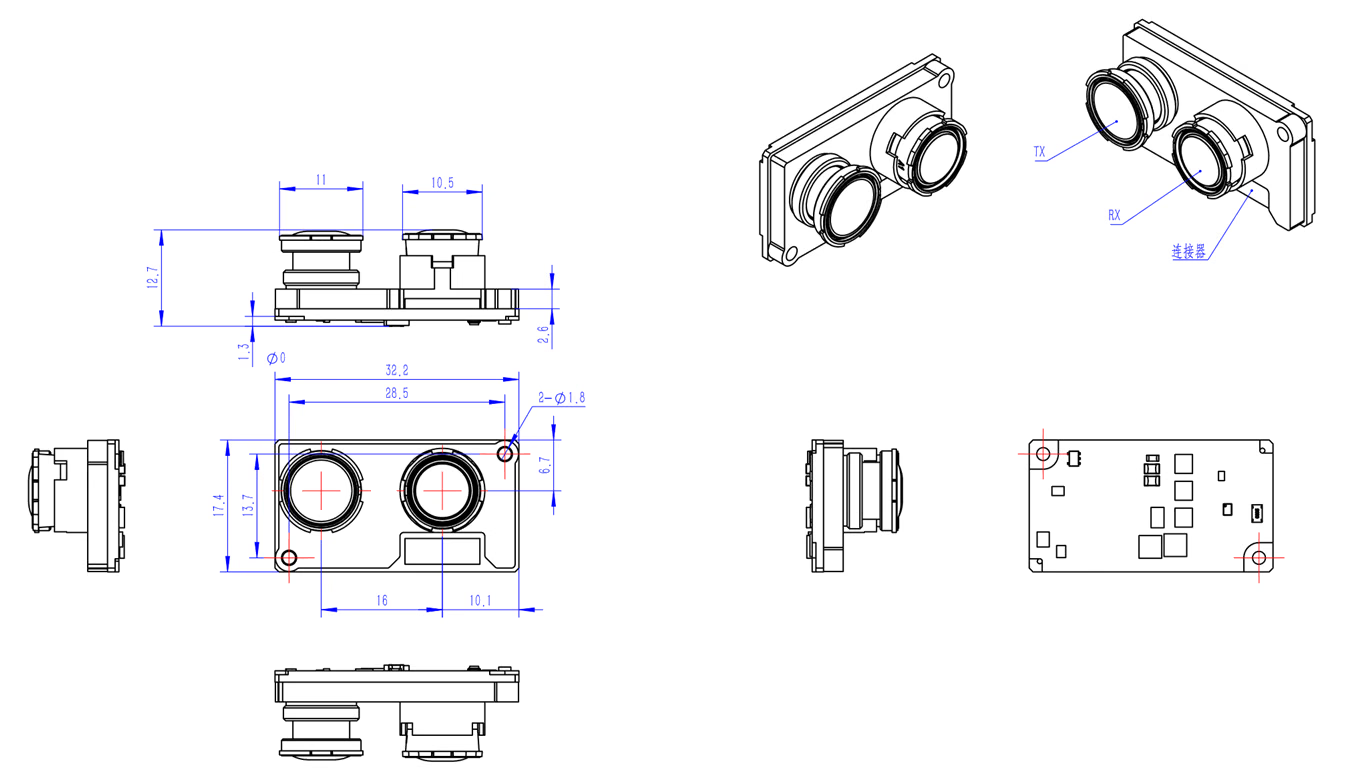
S11 是面向移动机器人的全固态 dToF RGB-D 相机,提供以太网和 USB 版本,并可按需提供 MIPI 模组。相机可同步输出深度、RGB 和 IR 幅值数据,用于避障、空间感知与建模。 室外典型工作范围为 0.1–5 m(10%–90% 反射率);室内最远测距可达 10 m。MIPI 模组与标准款采用相同深度技术,但接口、外形尺寸和供电条件不同。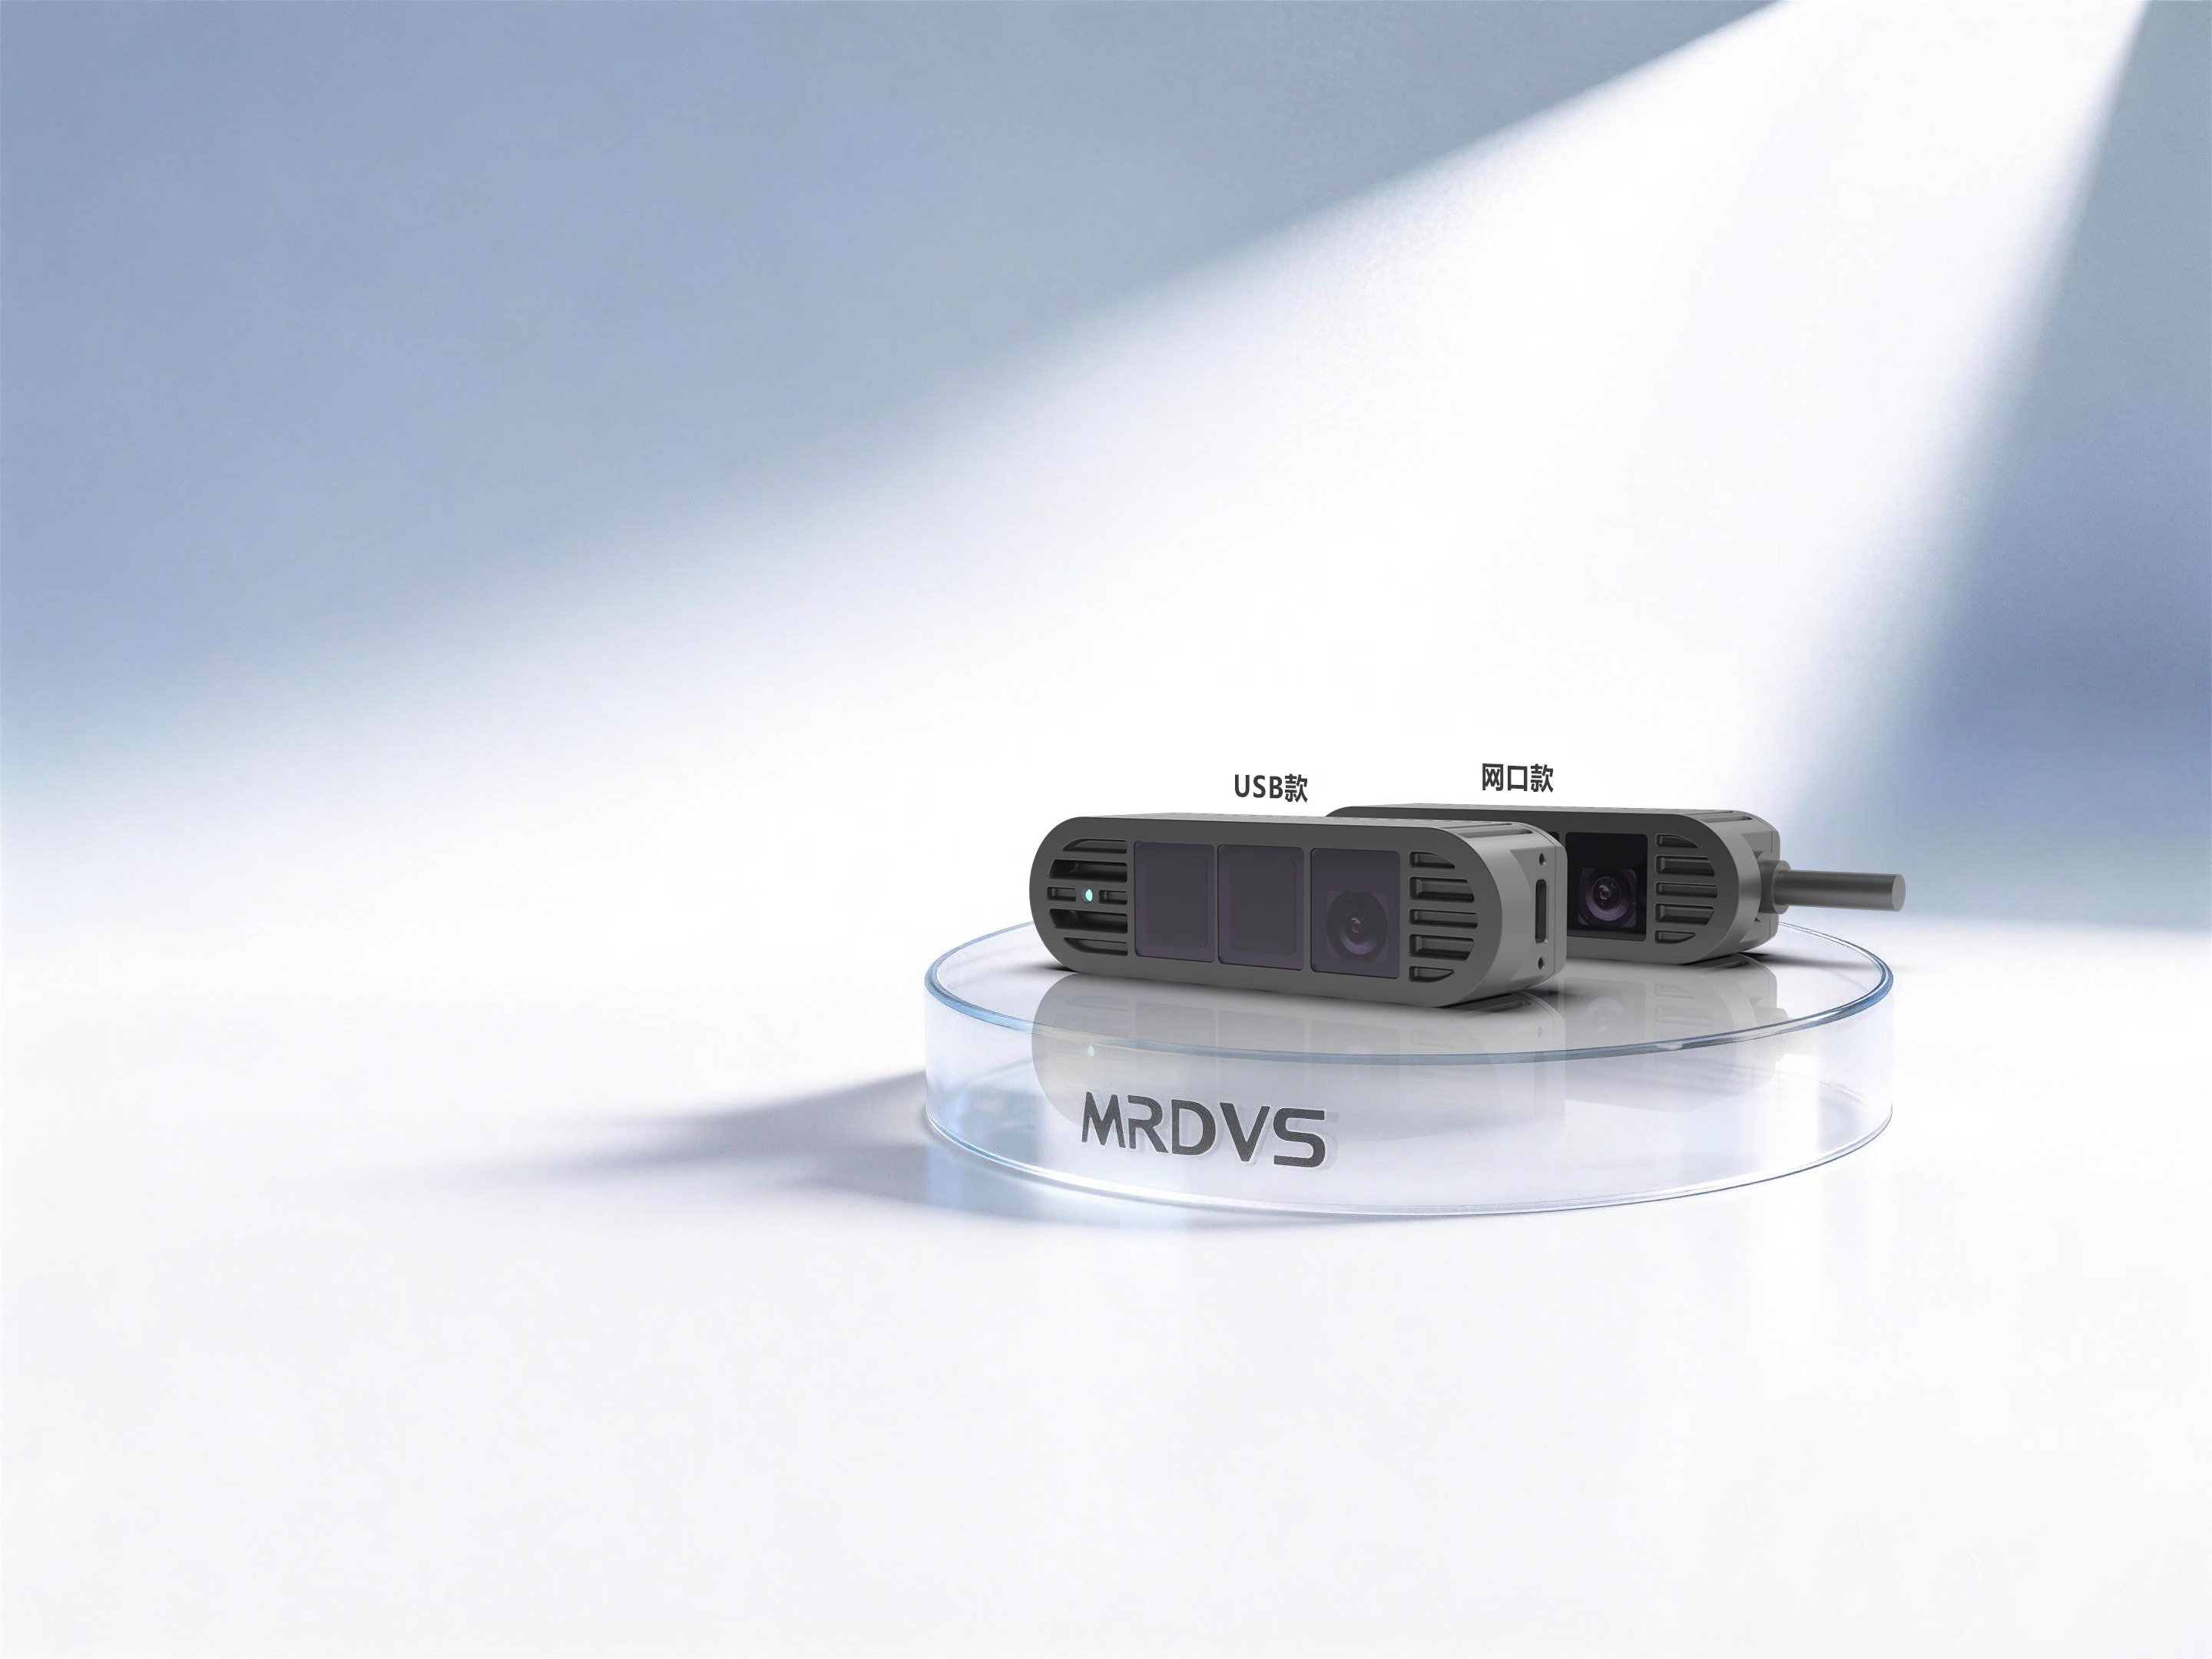
主要特性与应用
- dToF 深度感知,支持室内外三维数据采集。
- 深度、RGB 和 IR 幅值数据同步输出;以太网和 USB 版本支持 RGB-D 对齐。
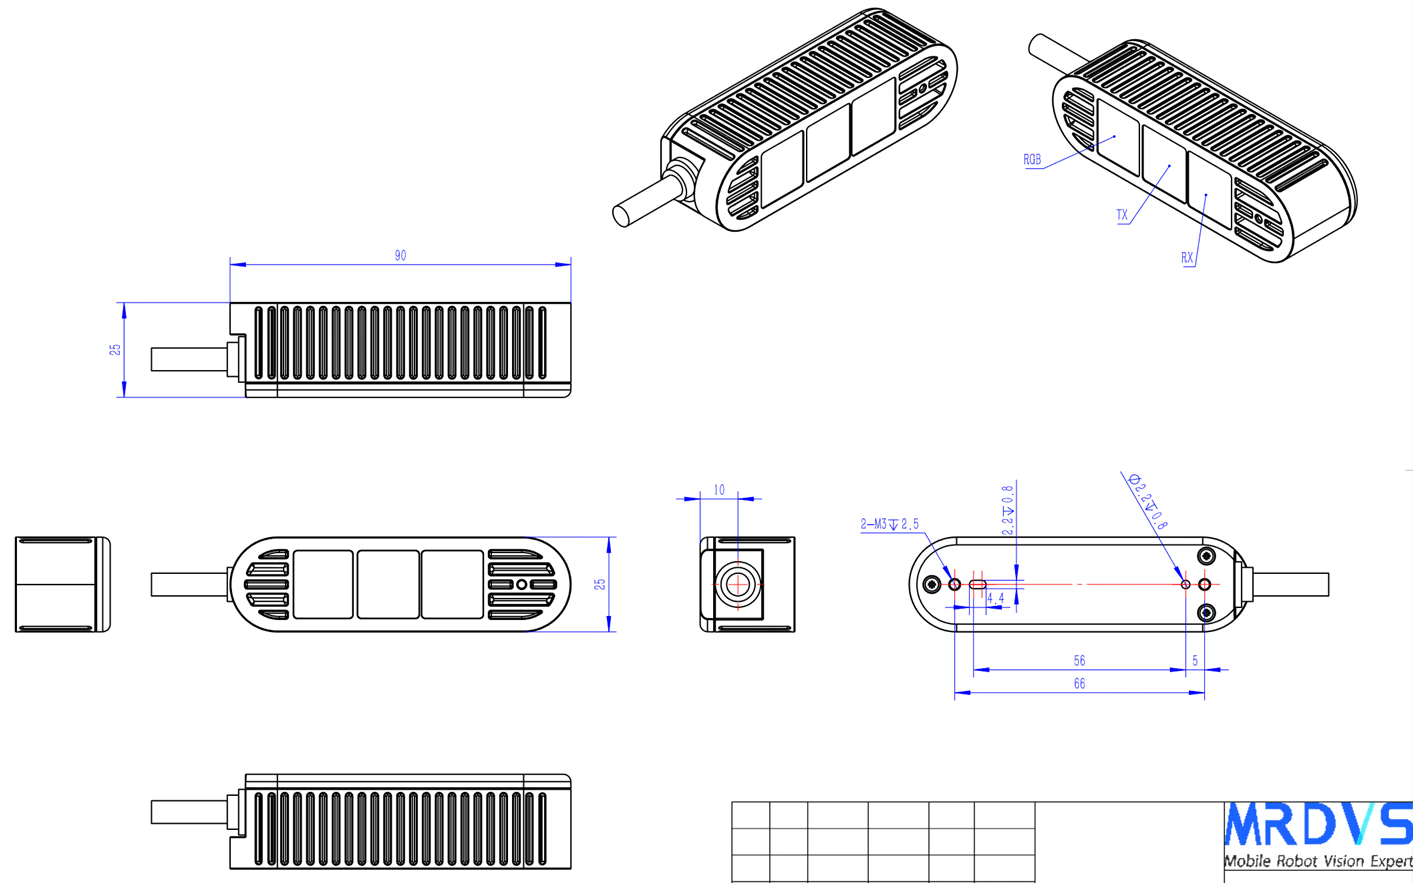
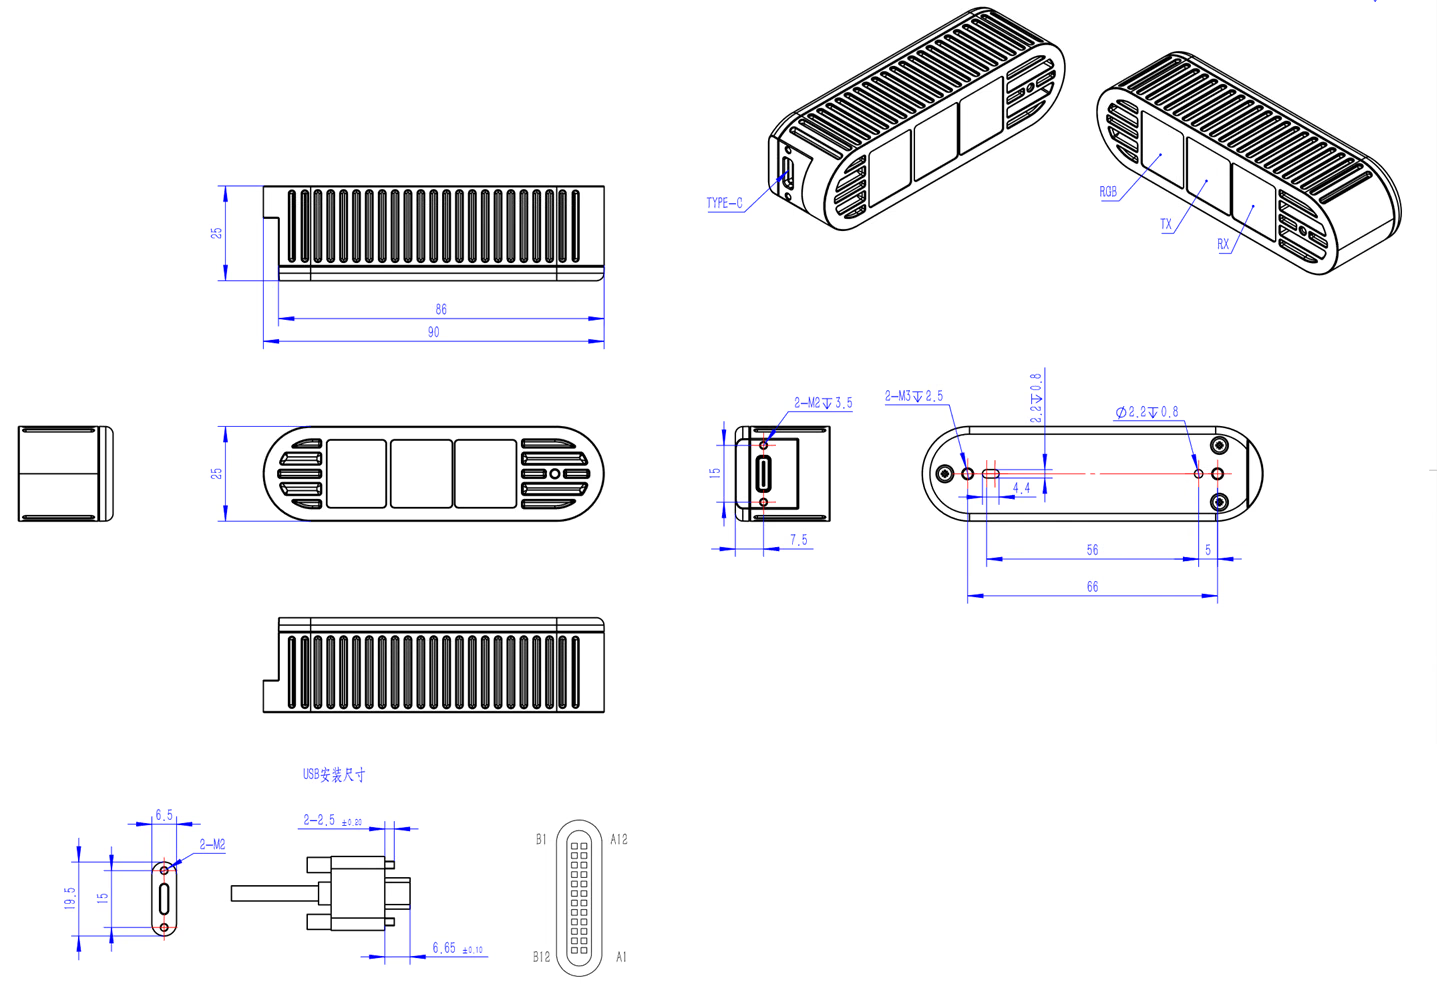
- 紧凑型全固态设计,以太网版本约 130 g,USB 版本约 90 g。
- 适用于清洁机器人、AGV/AMR、服务机器人、陪伴机器人和特种机器人等场景。
规格参数
结构与部署
产品结构和尺寸
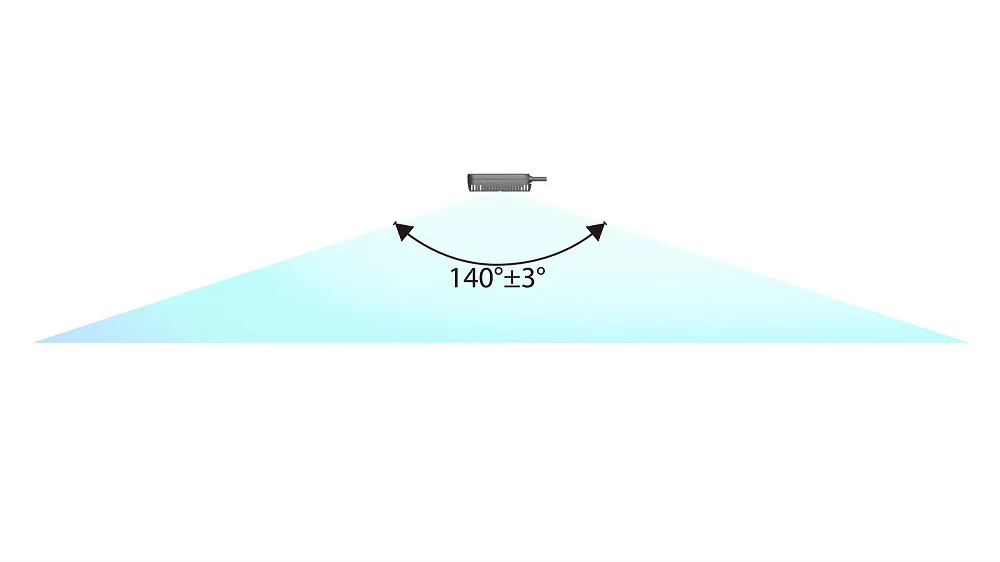
探测范围
安装要求
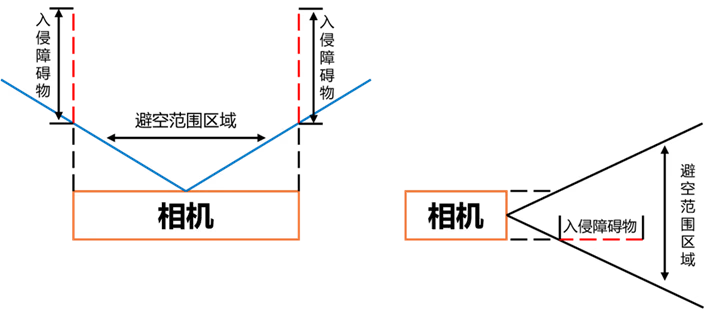
- 避免边框、筋条或过小开孔裁切相机视场角。
- 避免在镜面、高亮金属或狭窄反射腔体附近安装,以降低近场反射和多路径影响。
- 如需保护窗口,应验证材料透过率、清洁度和安装后的实际测距效果。
- 避免过紧固定,并在密闭空间中预留散热路径。
环境与可靠性
首次连接
1
连接设备
使用 24 VDC / 2 A 电源为以太网版本供电,并使用六类网线连接相机与电脑。蓝色指示灯慢闪表示已正常上电。
2
配置网络
以太网版本默认 IP 地址为
192.168.100.82。将电脑配置到相同网段,并确保防火墙不会阻断设备通信。3
验证取流
使用配套上位机软件打开相机,检查图像是否清晰、无花屏或卡顿;随后按需要配置图像和算法参数。
LxCameraViewer 界面
上位机可查看深度图、IR 幅值图、点云和 RGB 图,并用于设置相机基础功能与算法参数。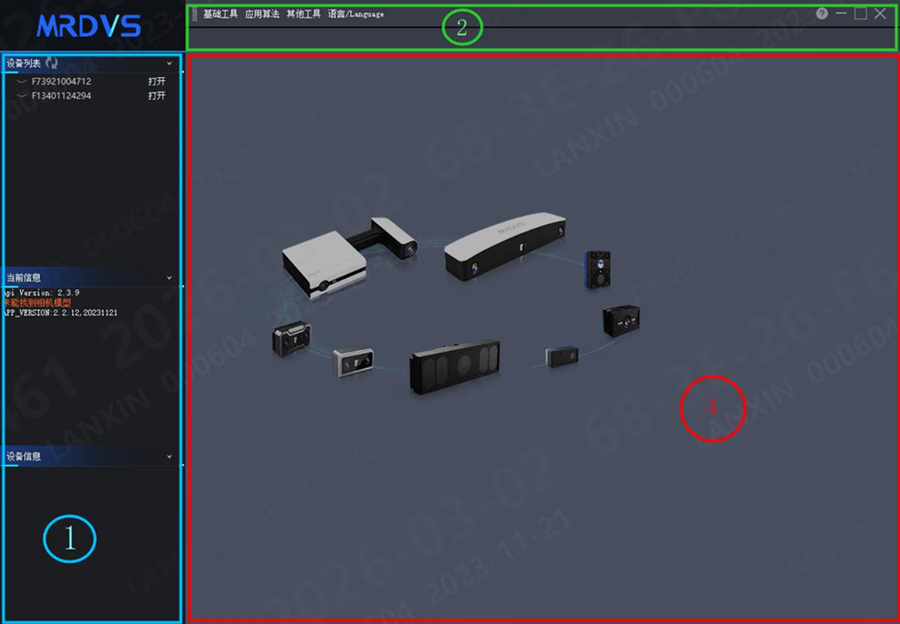
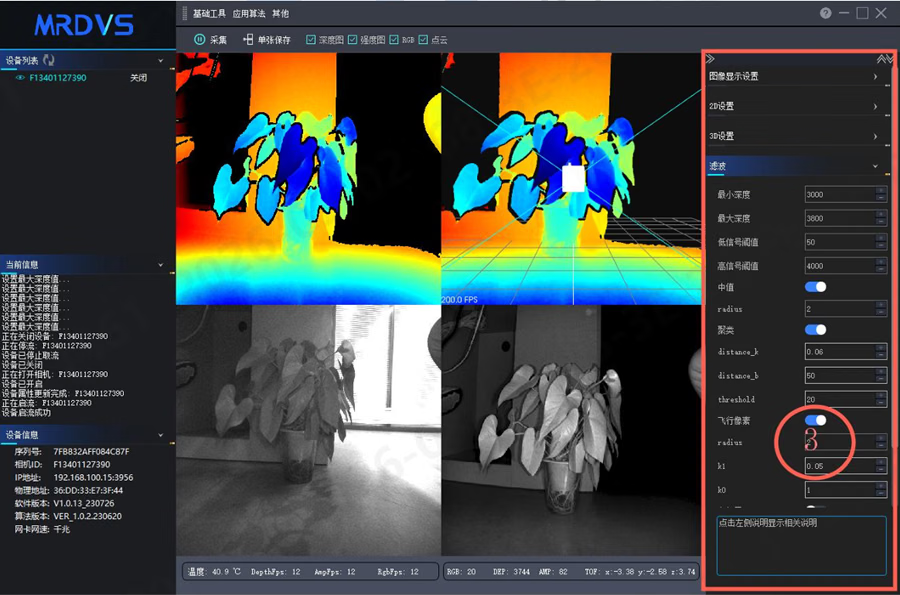
- 在设备列表选择相机,点击 开启 或 关闭。
- 使用 采集 启动或停止取流;使用 单张保存 保存已开启的数据流。
- 通过 深度图、强度图、RGB 和 点云 选择显示数据。
常见问题与安全提示
应用案例
无人叉车案例
查看无人叉车三维感知应用。
潜伏式 AMR 案例
查看低矮障碍物避障应用。
轮式人形机器人案例
查看人形机器人三维避障应用。