
完整产品资料可在下载中心获取。
V2 Pro 导航控制器
产品概述
工作方式
控制器内置计算平台,无需额外的工控机。机器人在目标区域运行时,顶视相机采集环境特征,2D LiDAR 提供平面轮廓,IMU 提供运动数据;控制器融合这些数据以构建地图并输出定位结果。主要特性
- 融合
108° × 57°顶视相机、270°扫描范围的 2D LiDAR 与 IMU。 - 配备
6 TOPSNPU 算力,支持通过可视化界面建图和管理地图。 - 集成 Wi-Fi 6 和音频输出,可用于人工叉车的定位数据传输、语音提示和告警。
- 支持移动机器人、AGV 和人工叉车的室内定位与导航集成。
典型应用
- 厂区物流:仓库、月台和车间等区域的机器人定位与导航。
- 人工叉车升级:为既有叉车加装定位能力,并通过上层系统接入位置数据。
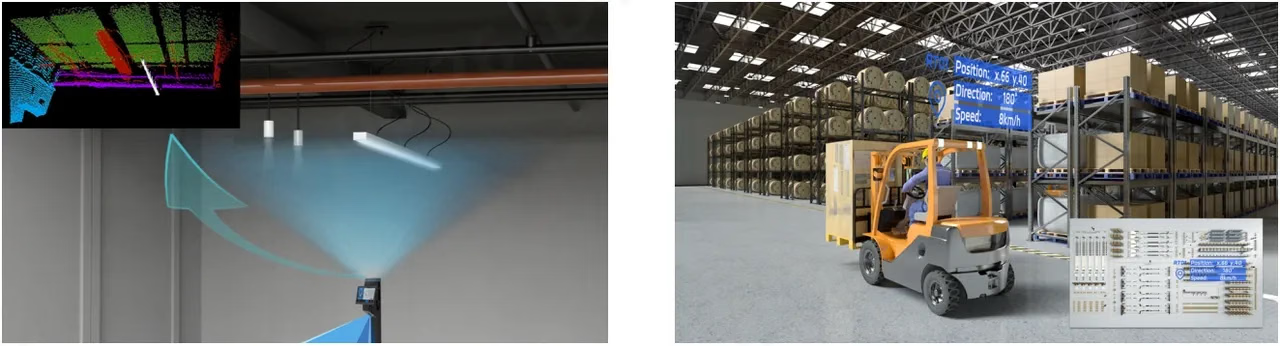
V2 Pro 应用场景示意
规格参数
基本规格
接口定义
控制器提供电源、以太网、CAN、I/O 和音频输出接口。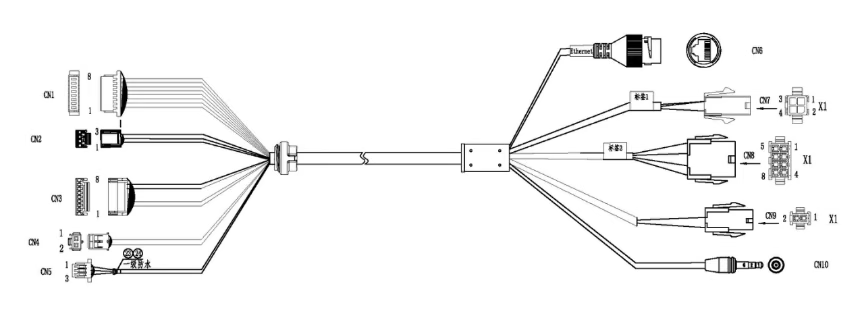
V2 Pro 接口位置
CN8 I/O 引脚定义
- 输入:5–24 V 高电平有效。
- 输出:推挽输出,支持 24 V / 100 mA 驱动。
产品结构
外观与尺寸
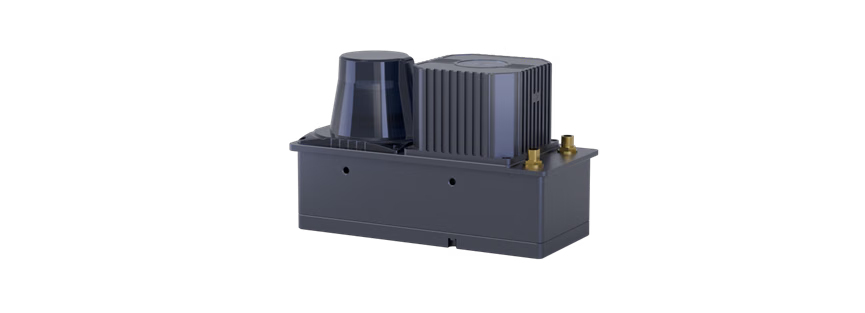
V2 Pro 外观
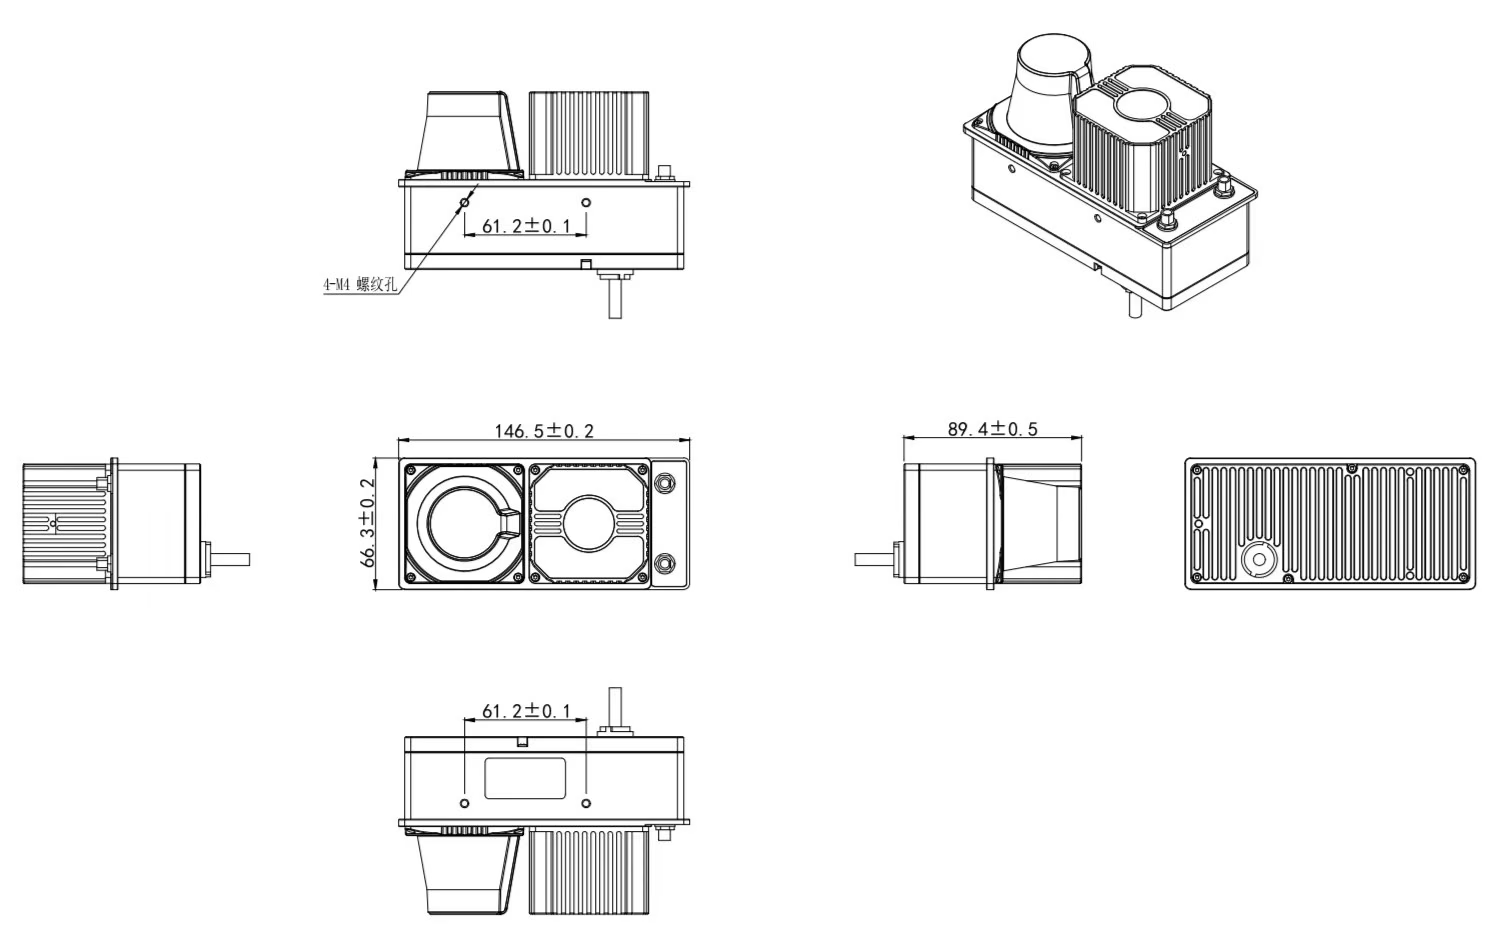
V2 Pro 结构尺寸图
组件说明
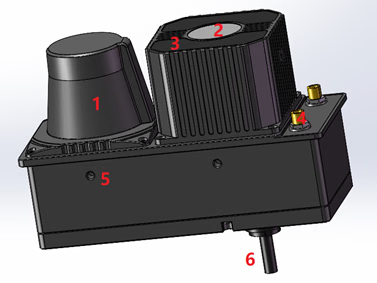
V2 Pro 组件总览(正面)
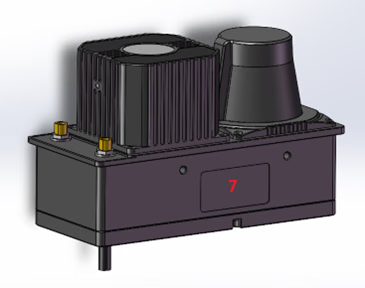
V2 Pro 组件总览(背面)
无线通信模块
控制器配备2T2R 无线网卡,支持 MU-MIMO 和双流传输。Wi-Fi 工作于 2.400–2.4835 GHz ISM 频段;实际吞吐量受网络配置、现场干扰和接入设备影响。
集成与安装
探测范围与坐标系
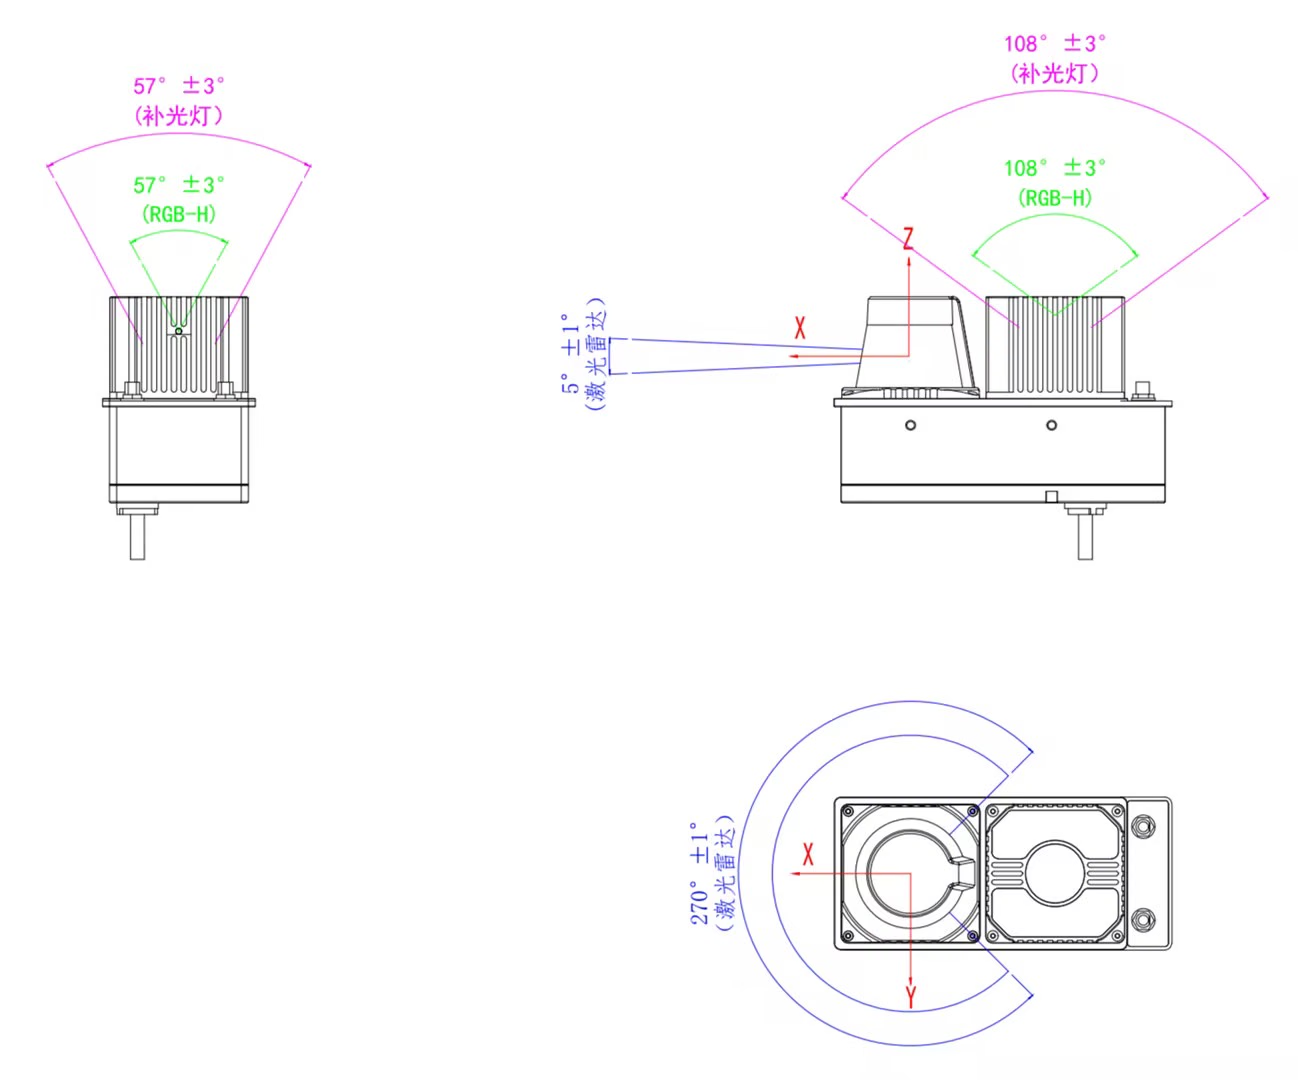
顶视相机探测范围与坐标系
安装方式
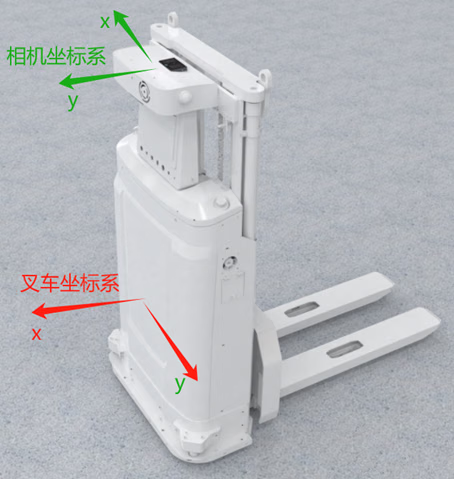
V2 Pro 安装方式示意
上位机与 SDK
使用配套上位机软件查看顶视相机图像、LiDAR 轮廓和定位状态。开发集成请参考 MRDVS 上位机使用说明书和 Camera SDK 开发指南。使用环境与可靠性
快速开始
包装清单
连接并验证设备
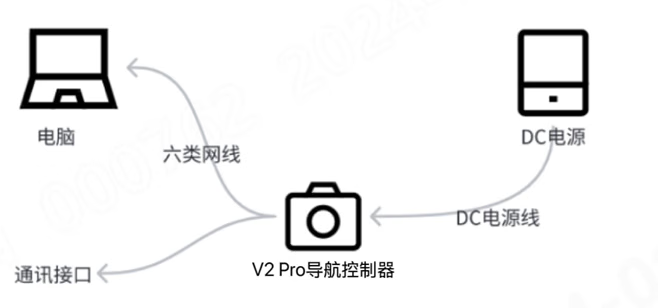
V2 Pro 连接测试示意
1
连接电源
将电源线接入控制器的 DC 电源接口,并连接
24 V / 3 A 直流电源。蓝色指示灯缓慢闪烁表示设备已正常上电。若指示灯不亮或红灯常亮,请检查电源接口和电源适配器。2
配置网络
使用六类网线将控制器以太网接口与计算机直接连接。设备出厂默认 IP 为
192.168.100.201;将计算机设置为同一网段,并允许防火墙放行设备通信。在局域网浏览器中访问 http://192.168.100.201:9998,可免密登录 Web 界面。3
检查数据流
启动配套上位机软件,确认顶视相机图像清晰,且没有花屏或明显卡顿。若检测到多个 IP 地址,请排查局域网 IP 冲突并选择正确的设备地址。
界面说明
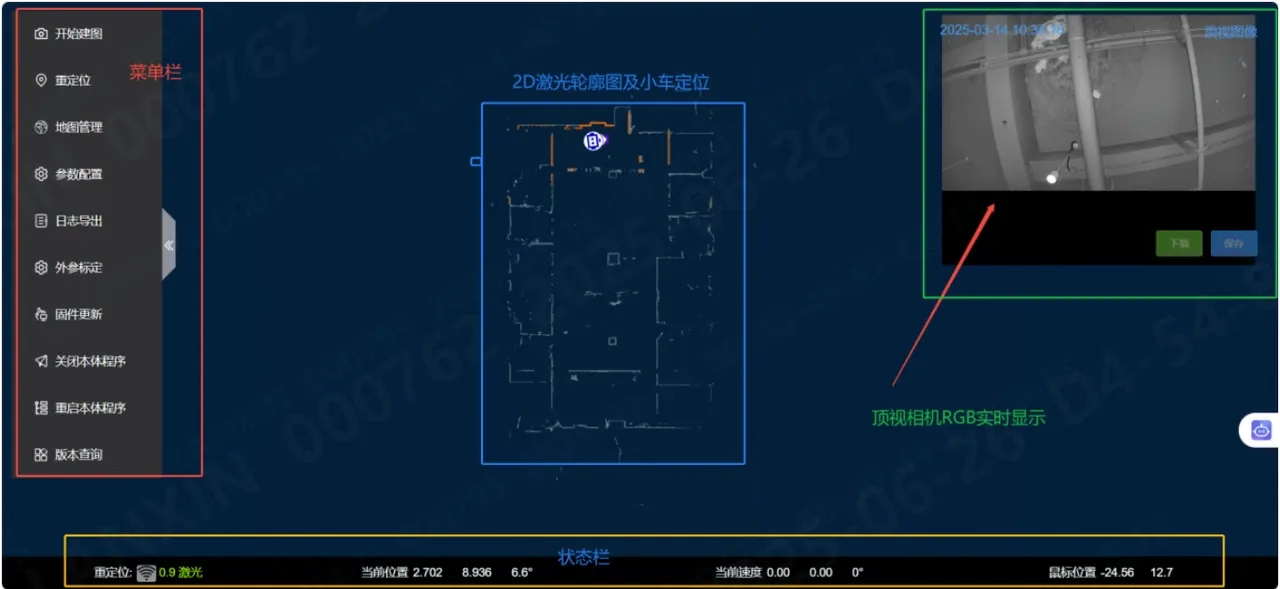
V2 Pro 上位机界面
- 红色区域:功能菜单,包括建图、重定位和地图管理。
- 蓝色区域:已加载的 2D 轮廓图和车辆定位图标。
- 绿色区域:顶视相机实时 RGB 图像。
- 黄色区域:重定位信号强度、车辆位置和速度,以及鼠标位置坐标。信号强度依次为绿色(优)、蓝色(良好)和红色(差)。
创建地图
1
开始建图
在菜单栏选择 开始建图。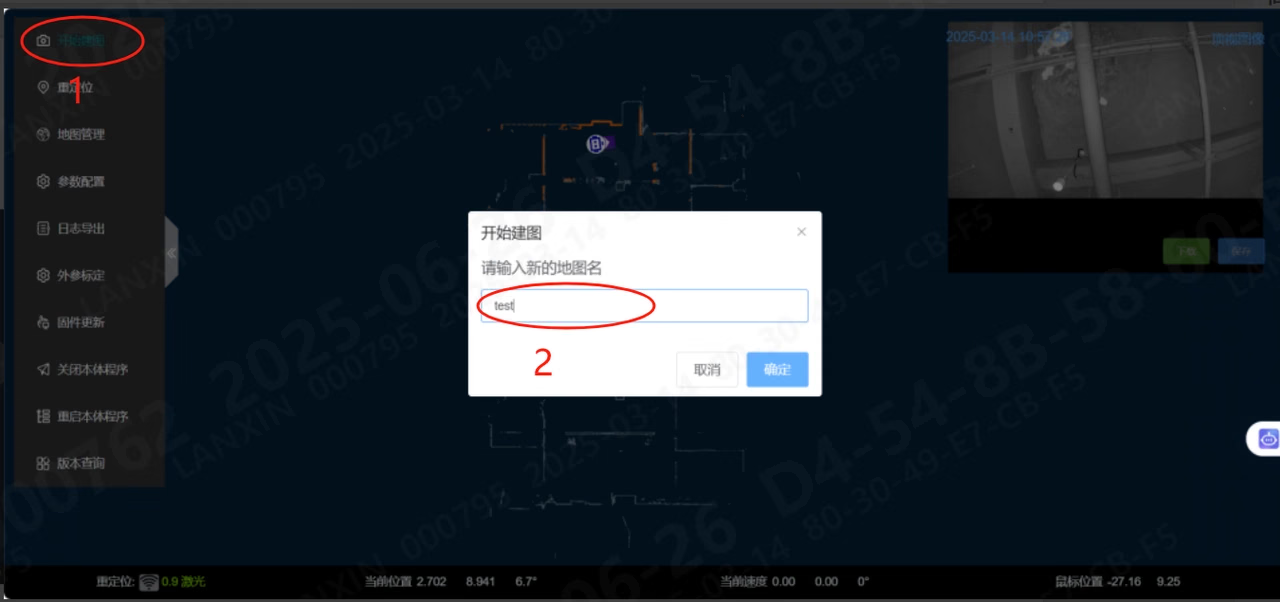
2
输入地图名称
地图名称仅可包含字母、数字和下划线,且不能以数字开头。
3
采集地图数据
建图时,车辆线速度不得超过 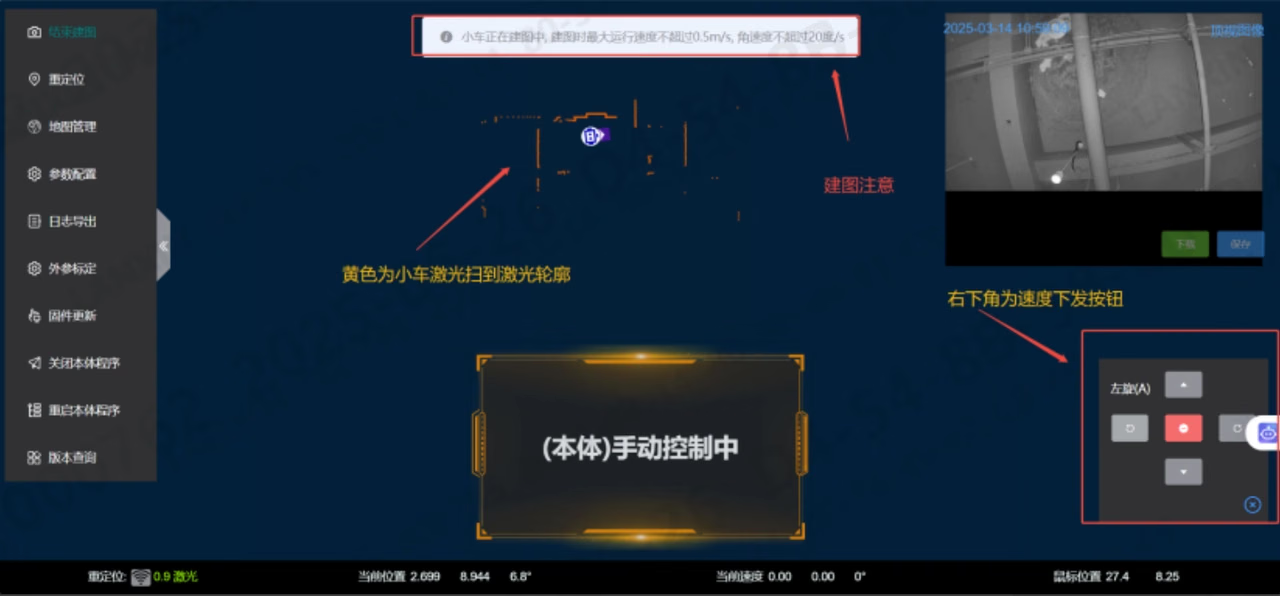
0.5 m/s,角速度不得超过 20°/s。界面会显示激光轮廓和顶视相机图像。建图界面
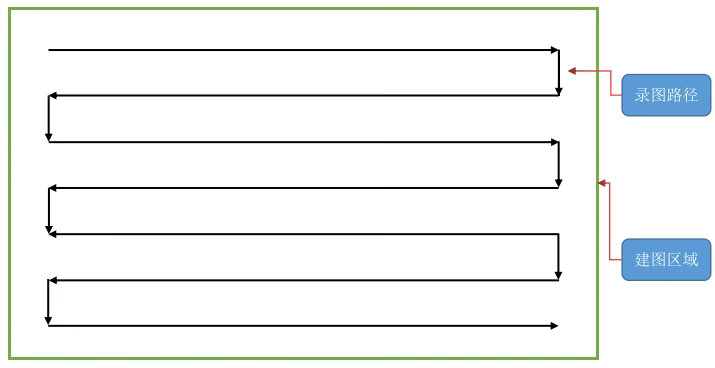
0.2 m/s。尽量直行和直角转弯,避免重复路线和随机抖动;同向轨迹保留约三分之一的重叠区域,平行轨迹间距约 2 m,以覆盖目标区域或车辆行驶路线。建议的建图行驶路径
4
结束建图
完成区域扫描后,在菜单栏选择 结束建图。处理时间取决于扫描区域的大小。
部署和应用地图
1
部署后台地图
打开 地图管理,在后台地图列表中找到新建地图并选择 部署。需要使用的每张地图都必须部署到主机地图;后台地图支持修改、导出和删除。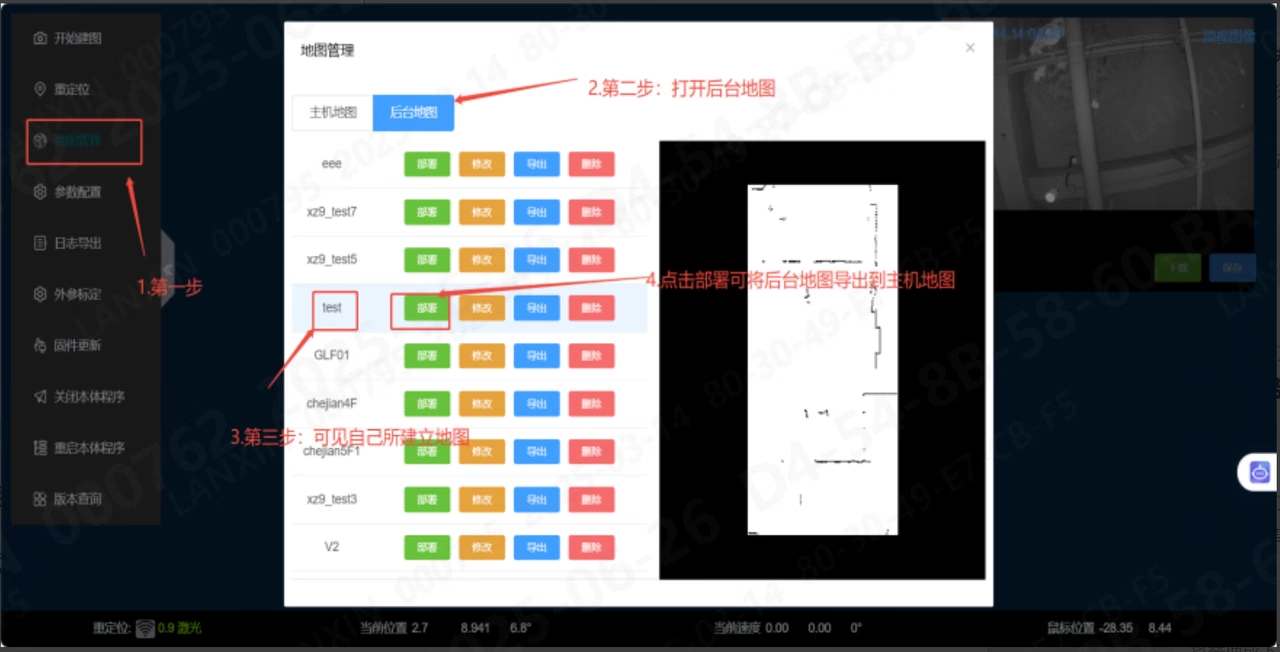
后台地图管理
2
应用主机地图
在 主机地图 中选择 应用。应用后必须重启控制器,地图才会生效。主机地图支持导出和删除。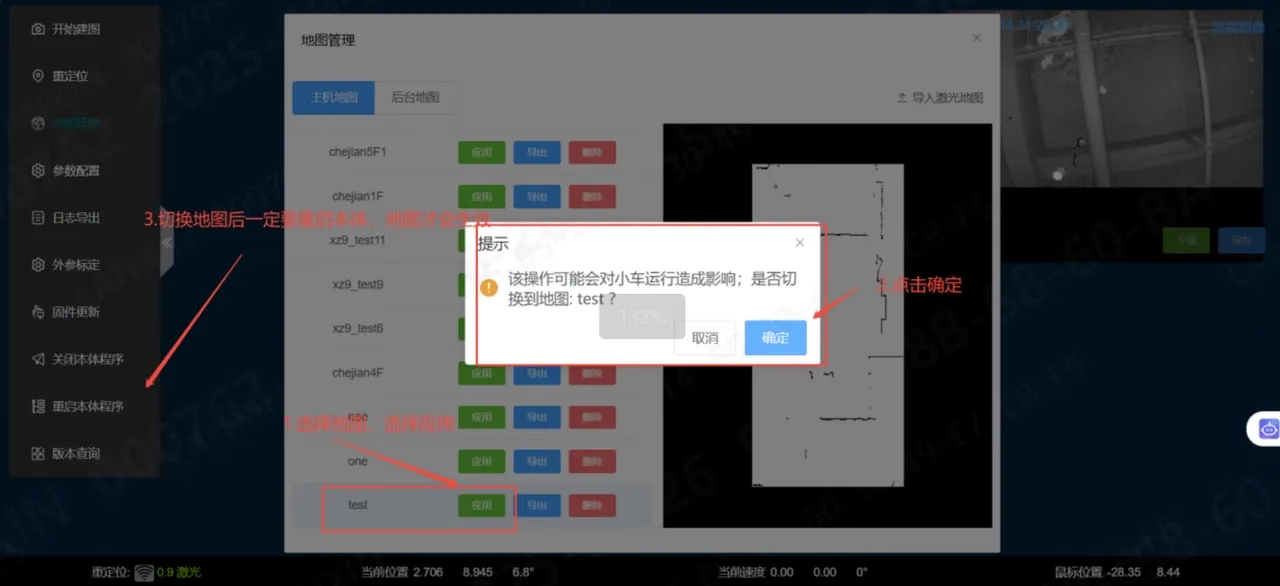
主机地图管理
重定位与参数配置
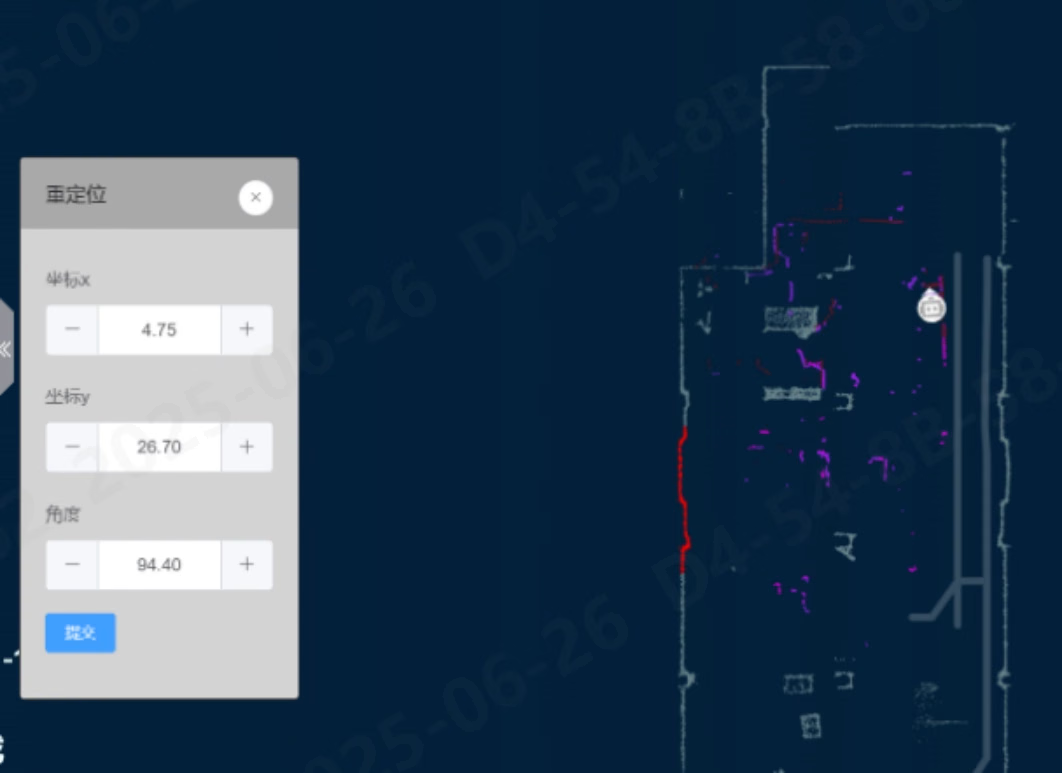
重定位界面
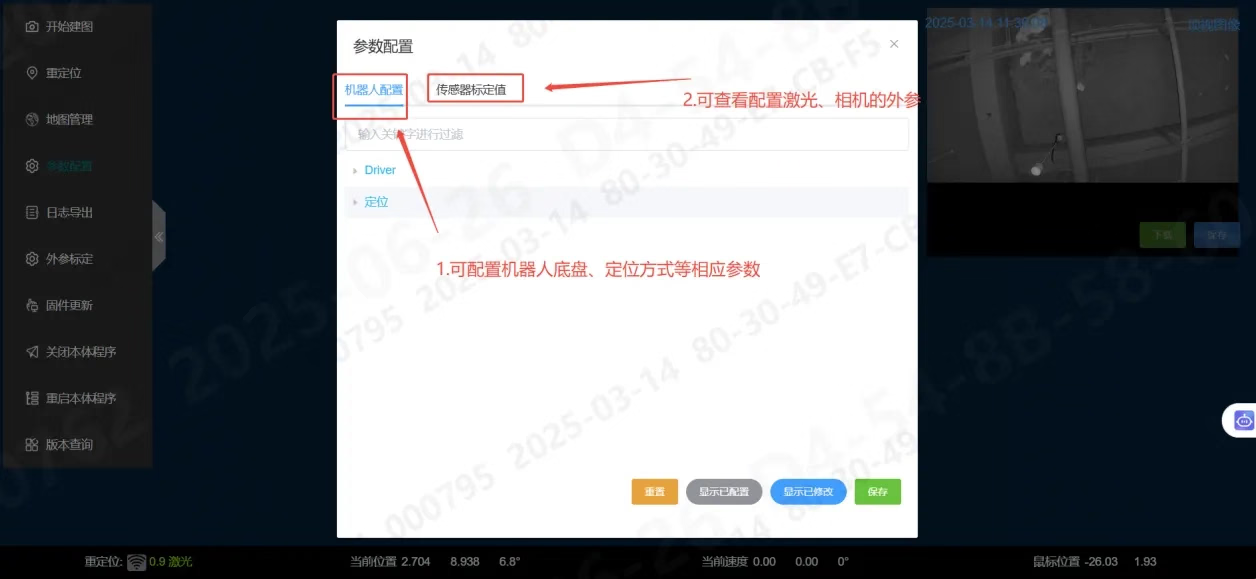
参数配置界面
故障排查
安全与合规
激光安全
- 本产品的激光符合 Class 1 安全等级。
- 按照 EN 60825 的要求,在正常使用条件下,产品发射的激光不会对人体造成危害。
- 安装、维护或异常排查时,请遵守现场的激光安全规程;不得擅自拆解或改装光学相关部件。
激光安全标签
内含锂电池
- 请勿自行拆卸、改装或更换内置电池。
- 避免使设备受到剧烈撞击、挤压、刺穿或高温、火源影响。
- 运输、报废或回收设备时,请遵守当地关于含锂电池设备的规定。
内含锂电池标签
相关文档
V2 纯定位版本操作手册
配置和使用 V2 纯定位版本。
V2 Pro UDP 通信协议
通过 UDP 获取定位和设备数据。
V2 使用外部激光协议
接入外部 LiDAR 的协议说明。
V2 视觉定位模块 HTTP 通信协议
使用 HTTP 与定位模块通信。
V2 Service ROS1
V2 Service 的 ROS1 示例。
V2 Service ROS2
V2 Service 的 ROS2 示例。
ROS 极简使用说明
快速开始 ROS 集成。