
Полную документацию по продуктам можно скачать в центре загрузок.
Обзор продукта
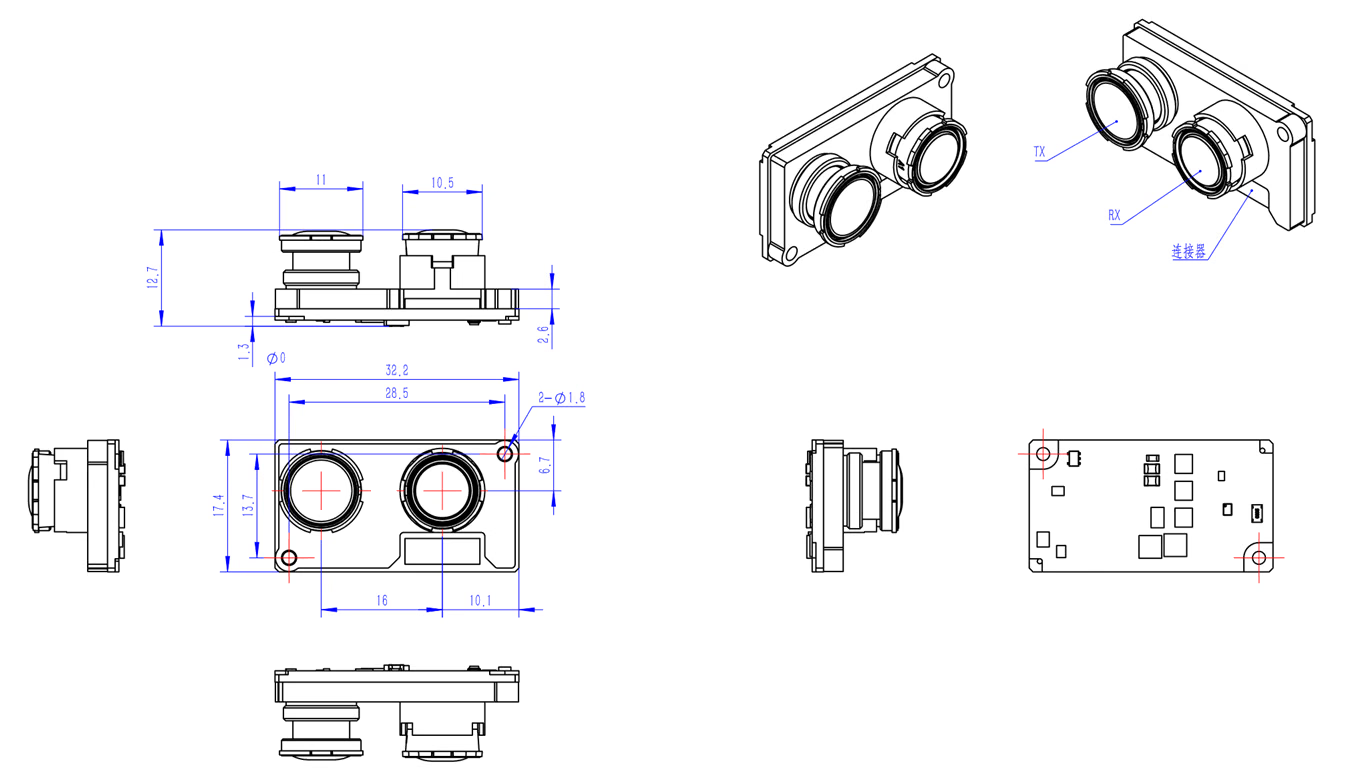
S11 — твердотельная dToF RGB-D камера для мобильных роботов. Доступны версии Ethernet и USB, а MIPI-модуль поставляется по запросу. Камера синхронно выводит данные глубины, RGB и амплитуды ИК-сигнала для обнаружения препятствий, пространственного восприятия и картографирования. Типичный рабочий диапазон на открытом воздухе составляет 0.1–5 m при отражательной способности 10%–90%, максимальный рабочий диапазон в помещении — 10 m. В MIPI-модуле используется та же технология глубины, что и в стандартных версиях, но отличаются интерфейсы, габариты и требования к питанию.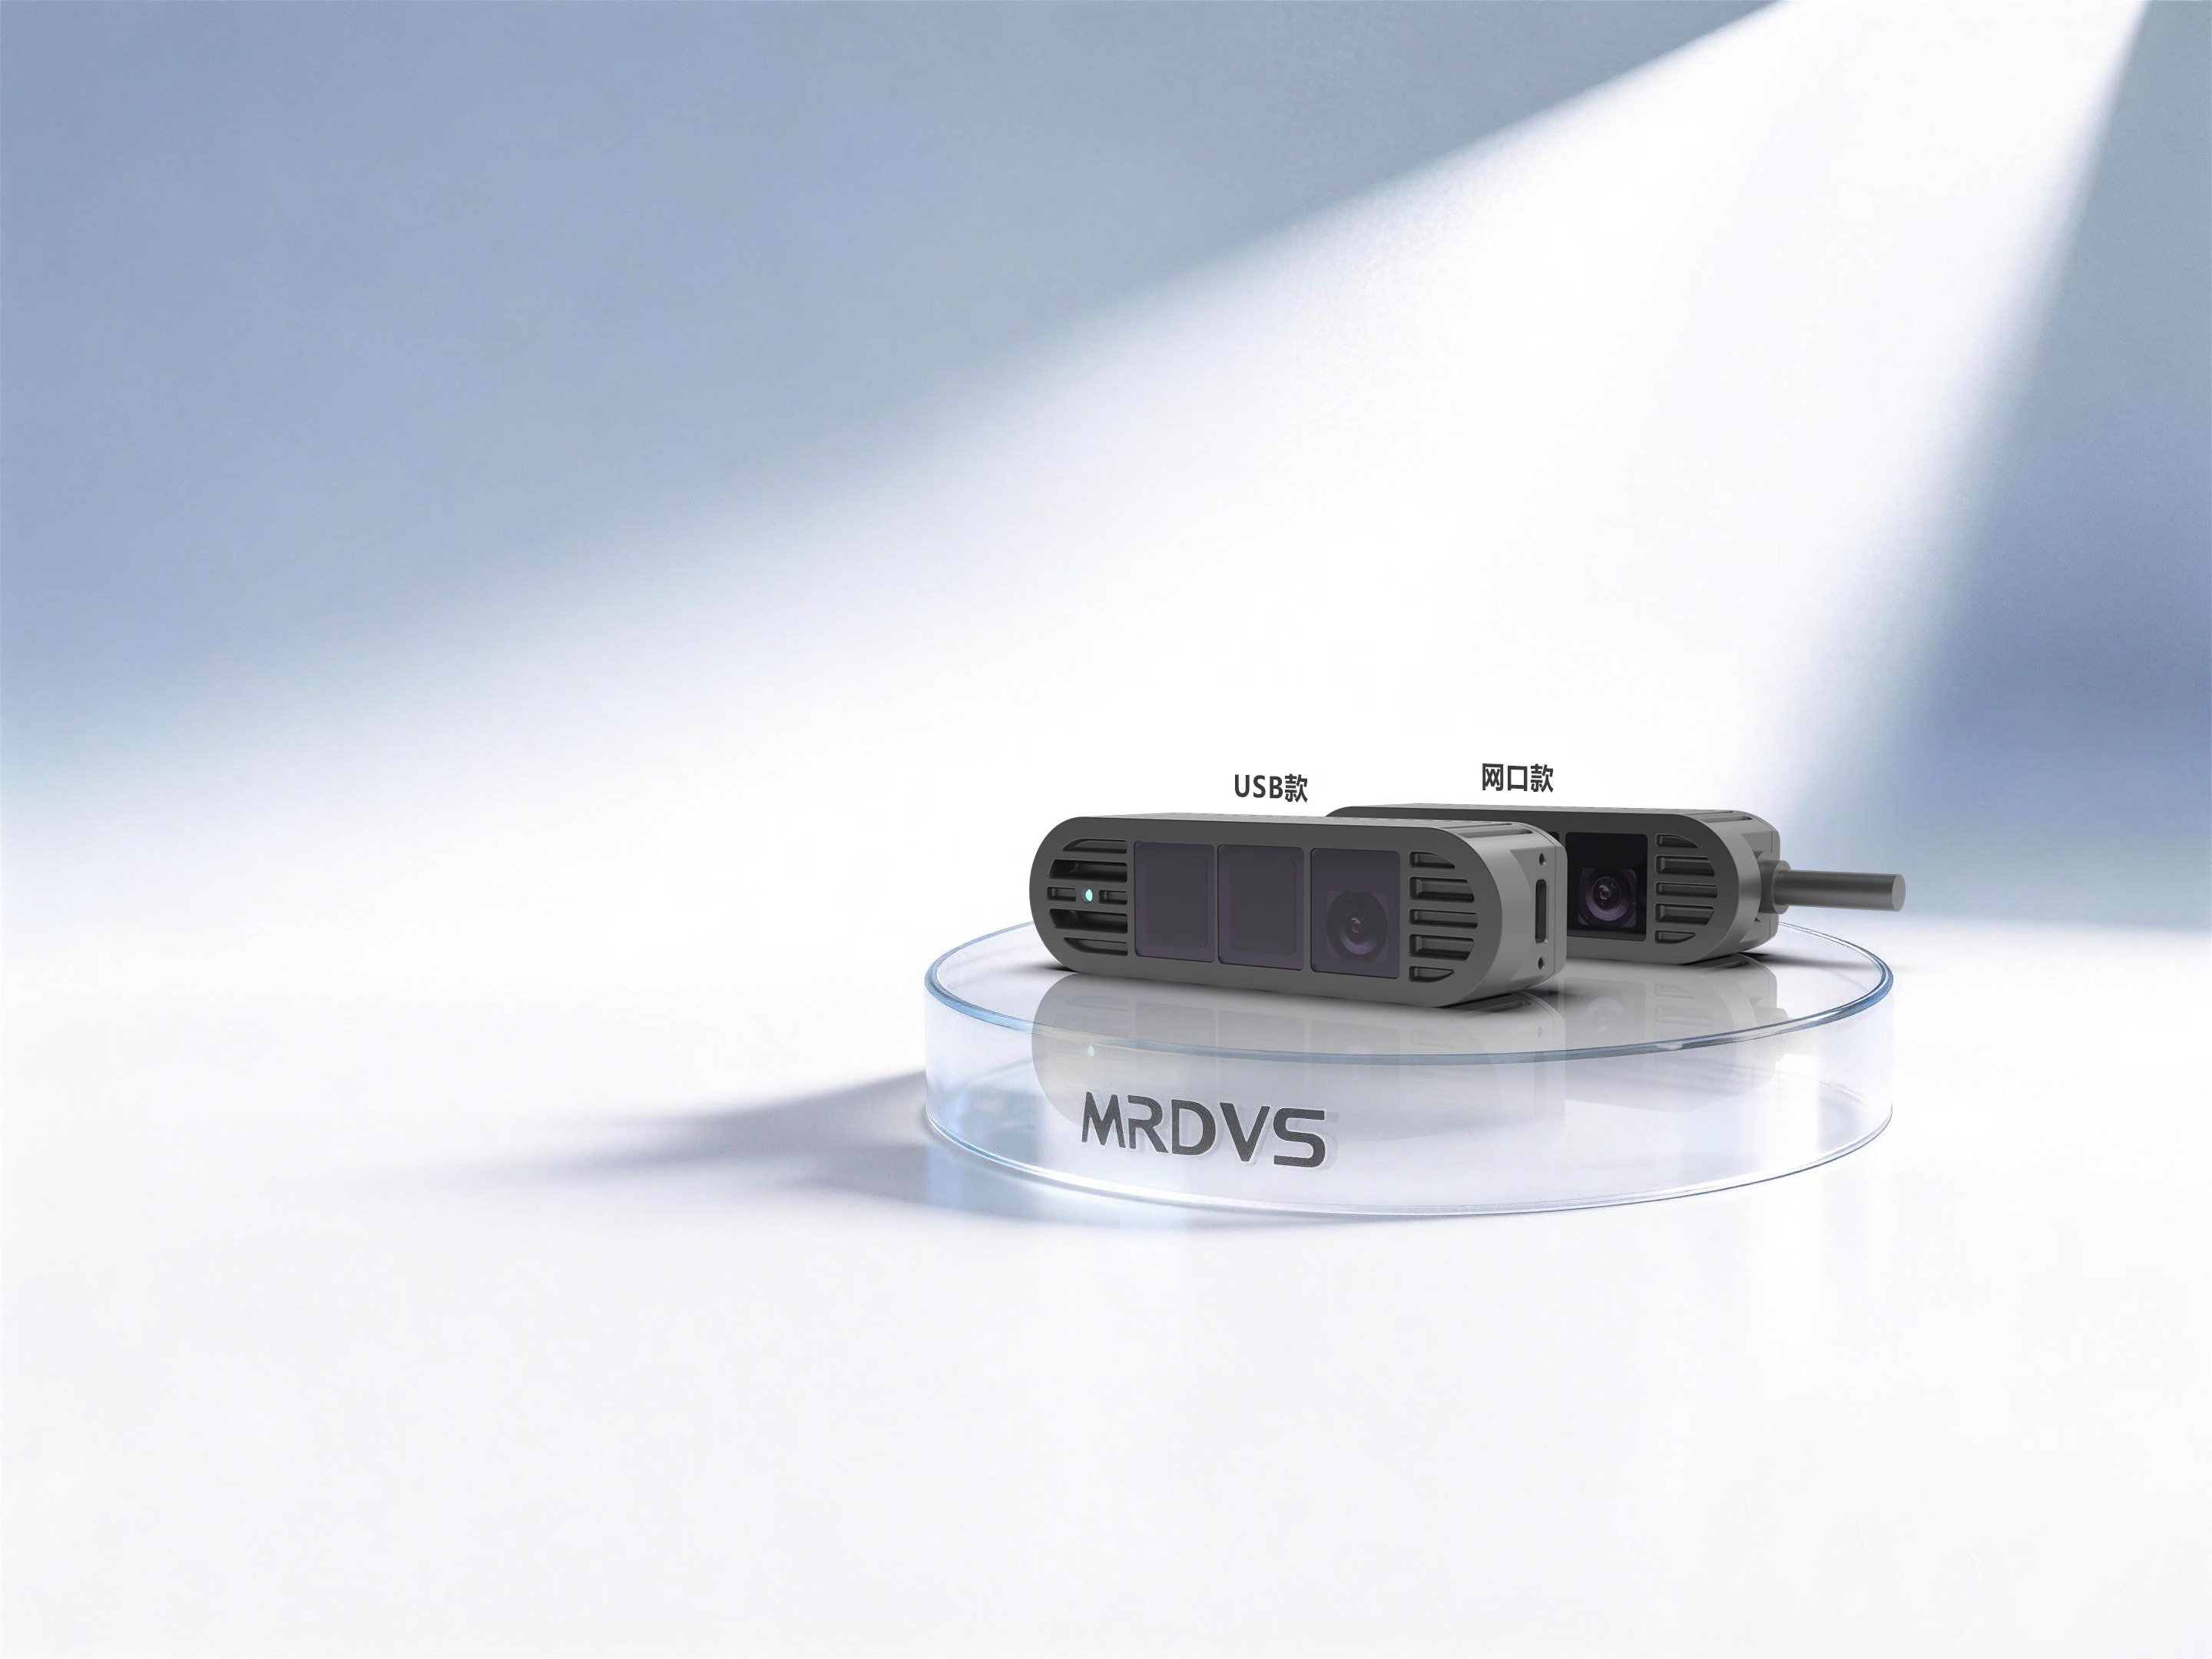
Возможности и применения
- Считывание глубины dToF для сбора 3D-данных в помещении и на открытом воздухе.
- Синхронизированный вывод данных глубины, RGB и амплитуды ИК-сигнала; версии Ethernet и USB поддерживают выравнивание RGB-D.
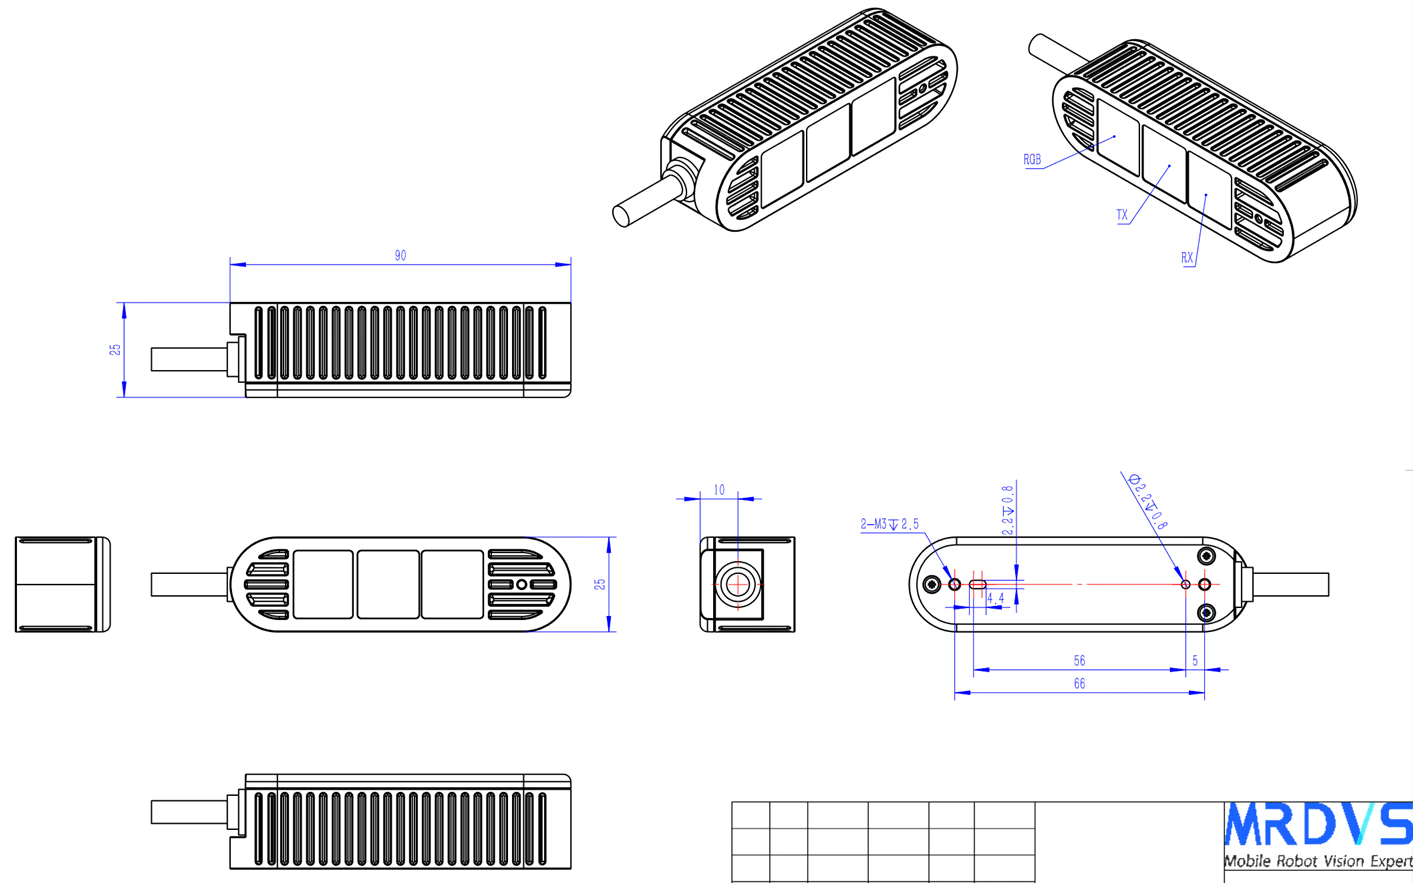
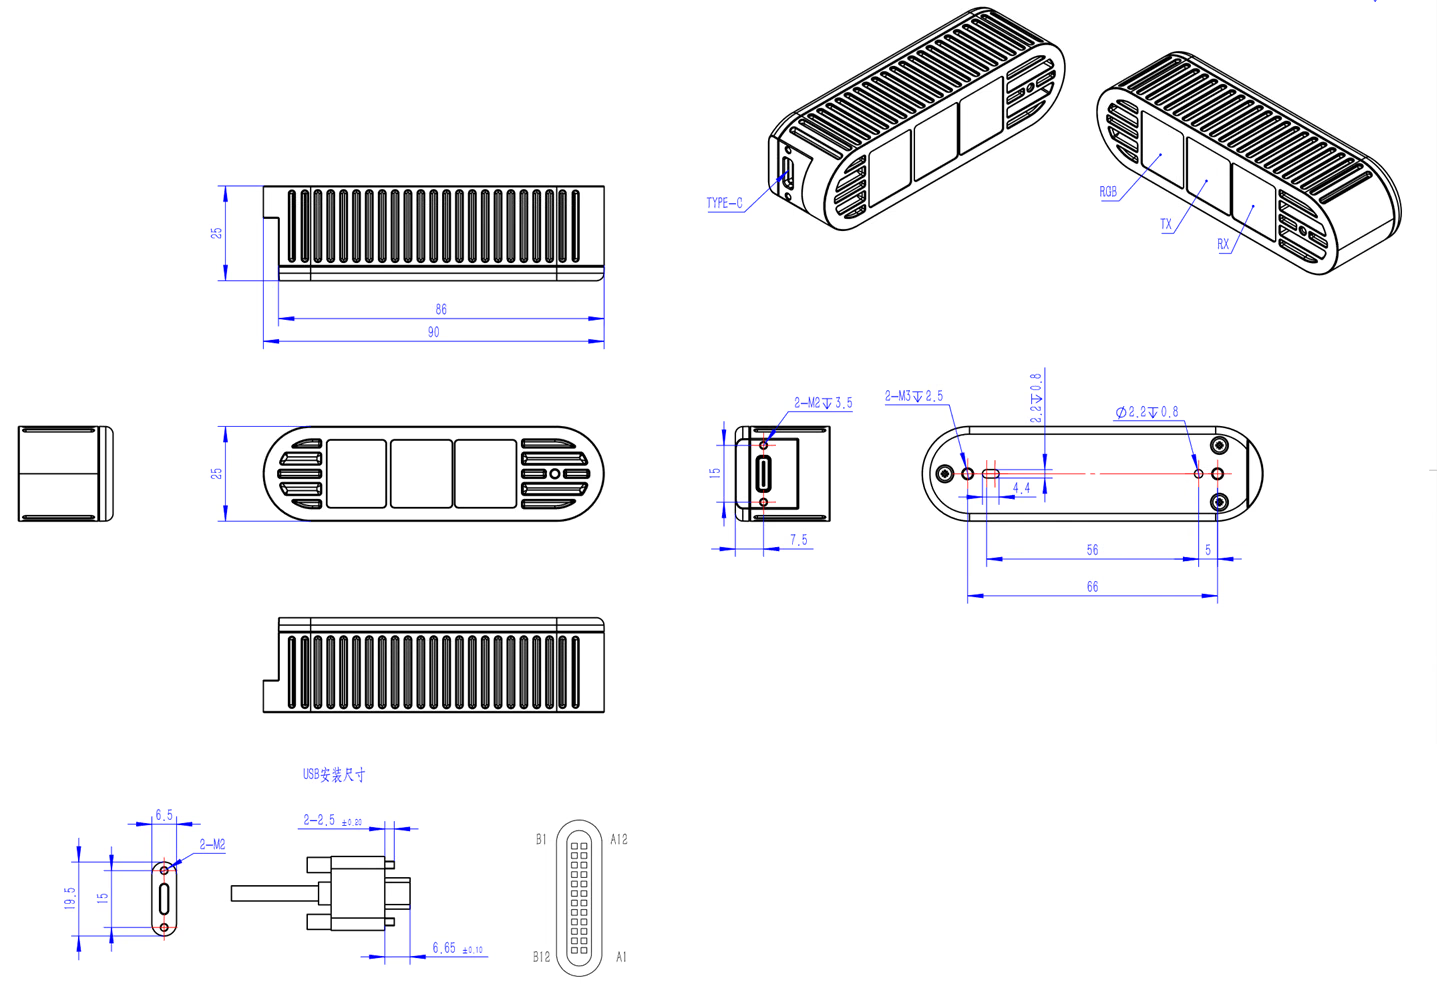
- Компактная твердотельная конструкция: около 130 g для Ethernet и 90 g для USB.
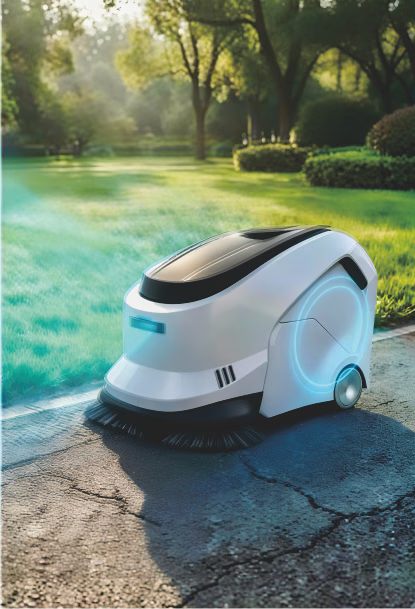
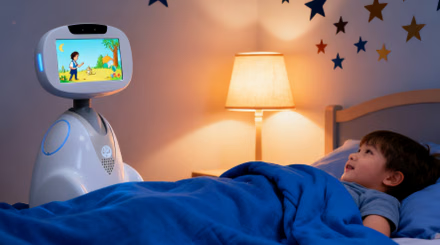
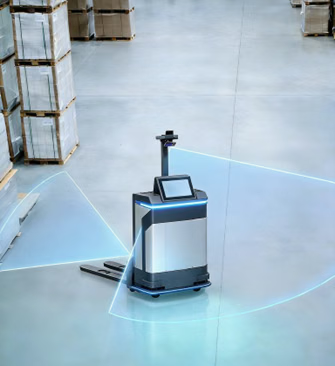
- Подходит для роботов-уборщиков, AGV/AMR, сервисных роботов, роботов-компаньонов и роботов специального назначения.
Спецификации
Механическая конструкция и развёртывание
Конструкция продукта и габариты
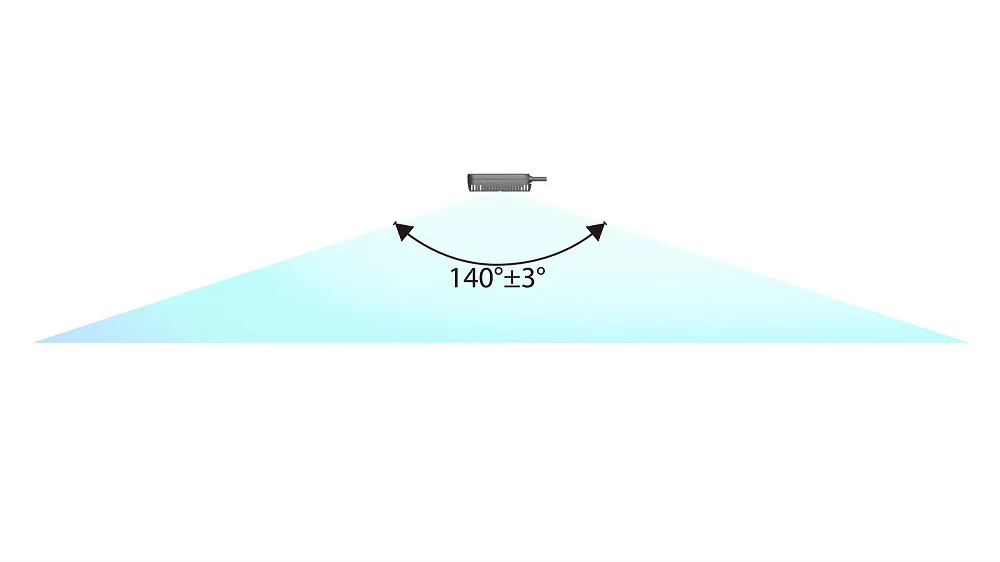
Дальность обнаружения
Требования к установке
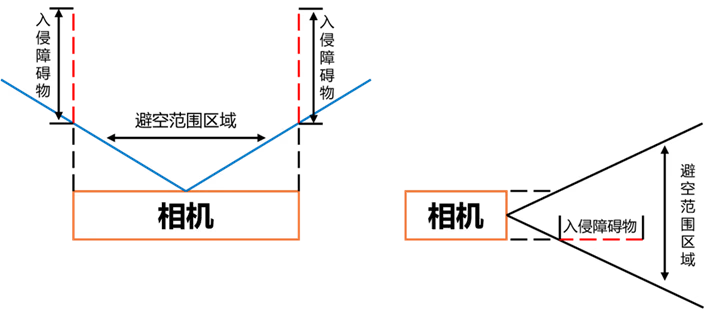
- Не используйте рамы, рёбра или слишком маленькие отверстия, перекрывающие поле зрения.
- Не устанавливайте камеру рядом с зеркалами, ярким металлом или замкнутыми отражающими полостями, чтобы уменьшить отражения и многолучевость в ближнем поле.
- Если требуется защитное окно, после установки проверьте его пропускание, чистоту и характеристики измерения расстояния.
- Не затягивайте крепление чрезмерно и обеспечьте отвод тепла при установке в замкнутом пространстве.
Условия эксплуатации и надёжность
Первое подключение
1
Подключите устройство
Подайте на версию Ethernet питание 24 VDC / 2 A и подключите её к компьютеру кабелем Ethernet Cat 6 или выше. Медленно мигающий синий индикатор означает нормальную подачу питания.
2
Настройте сеть
IP-адрес версии Ethernet по умолчанию —
192.168.100.82. Настройте компьютер в той же подсети и убедитесь, что брандмауэр не блокирует обмен данными с устройством.3
Проверьте поток
Откройте камеру в хост-приложении и проверьте, что изображение чёткое и не содержит артефактов или рывков. При необходимости настройте параметры изображения и алгоритмов.
Интерфейс LxCameraViewer
Хост-приложение отображает изображения глубины, амплитуды ИК-сигнала, облака точек и RGB и настраивает основные параметры камеры и алгоритмов.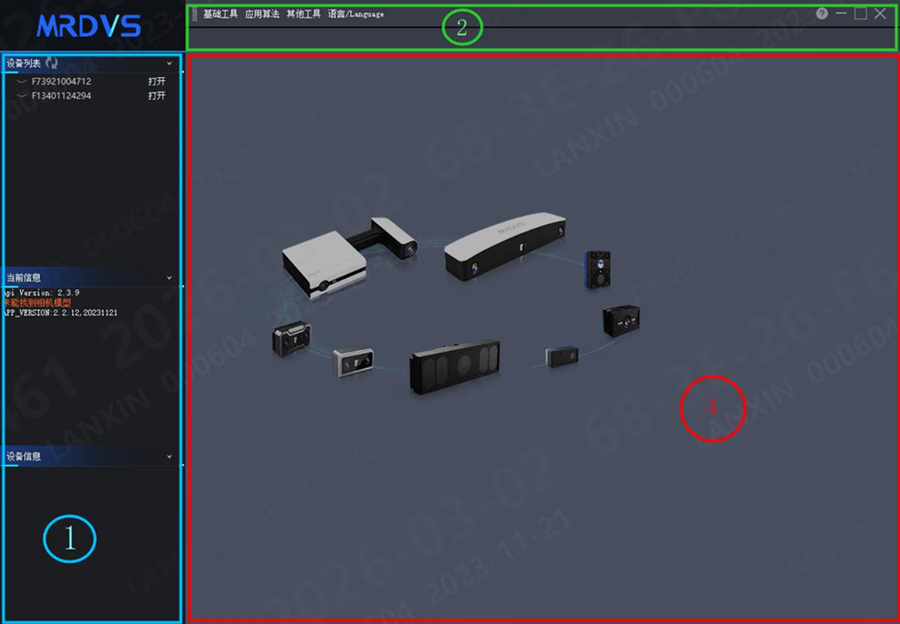
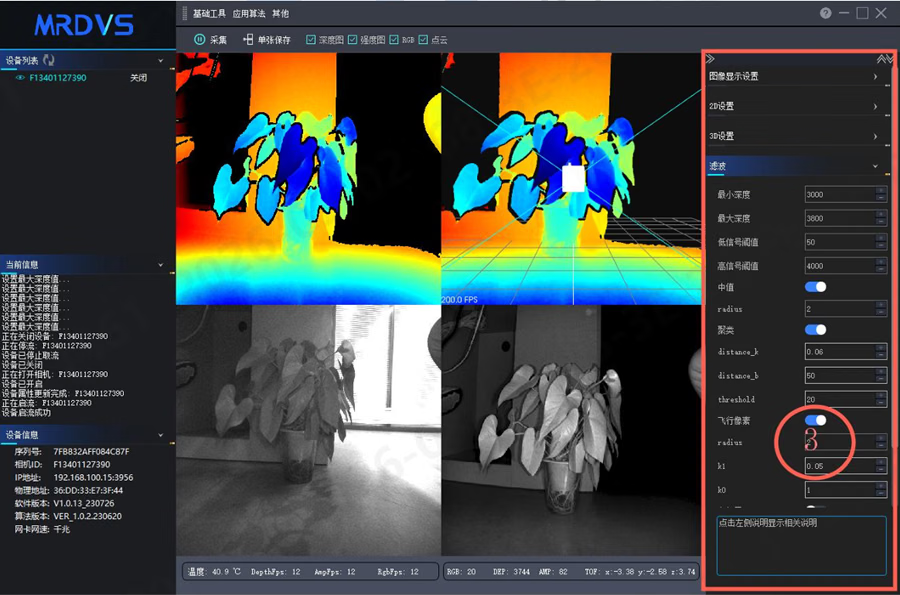
- Выберите камеру в списке устройств и нажмите Open или Close.
- Используйте Capture, чтобы начать или остановить поток, и Save frame, чтобы сохранить активные потоки.
- Выберите Depth, Intensity, RGB или Point cloud, чтобы указать отображаемые данные.
Устранение неисправностей и безопасность
Примеры применения
Пример с автономным погрузчиком
Ознакомьтесь с применением 3D-восприятия для автономных погрузчиков.
Пример с подкатным AMR
Ознакомьтесь с применением для обхода низких препятствий.
Пример с колёсным гуманоидным роботом
Ознакомьтесь с применением 3D-обнаружения препятствий для колёсных гуманоидных роботов.