
Предпосылки применения
На складе с AGV ручное размещение и извлечение грузов может привести к несоответствию данных о местах хранения в WMS фактическому состоянию объекта. Если занятое место не обнаружить вовремя, система диспетчеризации может выдать неподходящее задание на извлечение или размещение груза.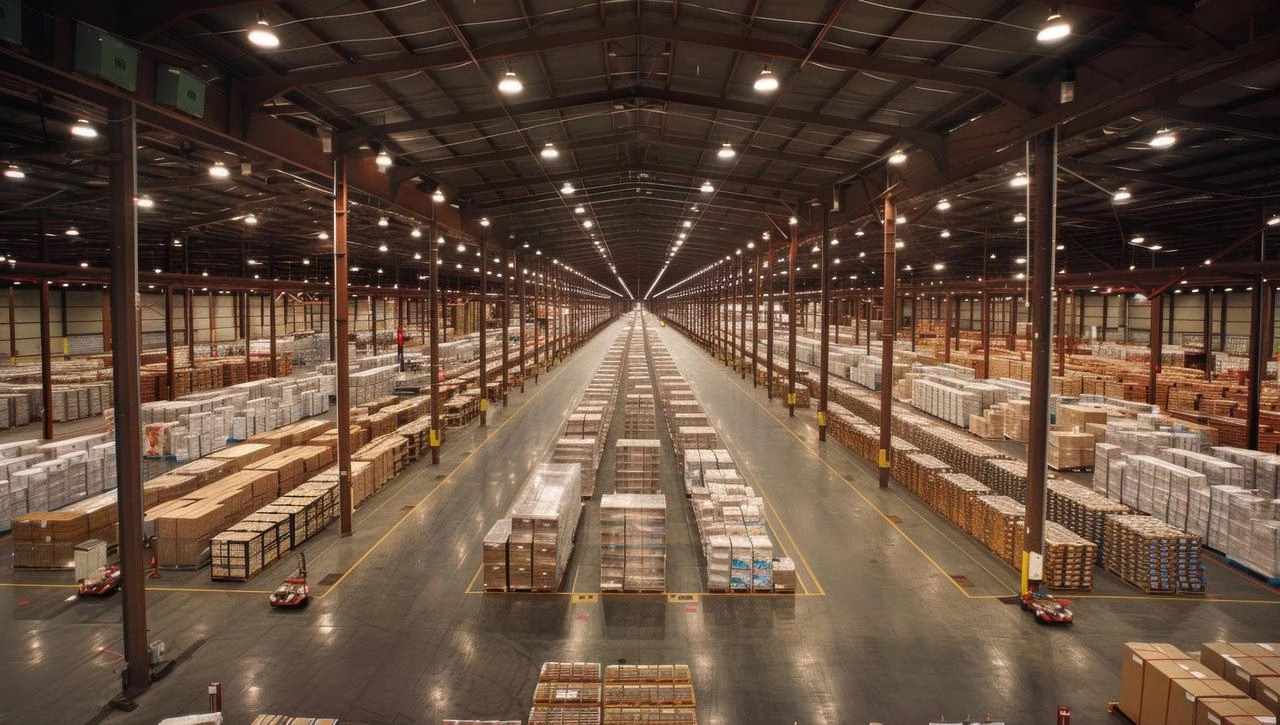
Сравнение методов распознавания
Обзор решения
Решение получает цветовые и 3D-данные о местах хранения, чтобы определить наличие груза, его размещение и наличие аномалий занятости. При необходимости алгоритмы на стороне камеры также могут различать категории грузов. Результаты можно передавать в систему диспетчеризации для поддержки складских операций.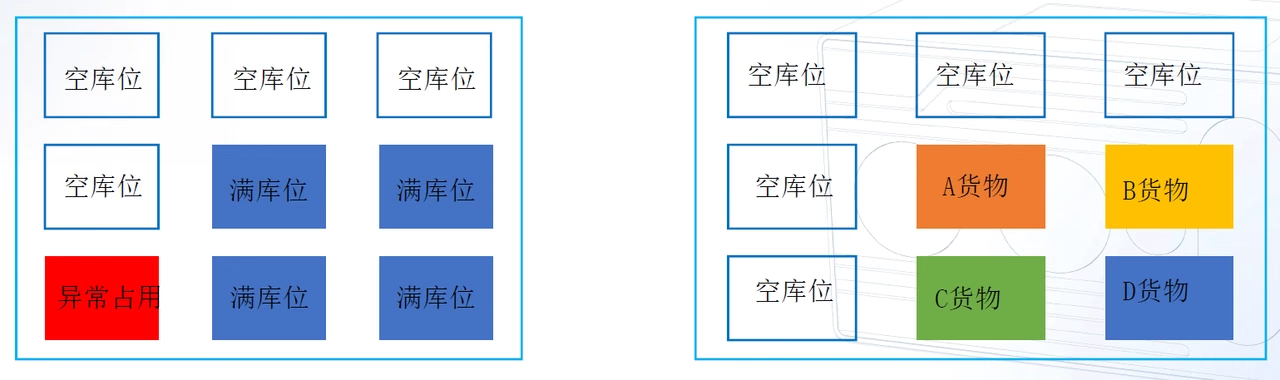
Характеристики решения
- Оценка состояния в 3D: Объединяйте данные о глубине и цвете для определения занятости и состояния груза.
- Обработка на камере: Запускайте алгоритм на камере, чтобы снизить требования к внешним вычислительным ресурсам.
- Передача результатов: Поддерживайте обмен данными по TCP/IP, UDP и HTTP с выводом JSON в систему управления.
- Координация диспетчеризации: Предоставляйте данные о местах хранения в реальном времени для назначения задач.
Рекомендации по развертыванию
Положение при установке
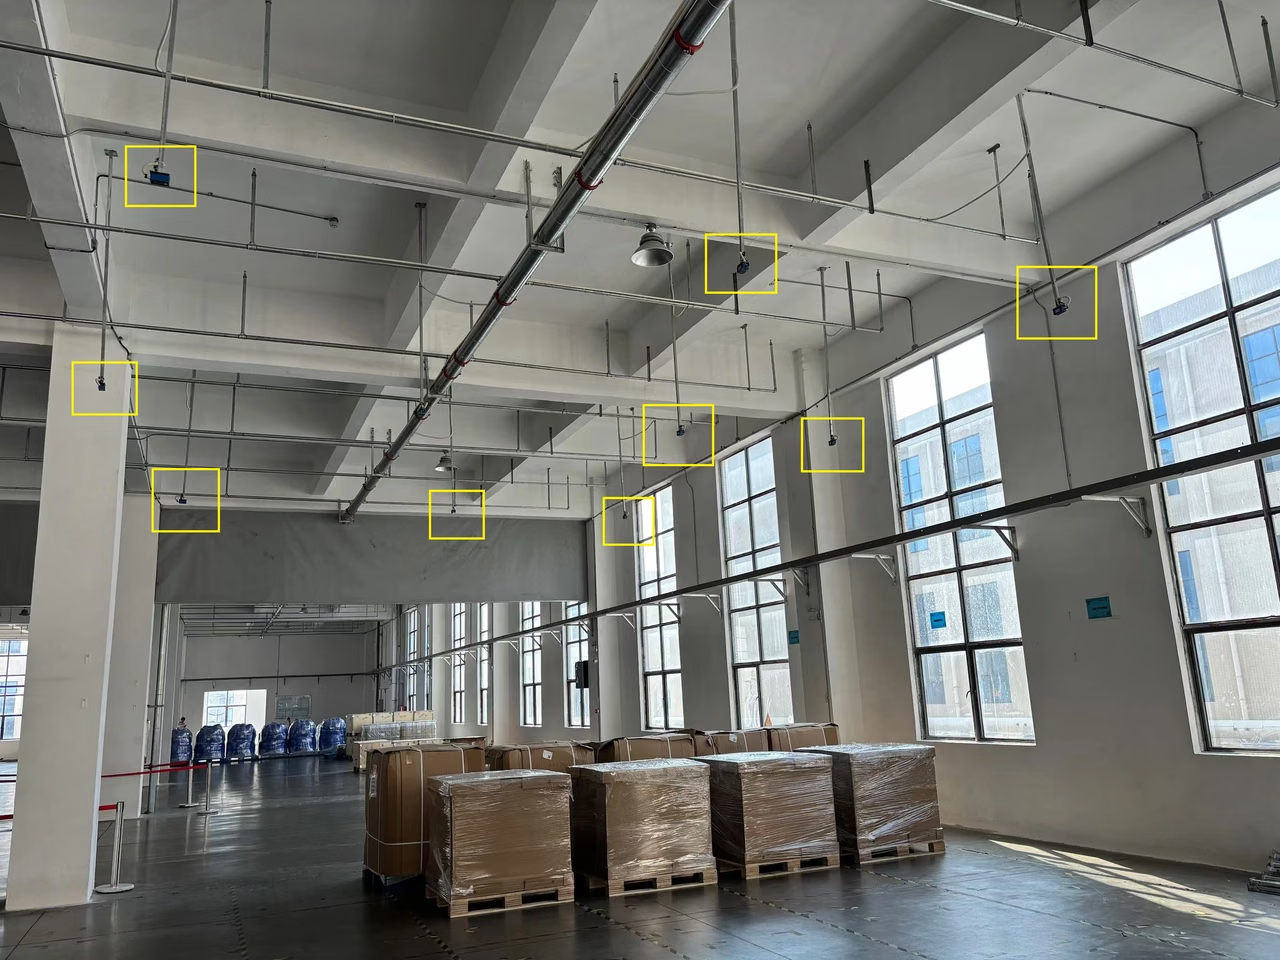
Установите камеру на колонне или потолке и направьте ее на контролируемые места хранения. Проверьте высоту установки и поле зрения с учетом размеров мест хранения.
Требования к окружающей среде
Избегайте сильной запыленности и конденсации. Крепление должно обеспечивать достаточную жесткость и устойчивость.
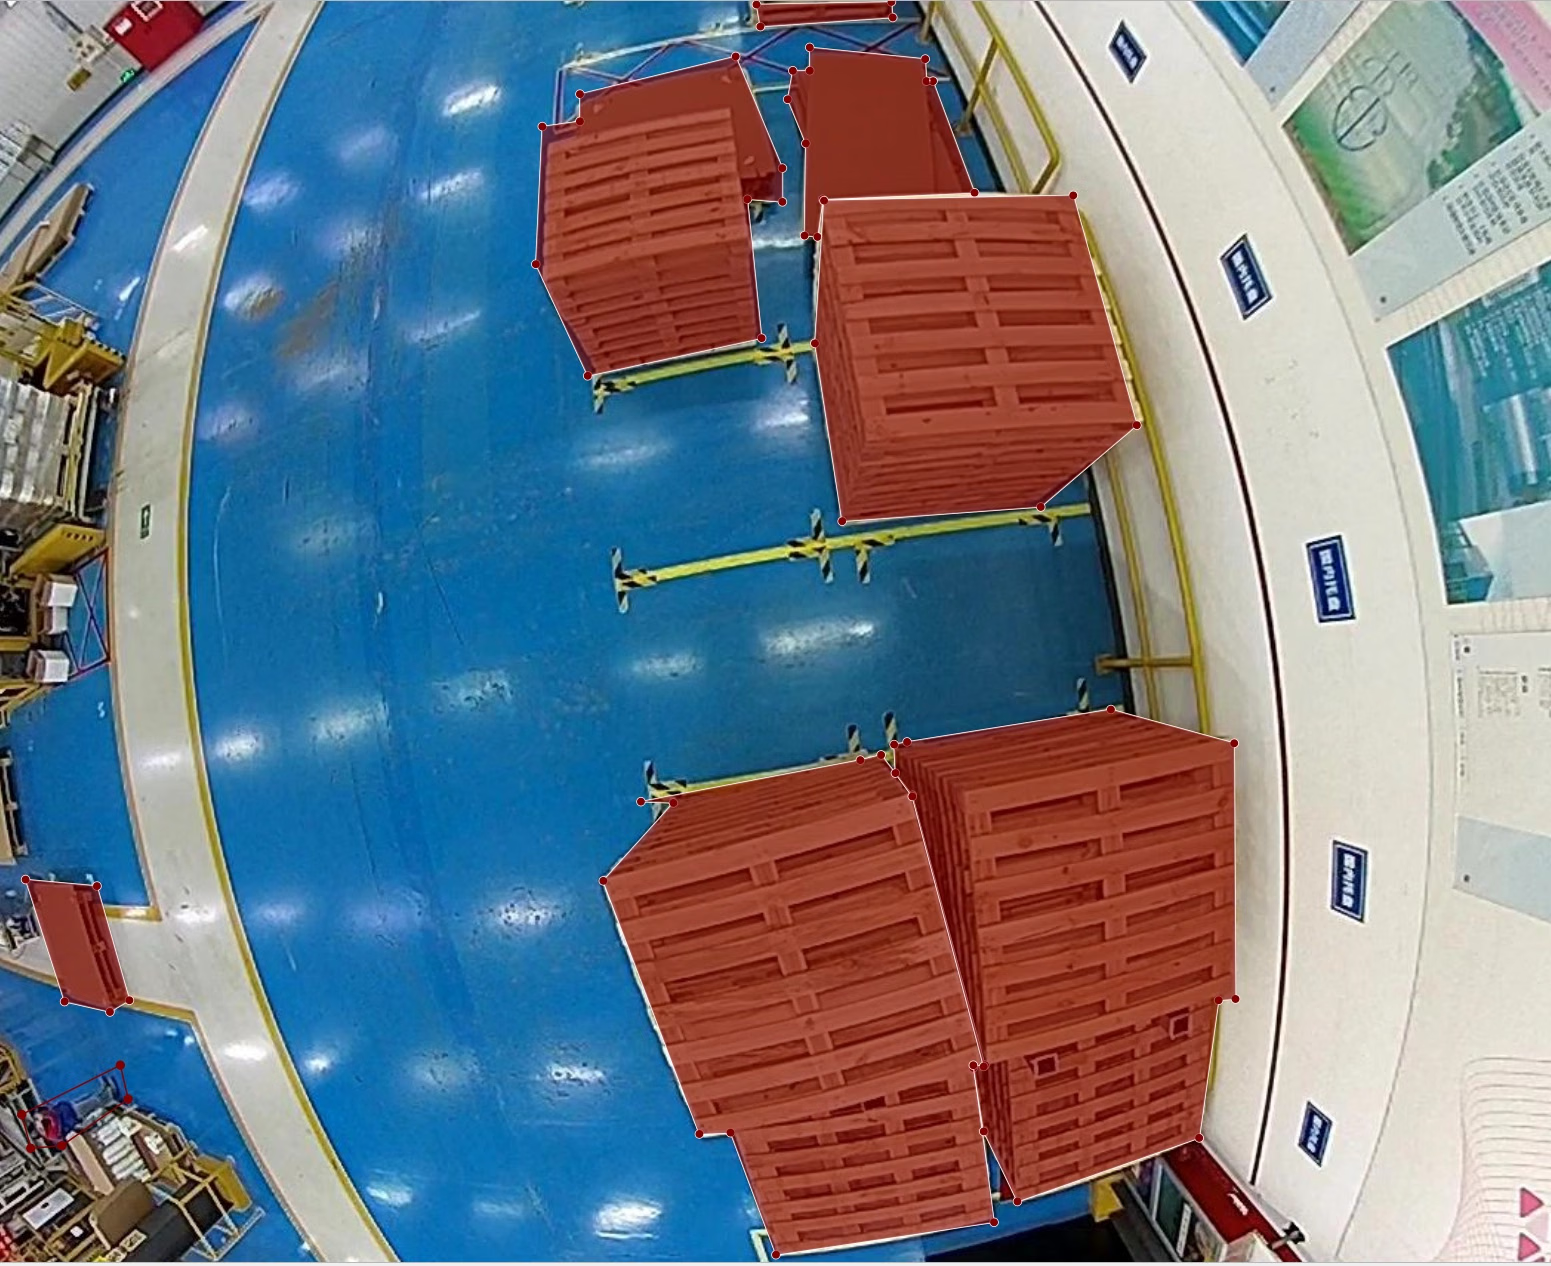
1
Получение задания для места хранения
Контроллер верхнего уровня отправляет задание, а камера получает изображения и данные о глубине для целевого места хранения.
2
Распознавание и передача результата
Камера определяет состояние места хранения и передает его системе верхнего уровня в формате JSON.
Руководство по развертыванию обнаружения мест хранения
См. инструкции по развертыванию алгоритмов, интерфейсам и отладке.