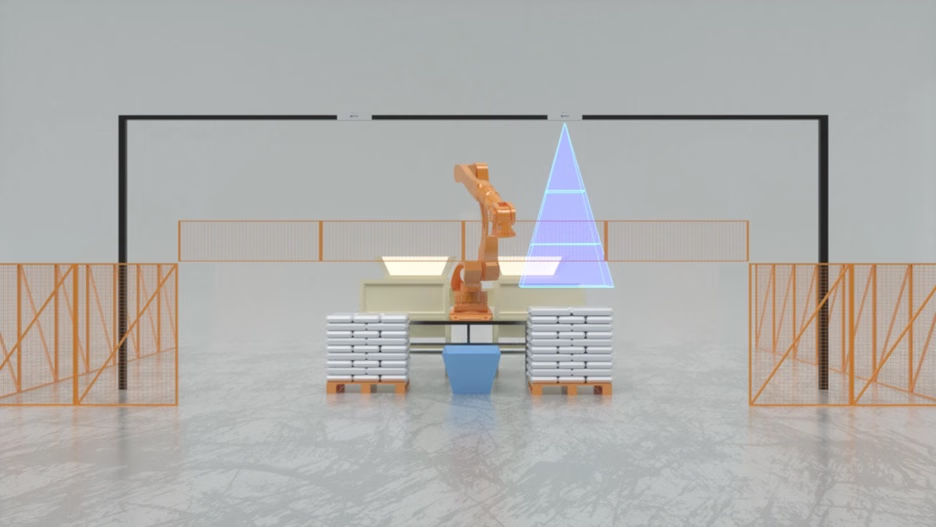
Обзор решения
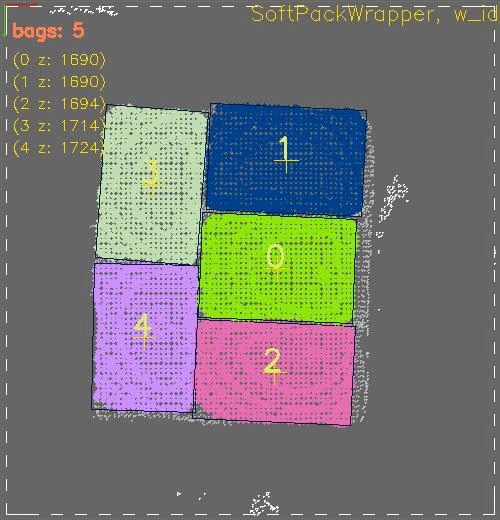
RGB-D-камера получает цветовые данные и данные облака точек штабеля. Алгоритм на стороне камеры определяет целевые упаковки и их положение. На основе результата можно сформировать последовательность захвата и получить данные калибровки, необходимые для преобразования координат роботизированного манипулятора.Характеристики решения
3D-распознавание
Объединяйте данные о текстуре поверхности и облаке точек для определения формы и положения деформируемых пакетов и коробок.
Обработка на камере
Запускайте алгоритм депаллетирования внутри камеры, чтобы снизить зависимость от внешнего промышленного компьютера.
Адаптация к схемам укладки
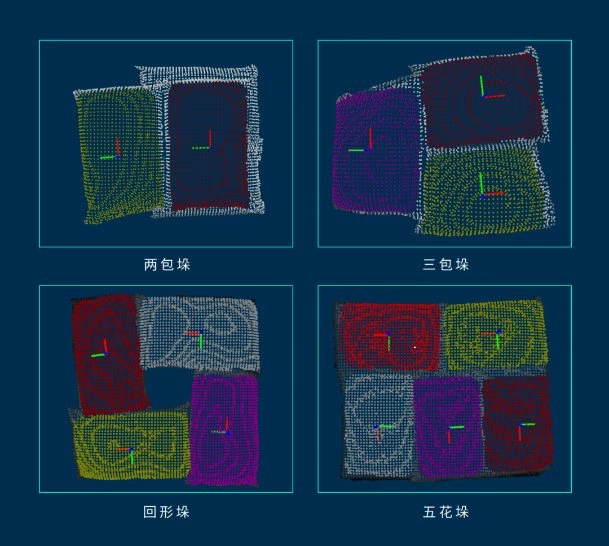
Поддерживайте схемы укладки «шесть в цветке», «пять в цветке» и кольцевую укладку.
Планирование последовательности захвата
Формируйте последовательность захвата по положениям упаковок, чтобы направлять роботизированный манипулятор от одной упаковки к другой.
Калибровка и интеграция
Система предоставляет метод калибровки по четырем точкам для расчета матрицы преобразования между камерой и роботизированным манипулятором. Она адаптирована для промышленных роботов марок ABB, KUKA, FANUC, AUBO и DOBOT и поддерживает обмен данными по TCP/IP. Фактический объем интеграции необходимо подтвердить в ходе проверки проекта.