
Принцип работы и результаты
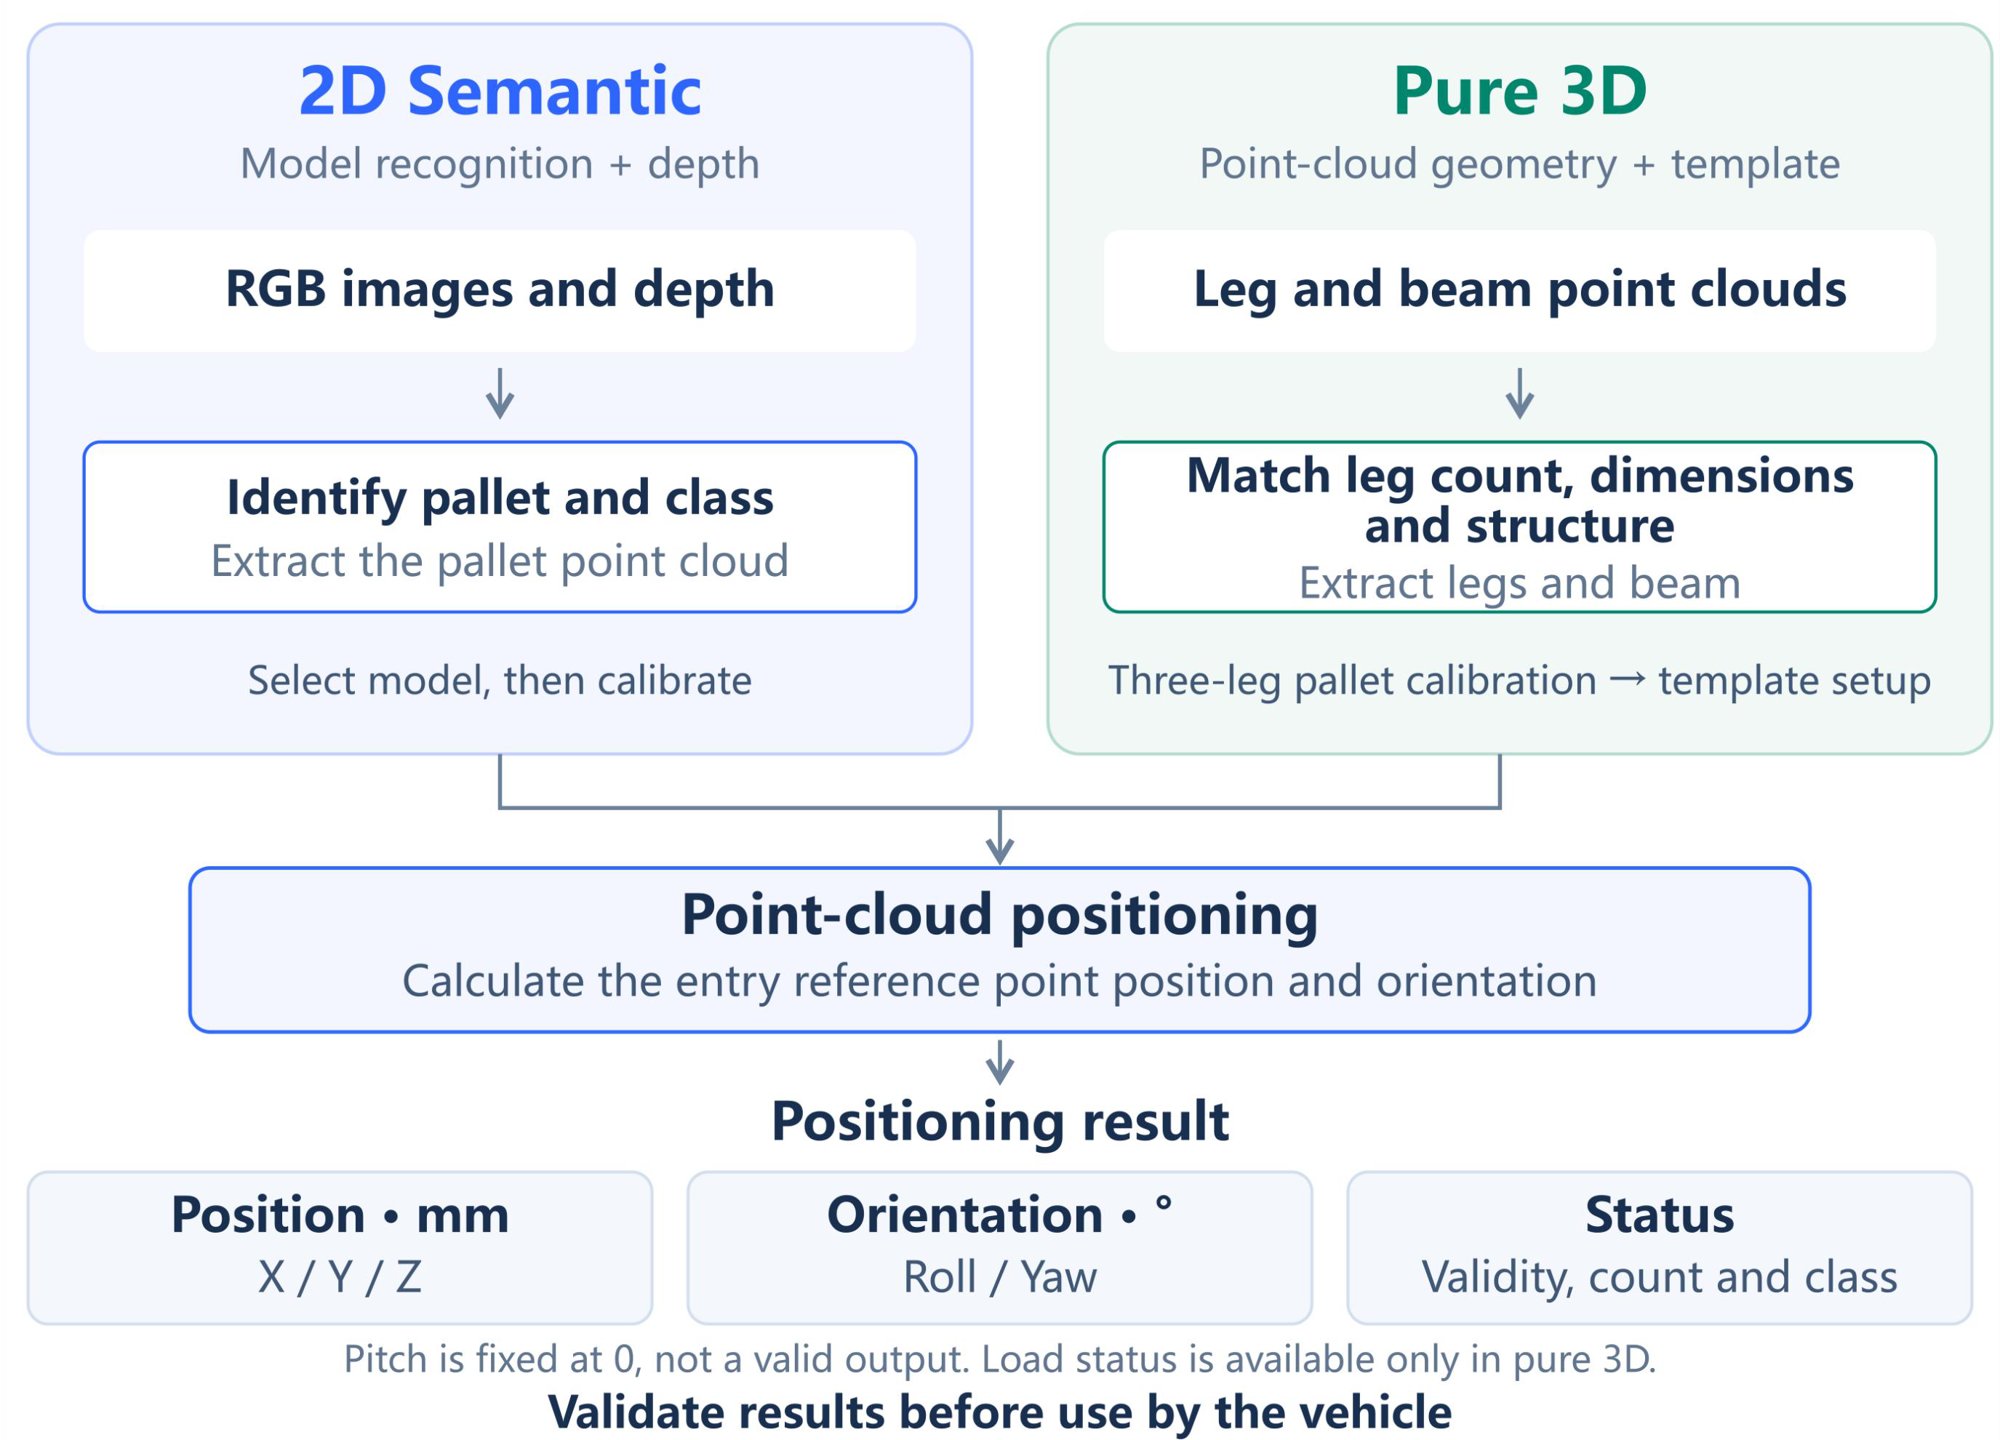
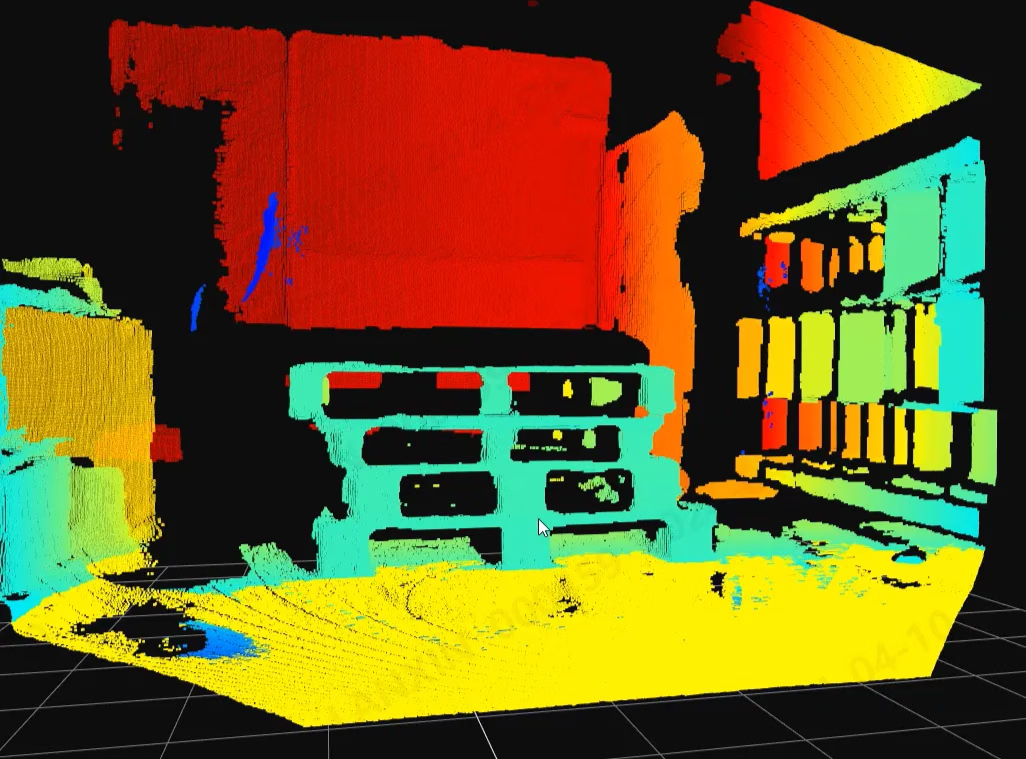
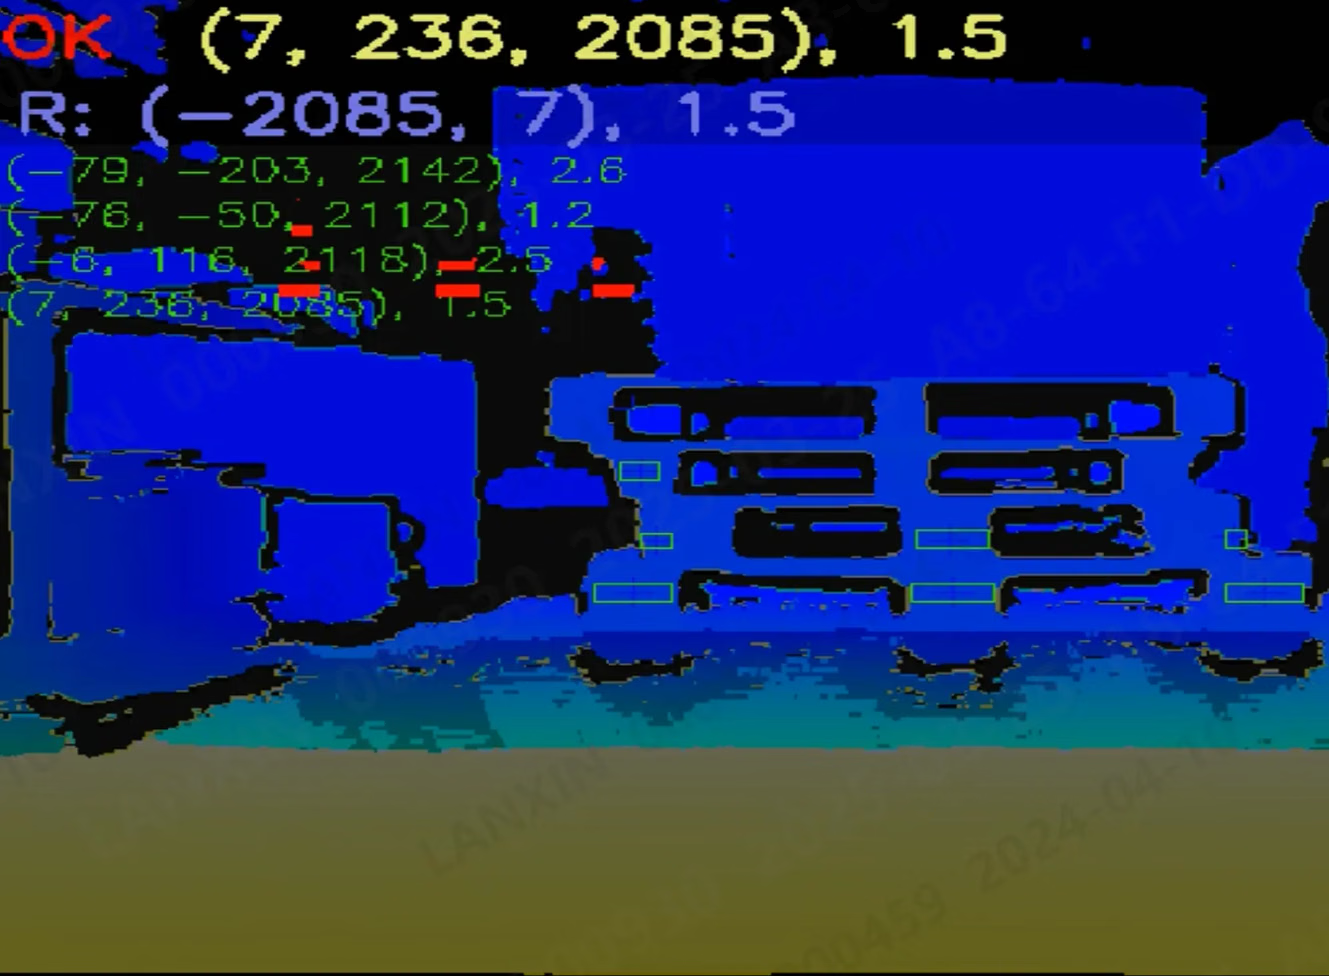
Два режима настраивают и проверяют отдельно. Модель 2D использует глубину для расчета 3D-позы и классифицирует нижнюю перекладину со стороны ввода вил как Closed/Open. Чистый 3D использует облака точек, шаблоны и калибровку; по настройке различает пустые и загруженные паллеты, но не измеряет вес. При сбое 2D автоматического перехода на 3D нет.
Пример применения
Принцип работы
Условия эксплуатации и монтажа
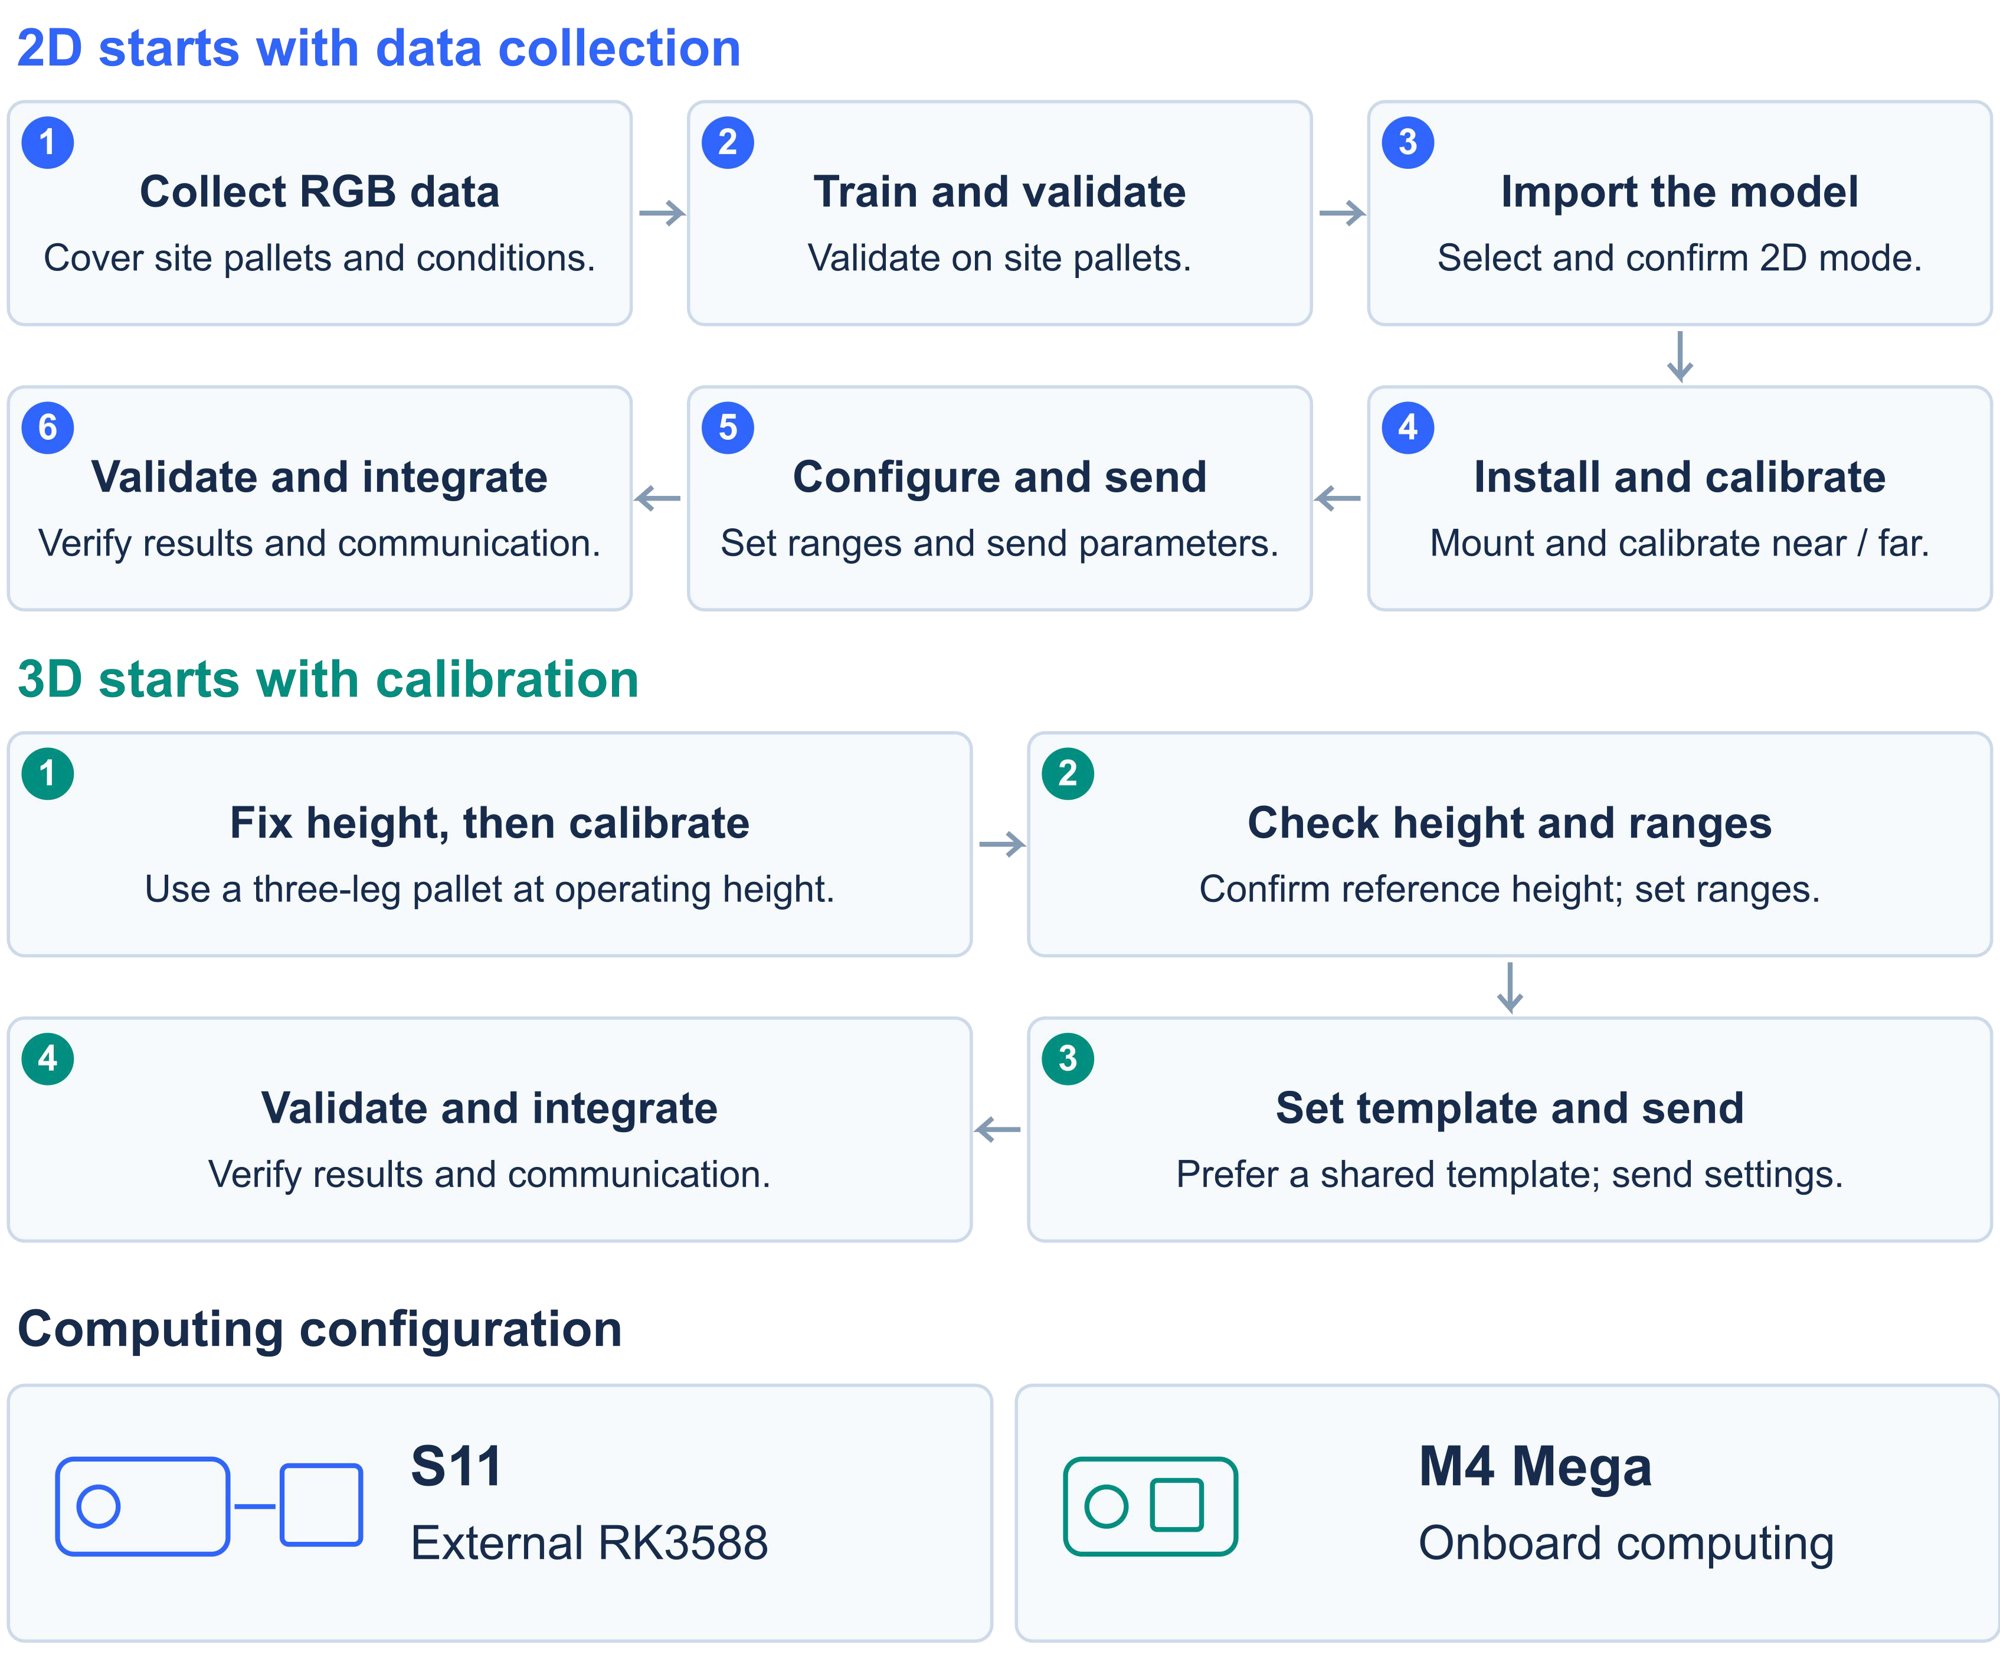
В техническом обзоре указано до 1,8 м для S11 с внешним RK3588 и 3,0 м для M4 Mega со встроенными вычислениями. Минимальная дистанция зависит от геометрии и поля зрения. Отражающие поверхности не подходят; черные паллеты нужно испытывать с выбранной камерой. Оба режима проверяют с реальной загрузкой и фоном. Установите только frontend AW3, без backend. SmartDocking 3.0.2 развертывается на совместимом RKU20/Linux ARM64. Старое ПО PalletPro и его интерфейсы хранятся отдельно и не являются frontend AW3 или пакетом SmartDocking.Внедрение и интеграция
1
Подключите оборудование
Проверьте размеры, материал, обзор и рабочую дистанцию реальной паллеты.
2
Выполните калибровку и настройку
Подключите и лицензируйте frontend AW3, выберите модель/шаблон и откалибруйте область.
3
Проверьте на объекте
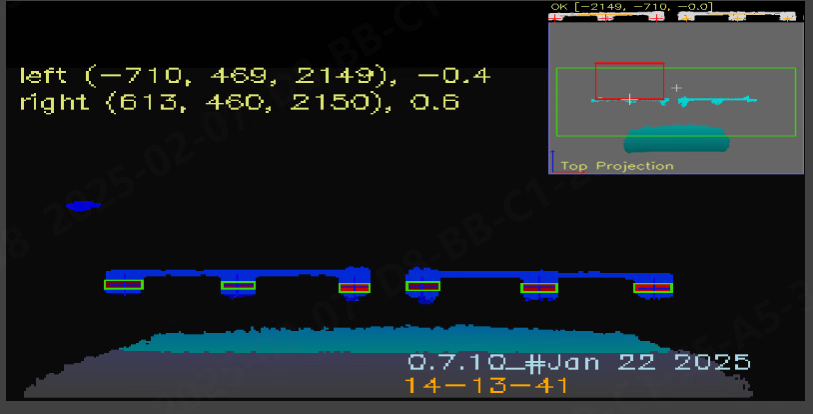
Проверьте XYZ, Roll, Yaw, повторяемость и время обработки при разных грузах и фоне.
4
Интегрируйте результаты
Проверяйте статус и актуальность. Из-за задержки обработки это не обратная связь движения в реальном времени; устаревшие данные исключаются.
Порядок внедрения
Актуальные загрузки
Скачать руководство пользователя
V0.1 · Английский PDF
Скачать технический обзор
V0.1 · Английский PDF
Скачать интерфейс AW3
AW3 3.1.2 · Windows x64 · Только интерфейс
Скачать прошивку устройства
SmartDocking 3.0.2 · RKU20 · Linux ARM64
Скачать ПО
Скачать руководства и технические обзоры
Версии ПО и документов учитываются отдельно. Выбирайте архивные материалы для установленного приложения.
GitHub