
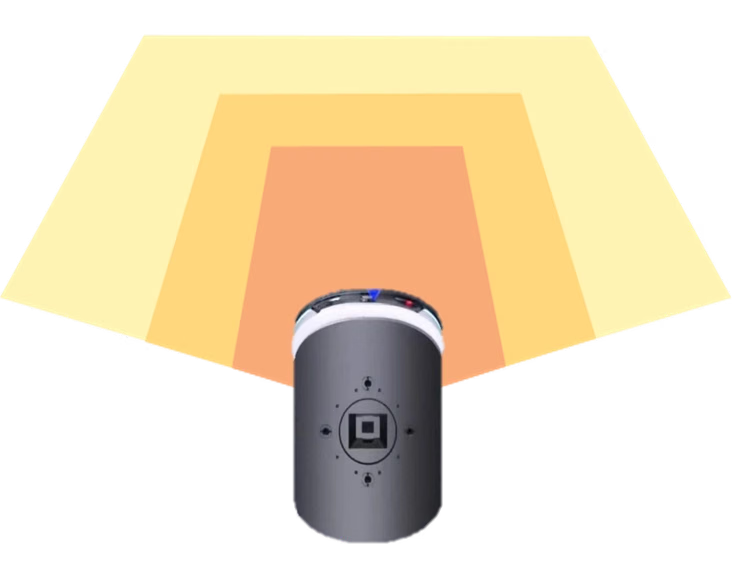
Ограничения 2D LiDAR при обнаружении препятствий
2D LiDAR обычно сканирует одну плоскость, что создает два ограничения для объезда препятствий:- Нет информации о высоте: при сканировании можно не обнаружить низкие или нависающие препятствия, находящиеся за пределами плоскости сканирования.
- Ограниченная информация о сцене: плоский контур не описывает полную пространственную форму или текстуру препятствия.
Обзор решения
Для объезда препятствий мобильными роботами MRDVS предоставляет RGB-D мультимодальные промышленные камеры S Series для обнаружения препятствий. Камеры передают пространственные 3D-данные и RGB-данные о текстуре для обнаружения низких, нависающих и других препятствий. Дополнительные алгоритмы используют данные о глубине и RGB-данные для распознавания и классификации объектов.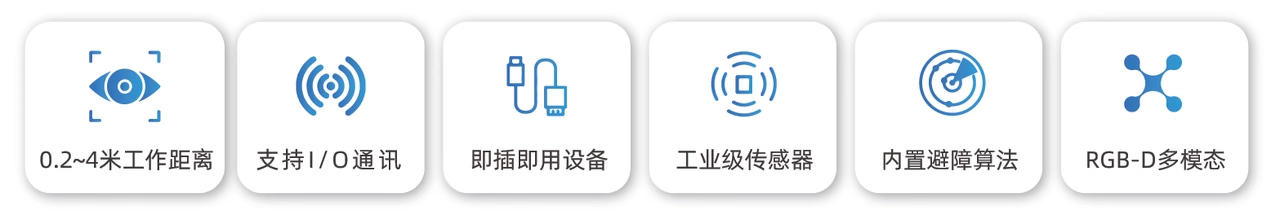
Применение S Series на мобильном роботе
Сценарии применения
- Автономные вилочные погрузчики, штабелеры и AMR с нижним заездом
- Роботы для перевозки контейнеров и промышленной уборки
- Медицинские роботы и сервисные роботы
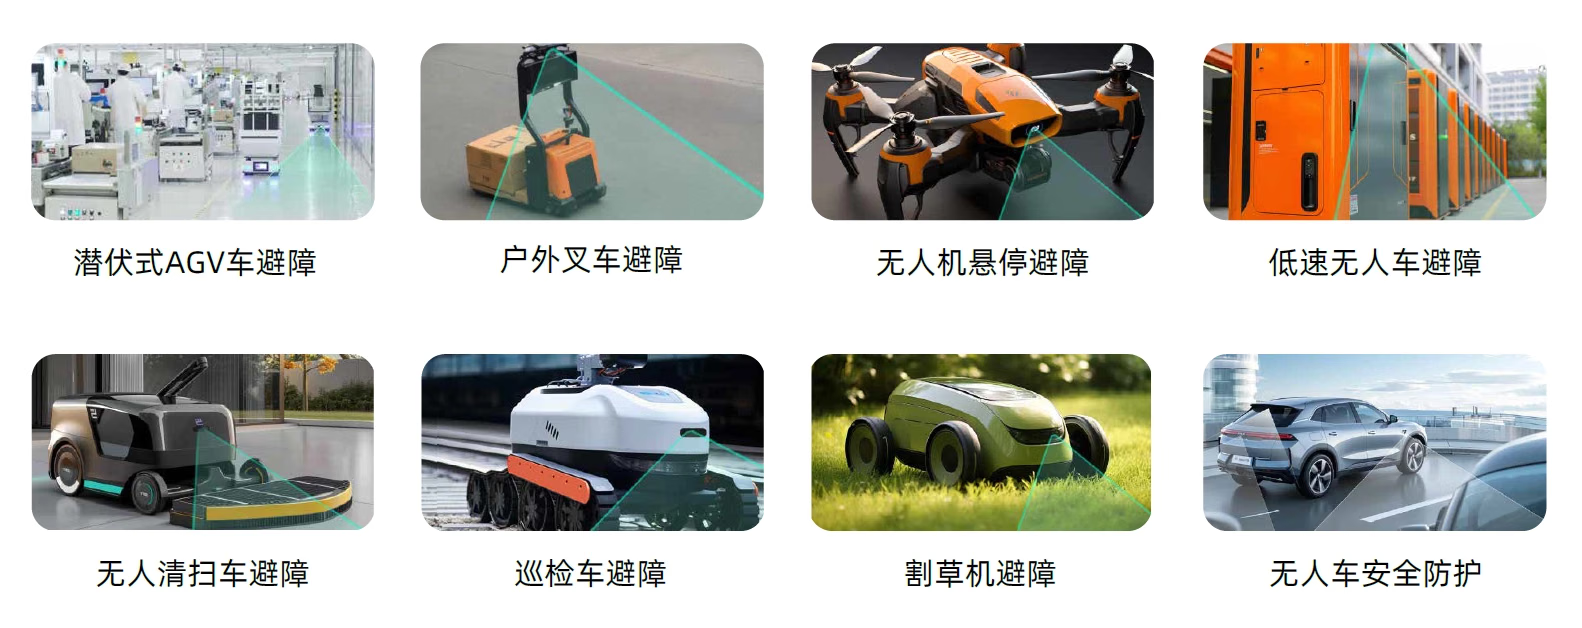
Типичные сценарии применения
Основные особенности решения
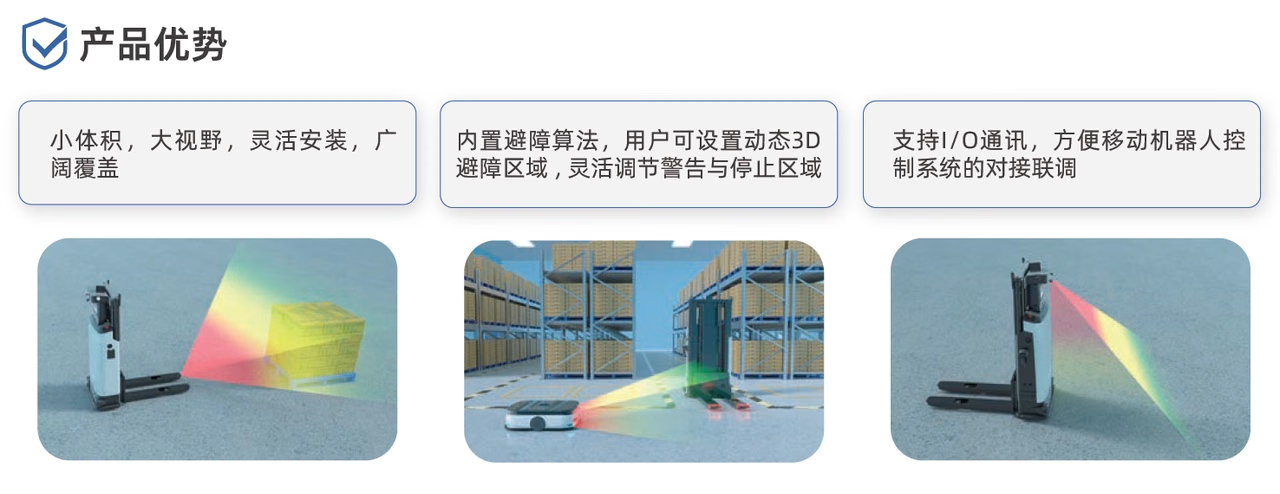
Основные особенности 3D-визуального обнаружения препятствий
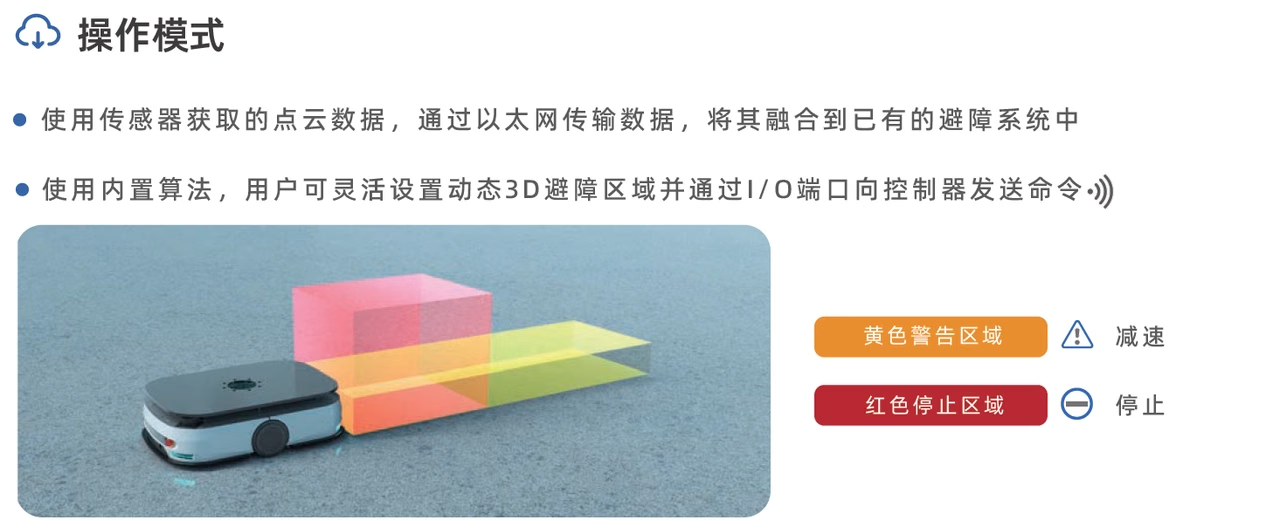
Режим работы
Руководство по развертыванию системы обнаружения препятствий
См. подключение устройств, настройку ПО и шаги развертывания алгоритмов.