
Принцип работы и результаты
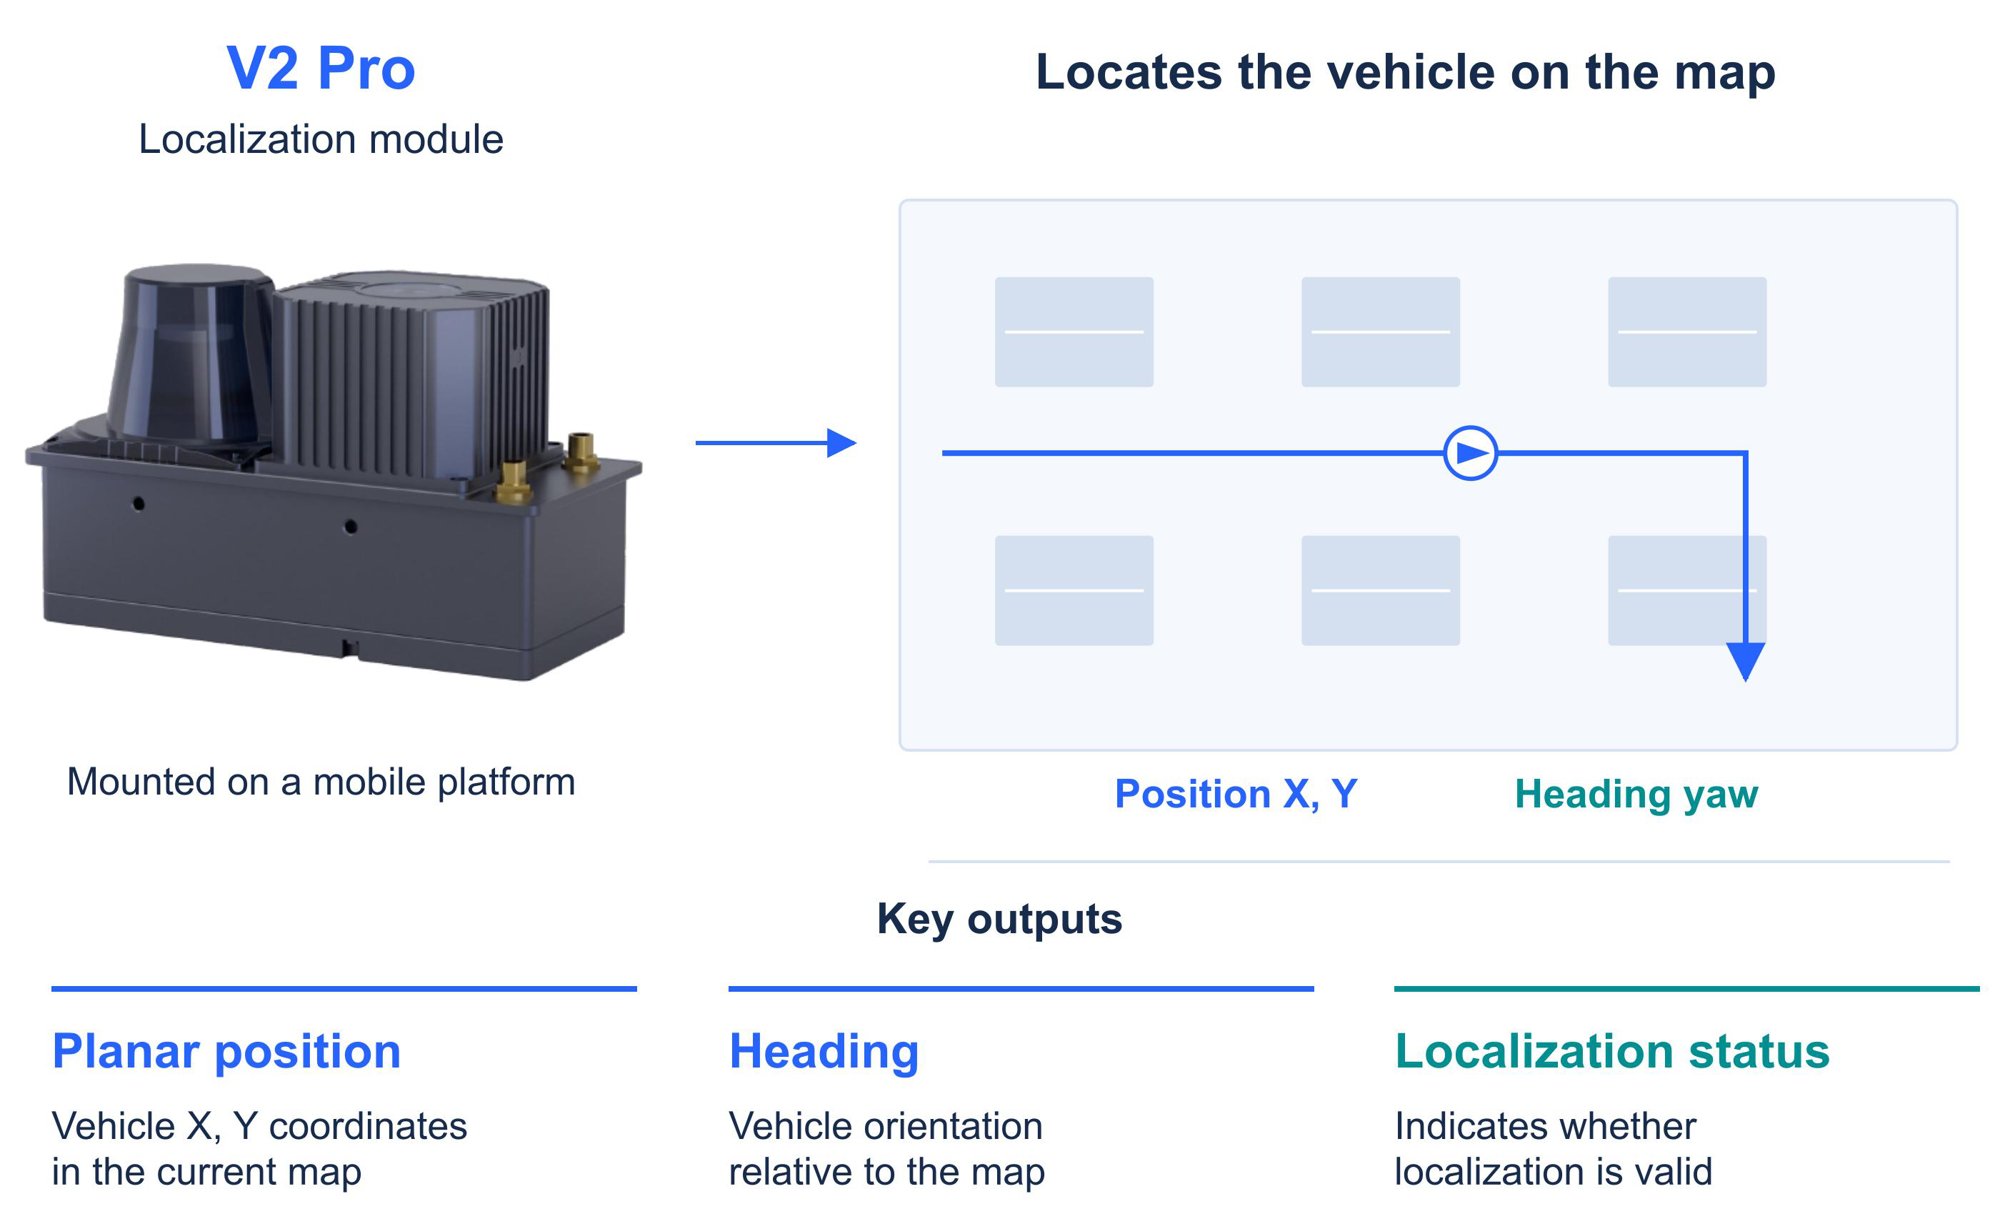
Пример применения
Условия эксплуатации и монтажа
Обычная сессия построения карты — в пределах 20 000 м² и 2 000 м пути, со скоростью не более 3 км/ч. Для каждого этажа нужна своя карта; при необходимости настройте QR-релокализацию. Короткие наружные участки оцениваются по проекту. На складе проверяют верхние признаки и обновление карт; в цехе — перекрытия корпусом/грузом; в длинных коридорах и напольном хранении — также контуры LiDAR и точки релокализации.Загрузка ПО и совместимость
Отдельно проверяйте Body, Frontend и встроенную прошивку. Используйте совместимую пару Frontend/Body: имя пакета не определяет все версии компонентов. Доступны HTTP, MQTT, UDP и ROS 1/ROS 2. Колесная одометрия необязательна; без подключения ее выравнивание позиции/курса не калибруют. Проверяйте статус и время перед использованием позы. Локализация не заменяет обнаружение препятствий, функциональную безопасность, диспетчеризацию и полноценную систему автономного вождения.Внедрение и интеграция
1
Подключите оборудование
Установите на крыше транспорта, обеспечьте обзор камеры/LiDAR и подключите питание, сеть и интерфейсы.
2
Выполните калибровку и настройку
Настройте внешние параметры и проверьте потоки; одометрию калибруйте только при подключении.
3
Проверьте на объекте
Снимите маршрут, создайте и загрузите карту, проверьте локализацию и релокализацию.
4
Интегрируйте результаты
Читайте позы через HTTP, MQTT, UDP или ROS, исключая устаревшие и недостоверные результаты.
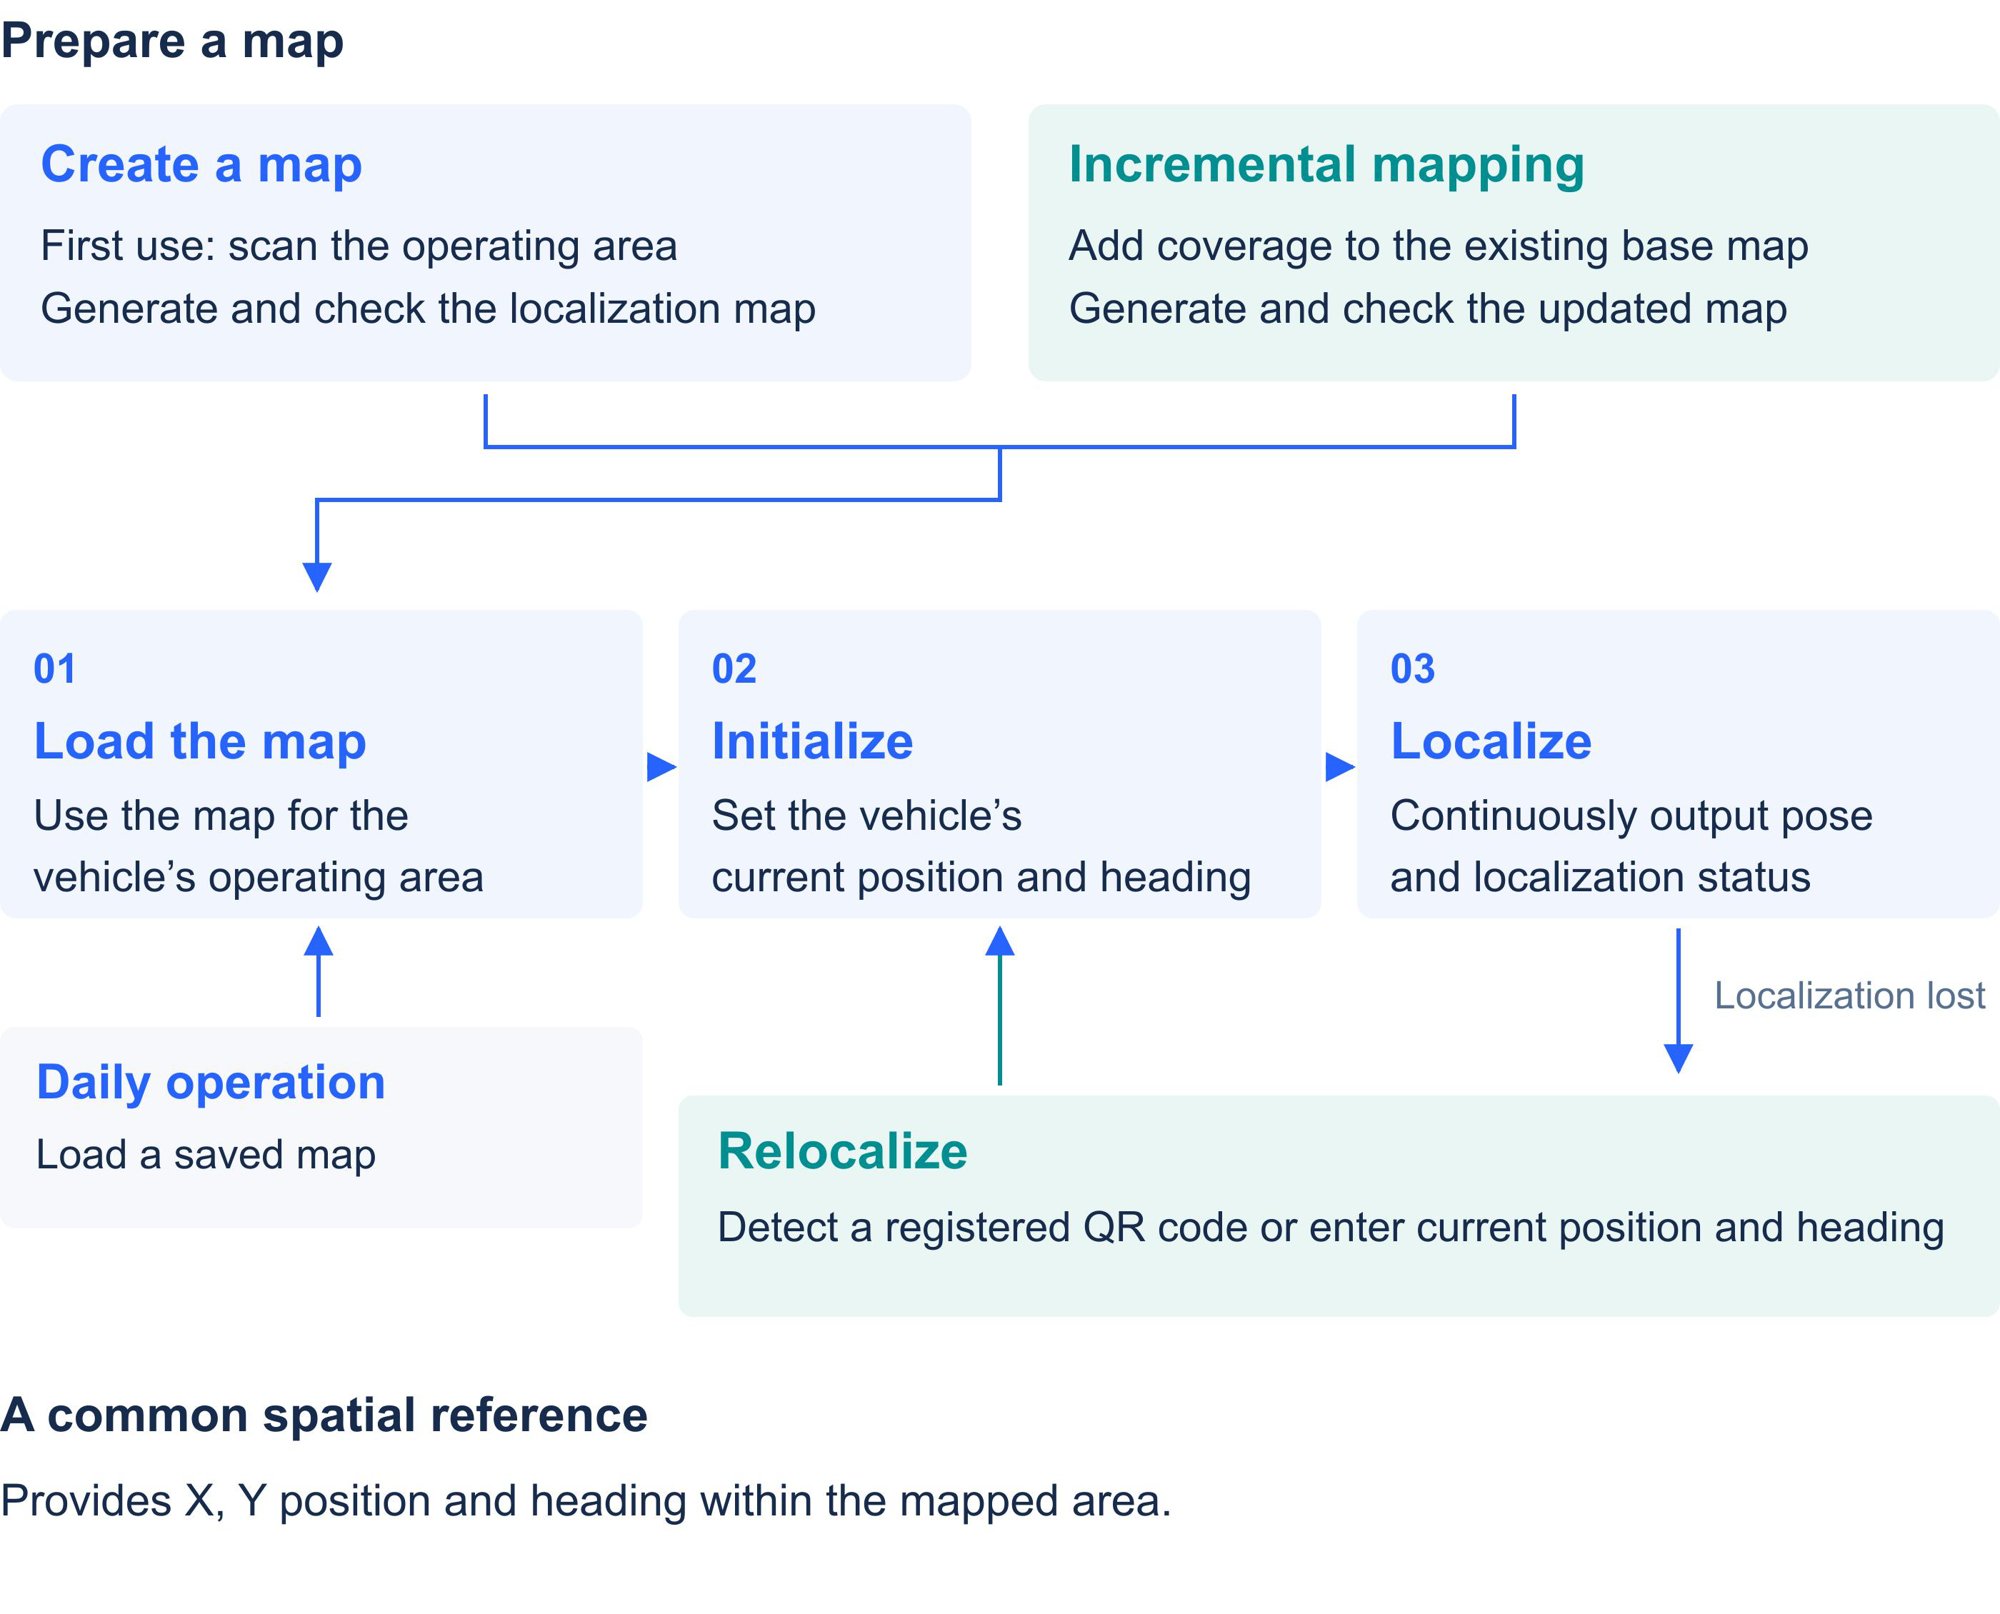
Порядок внедрения
Актуальные загрузки
Скачать технический обзор
V2 · Английский PDF
Скачать руководство пользователя
V0.1 · Английский PDF · 2026-10-10
Скачать пакеты обновления
Все три пакета обновления относятся к версии V1.2.1. Номера версий компонентов в исходных именах файлов сохранены. Руководство пользователя имеет отдельную версию V0.1.Скачать · Пакет обновления аппаратного модуля
V1.2.1 · LxCameraViewer · 4.7 MB
Скачать · Пакет обновления прошивки
V1.2.1 · Firmware Upgrade · 24.4 MB
Скачать · Пакет обновления веб-интерфейса
V1.2.1 · Frontend · 14.0 MB
Версии ПО и загрузки
Скачать руководства и технические обзоры
Версии ПО и документов учитываются отдельно. Выбирайте архивные материалы для установленного приложения.
GitHub