
Tải toàn bộ tài liệu sản phẩm tại Trung tâm tải xuống.
Tính năng chính
- Cảm nhận độ sâu iToF tầm gần: Xuất dữ liệu độ sâu trong phạm vi 0.05–1 m.
- Ngõ ra RGB-D đồng bộ: Cung cấp bản đồ độ sâu, hình ảnh RGB và đám mây điểm được căn chỉnh với RGB.
- Hiệu suất trong điều kiện ánh sáng yếu: Chiếu sáng chủ động hỗ trợ các mục tiêu có độ rọi thấp hoặc ít kết cấu.
- Truyền tải GMSL2: Cung cấp đường truyền dữ liệu chống nhiễu, khoảng cách dài cho tích hợp hệ thống.
Thông số kỹ thuật
Kích thước sản phẩm
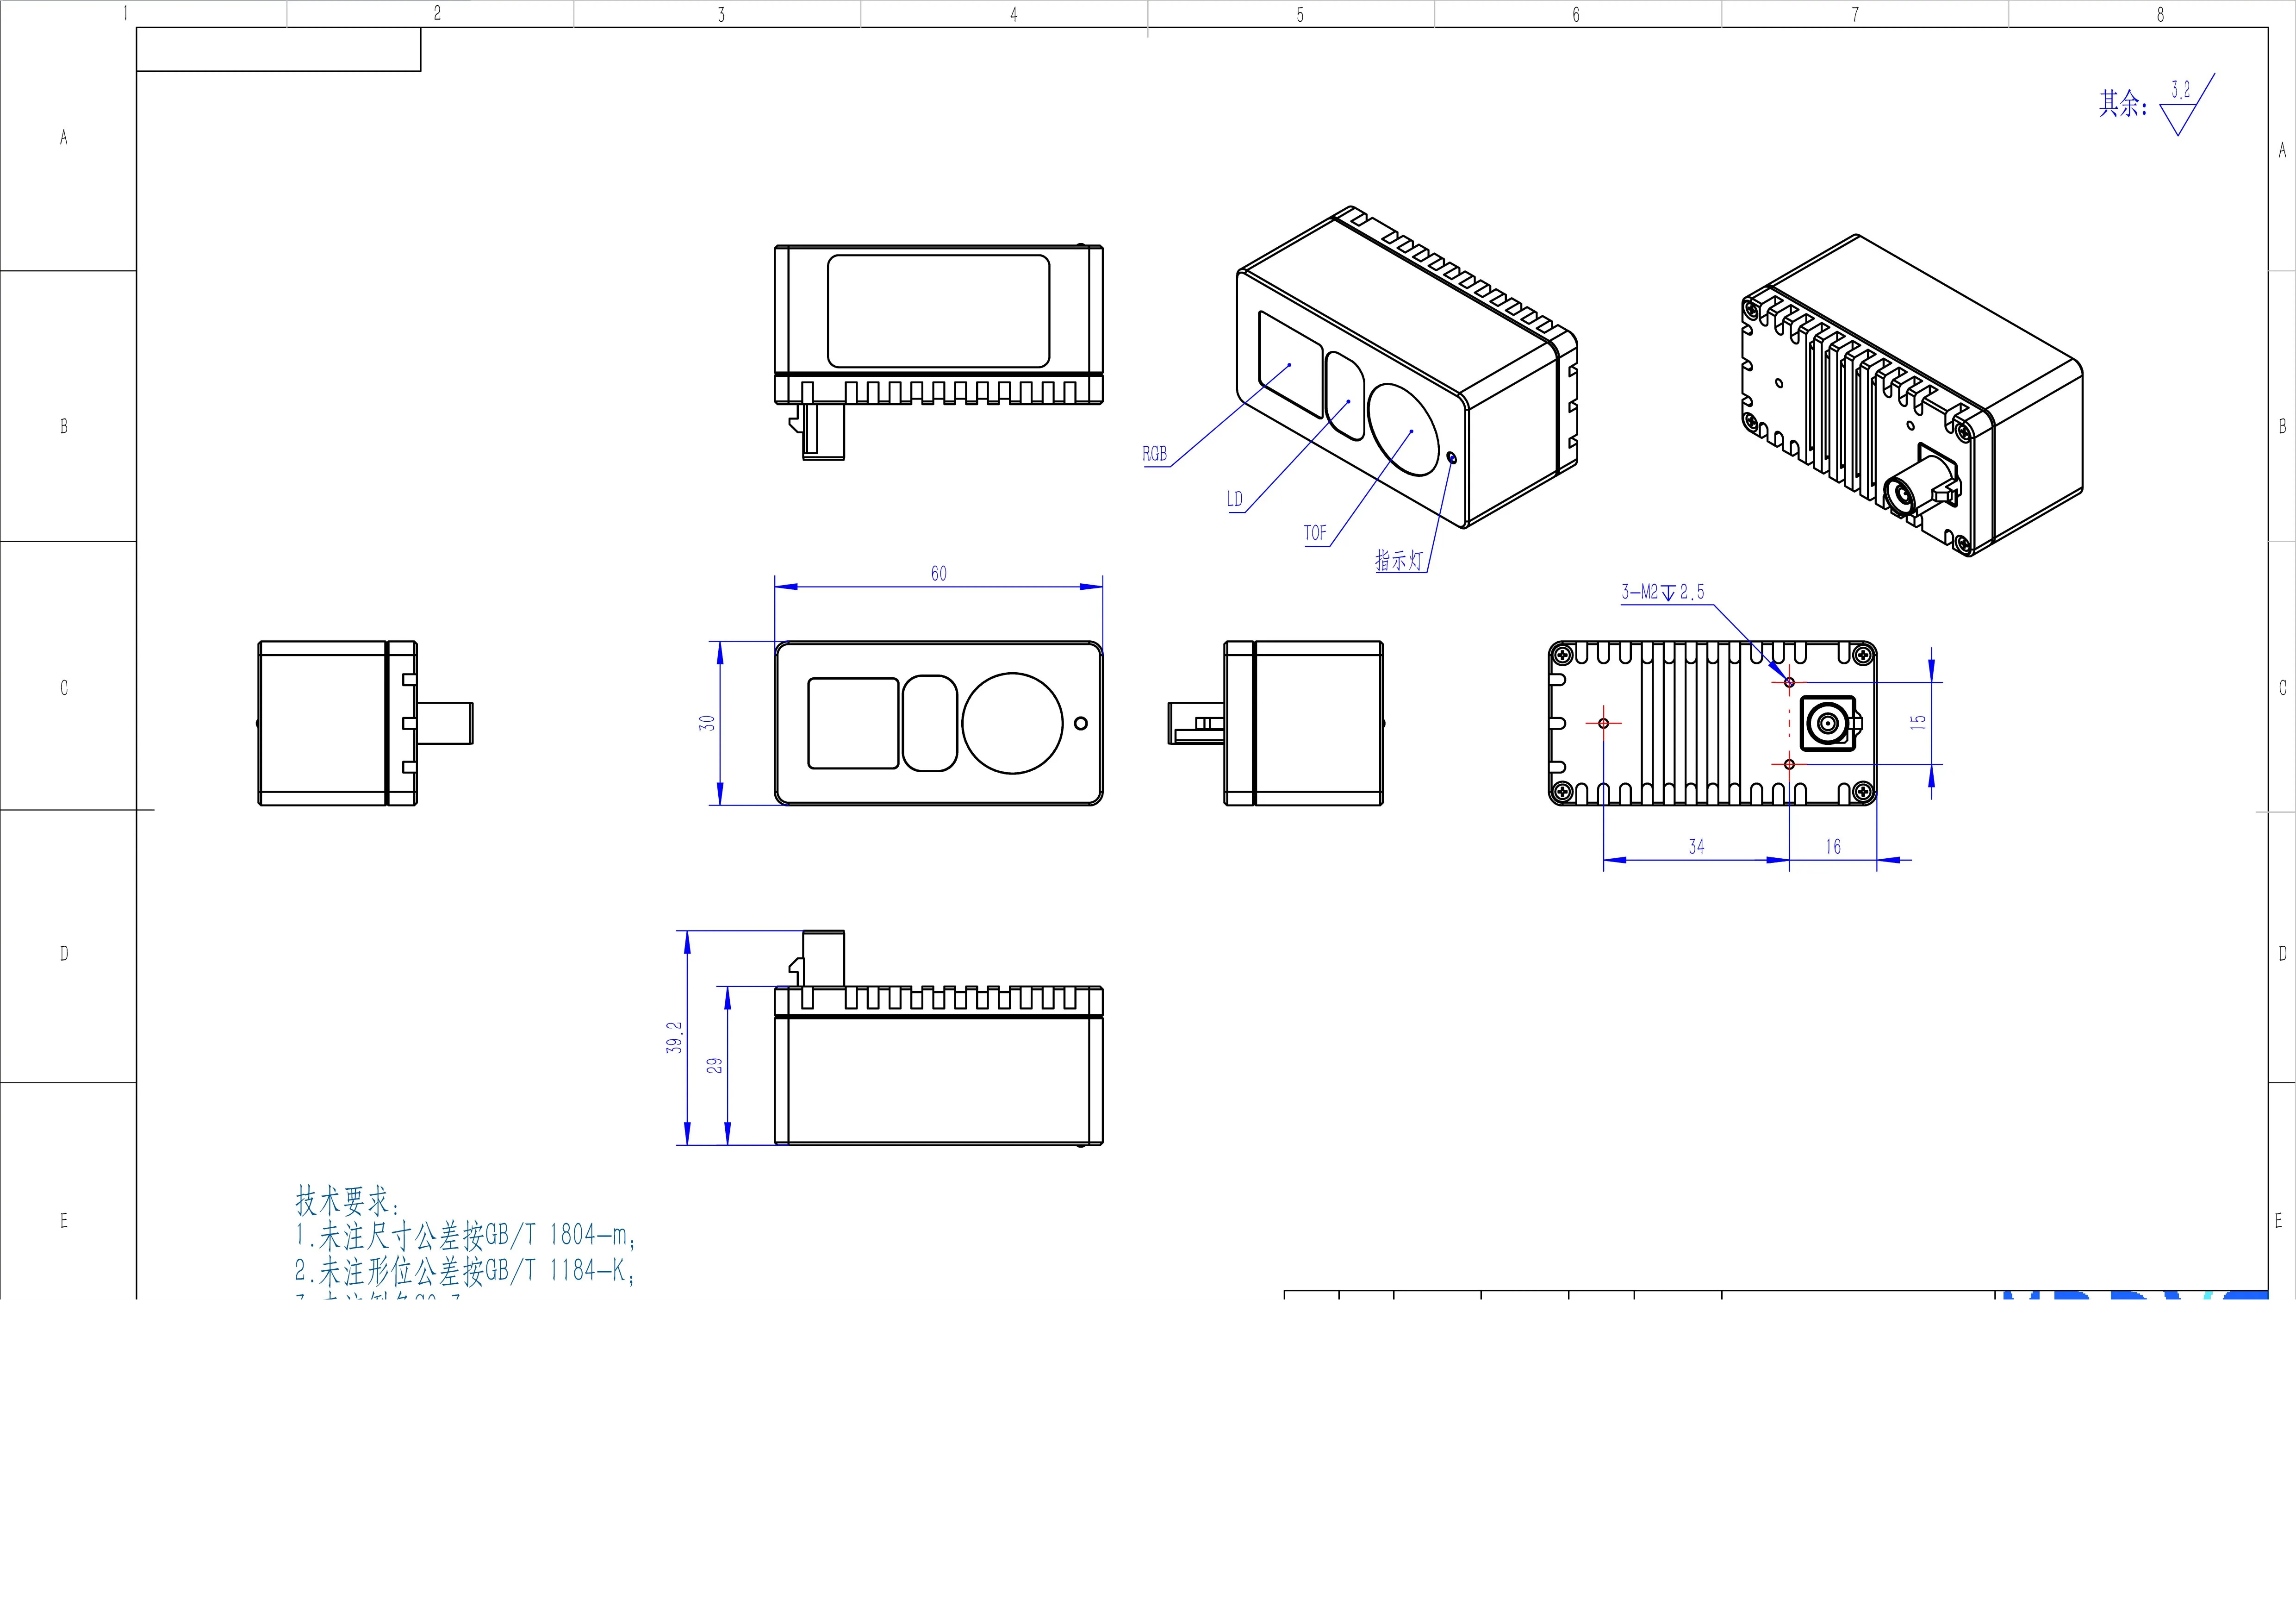
Giao diện GMSL2
Cấu hình serializer
Tham số luồng video
Cấu hình FPGA
Bắt đầu truyền luồng
Việc chụp ảnh yêu cầu cả đồng bộ khung hình bằng phần cứng và điều khiển luồng.1
Cung cấp tín hiệu đồng bộ khung hình
Cấu hình đồng bộ khung hình giữa MAX96717 và deserializer được chọn theo hướng dẫn phần cứng. Có thể cấu hình MFP0 của MAX96717 làm ngõ ra kích hoạt GPIO.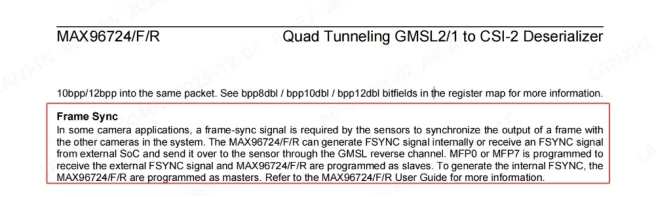
2
Gửi lệnh bắt đầu luồng
Ghi Trong ví dụ này,
1 vào thanh ghi FPGA 0x2000 để bắt đầu truyền luồng hoặc ghi 0 để dừng truyền luồng.0x11 là địa chỉ I²C của FPGA.