
Tải toàn bộ tài liệu sản phẩm tại Trung tâm tải xuống.
Tổng quan sản phẩm
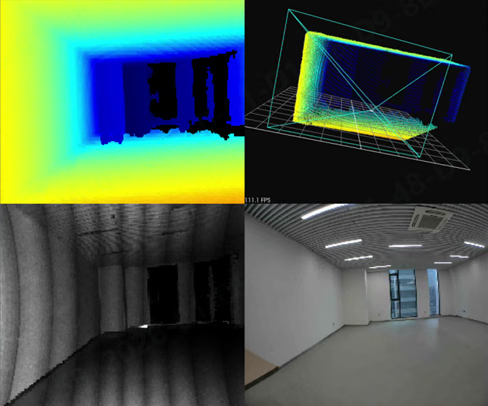
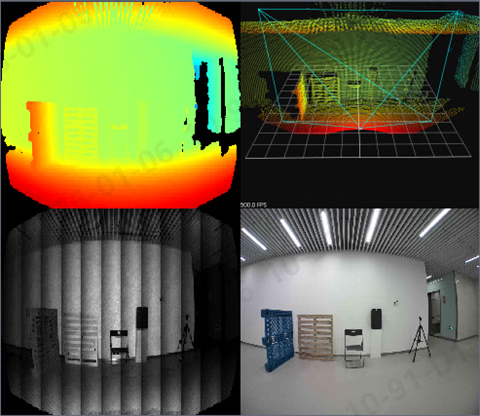
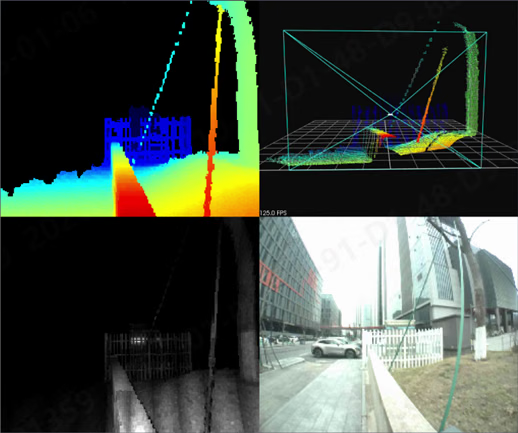
Dòng S10 gồm các camera RGB-D dToF công nghiệp, bao gồm các phiên bản S10, S10 Pro và Lite. Camera đồng bộ dữ liệu RGB và độ sâu, đồng thời có thể xuất bản đồ độ sâu, hình ảnh biên độ IR, hình ảnh RGB, đám mây điểm và kết quả tránh chướng ngại vật. S10 tiêu chuẩn đo trong phạm vi 0.3–8 m, còn S10 Pro đo trong phạm vi 0.3–17 m. Các model được hỗ trợ cung cấp Ethernet, hai ngõ vào số và hai ngõ ra số. Có thể cấu hình tối đa bốn vùng tránh chướng ngại vật và xuất tín hiệu dừng, giảm tốc hoặc trạng thái an toàn.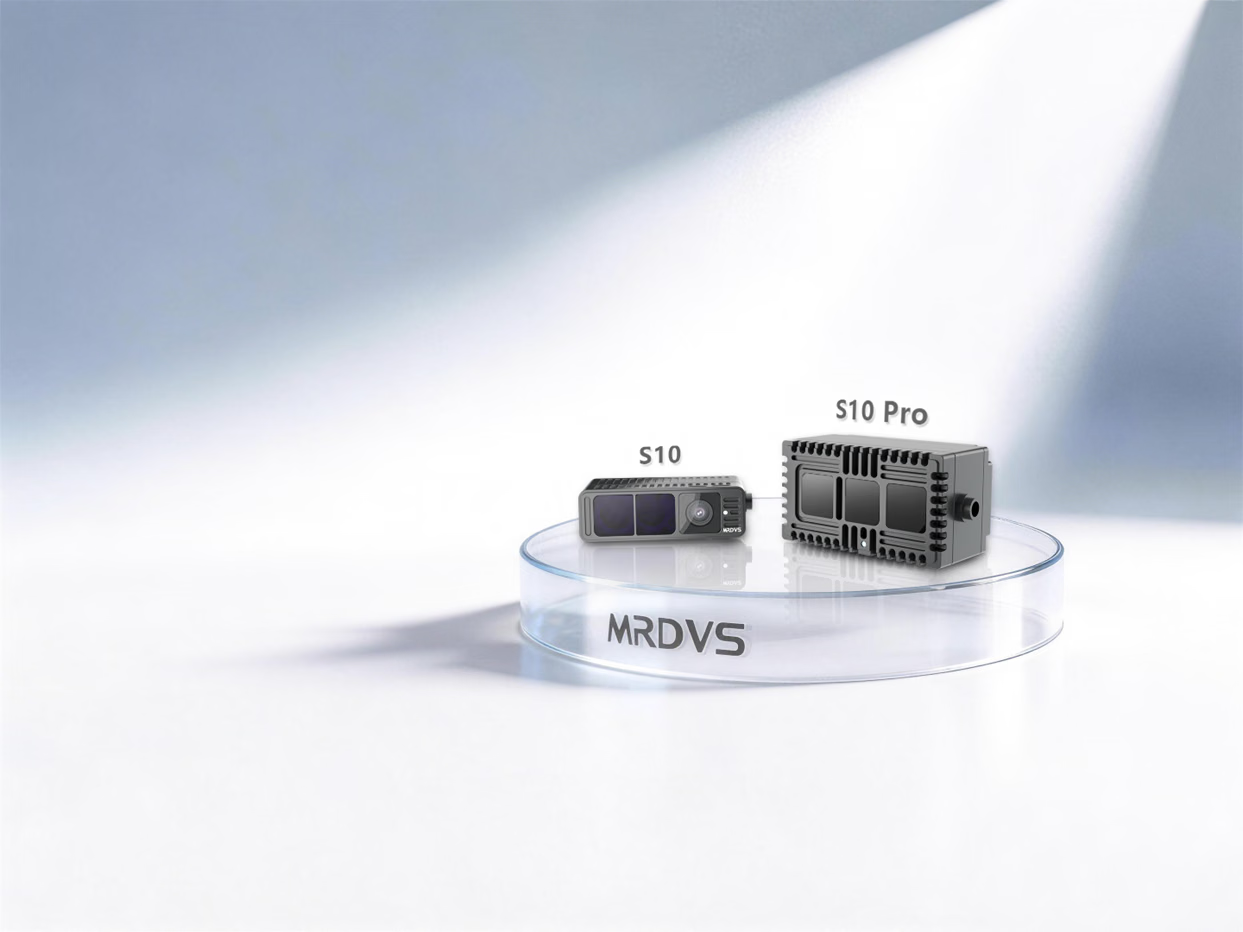
Tính năng
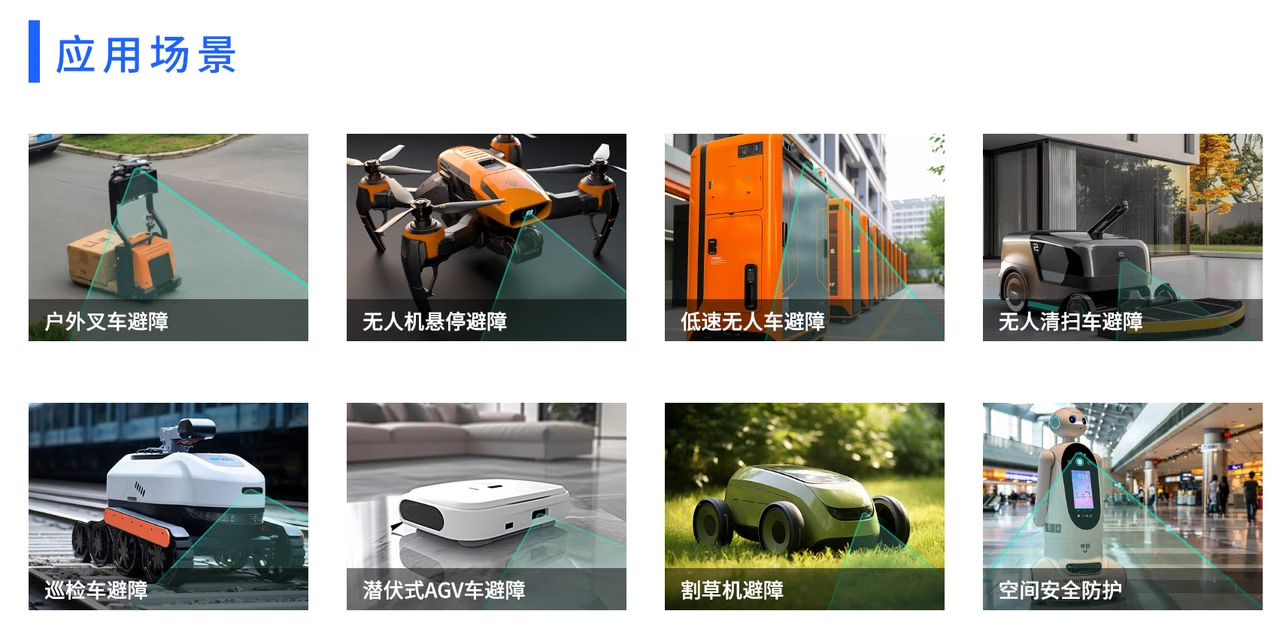
- Nhận biết dToF tầm trung và xa: Phù hợp với các ứng dụng di động trong nhà và ngoài trời như phương tiện tự hành, xe nâng tự hành và drone.
- Ngõ ra đa phương thức đồng bộ: Cung cấp dữ liệu độ sâu, RGB, biên độ IR và đám mây điểm. Phiên bản Lite không cung cấp dữ liệu RGB.
- Tránh chướng ngại vật trên thiết bị: Nhận đám mây điểm qua Ethernet hoặc sử dụng thuật toán tích hợp để xuất tín hiệu điều khiển qua I/O.
- Vận hành nhiều camera và hiệu suất trong ánh sáng mạnh: Nhiều camera có thể hoạt động cùng nhau. Trong môi trường 100 kLux và với mục tiêu phản xạ 90%, S10 đạt 8 m còn S10 Pro đạt 17 m.
Truy cập đám mây điểm
Nhận dữ liệu camera qua Ethernet rồi hợp nhất vào hệ thống nhận biết hoặc điều khiển của bạn.
Tránh chướng ngại vật trên thiết bị
Cấu hình vùng tránh chướng ngại vật và xuất tín hiệu giảm tốc, dừng hoặc trạng thái an toàn qua I/O.
Thông số kỹ thuật
1 Liên hệ MRDVS để biết phiên bản GMSL.
2 Phiên bản S10 Lite 120° cung cấp cáp I/O. Sử dụng model 3D để xác định kích thước sản phẩm cuối cùng.
2 Phiên bản S10 Lite 120° cung cấp cáp I/O. Sử dụng model 3D để xác định kích thước sản phẩm cuối cùng.
Giao diện và linh kiện
Cổng camera
Camera cung cấp giao diện nguồn, Ethernet và chức năng. Giao diện chức năng không có cáp I/O bên ngoài, ngoại trừ phiên bản S10 Lite 120°.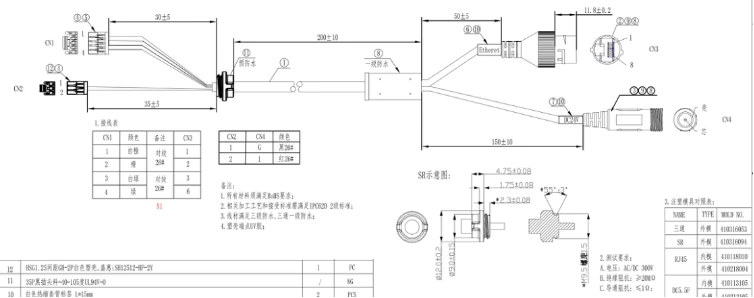
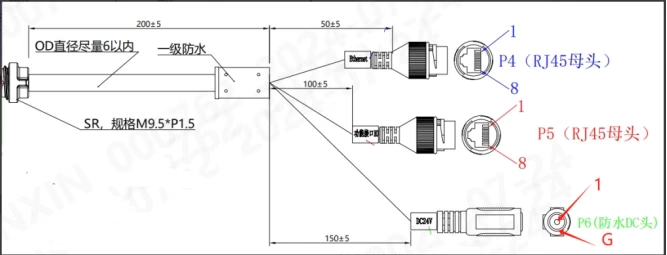
Tín hiệu I/O
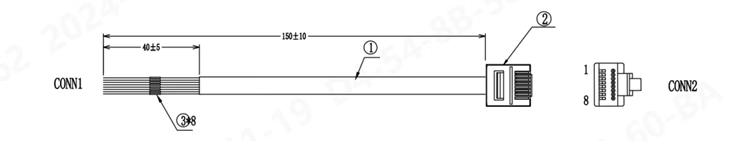
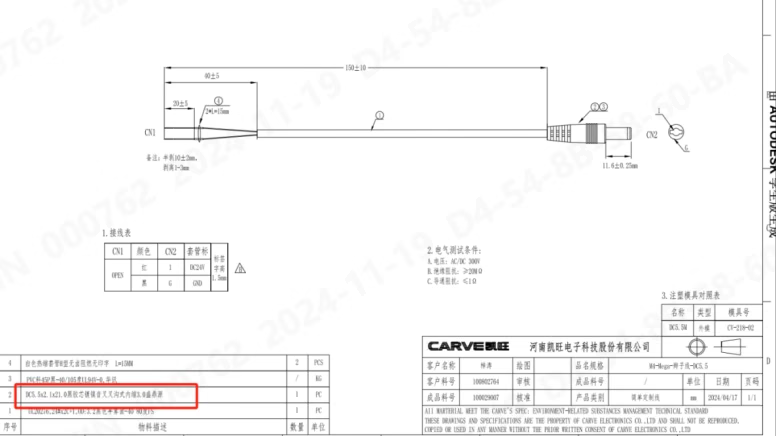
Sơ đồ chân cáp
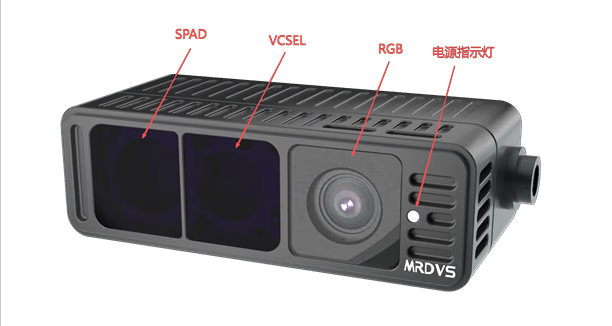
Linh kiện camera
Tích hợp và lắp đặt
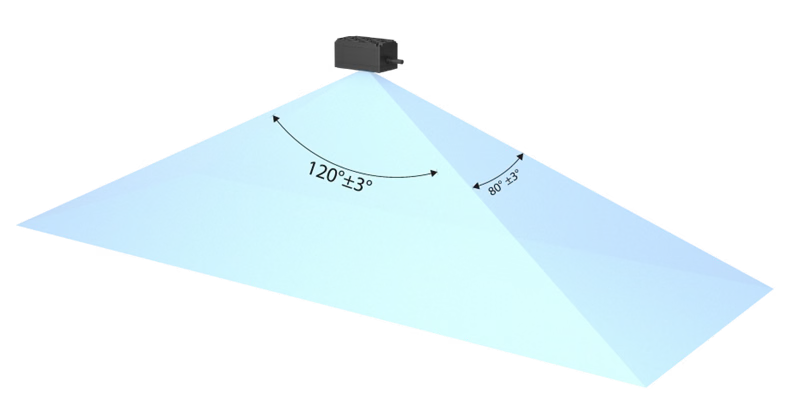
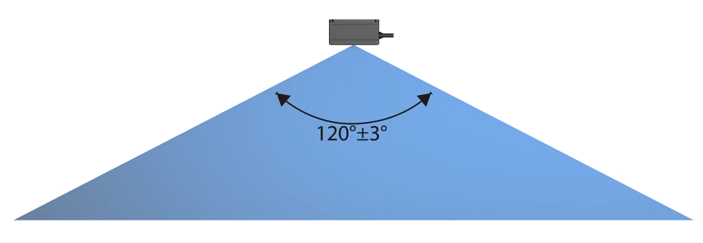
Trường nhìn và kích thước
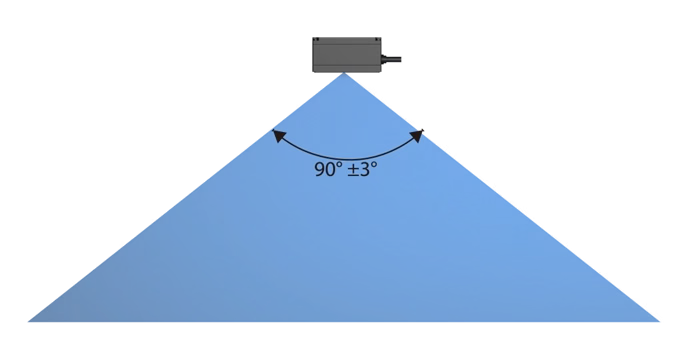
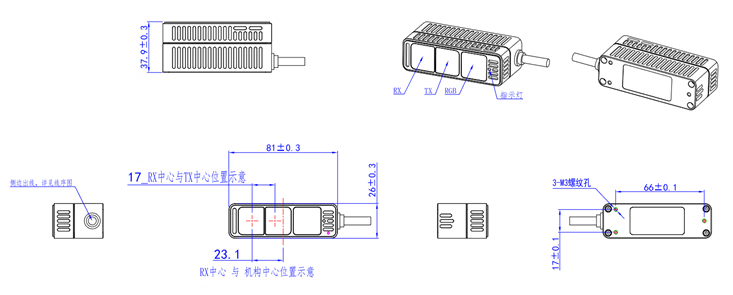
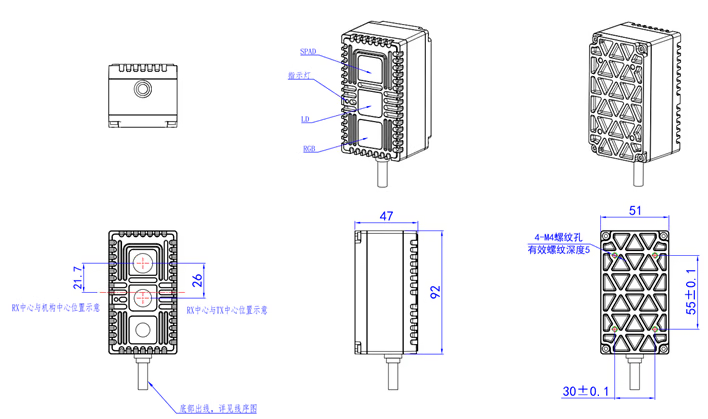
Khoảng hở yêu cầu
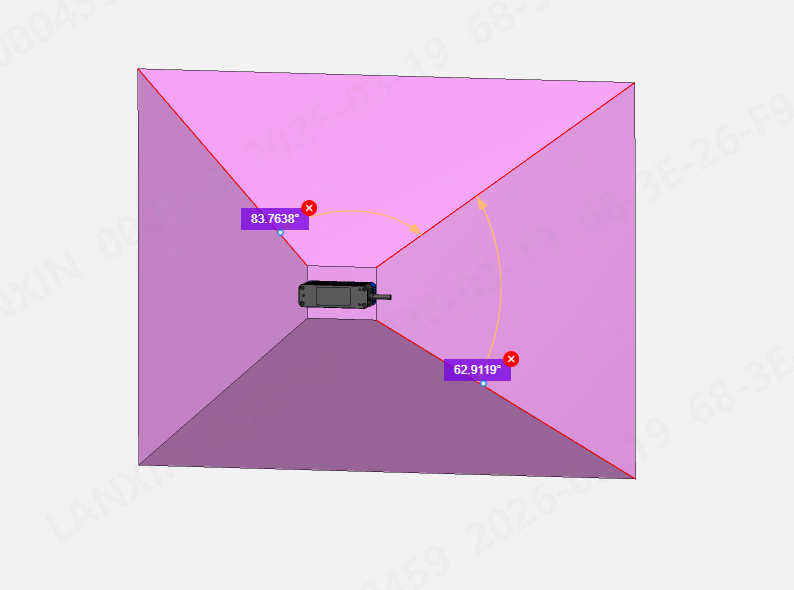
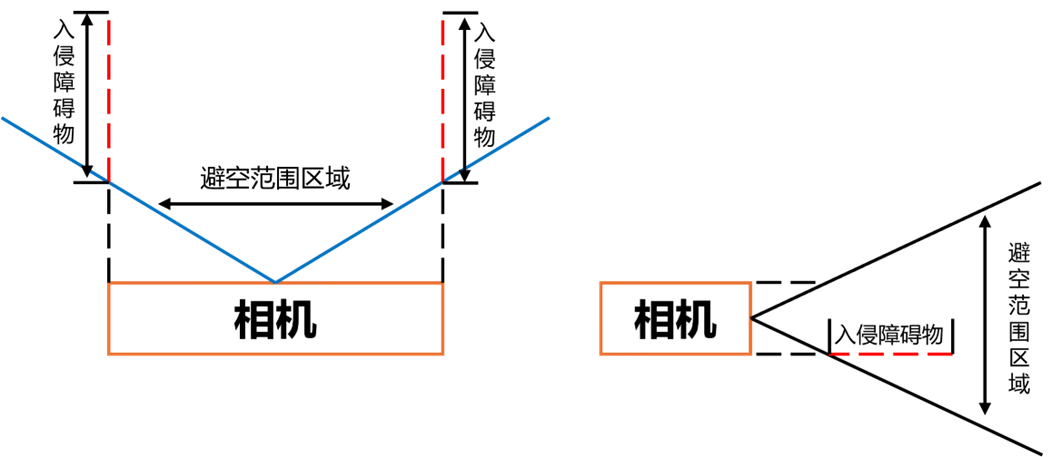
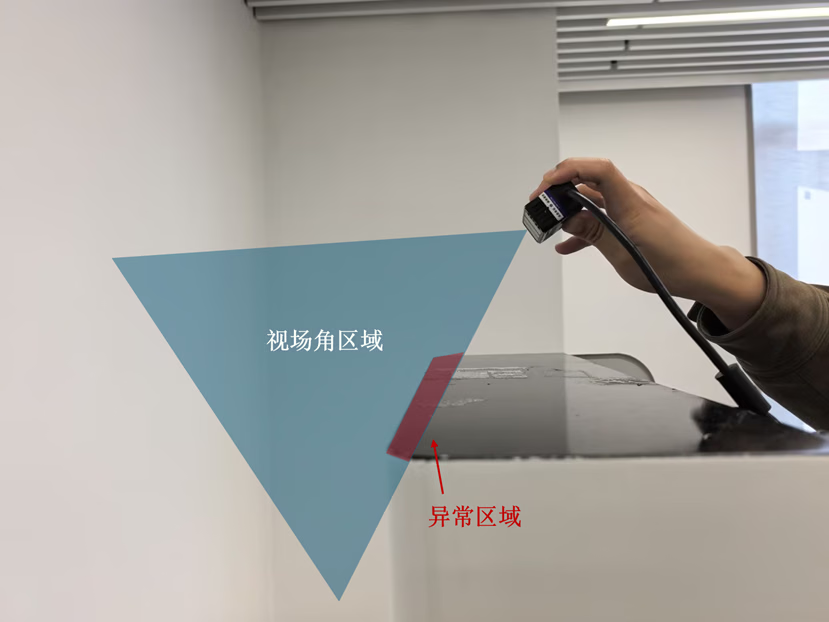
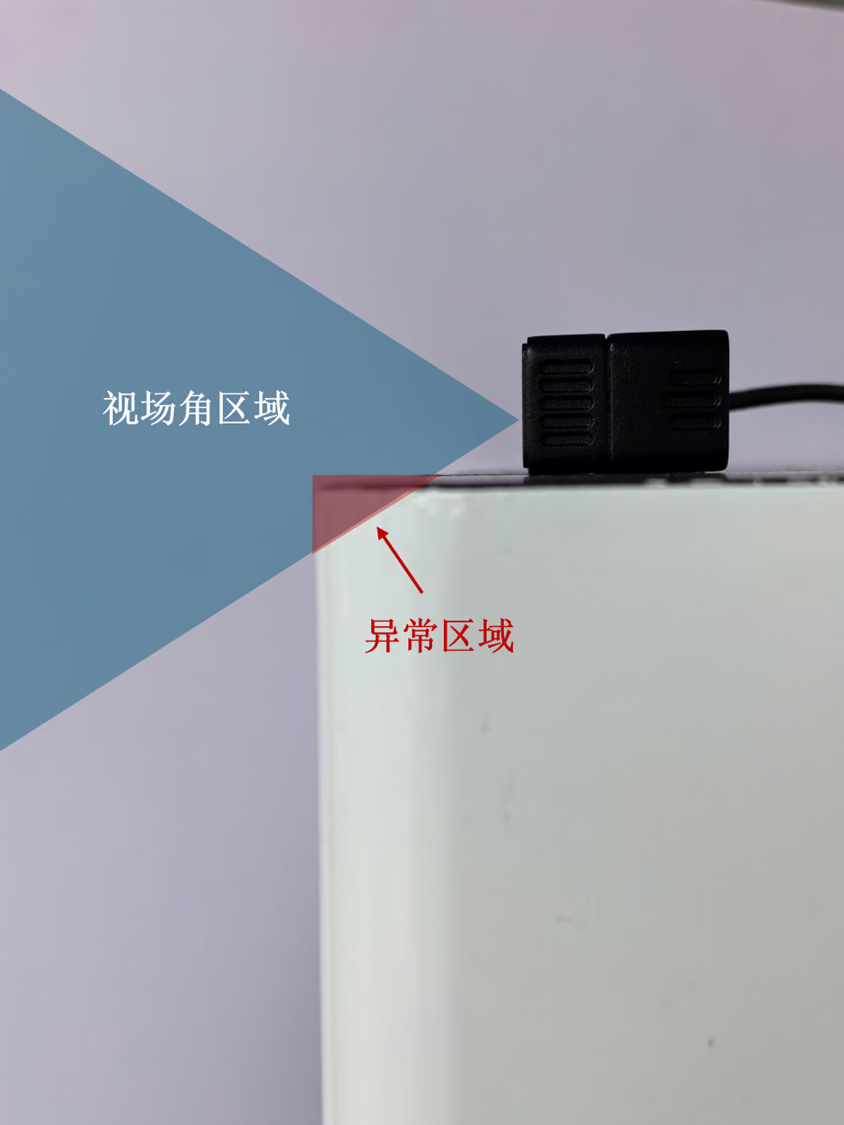
Nhiễu lắp đặt thường gặp
- Cản trở trường nhìn: Khung, gân, lỗ nhỏ hoặc lắp lệch tâm có thể tạo ra điểm mù cố định hoặc mục tiêu gần giả.
- Phản xạ vùng gần và phản xạ nhiều đường: Khoang hẹp, kim loại sáng hoặc gương có thể làm sai lệch khoảng cách hoặc gây bão hòa cục bộ.
- Vấn đề với cửa sổ quang học: Kính, acrylic, bụi bẩn hoặc hơi nước thông thường có thể tạo ra ảnh giả, làm suy giảm tín hiệu hoặc giảm tỷ số tín hiệu trên nhiễu. Hãy xác nhận hiệu suất truyền qua và đo khoảng cách trước khi thêm cửa sổ.
- Ứng suất lắp đặt và nhiệt: Siết quá chặt có thể làm lệch trục quang học; trong lắp đặt kín, hãy tạo đường truyền nhiệt để tránh trôi do nhiệt độ.
Môi trường và độ tin cậy
Kết nối lần đầu
1
Kết nối nguồn và mạng
Cấp nguồn cho camera bằng 24 VDC và kết nối giao diện truyền thông với máy tính bằng cáp Ethernet Cat 6. Đèn báo màu xanh nhấp nháy chậm cho biết nguồn bình thường.
2
Cấu hình mạng
Địa chỉ IP mặc định của camera là
192.168.100.82. Đặt máy tính trong cùng subnet và đảm bảo tường lửa không chặn giao tiếp với camera.3
Xác minh ngõ ra hình ảnh
Mở camera trong ứng dụng máy chủ và xác nhận hình ảnh rõ, ổn định. Cấu hình các tham số cơ bản và thuật toán ứng dụng khi cần.
Giao diện LxCameraViewer
LxCameraViewer hiển thị hình ảnh độ sâu, biên độ IR, đám mây điểm và RGB, đồng thời đọc hoặc cấu hình các tham số cơ bản của camera và thuật toán.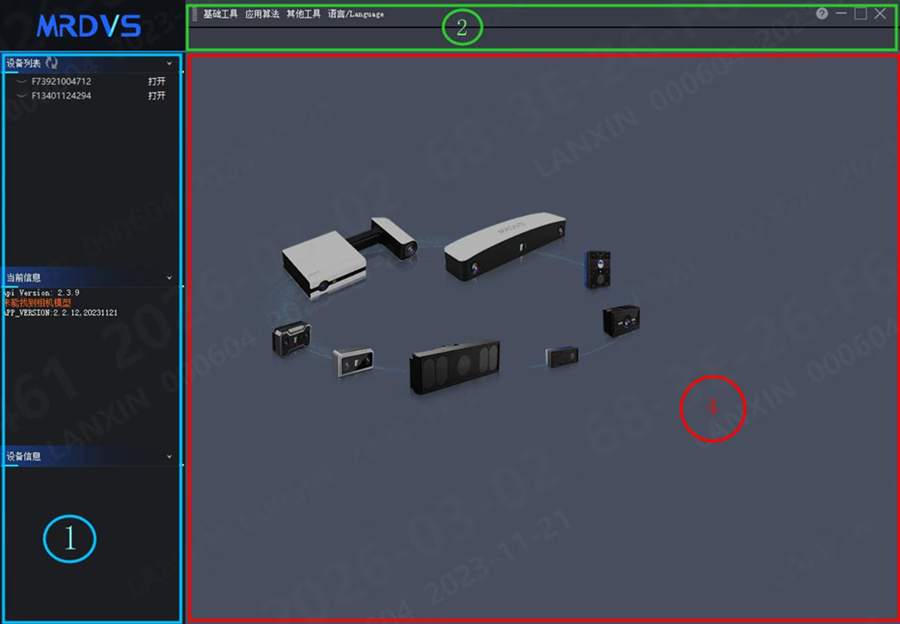
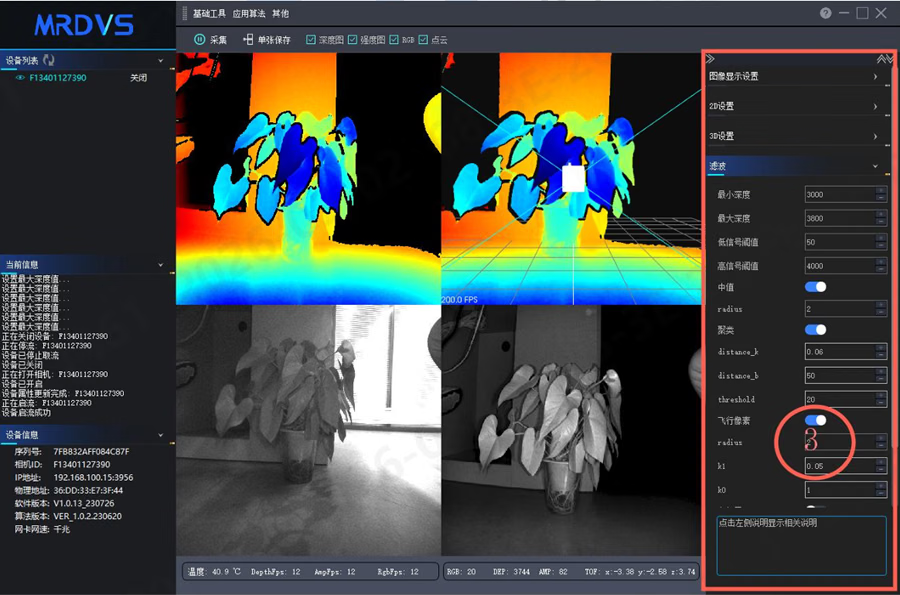
- Chọn thiết bị trong danh sách rồi nhấp Mở hoặc Đóng để điều khiển kết nối.
- Sử dụng Chụp để bắt đầu hoặc dừng truyền luồng và Lưu khung hình để lưu các luồng đang hoạt động.
- Chọn Độ sâu, Cường độ, RGB hoặc Đám mây điểm để chọn dữ liệu hiển thị.
- Cấu hình chức năng thiết bị trong Công cụ cơ bản, Thuật toán ứng dụng và Khác.
An toàn và khắc phục sự cố
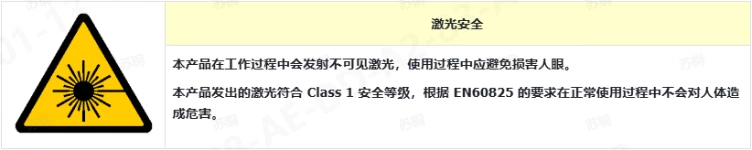
An toàn laser
Khắc phục sự cố
Ứng dụng và nghiên cứu tình huống
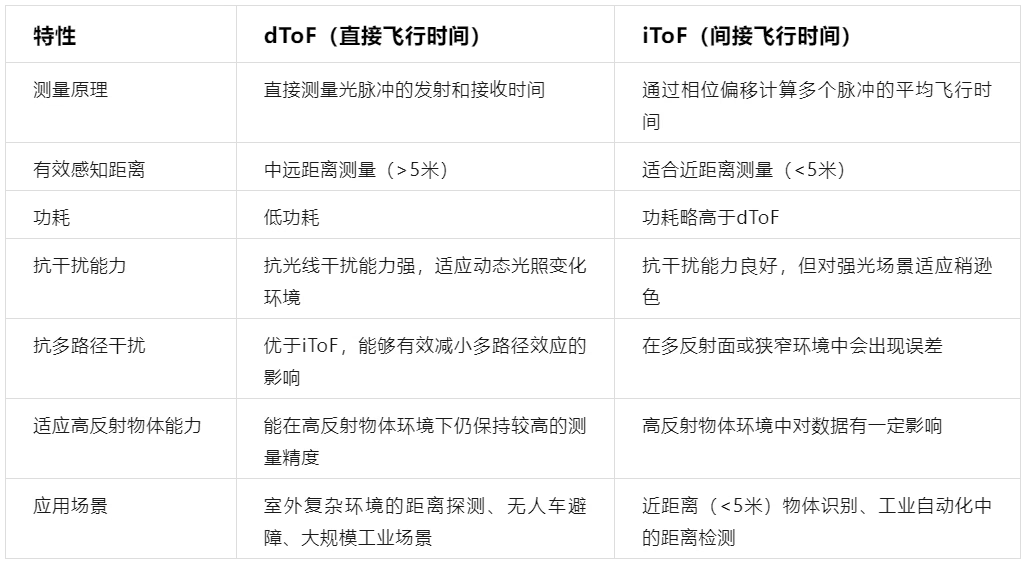
dToF và iToF
dToF thường phù hợp với tầm trung, tầm xa và môi trường phức tạp; iToF thường được dùng để nhận dạng tầm gần có độ chính xác cao. Hãy chọn camera dựa trên khoảng cách hoạt động, trường nhìn, độ phản xạ và ánh sáng môi trường.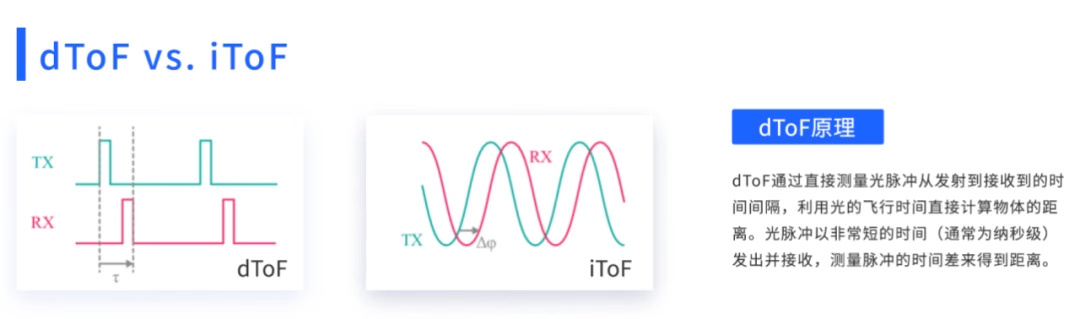
Tránh chướng ngại vật 3D cho robot di động
Xem giải pháp tránh chướng ngại vật 3D cho robot di động.
Trường hợp xe nâng tự hành
Xem nghiên cứu tình huống về vận hành ổn định của xe nâng tự hành.
Trường hợp AMR chui gầm
Xem ứng dụng tránh chướng ngại vật thấp.
Trường hợp robot hình người có bánh xe
Xem ứng dụng tránh chướng ngại vật 3D cho robot hình người có bánh xe.