Tổng quan giải pháp
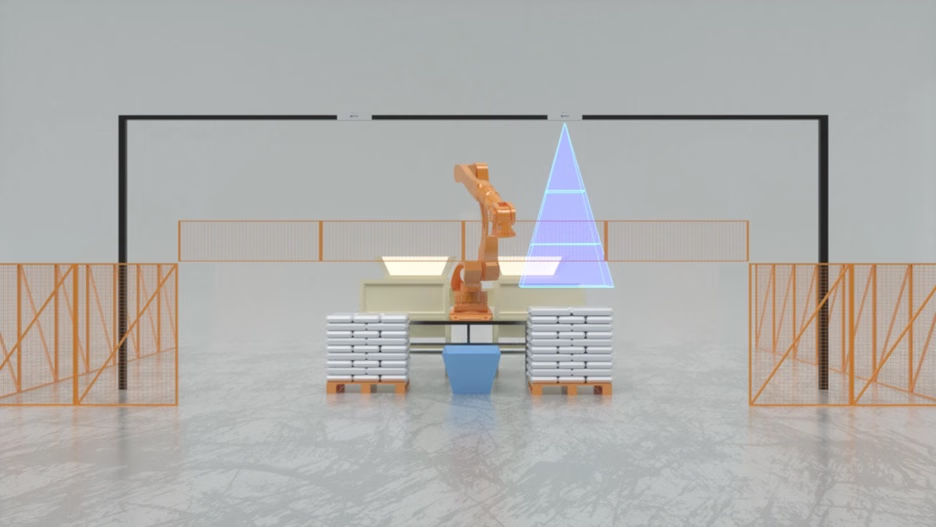
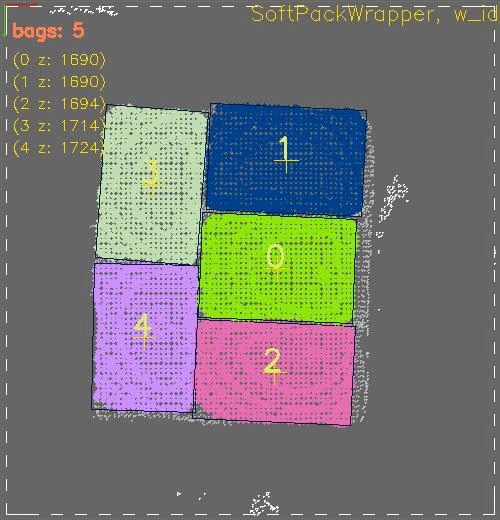
Camera RGB-D thu nhận dữ liệu màu sắc và đám mây điểm của chồng hàng. Thuật toán trên camera xác định các kiện hàng mục tiêu và vị trí của chúng. Kết quả có thể tạo trình tự gắp và cung cấp dữ liệu hiệu chuẩn cần thiết để chuyển đổi tọa độ của cánh tay robot.Đặc điểm của giải pháp
Nhận dạng 3D
Kết hợp kết cấu bề mặt và dữ liệu đám mây điểm để xác định hình dạng và vị trí của bao hàng và thùng carton không đều.
Xử lý trên camera
Chạy thuật toán dỡ hàng khỏi pallet bên trong camera để giảm phụ thuộc vào máy tính công nghiệp bên ngoài.
Thích ứng với mẫu xếp chồng
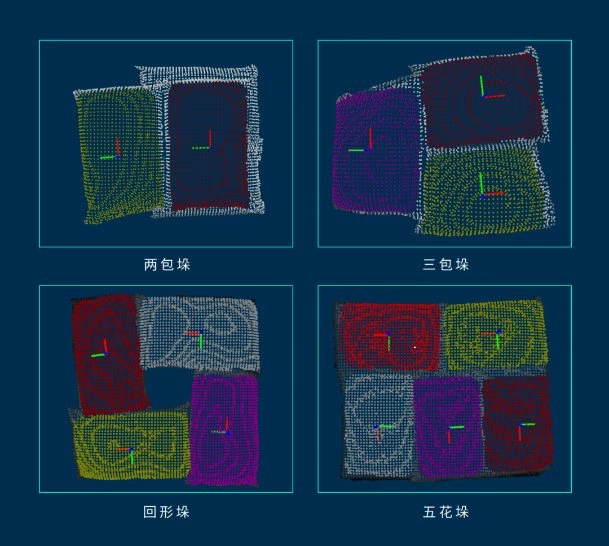
Thích ứng với các mẫu xếp như hình hoa sáu, hình hoa năm và hình vòng.
Lập kế hoạch trình tự gắp
Tạo trình tự gắp từ vị trí các kiện hàng để hướng dẫn cánh tay robot gắp từng kiện.
Hiệu chuẩn và tích hợp
Hệ thống cung cấp phương pháp hiệu chuẩn bốn điểm để tính ma trận chuyển đổi giữa camera và cánh tay robot. Hệ thống đã được điều chỉnh cho các thương hiệu robot công nghiệp gồm ABB, KUKA, FANUC, AUBO và DOBOT và hỗ trợ giao tiếp TCP/IP. Hãy xác nhận phạm vi tích hợp thực tế thông qua kiểm thử dự án.