
Nguyên lý và kết quả đầu ra
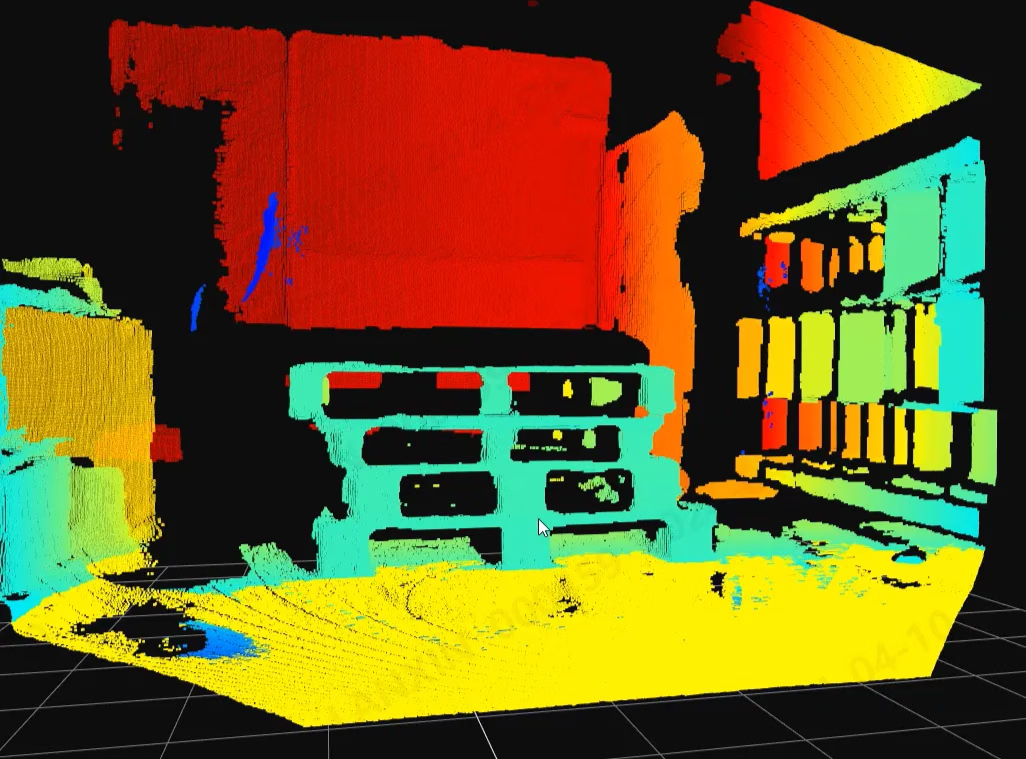
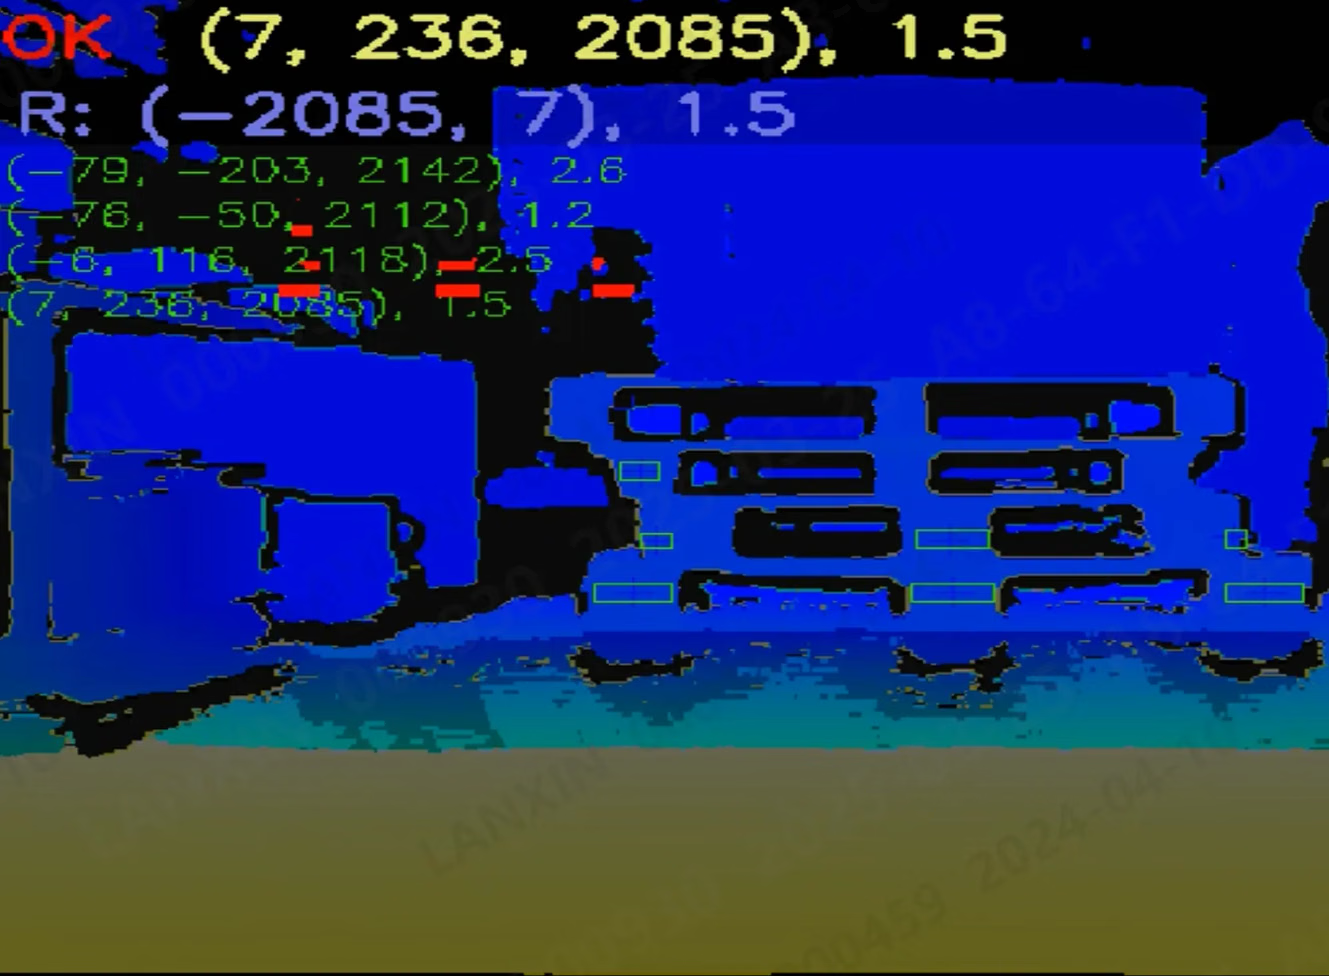
Hai chế độ cần cấu hình và kiểm tra riêng. Mô hình ảnh 2D kết hợp độ sâu để tính tư thế ghép nối 3D và phân loại thanh ngang dưới mặt vào càng là Closed/Open. Chế độ 3D thuần dùng đám mây điểm, mẫu và hiệu chuẩn; có thể phân biệt pallet trống hoặc có hàng theo cấu hình nhưng không đo khối lượng. Lỗi nhận dạng 2D không tự chuyển sang 3D.
Ví dụ ứng dụng
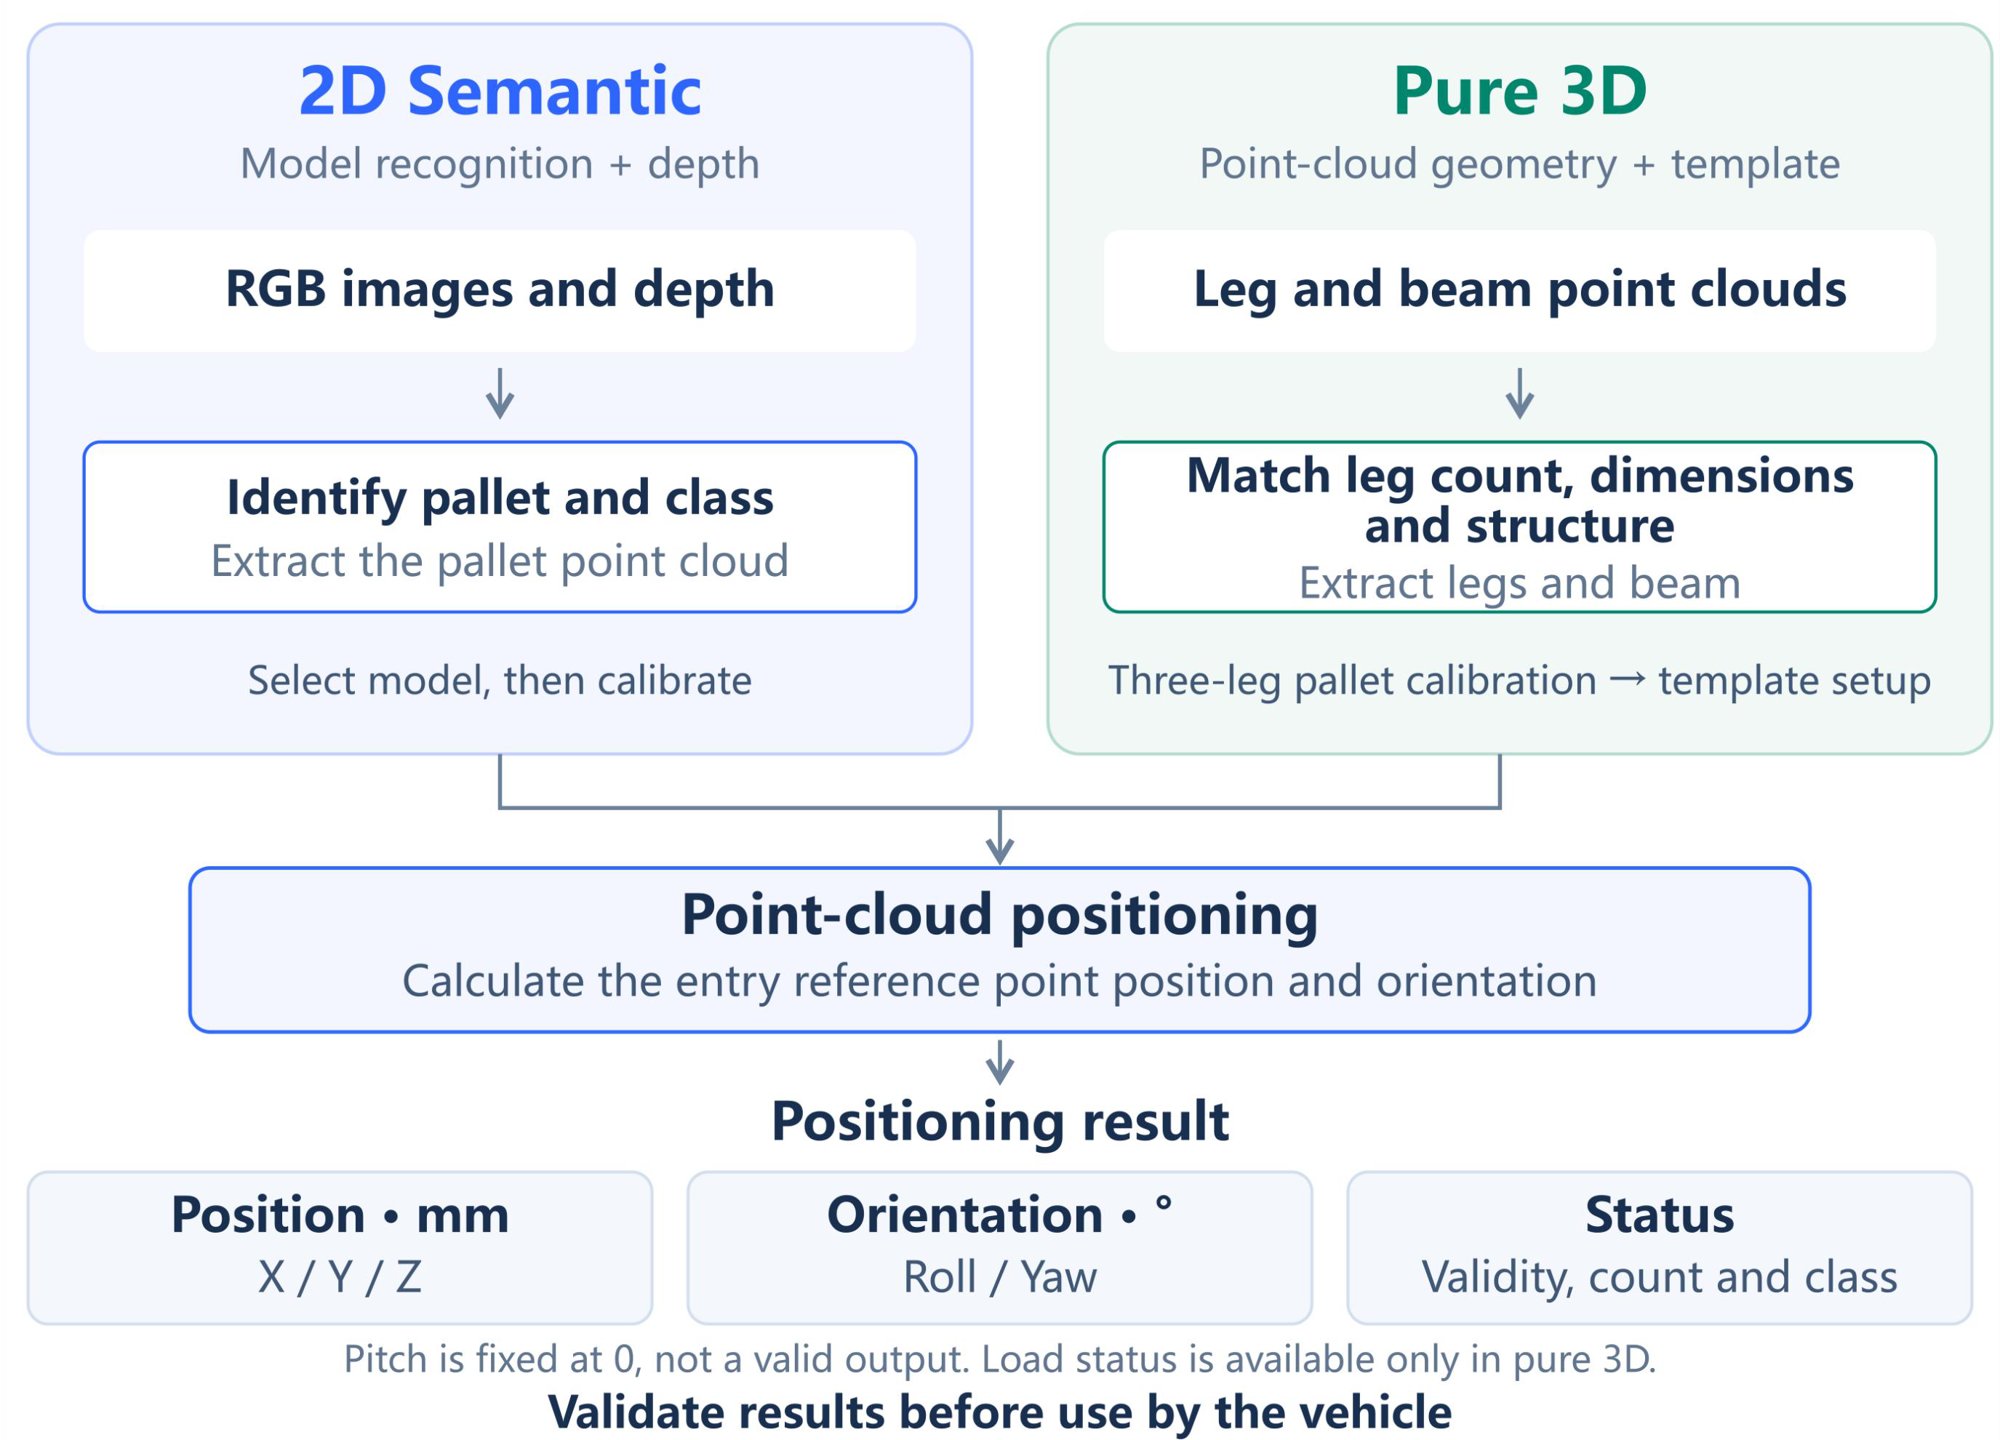
Nguyên lý hoạt động
Điều kiện sử dụng và lắp đặt
Sách trắng nêu khoảng cách tối đa 1,8 m cho S11 với RK3588 ngoài và 3,0 m cho M4 Mega có bộ xử lý tích hợp. Khoảng cách tối thiểu phụ thuộc hình học pallet và góc nhìn. Bề mặt phản xạ không phù hợp; pallet đen cần thử với camera dự kiến. Kiểm tra cả hai chế độ với tải và nền thực tế. Chỉ cài frontend AW3, không cài backend. Triển khai SmartDocking 3.0.2 lên RKU20/Linux ARM64 tương thích. PalletPro cũ và giao diện của nó được lưu riêng, không dùng như frontend AW3 hay gói SmartDocking.Triển khai và tích hợp
1
Kết nối thiết bị
Kiểm tra kích thước, vật liệu pallet, góc lắp và khoảng cách làm việc thực.
2
Hiệu chuẩn và cấu hình
Kết nối và cấp phép frontend AW3, chọn mô hình/mẫu và hiệu chuẩn vùng phát hiện.
3
Kiểm chứng tại hiện trường
Kiểm tra XYZ, Roll, Yaw, độ lặp và thời gian với tải và nền khác nhau.
4
Tích hợp kết quả
Kiểm tra trạng thái và độ mới của dữ liệu. Có độ trễ xử lý nên không dùng làm phản hồi chuyển động thời gian thực hoặc dùng lại dữ liệu cũ.
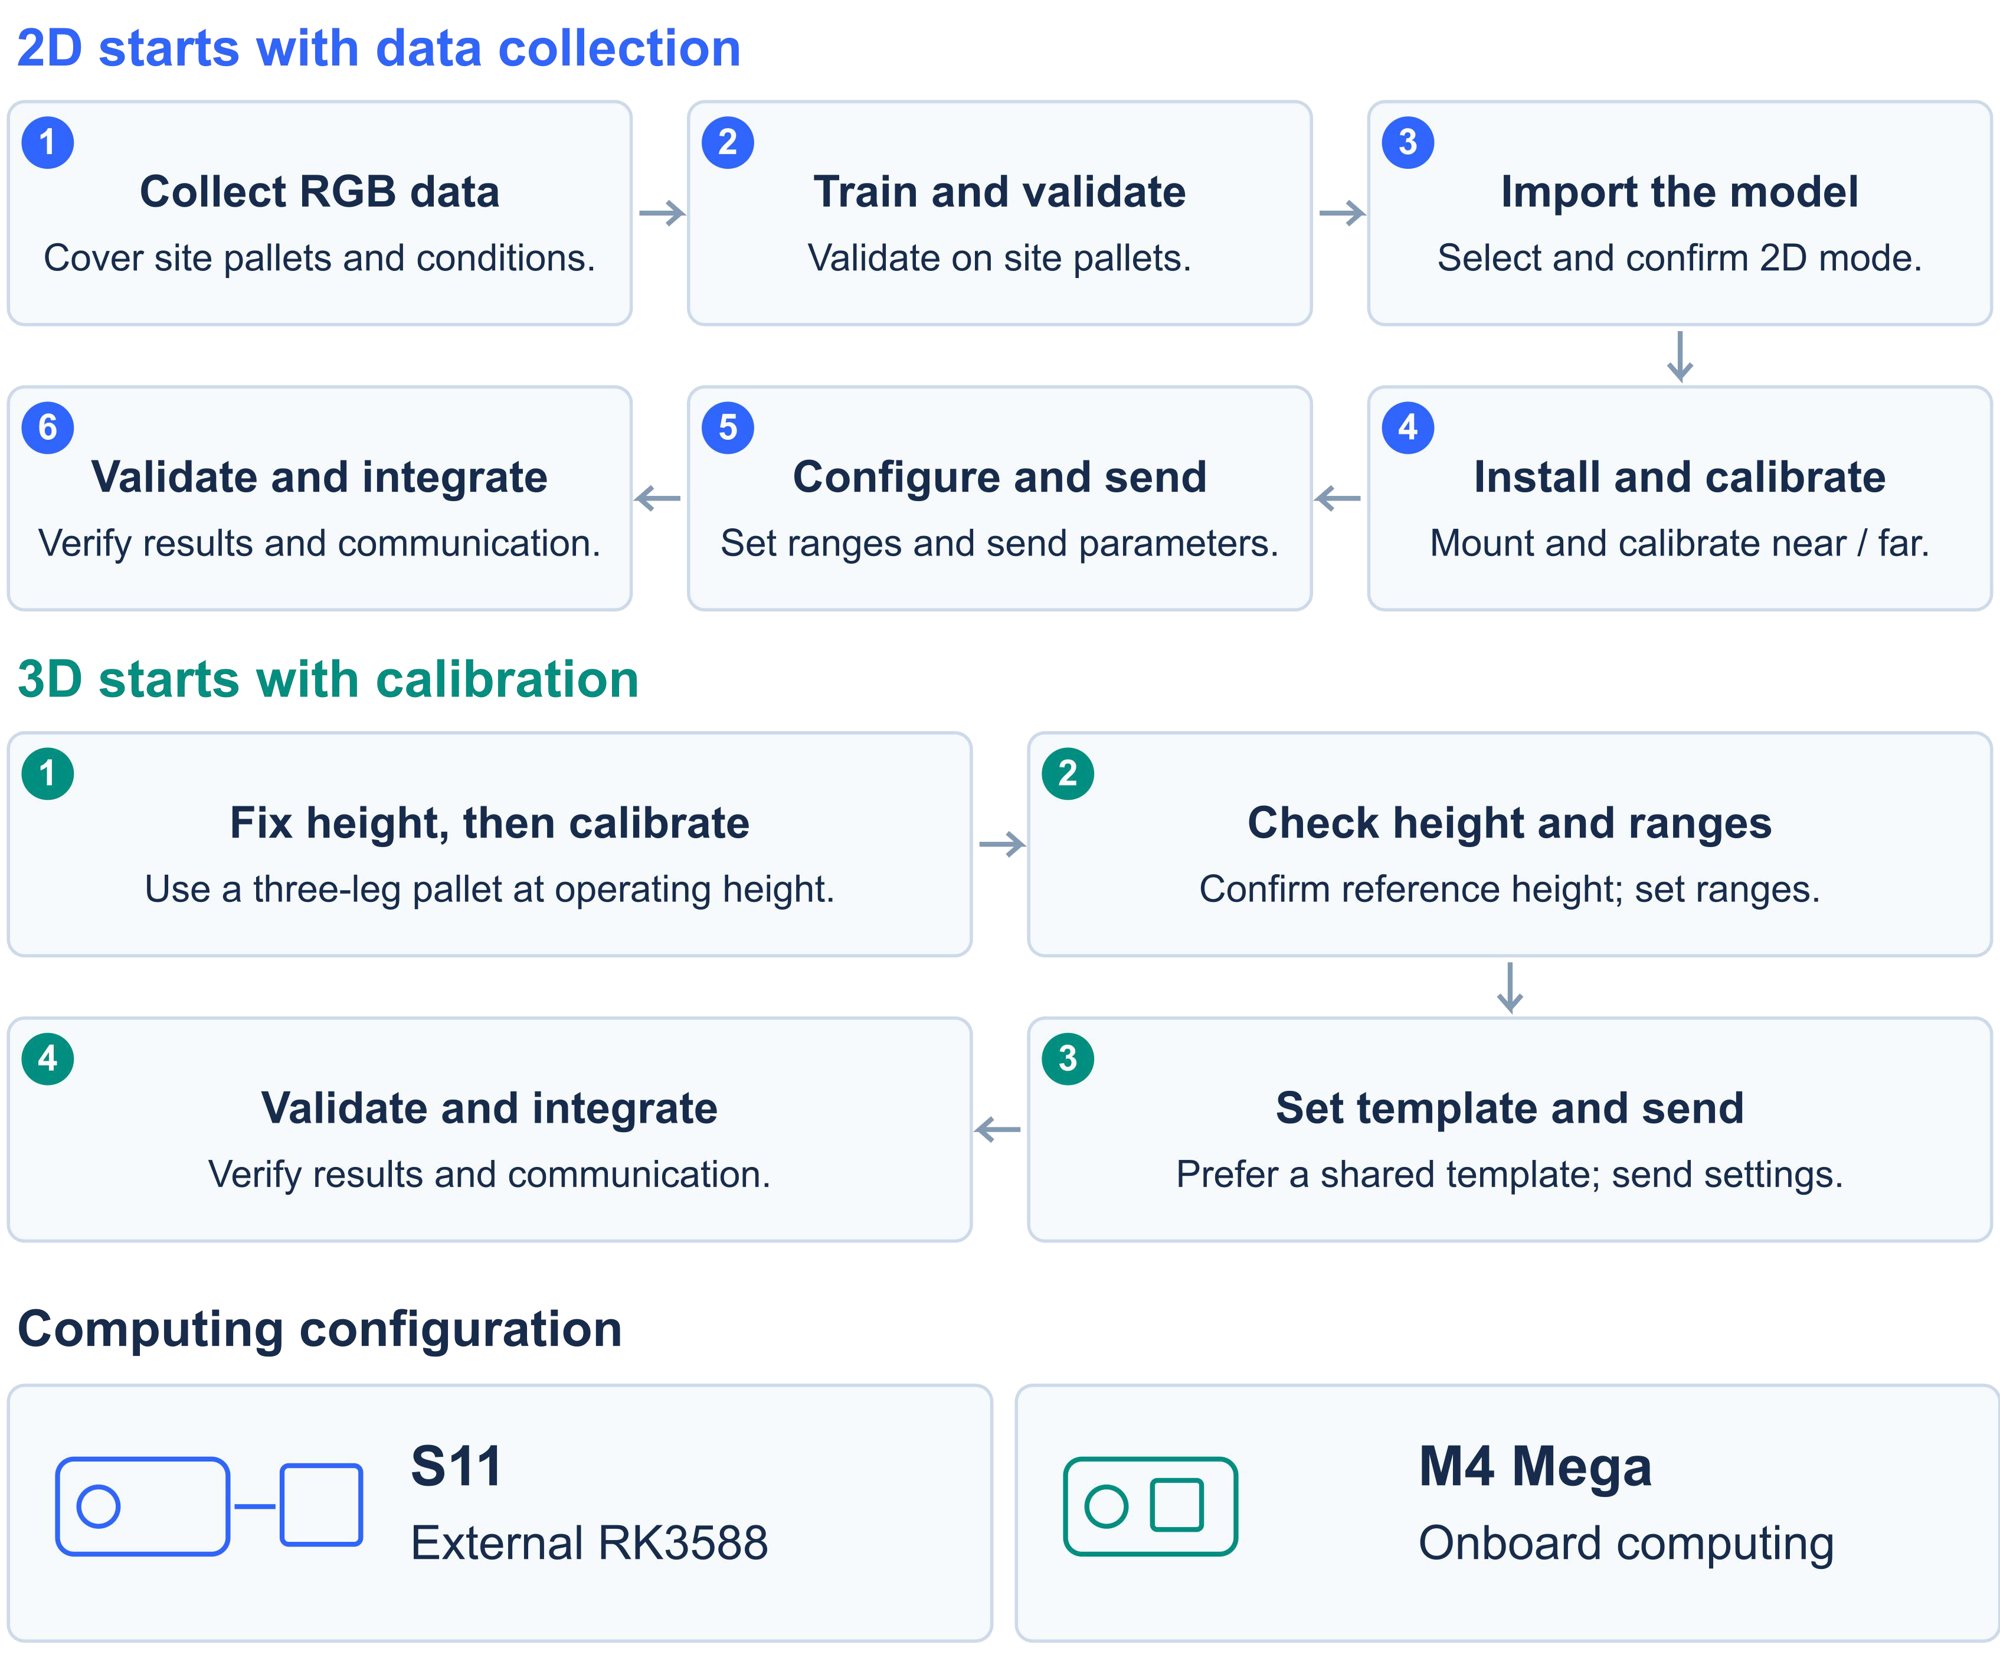
Quy trình triển khai
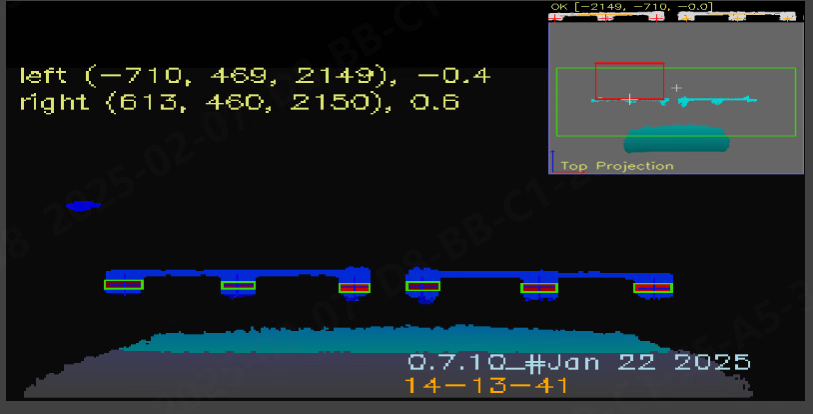
Bản tải xuống mới nhất
Tải hướng dẫn sử dụng
V0.1 · Tiếng Anh PDF
Tải sách trắng
V0.1 · Tiếng Anh PDF
Tải giao diện AW3
AW3 3.1.2 · Windows x64 · Chỉ giao diện
Tải gói firmware thiết bị
SmartDocking 3.0.2 · RKU20 · Linux ARM64
Tải phần mềm
Tải hướng dẫn sử dụng và sách trắng
Phiên bản phần mềm và tài liệu được quản lý riêng. Chọn tài liệu cũ phù hợp với ứng dụng đang cài đặt.
GitHub