
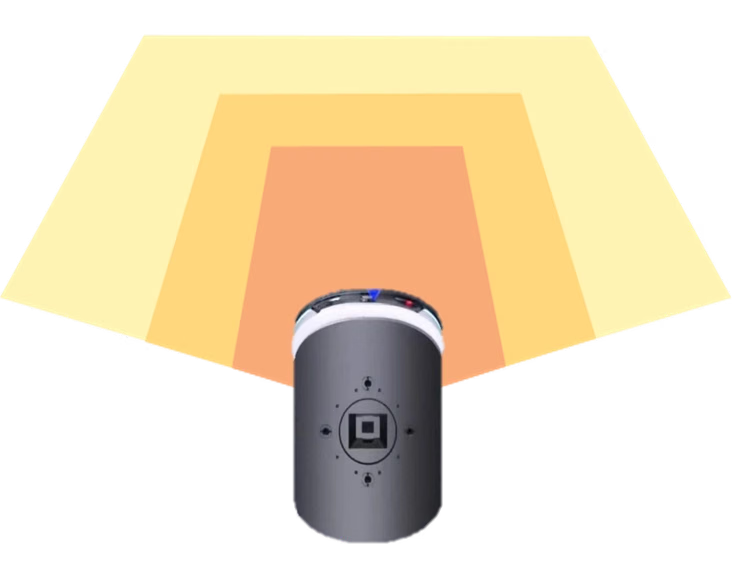
Giới hạn nhận biết của LiDAR 2D
LiDAR 2D thường quét một mặt phẳng duy nhất, dẫn đến hai hạn chế khi tránh chướng ngại vật:- Không có thông tin chiều cao: Phép quét có thể bỏ sót chướng ngại vật thấp hoặc nhô ra nằm ngoài mặt phẳng quét.
- Thông tin hạn chế về cảnh: Đường bao phẳng không mô tả đầy đủ hình dạng không gian hoặc kết cấu của chướng ngại vật.
Tổng quan giải pháp
Đối với việc tránh chướng ngại vật cho robot di động, MRDVS cung cấp camera tránh chướng ngại vật công nghiệp đa phương thức RGB-D dòng S. Camera xuất dữ liệu không gian 3D và dữ liệu kết cấu RGB để phát hiện chướng ngại vật thấp, nhô ra và các chướng ngại vật khác. Các thuật toán hỗ trợ sử dụng dữ liệu độ sâu và RGB để nhận dạng và phân loại vật thể.
Ứng dụng dòng S trên robot di động
Kịch bản ứng dụng
- Xe nâng tự hành, xe nâng xếp chồng và AMR chui gầm
- Robot vận chuyển thùng hàng và robot vệ sinh công nghiệp
- Robot y tế và robot dịch vụ
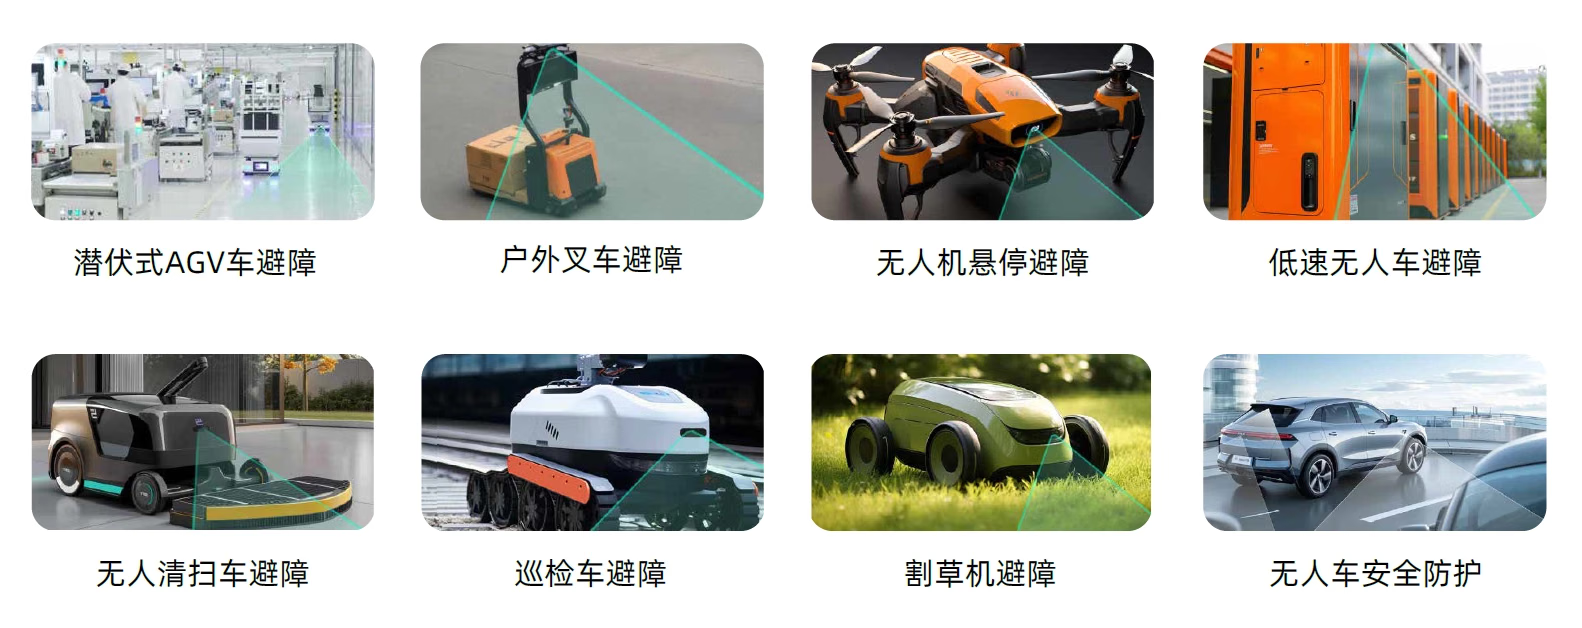
Các kịch bản ứng dụng điển hình
Điểm nổi bật của giải pháp
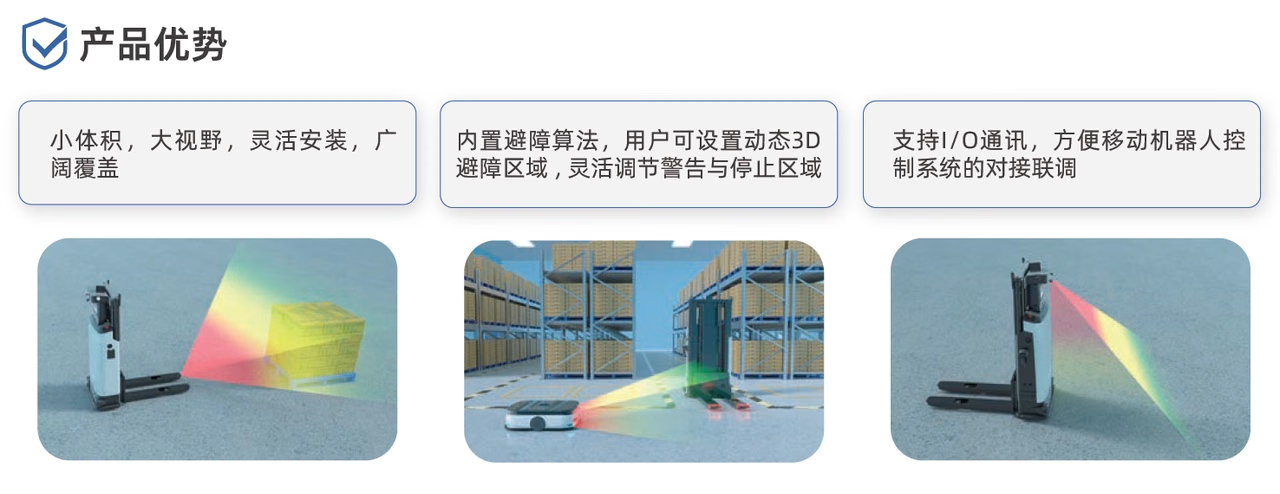
Điểm nổi bật của giải pháp tránh chướng ngại vật bằng thị giác 3D
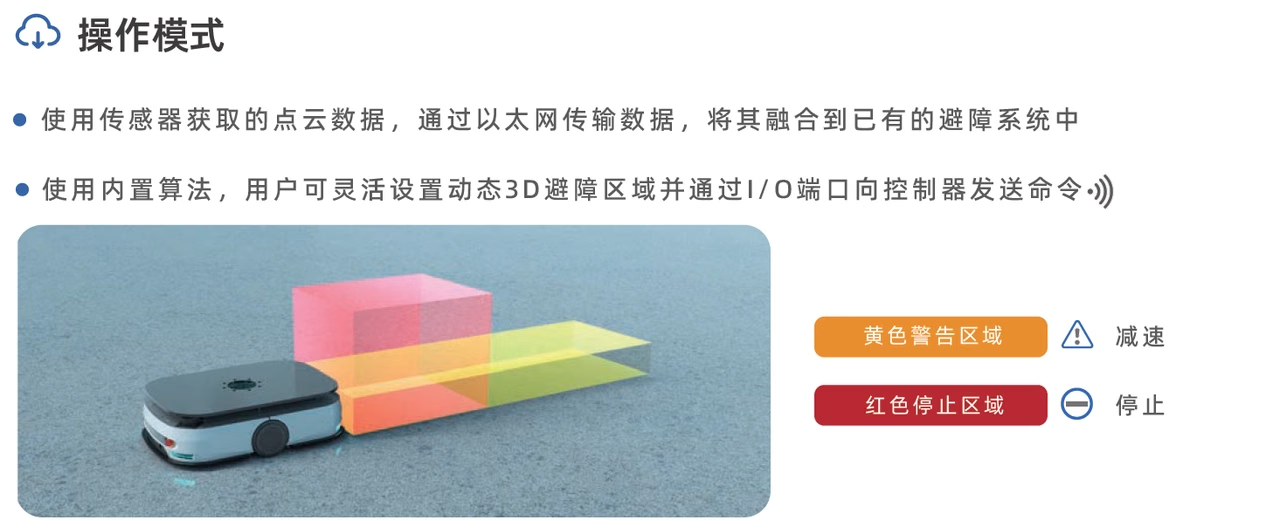
Chế độ hoạt động
Hướng dẫn triển khai tránh chướng ngại vật
Xem kết nối thiết bị, cấu hình phần mềm và các bước triển khai thuật toán.