
Contexto de la aplicación
En un almacén con AGV, el almacenamiento y la recuperación manuales pueden dejar los datos de las ubicaciones del WMS desincronizados con el sitio. Si una ubicación ocupada no se detecta a tiempo, el sistema de despacho puede emitir una tarea de recuperación o almacenamiento inadecuada.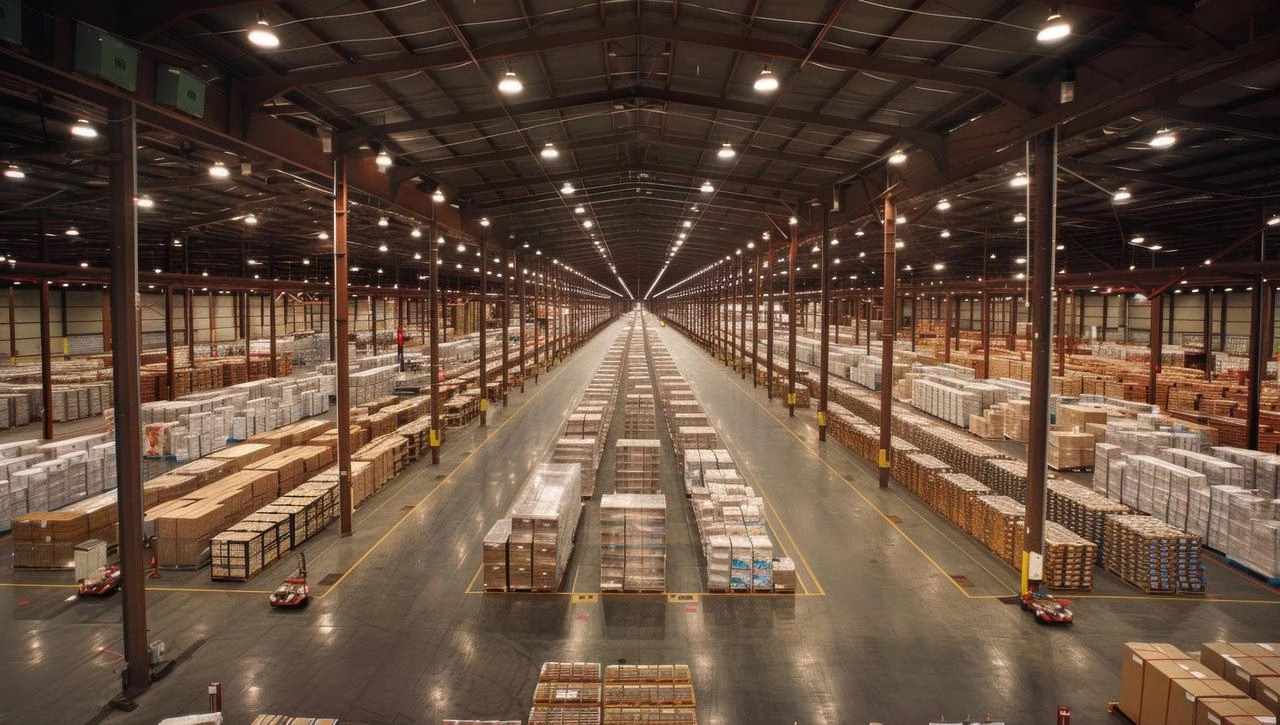
Comparación de métodos de reconocimiento
Descripción de la solución
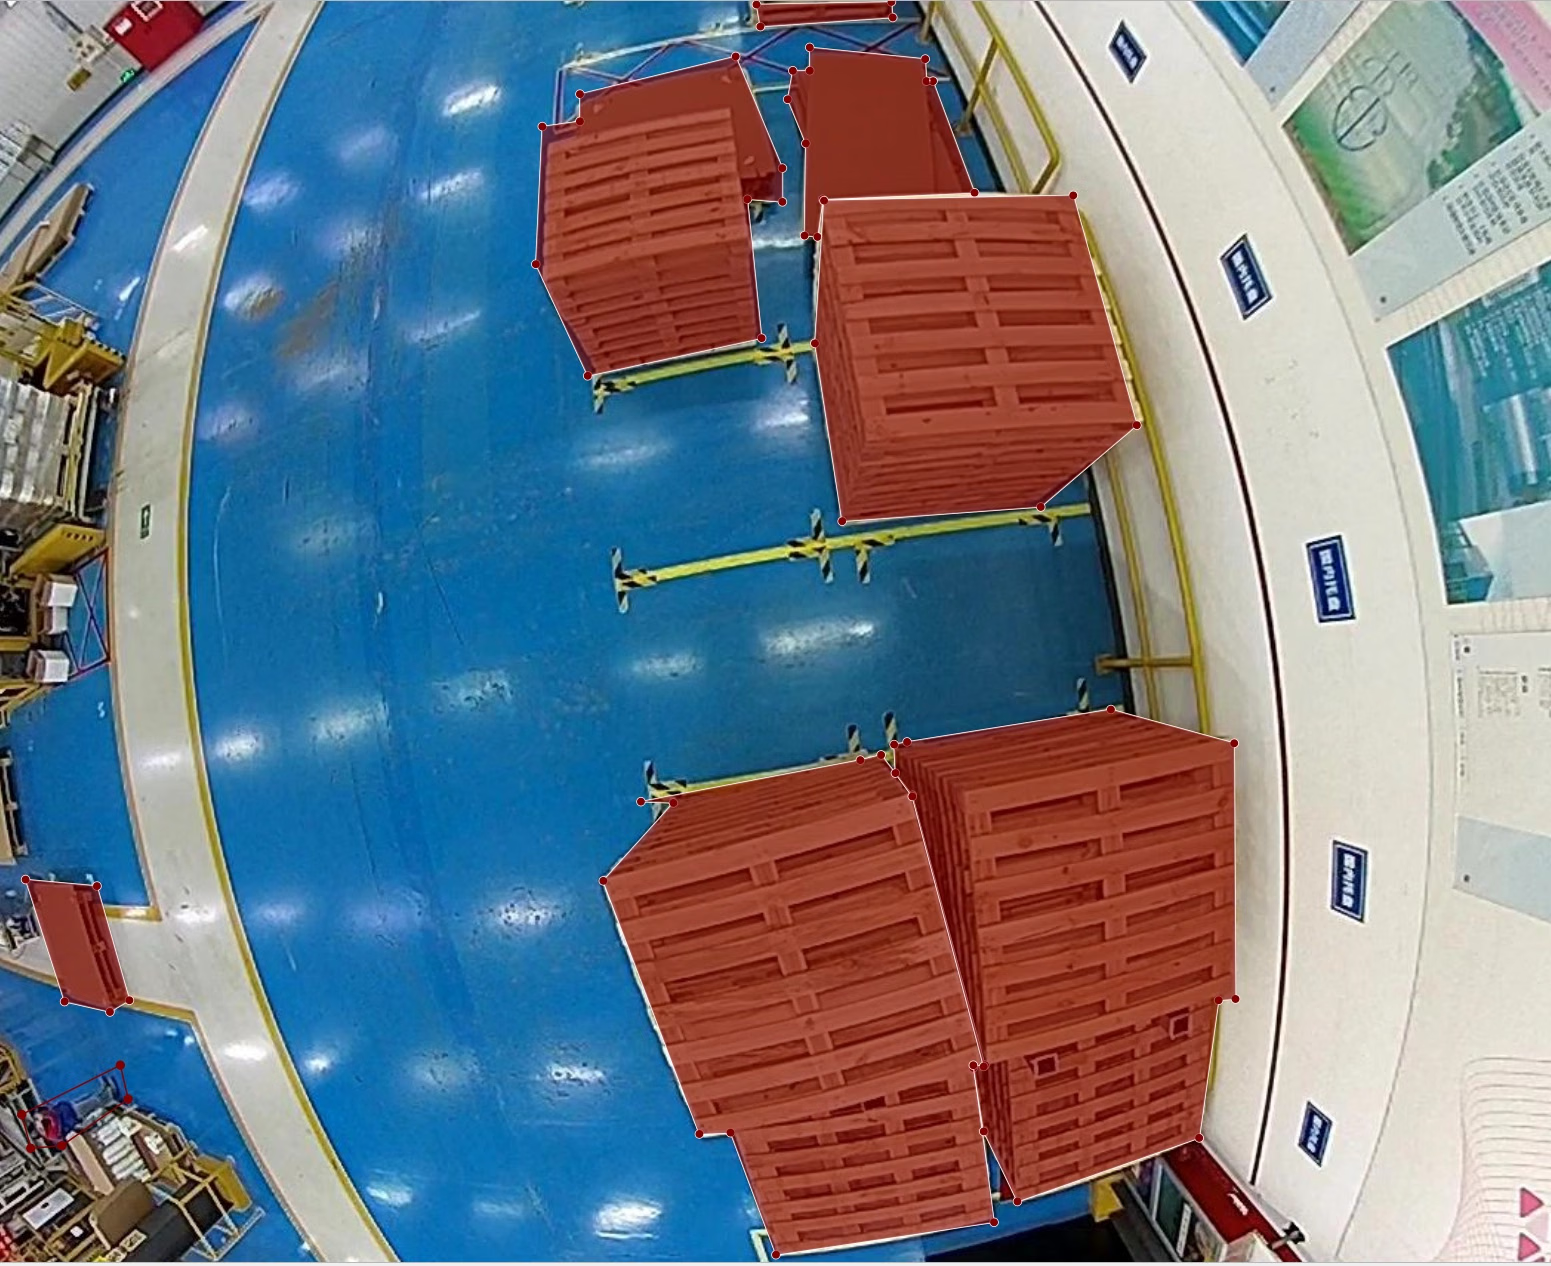
La solución captura datos de color y 3D de las ubicaciones de almacenamiento para identificar si hay una carga, cómo está colocada y si la ocupación es anómala. Los algoritmos en la cámara también pueden distinguir categorías de carga cuando el proyecto lo requiere. Los resultados se pueden enviar al sistema de despacho para respaldar las operaciones del almacén.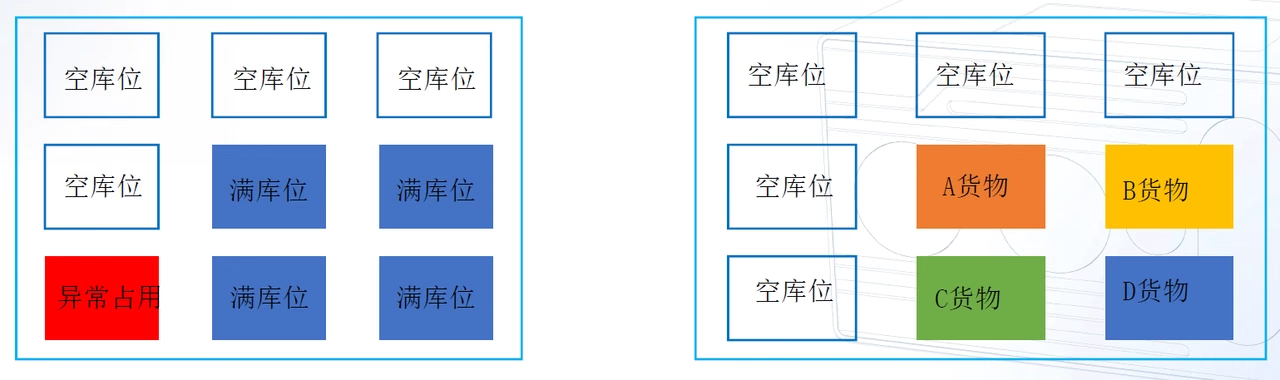
Características de la solución
- Evaluación del estado en 3D: Combina datos de profundidad y color para identificar la ocupación y el estado de la carga.
- Procesamiento en la cámara: Ejecuta el algoritmo en la cámara para reducir los requisitos de procesamiento externo.
- Informe de resultados: Admite comunicación mediante TCP/IP, UDP y HTTP, con salida JSON al sistema de control.
- Coordinación del despacho: Proporciona datos de ubicación en tiempo real para respaldar la asignación de tareas.
Notas de implementación
Posición de instalación
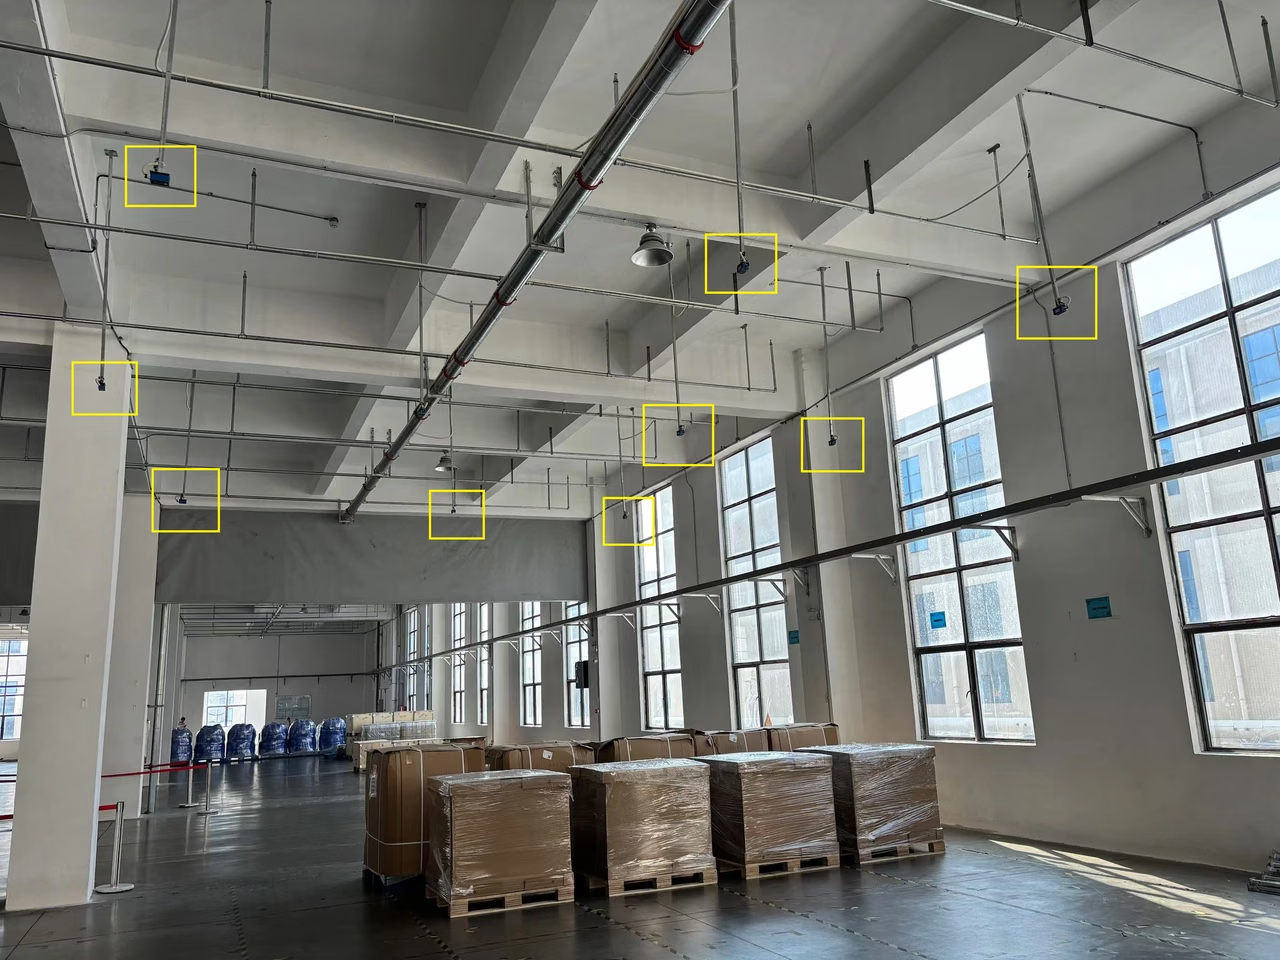
Monta la cámara en una columna o en el techo y oriéntala hacia las ubicaciones supervisadas. Confirma la altura de instalación y el campo de visión según las dimensiones de las ubicaciones.
Requisitos ambientales
Evita el polvo intenso y la condensación. El soporte de montaje debe proporcionar suficiente rigidez y estabilidad.
1
Recibir una tarea de ubicación
El controlador de nivel superior envía una tarea mientras la cámara captura datos de imagen y profundidad de la ubicación objetivo.
2
Reconocer e informar el resultado
La cámara genera el estado de la ubicación y lo informa al sistema de nivel superior en JSON.
Guía de implementación de la detección de ubicaciones de almacenamiento
Consulta las instrucciones de implementación, interfaces y depuración del algoritmo.