
Descripción de la solución
PalletPro utiliza una cámara de profundidad ToF para capturar una nube de puntos del palé y generar características geométricas, posición y pose mediante el algoritmo de reconocimiento. Los registros históricos de pruebas indican un error de distancia dentro de ±10 mm a una distancia de trabajo de 2 m; valida el rendimiento real según el tipo de palé, la instalación y las condiciones del sitio.Características de la solución
- Salida de pose 3D: Admite el reconocimiento del palé desde la localización inicial hasta el posicionamiento preciso.
- Múltiples tipos de palé: Configura el reconocimiento para palés de distintas formas, tamaños y materiales.
- Reconocimiento en escenas complejas: Utiliza datos de profundidad para reducir el impacto de fondos complejos y cambios de iluminación.
- Compatibilidad con exteriores: El material histórico incluye pruebas en exteriores; valida el entorno objetivo antes de la implementación.
Ejemplos de reconocimiento
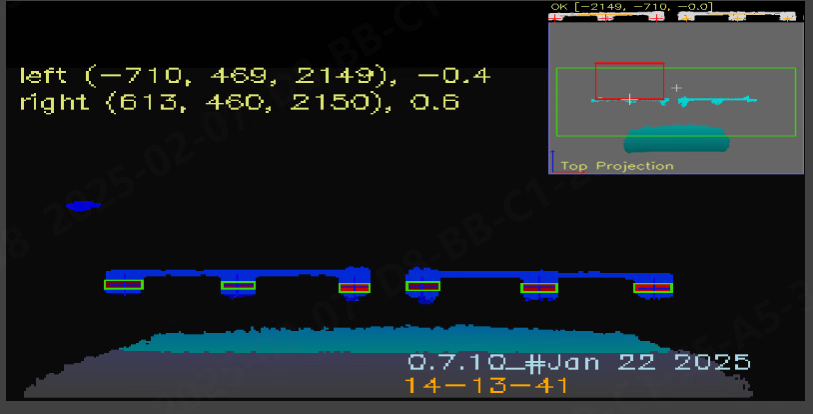
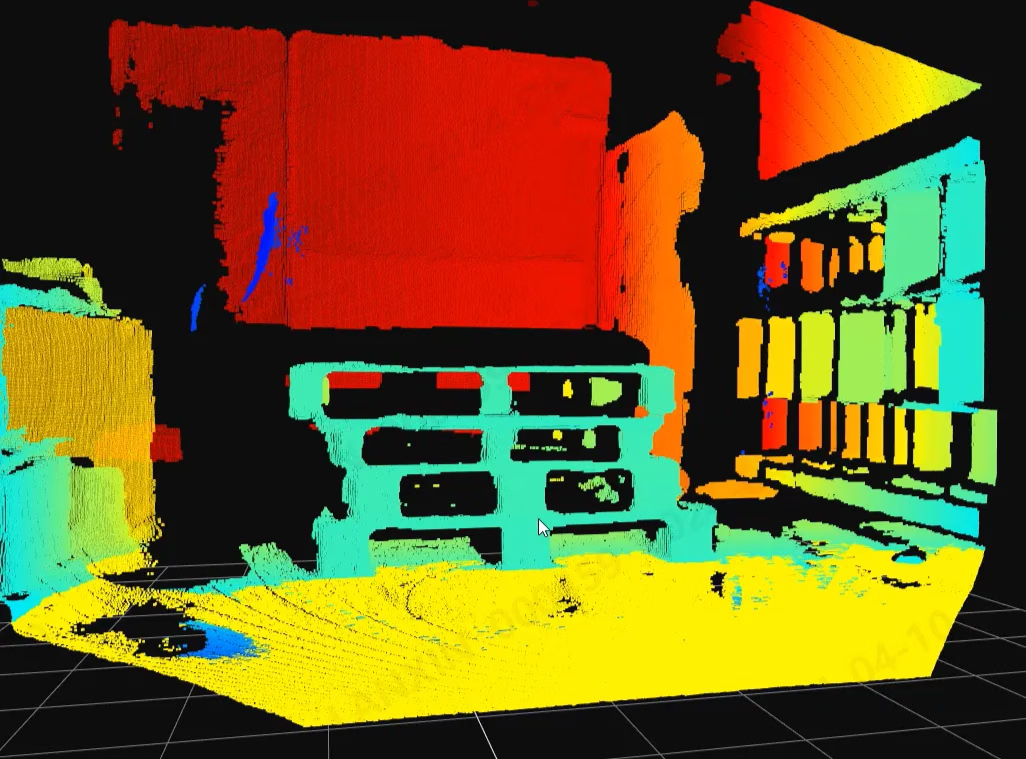
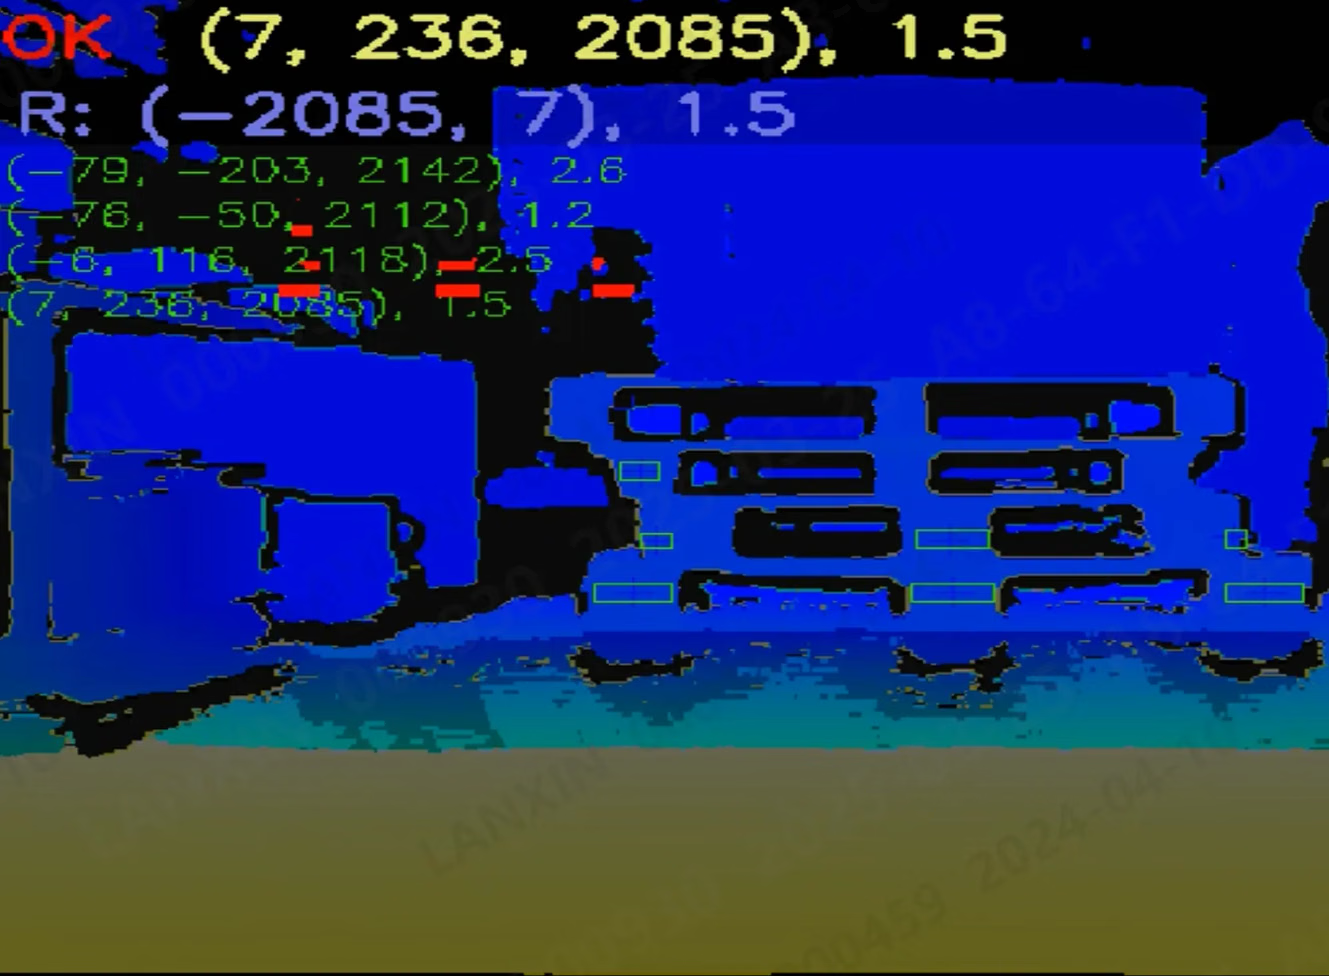
Vídeos de demostración y pruebas
- Pruebas con varios palés
- Prueba en exteriores
- Prueba con carretilla de gran alcance
Guía de operación de PalletPro
Consulta las instrucciones de operación del software, calibración e implementación del reconocimiento.