
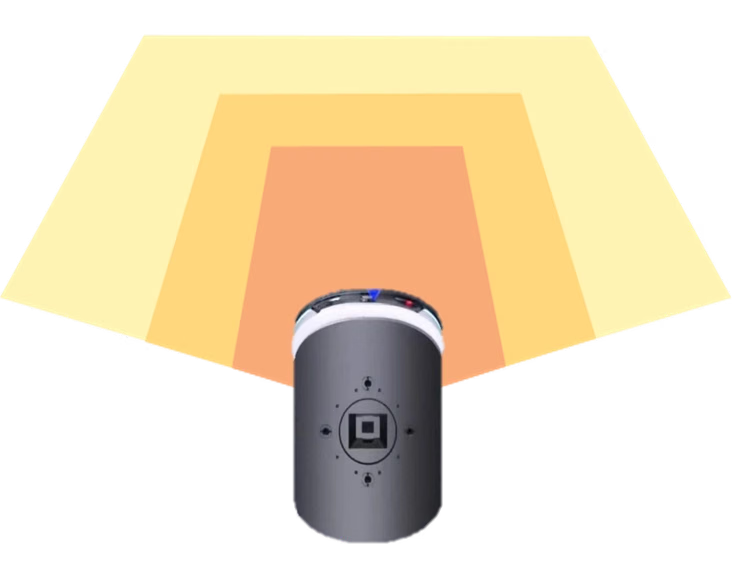
Limitaciones de percepción del LiDAR 2D
Normalmente, el LiDAR 2D escanea un solo plano, lo que crea dos limitaciones para la evitación de obstáculos:- Sin información de altura: El escaneo puede no detectar obstáculos bajos o sobresalientes que quedan fuera del plano de escaneo.
- Información limitada de la escena: Un contorno plano no describe la forma espacial completa ni la textura de un obstáculo.
Resumen de la solución
Para la evitación de obstáculos en robots móviles, MRDVS proporciona las cámaras industriales multimodales de evitación de obstáculos S Series RGB-D. Las cámaras proporcionan datos espaciales 3D y de textura RGB para detectar obstáculos bajos, sobresalientes y de otros tipos. Los algoritmos compatibles utilizan datos de profundidad y RGB para reconocer y clasificar objetos.
Aplicación de S Series en un robot móvil
Escenarios de aplicación
- Carretillas elevadoras autónomas, apiladores y AMR underride
- Robots de transporte de contenedores y de limpieza industrial
- Robots médicos y de servicio
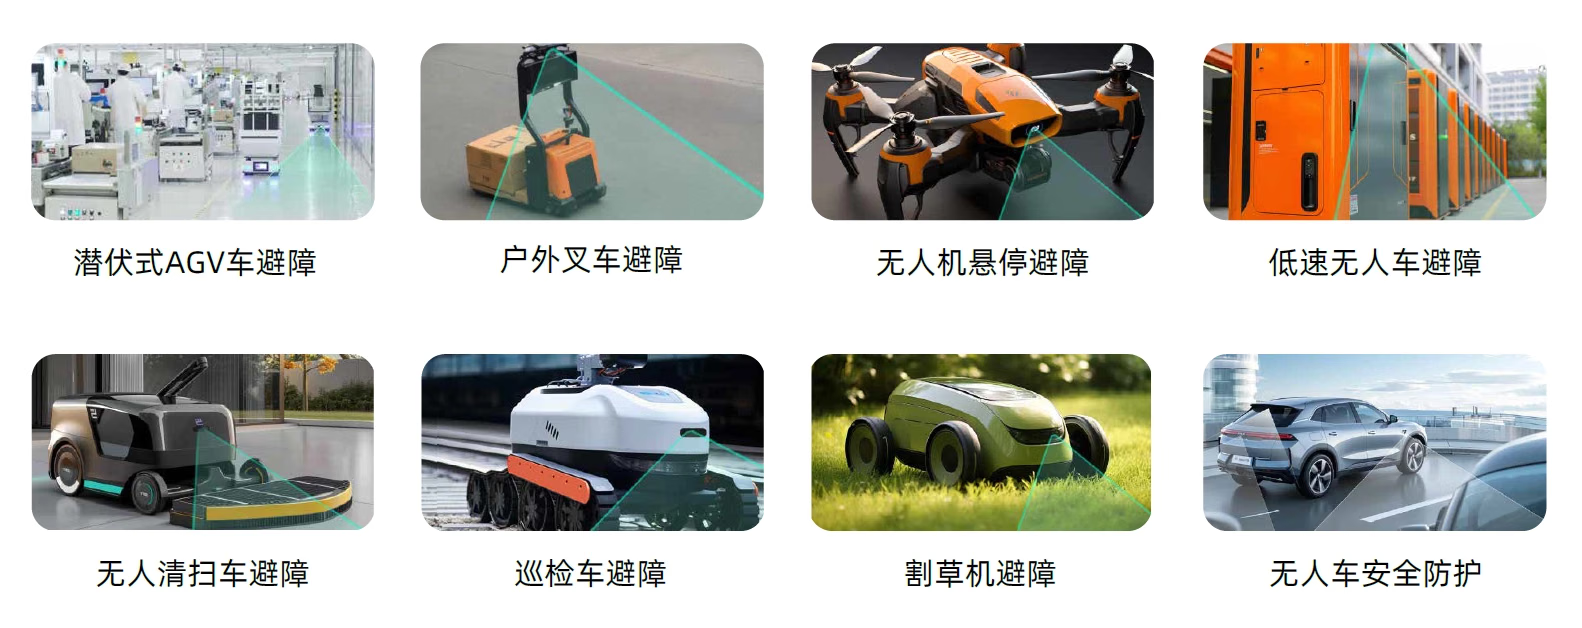
Escenarios típicos de aplicación
Aspectos destacados de la solución
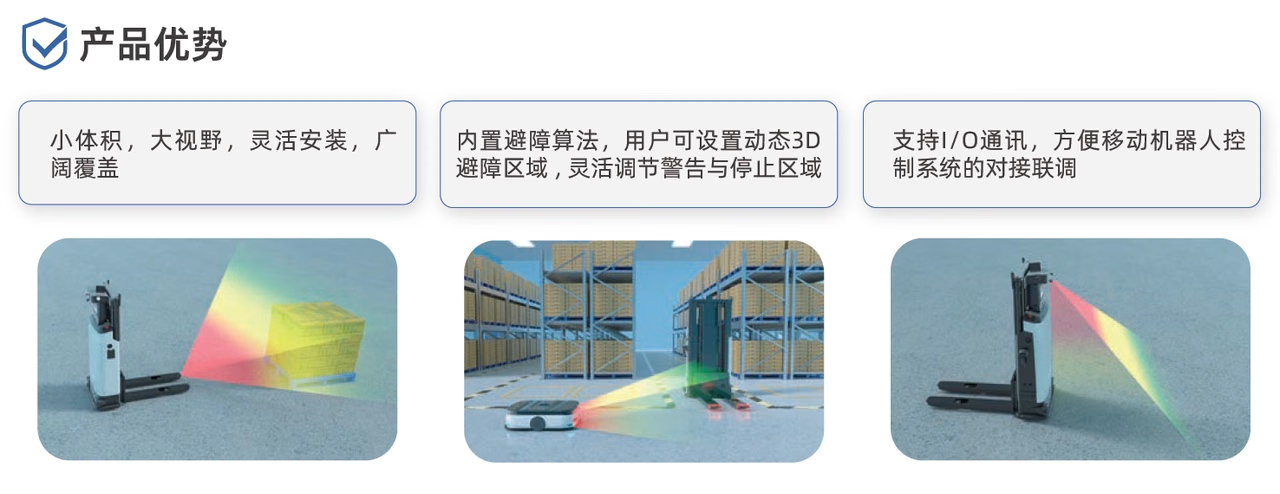
Aspectos destacados de la evitación visual de obstáculos 3D
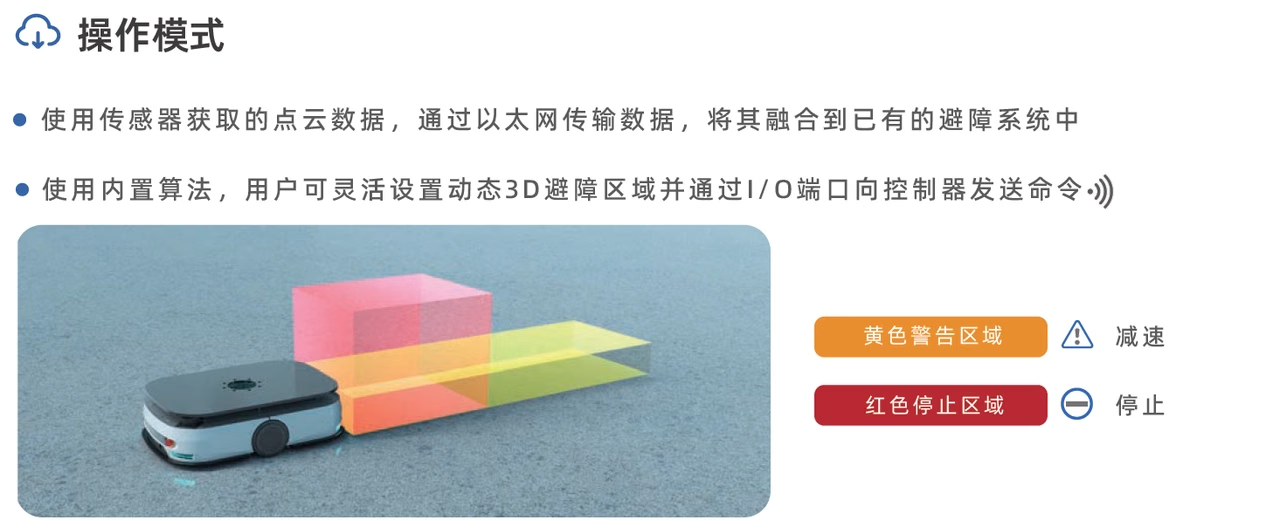
Modo de funcionamiento
Guía de implementación de la evitación de obstáculos
Consulta las conexiones del dispositivo, la configuración del software y los pasos para implementar el algoritmo.