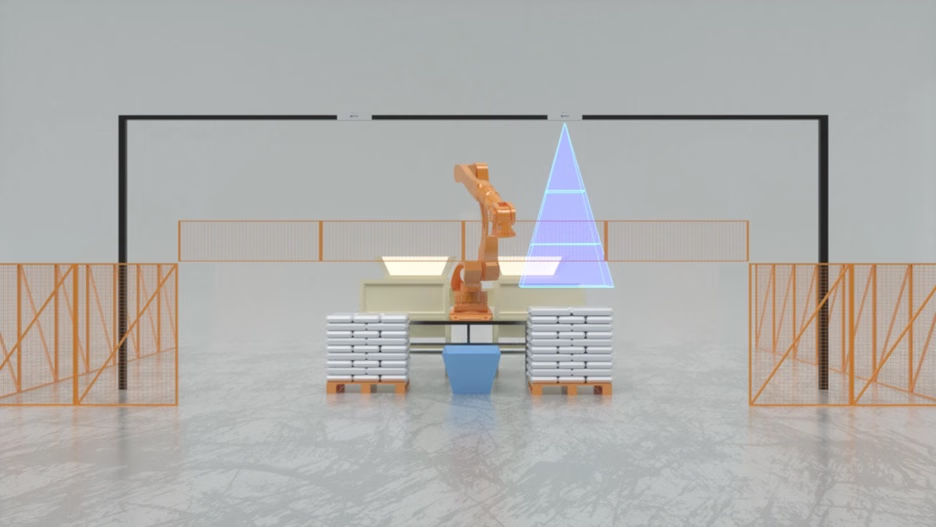
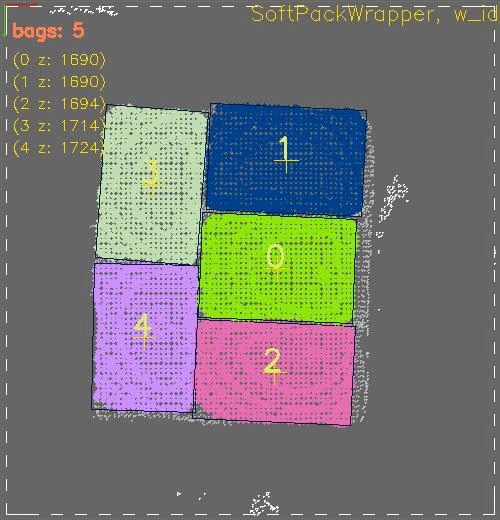
Descripción de la solución
Una cámara RGB-D captura datos de color y de nube de puntos de la pila. Un algoritmo en la cámara identifica los paquetes objetivo y sus posiciones. El resultado puede generar una secuencia de agarre y proporcionar los datos de calibración necesarios para la conversión de coordenadas del brazo robótico.Características de la solución
Reconocimiento 3D
Combina la textura de la superficie y los datos de la nube de puntos para identificar la forma y la posición de bolsas y cajas irregulares.
Procesamiento en la cámara
Ejecuta el algoritmo de despaletizado dentro de la cámara para reducir la dependencia de un ordenador industrial externo.
Adaptación al patrón de apilado
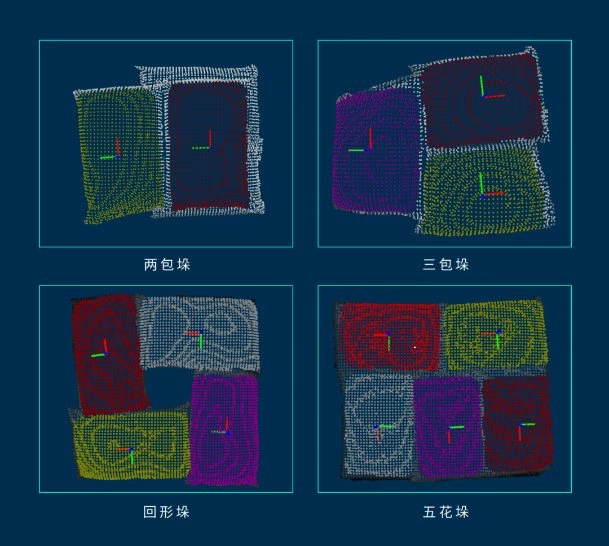
Se adapta a patrones de apilado como las disposiciones de seis flores, cinco flores y anillos.
Planificación de la secuencia de agarre
Genera una secuencia de agarre a partir de las posiciones de los paquetes para guiar al brazo robótico paquete por paquete.
Calibración e integración
El sistema proporciona un método de calibración de cuatro puntos para calcular la matriz de transformación entre la cámara y el brazo robótico. Se ha adaptado a marcas de robots industriales como ABB, KUKA, FANUC, AUBO y DOBOT, y admite comunicación TCP/IP. Confirma el alcance real de la integración mediante la validación del proyecto.