
Funcionamiento y resultados
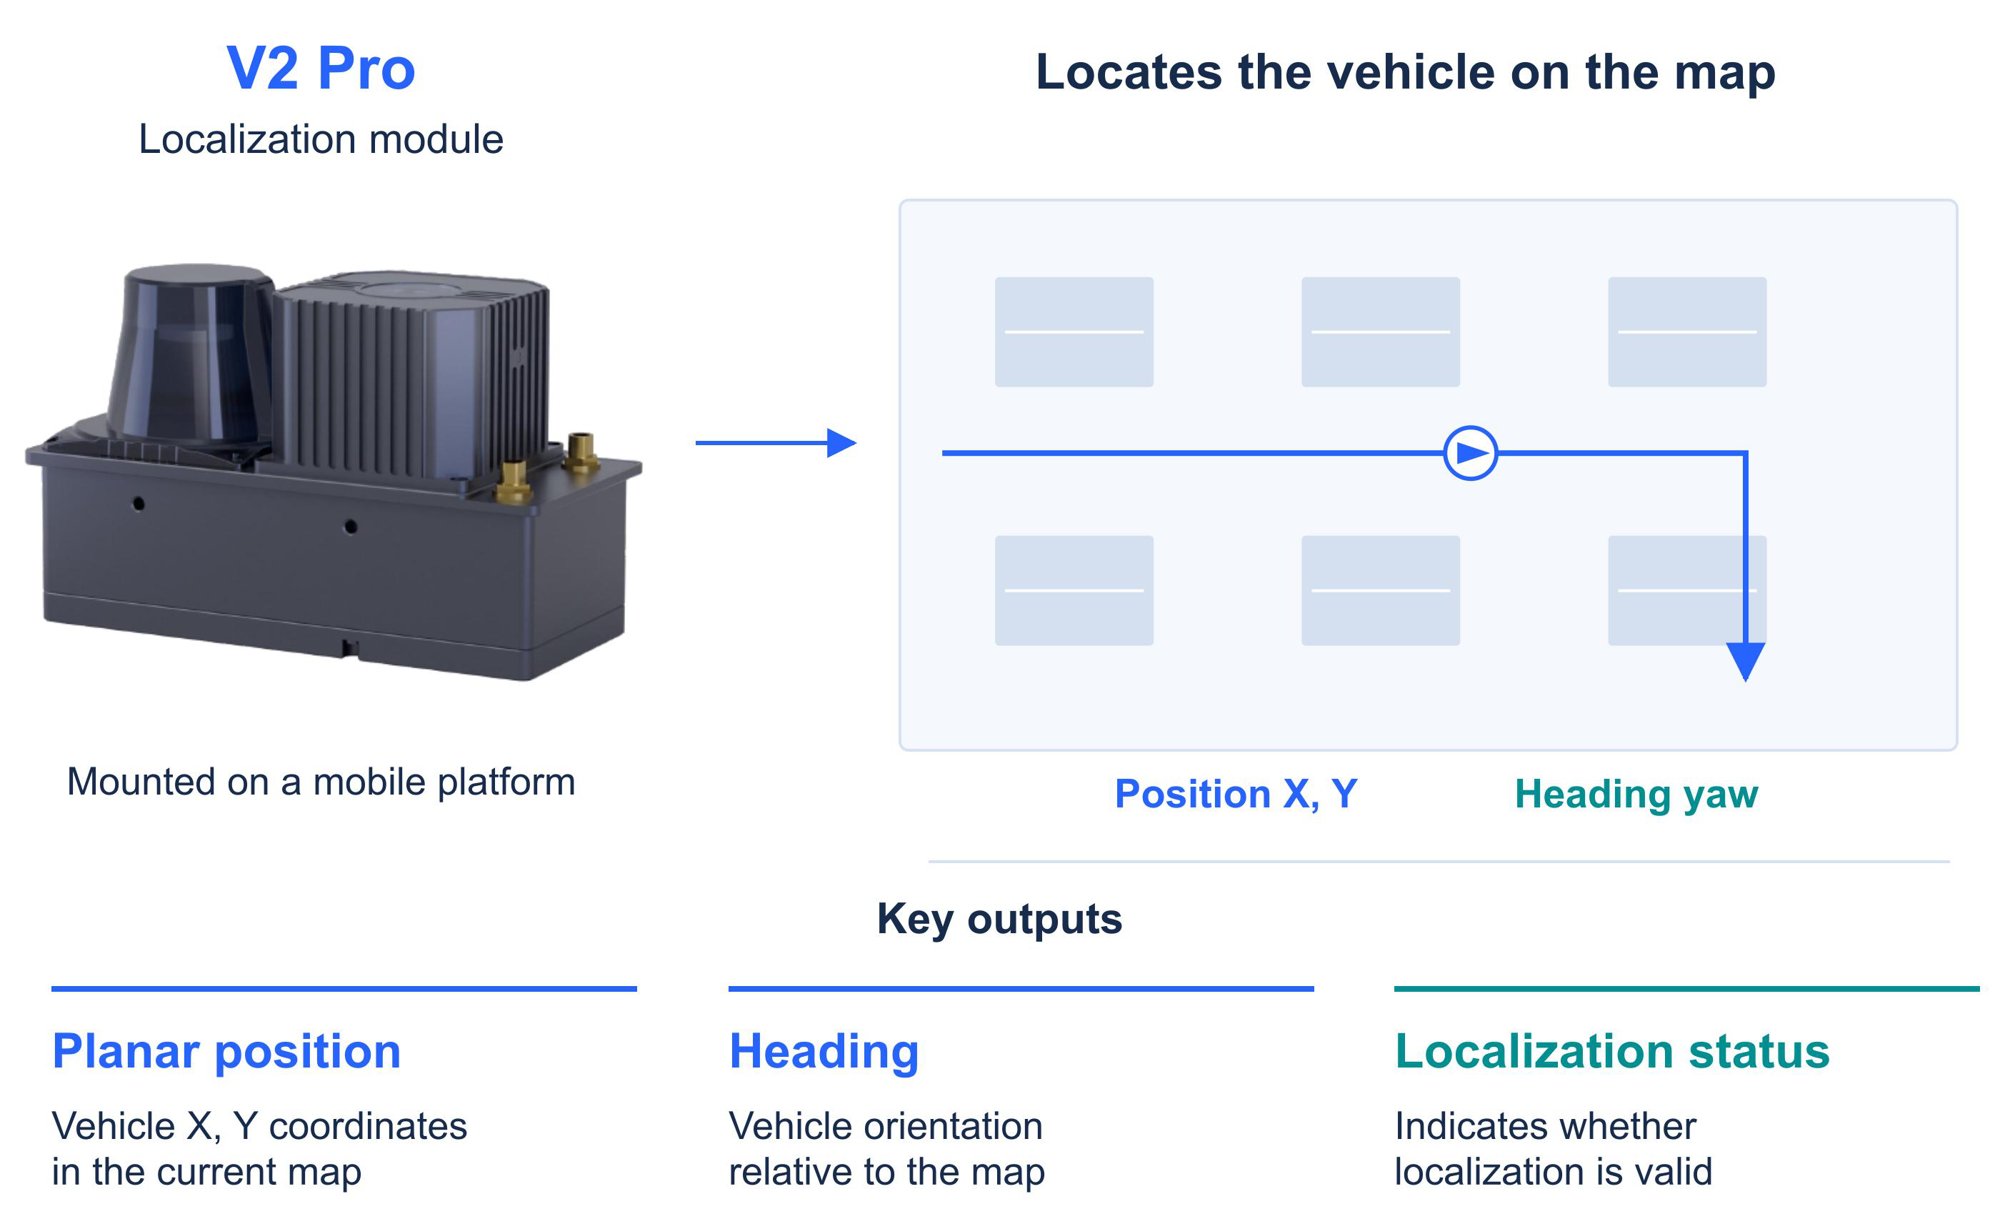
Ejemplo de aplicación
Condiciones de uso e instalación
Una sesión normal debe mantenerse dentro de 20.000 m² y 2.000 m de recorrido, a no más de 3 km/h. Use mapas por planta y relocalización QR configurada cuando corresponda. Evalúe tramos exteriores cortos por proyecto. En almacenes, revise rasgos superiores y actualización de mapas; en fábricas, oclusión por vehículo y carga; en pasillos largos y almacenaje en suelo, rasgos, contornos LiDAR y puntos de relocalización.Descarga de software y compatibilidad
Compruebe por separado Body, Frontend y firmware integrado. Use una pareja Frontend/Body compatible; el nombre del paquete no identifica todas las versiones. Admite HTTP, MQTT, UDP y ROS 1/ROS 2. La odometría de ruedas es opcional; si no está conectada, no calibre su alineación de posición y rumbo. Compruebe estado y tiempo antes de usar una pose. La localización no sustituye detección de obstáculos, seguridad funcional, planificación de tareas ni un sistema completo de conducción autónoma.Implementación e integración
1
Conectar los equipos
Monte en el techo, despeje cámara y LiDAR y conecte alimentación, red e interfaces.
2
Calibrar y configurar
Configure extrínsecos y datos; calibre odometría solo si está conectada.
3
Validar en campo
Capture la ruta, cree y cargue el mapa y valide localización y relocalización.
4
Integrar los resultados
Lea poses por HTTP, MQTT, UDP o ROS y descarte datos caducados o inválidos.
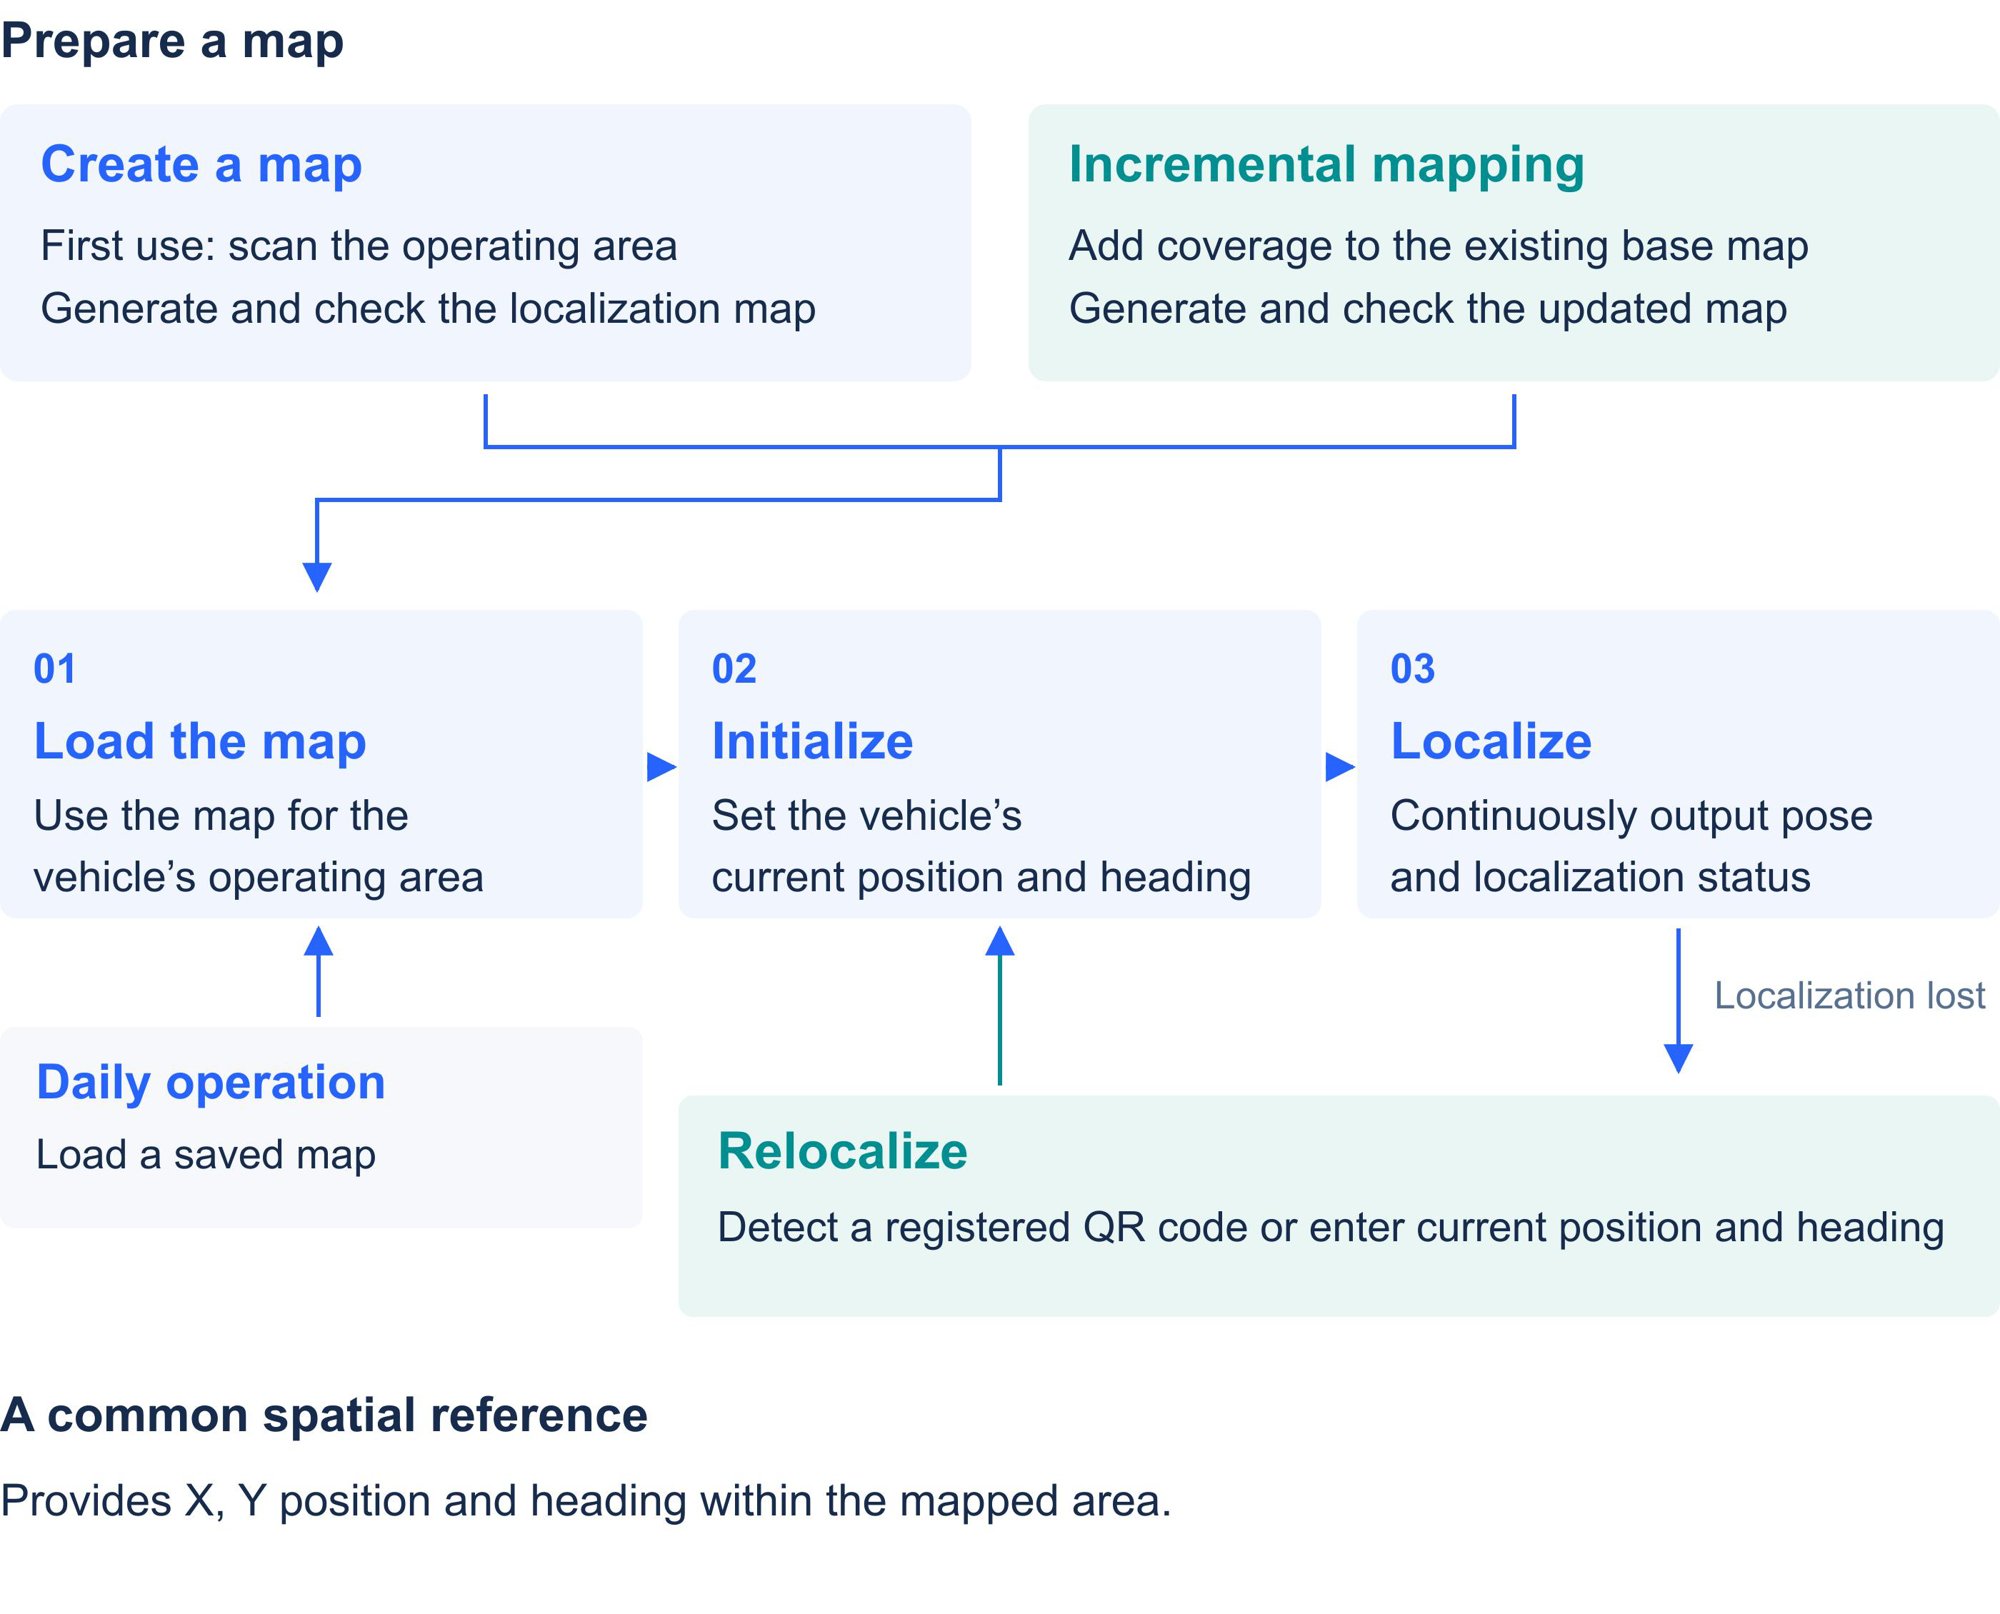
Proceso de instalación
Descargas actuales
Descargar documento técnico
V2 · Inglés PDF
Descargar manual de usuario
V0.1 · Inglés PDF · 2026-10-10
Descarga de paquetes de actualización
Los tres paquetes de actualización corresponden a V1.2.1. Se conservan los números de versión de los componentes en los nombres originales de los archivos. La versión del manual de usuario es V0.1.Descargar · Paquete de actualización de hardware
V1.2.1 · LxCameraViewer · 4.7 MB
Descargar · Paquete de actualización de firmware
V1.2.1 · Firmware Upgrade · 24.4 MB
Descargar · Paquete de actualización del frontend
V1.2.1 · Frontend · 14.0 MB
Versiones de software y descargas
Descarga de manuales y documentos técnicos
Las versiones del software y de los documentos se gestionan por separado. Elija los documentos archivados según la aplicación instalada.
GitHub