
적용 배경
AGV 창고에서는 수동 입고 및 출고로 인해 WMS의 보관 위치 데이터가 현장과 일치하지 않을 수 있습니다. 점유된 위치를 제때 감지하지 못하면 디스패치 시스템이 적합하지 않은 출고 또는 입고 작업을 지시할 수 있습니다.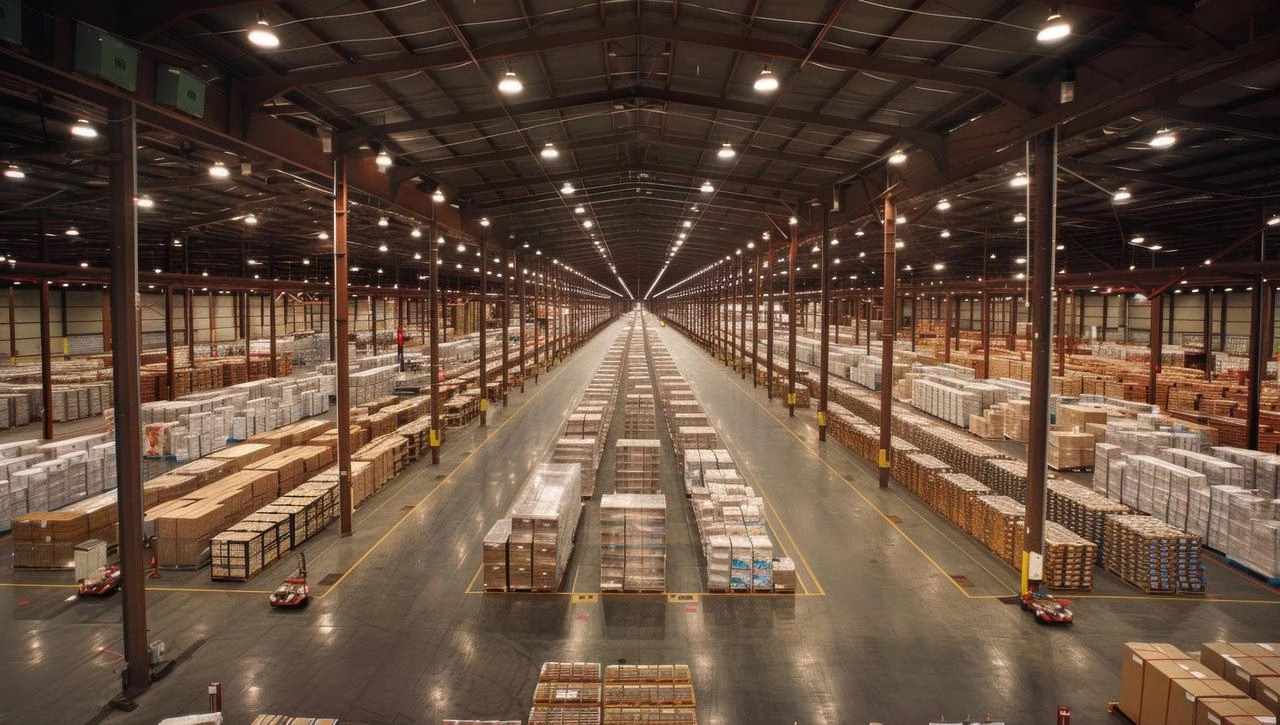
인식 방식 비교
솔루션 개요
이 솔루션은 보관 위치의 색상 및 3D 데이터를 포착해 적재물이 있는지, 어떻게 배치되어 있는지, 점유 상태가 비정상인지 식별합니다. 프로젝트에서 요구하는 경우 카메라 측 알고리즘으로 적재물의 분류도 구분할 수 있습니다. 결과는 디스패치 시스템에 전송되어 창고 운영을 지원합니다.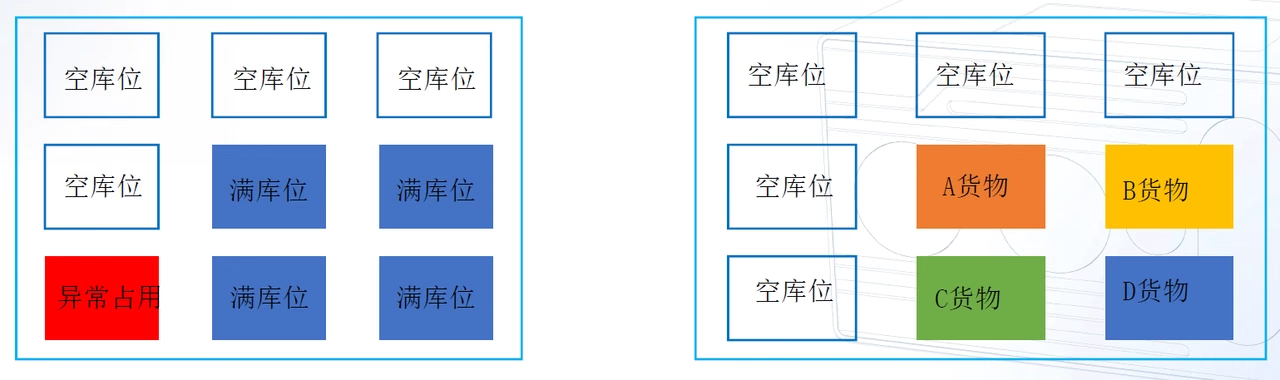
솔루션 특징
- 3D 상태 평가: 깊이와 색상 데이터를 결합해 점유 여부와 적재 상태를 식별합니다.
- 카메라 내 처리: 카메라에서 알고리즘을 실행해 외부 연산 장치의 필요성을 줄입니다.
- 결과 보고: TCP/IP, UDP 및 HTTP 통신을 지원하고 제어 시스템에 JSON으로 결과를 출력합니다.
- 디스패치 연계: 작업 할당에 필요한 실시간 위치 데이터를 제공합니다.
배포 참고 사항
설치 위치
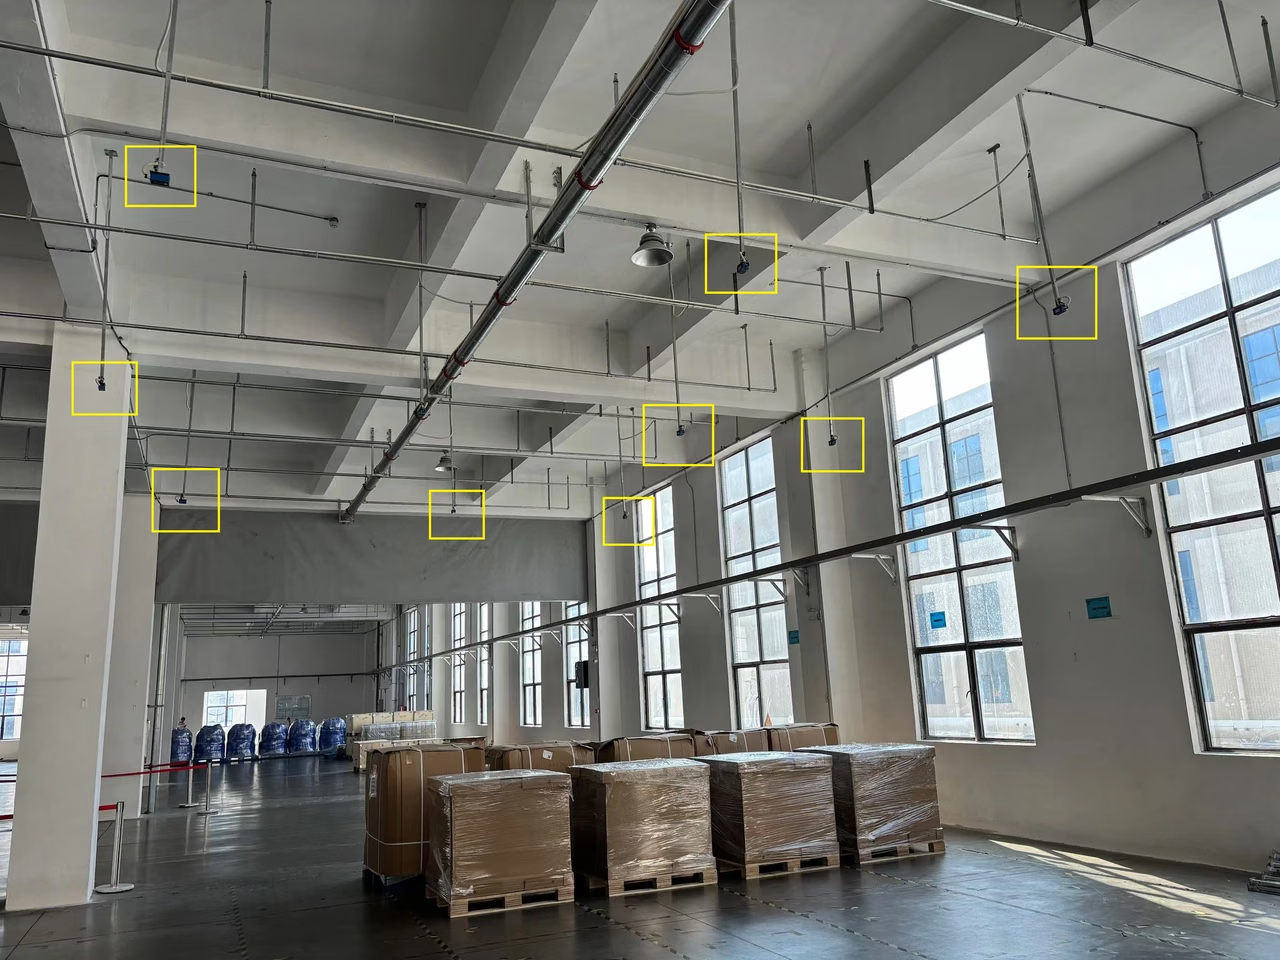
카메라를 기둥이나 천장에 장착하고 모니터링할 위치를 향하게 합니다. 설치 높이와 시야가 위치의 크기에 맞는지 확인하세요.
환경 요구 사항
먼지가 많거나 결로가 발생하는 환경을 피하세요. 장착 브래킷은 충분한 강성과 안정성을 제공해야 합니다.
1
위치 작업 수신
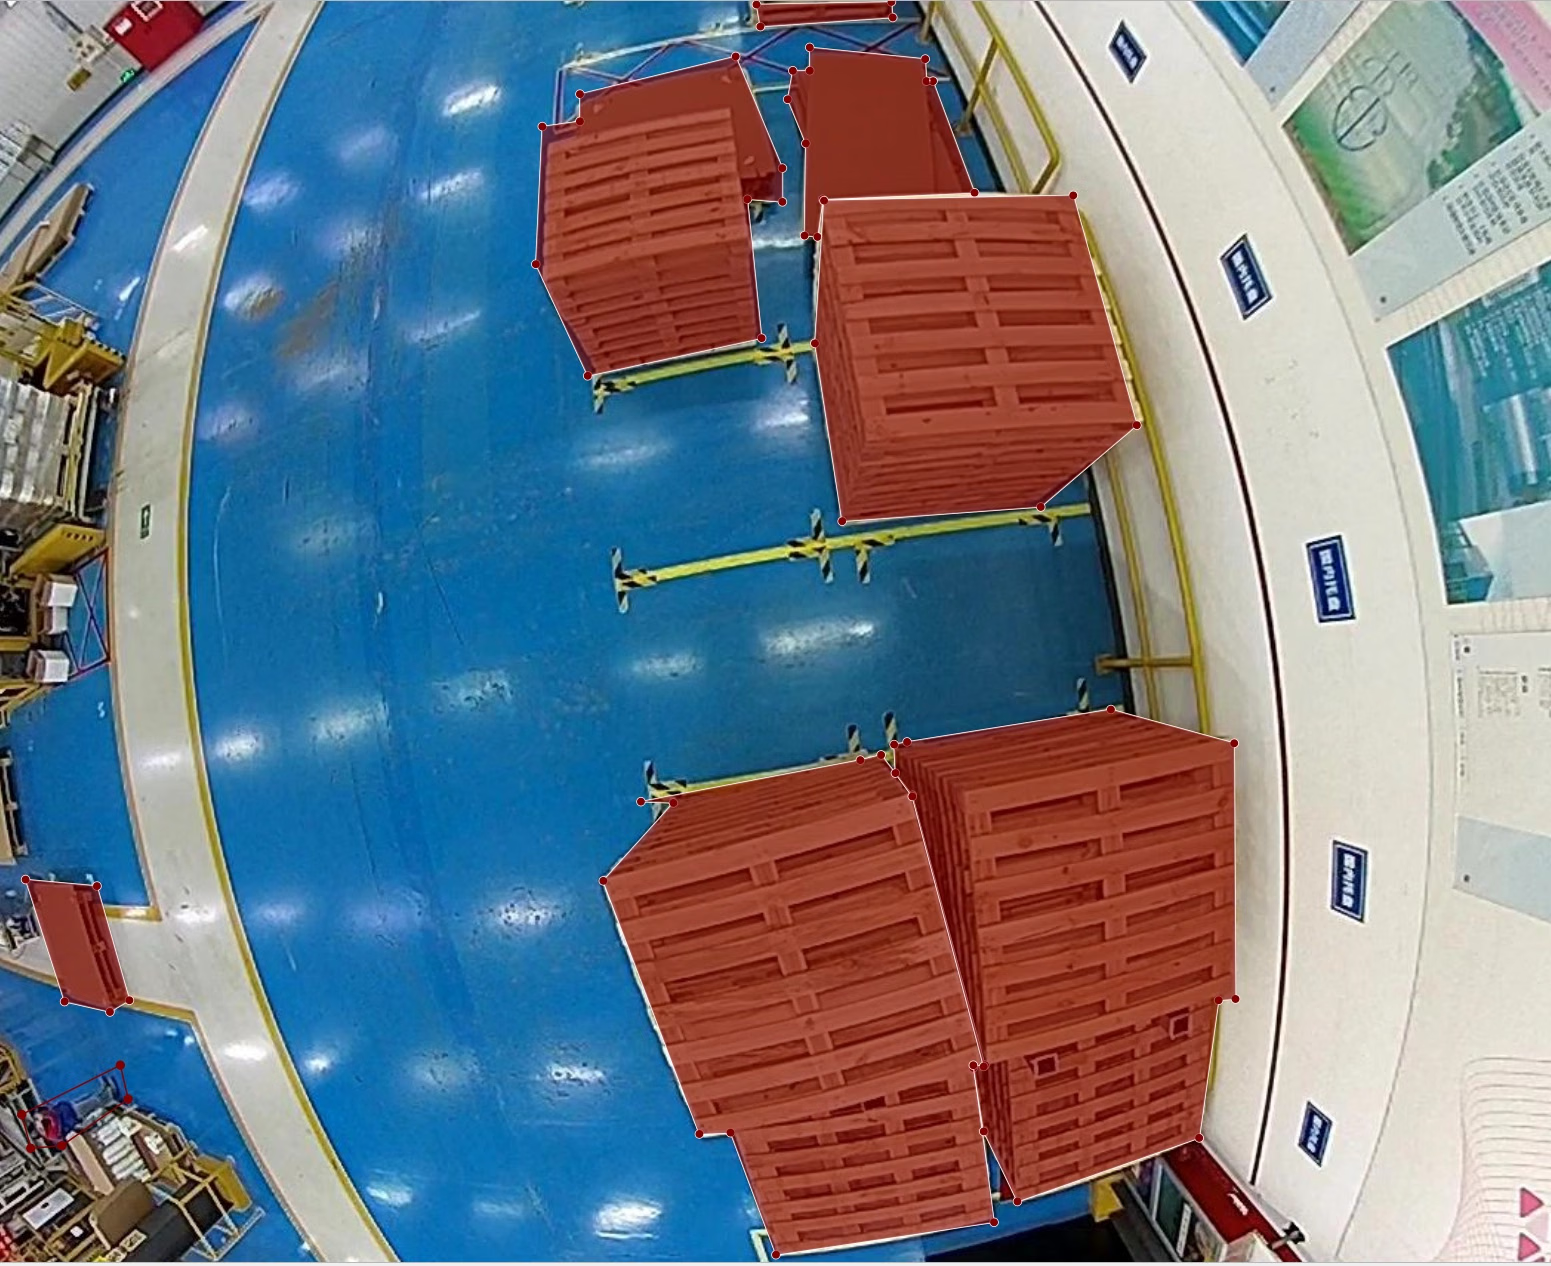
상위 컨트롤러가 작업을 전송하면 카메라는 대상 위치의 이미지와 깊이 데이터를 포착합니다.
2
결과 인식 및 보고
카메라는 위치 상태를 출력하고 JSON으로 상위 시스템에 보고합니다.
보관 위치 감지 배포 가이드
알고리즘 배포, 인터페이스 및 디버깅 지침을 확인하세요.