
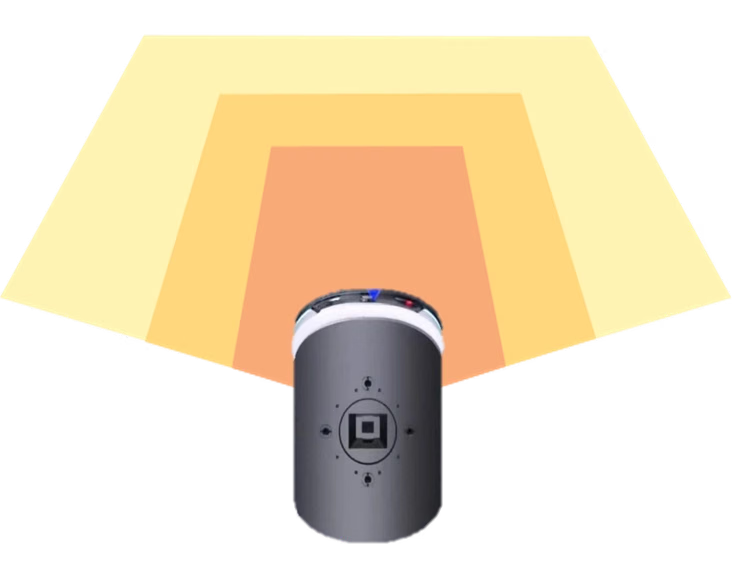
2D LiDAR의 인식 한계
2D LiDAR는 일반적으로 하나의 평면만 스캔하므로 장애물 회피에 다음과 같은 두 가지 한계가 있습니다.- 높이 정보 부족: 스캔 평면 밖에 있는 낮은 장애물이나 돌출 장애물을 놓칠 수 있습니다.
- 제한된 장면 정보: 평면 윤곽만으로는 장애물의 전체 공간 형상이나 질감을 표현할 수 없습니다.
솔루션 개요
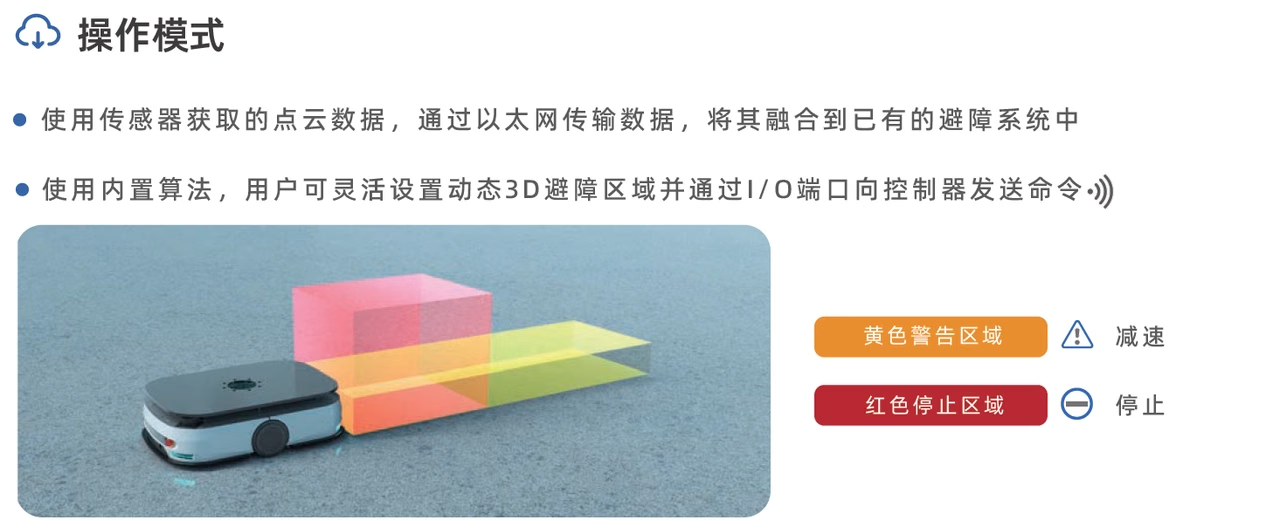
모바일 로봇 장애물 회피를 위해 MRDVS는 RGB-D S Series 다중 모달 산업용 장애물 회피 카메라를 제공합니다. 카메라는 낮은 장애물, 돌출 장애물 및 기타 장애물을 감지할 수 있도록 3D 공간 데이터와 RGB 질감 데이터를 출력합니다. 지원 알고리즘은 깊이와 RGB 데이터를 사용해 객체를 인식하고 분류합니다.
모바일 로봇에 적용된 S Series
적용 시나리오
- 자율 지게차, 스태커 및 언더라이드 AMR
- 빈 운반 로봇 및 산업용 청소 로봇
- 의료·서비스 로봇
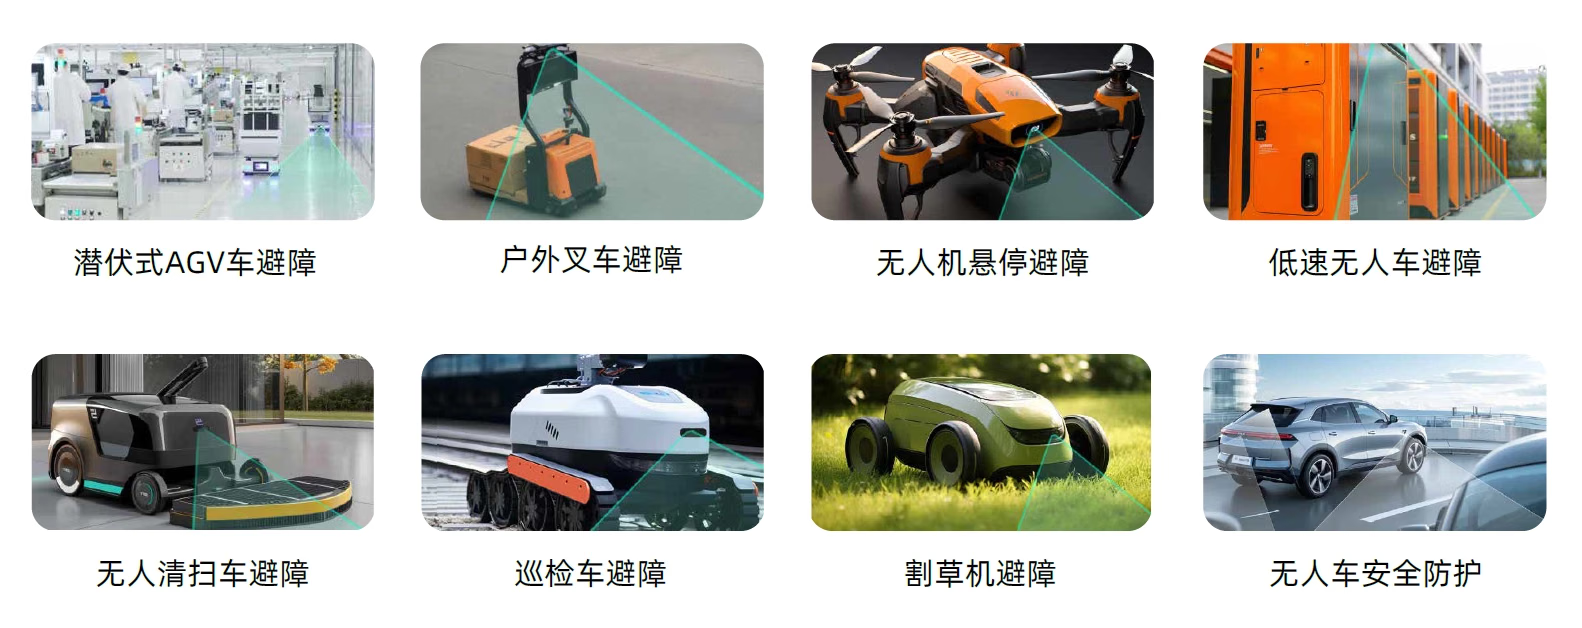
일반적인 적용 시나리오
솔루션의 주요 특징
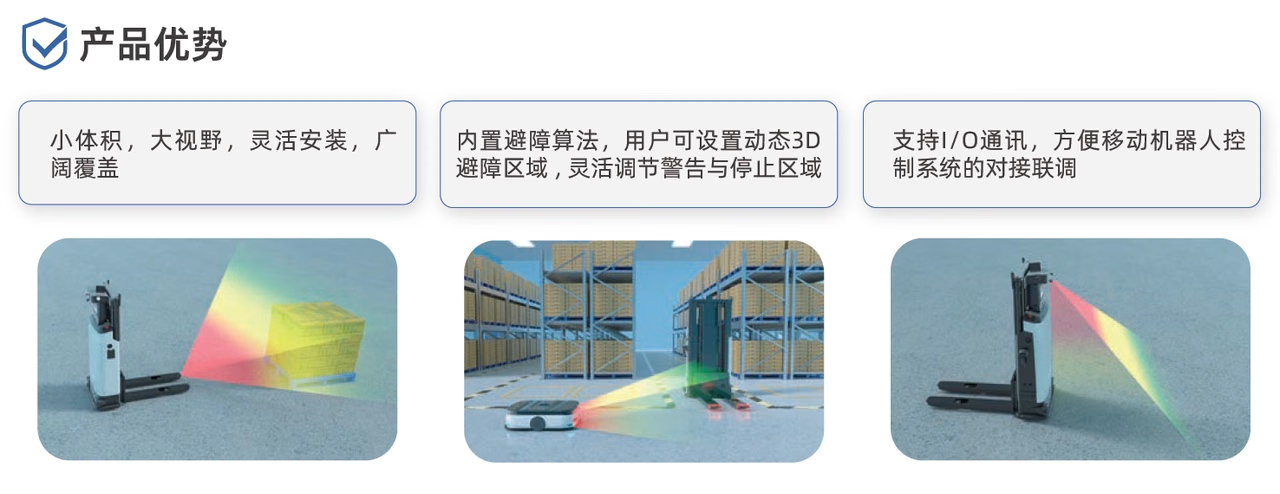
3D 비전 장애물 회피의 주요 특징
작동 방식
장애물 회피 배포 가이드
디바이스 연결, 소프트웨어 설정 및 알고리즘 배포 단계를 확인하세요.