
동작 방식과 출력
M10은 최상층 포대를 분할하고 로봇 좌표계의 중심 위치와 자세를 출력합니다. 기본 순서는 높이 우선입니다. 설정에 따라 경유점과 파지 자세를 생성하며 핸드아이 보정으로 카메라와 로봇 좌표계를 연결합니다. 좌표뿐 아니라 상태 필드도 확인해야 합니다. 로봇 제어와 인터록은 통합 시스템이 담당합니다.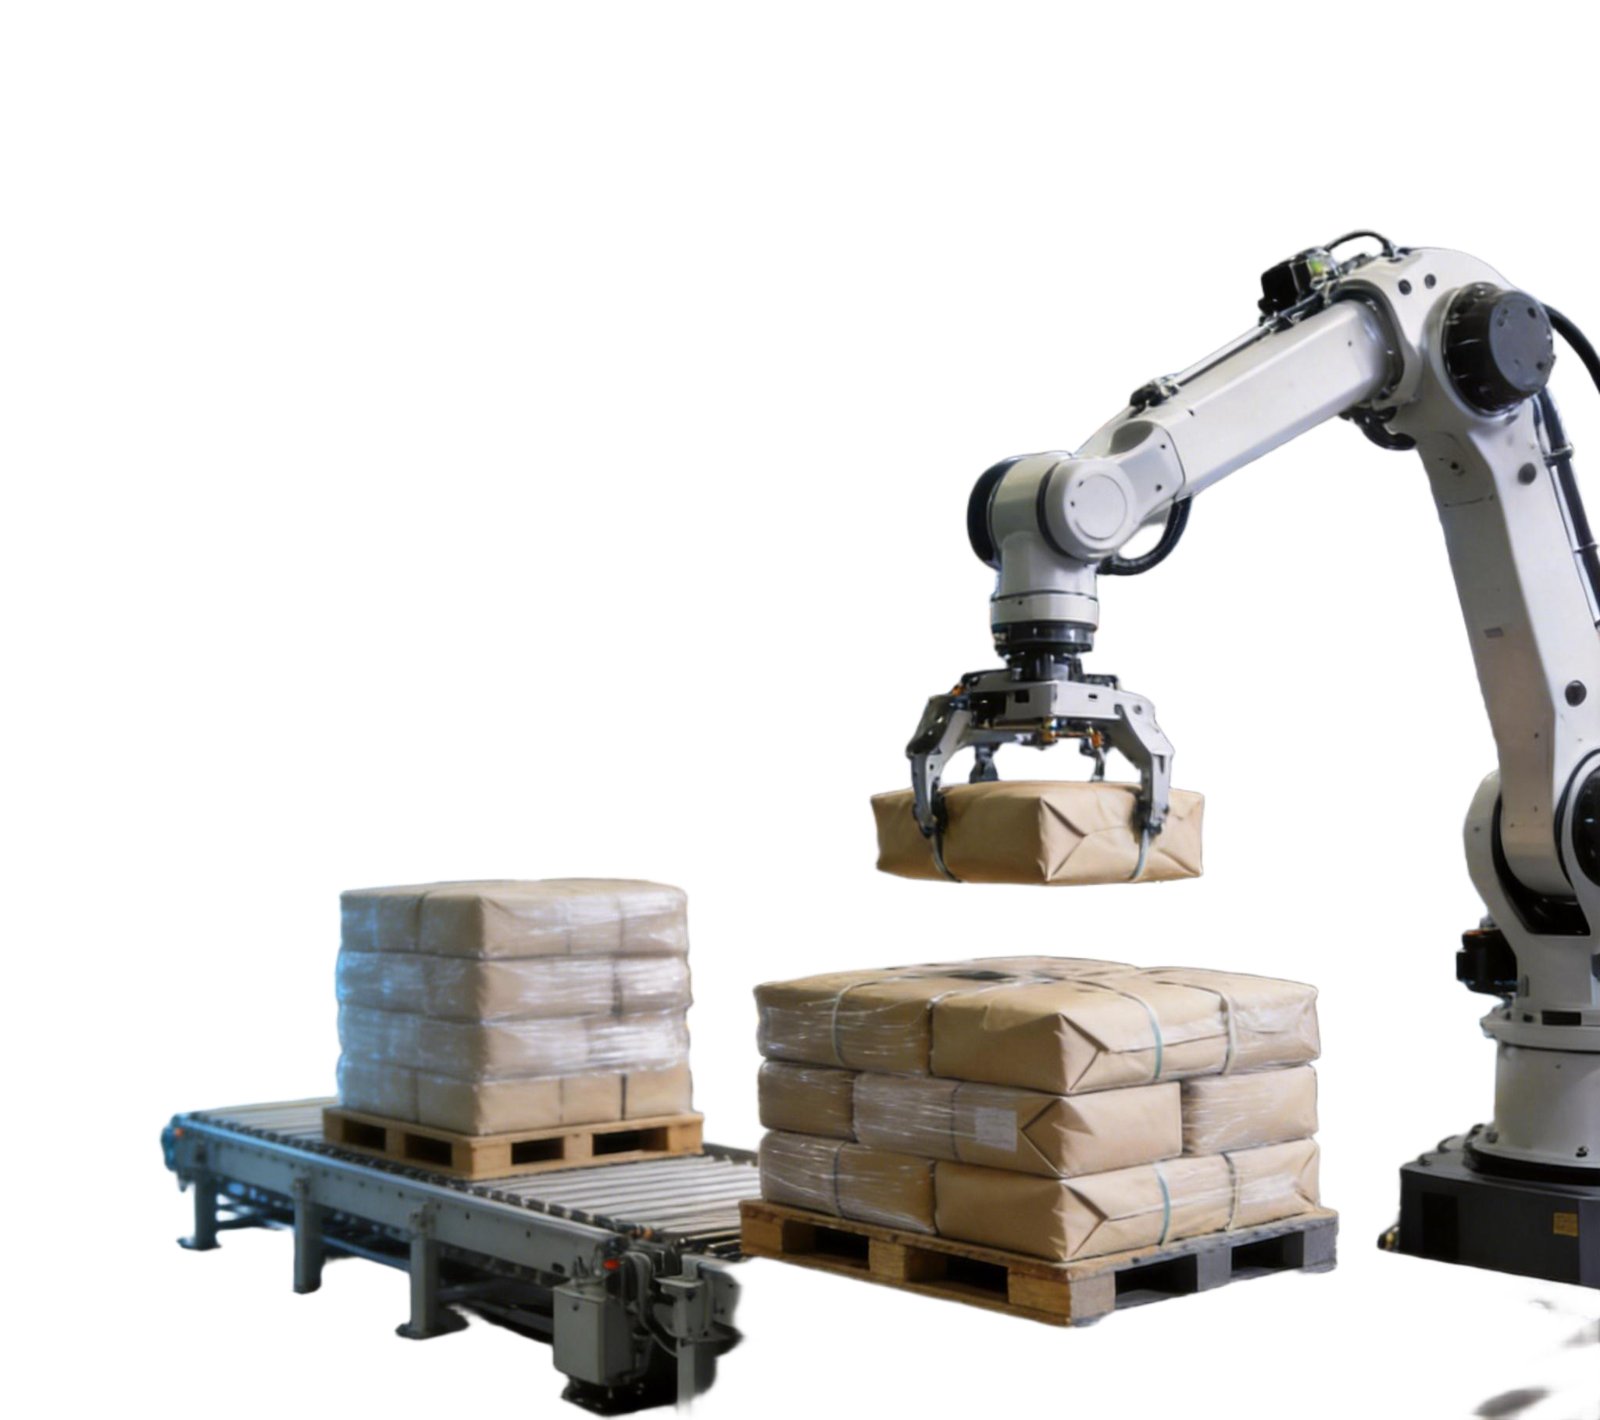
적용 사례
사용 및 설치 조건
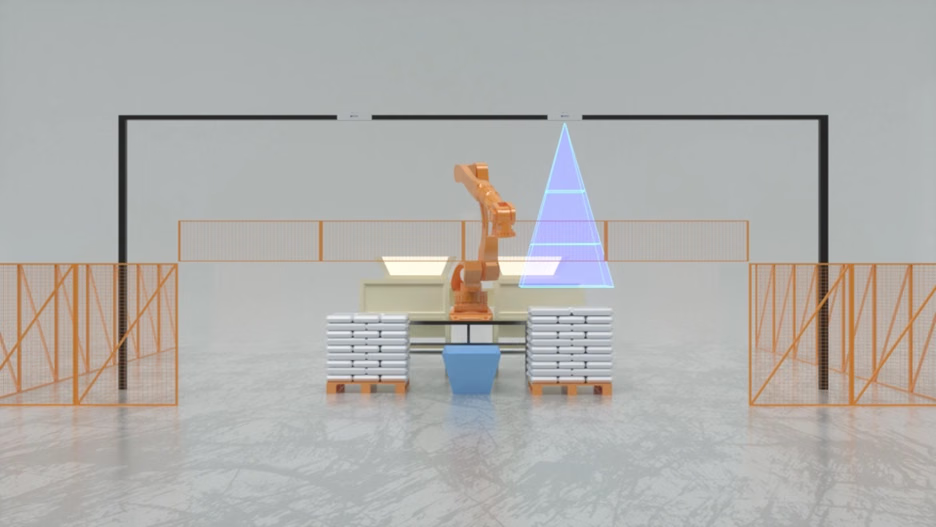
현재 매뉴얼은 5·6·8포대 및 고리형 등 규칙적인 적재 패턴을 지원하며 불규칙 적재는 지원하지 않습니다. 한 적재물의 포대 크기와 포장은 같아야 하며 전체 기울기는 3° 이하여야 합니다. 카메라는 적재물 바로 위에서 바닥과 평행하게 설치하고 팔레트까지 2.8–3.2 m를 권장하며 3.2 m를 넘지 않아야 합니다. 조명을 유지하고 직사광선을 피하세요. 심한 변형이나 깊은 표면 눌림은 별도 평가가 필요합니다. 검은 포대에서 유효한 깊이를 얻지 못하면 인식할 수 없습니다. 인접 장비의 시야 중첩을 피하고 간섭을 확인하세요. 카메라 두 대도 각각 설정하고 보정합니다.소프트웨어 다운로드 및 호환성
디팔레타이징은 AW3에서 사용할 수 있습니다. 프로젝트에 납품된 소프트웨어와 해당 매뉴얼을 사용하세요. M10 매뉴얼의 AlgPlatformViewer 화면은 이전 버전 기준이며 현재 AW3 화면과 다릅니다.
관련 문서 · 소프트웨어 릴리스
배포 및 통합
1
장비 연결
카메라·연산 보드·네트워크를 연결하고 납품 소프트웨어에서 라이선스와 카메라 설정을 적용합니다.
2
교정 및 설정
포대 크기를 설정하고 설치·촬영 위치·적재물별 템플릿을 만듭니다.
3
현장 검증
보정점 네 개를 순서대로 취득해 핸드아이 변환을 만들고 작업 영역 전체를 확인합니다.
4
시스템 연동
매개변수를 저장·전송하고 단일 측정으로 대상·순서·좌표를 점검한 뒤 TCP로 로봇이나 PLC에 연결합니다.
최신 다운로드
온라인 읽기
영어
매뉴얼 및 백서 다운로드
소프트웨어와 문서 버전은 별도로 관리됩니다. 설치된 애플리케이션에 맞는 이전 자료를 선택하세요.
GitHub