
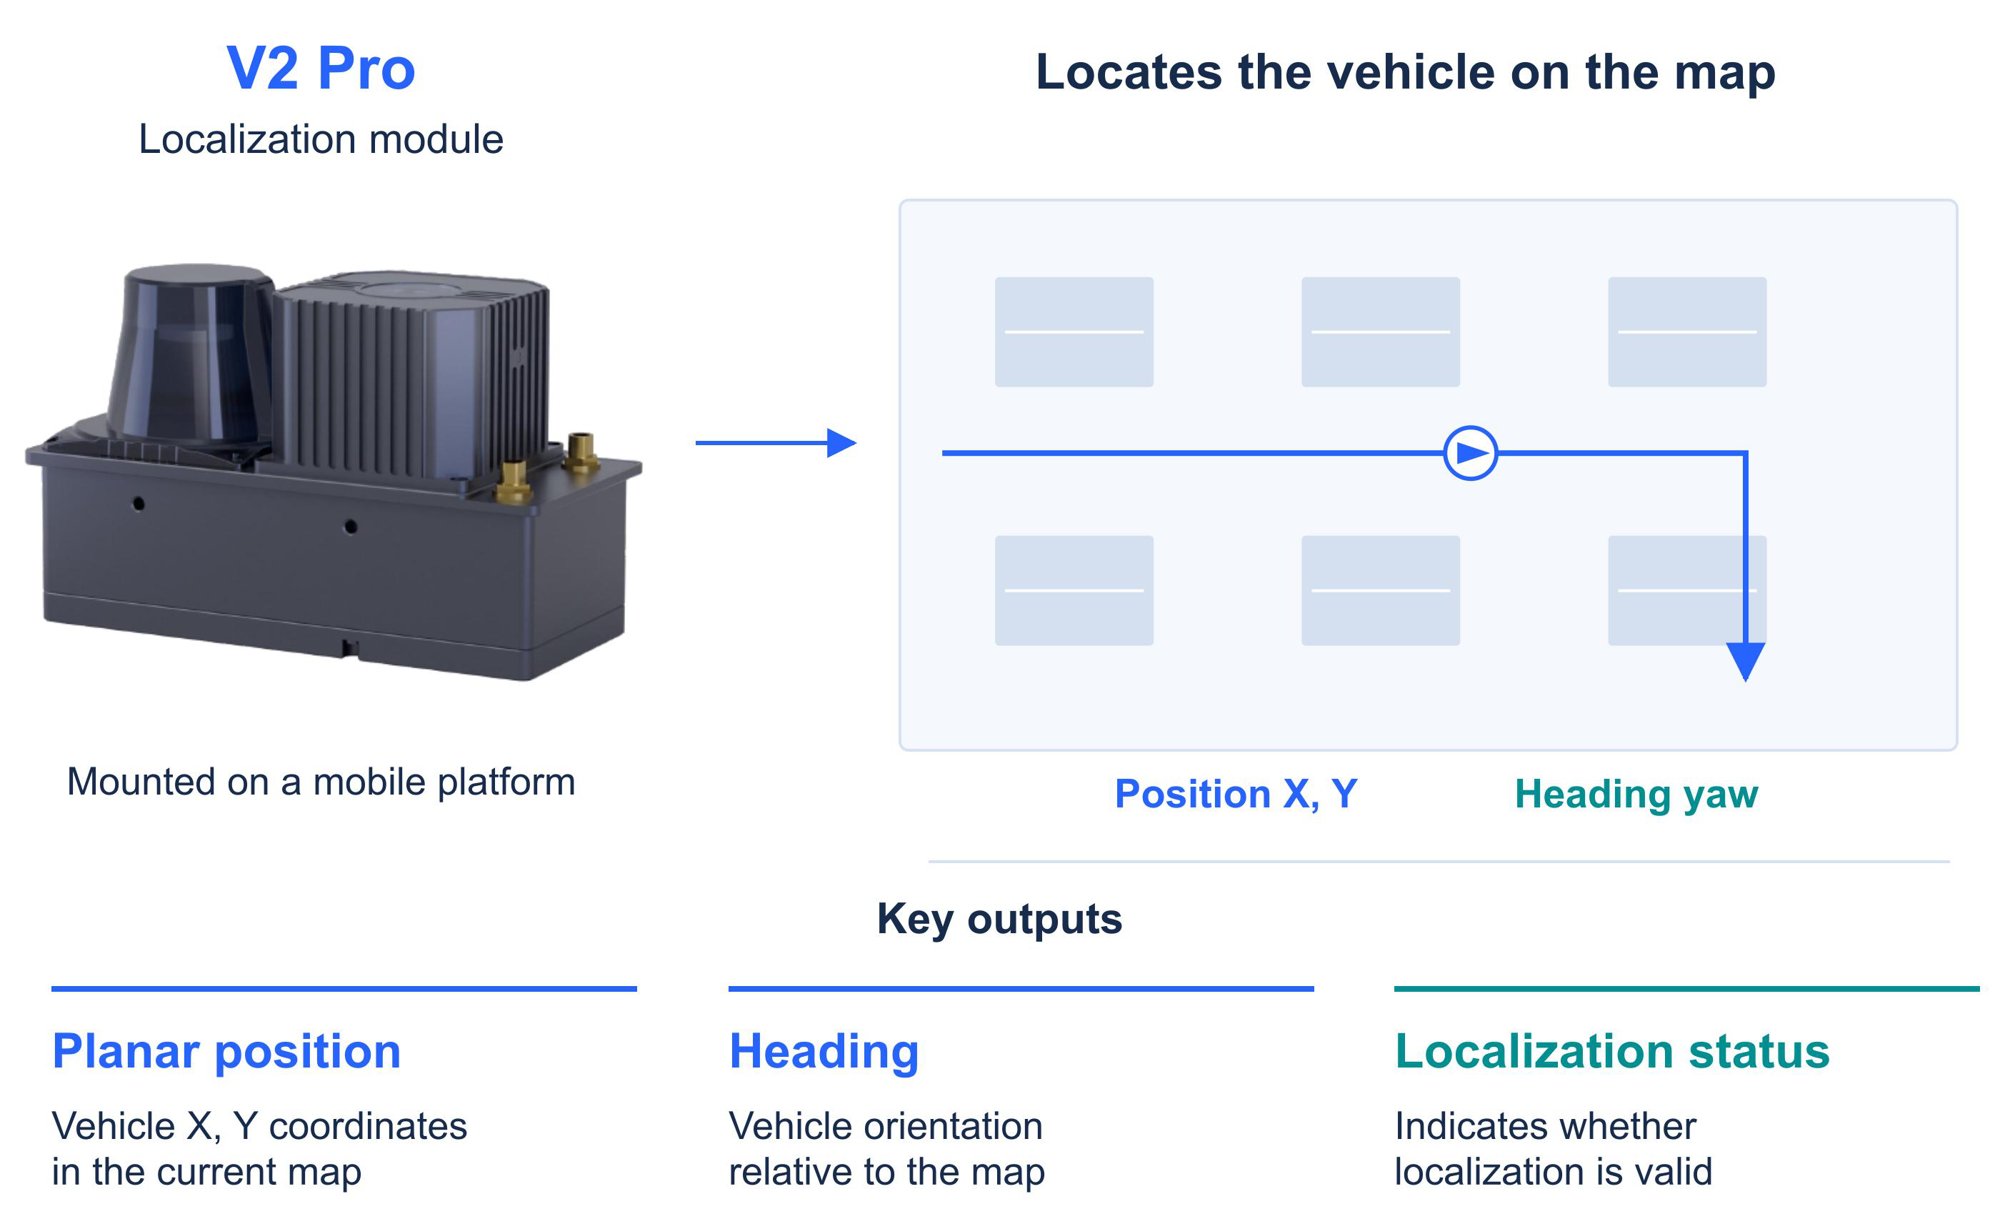
동작 방식과 출력
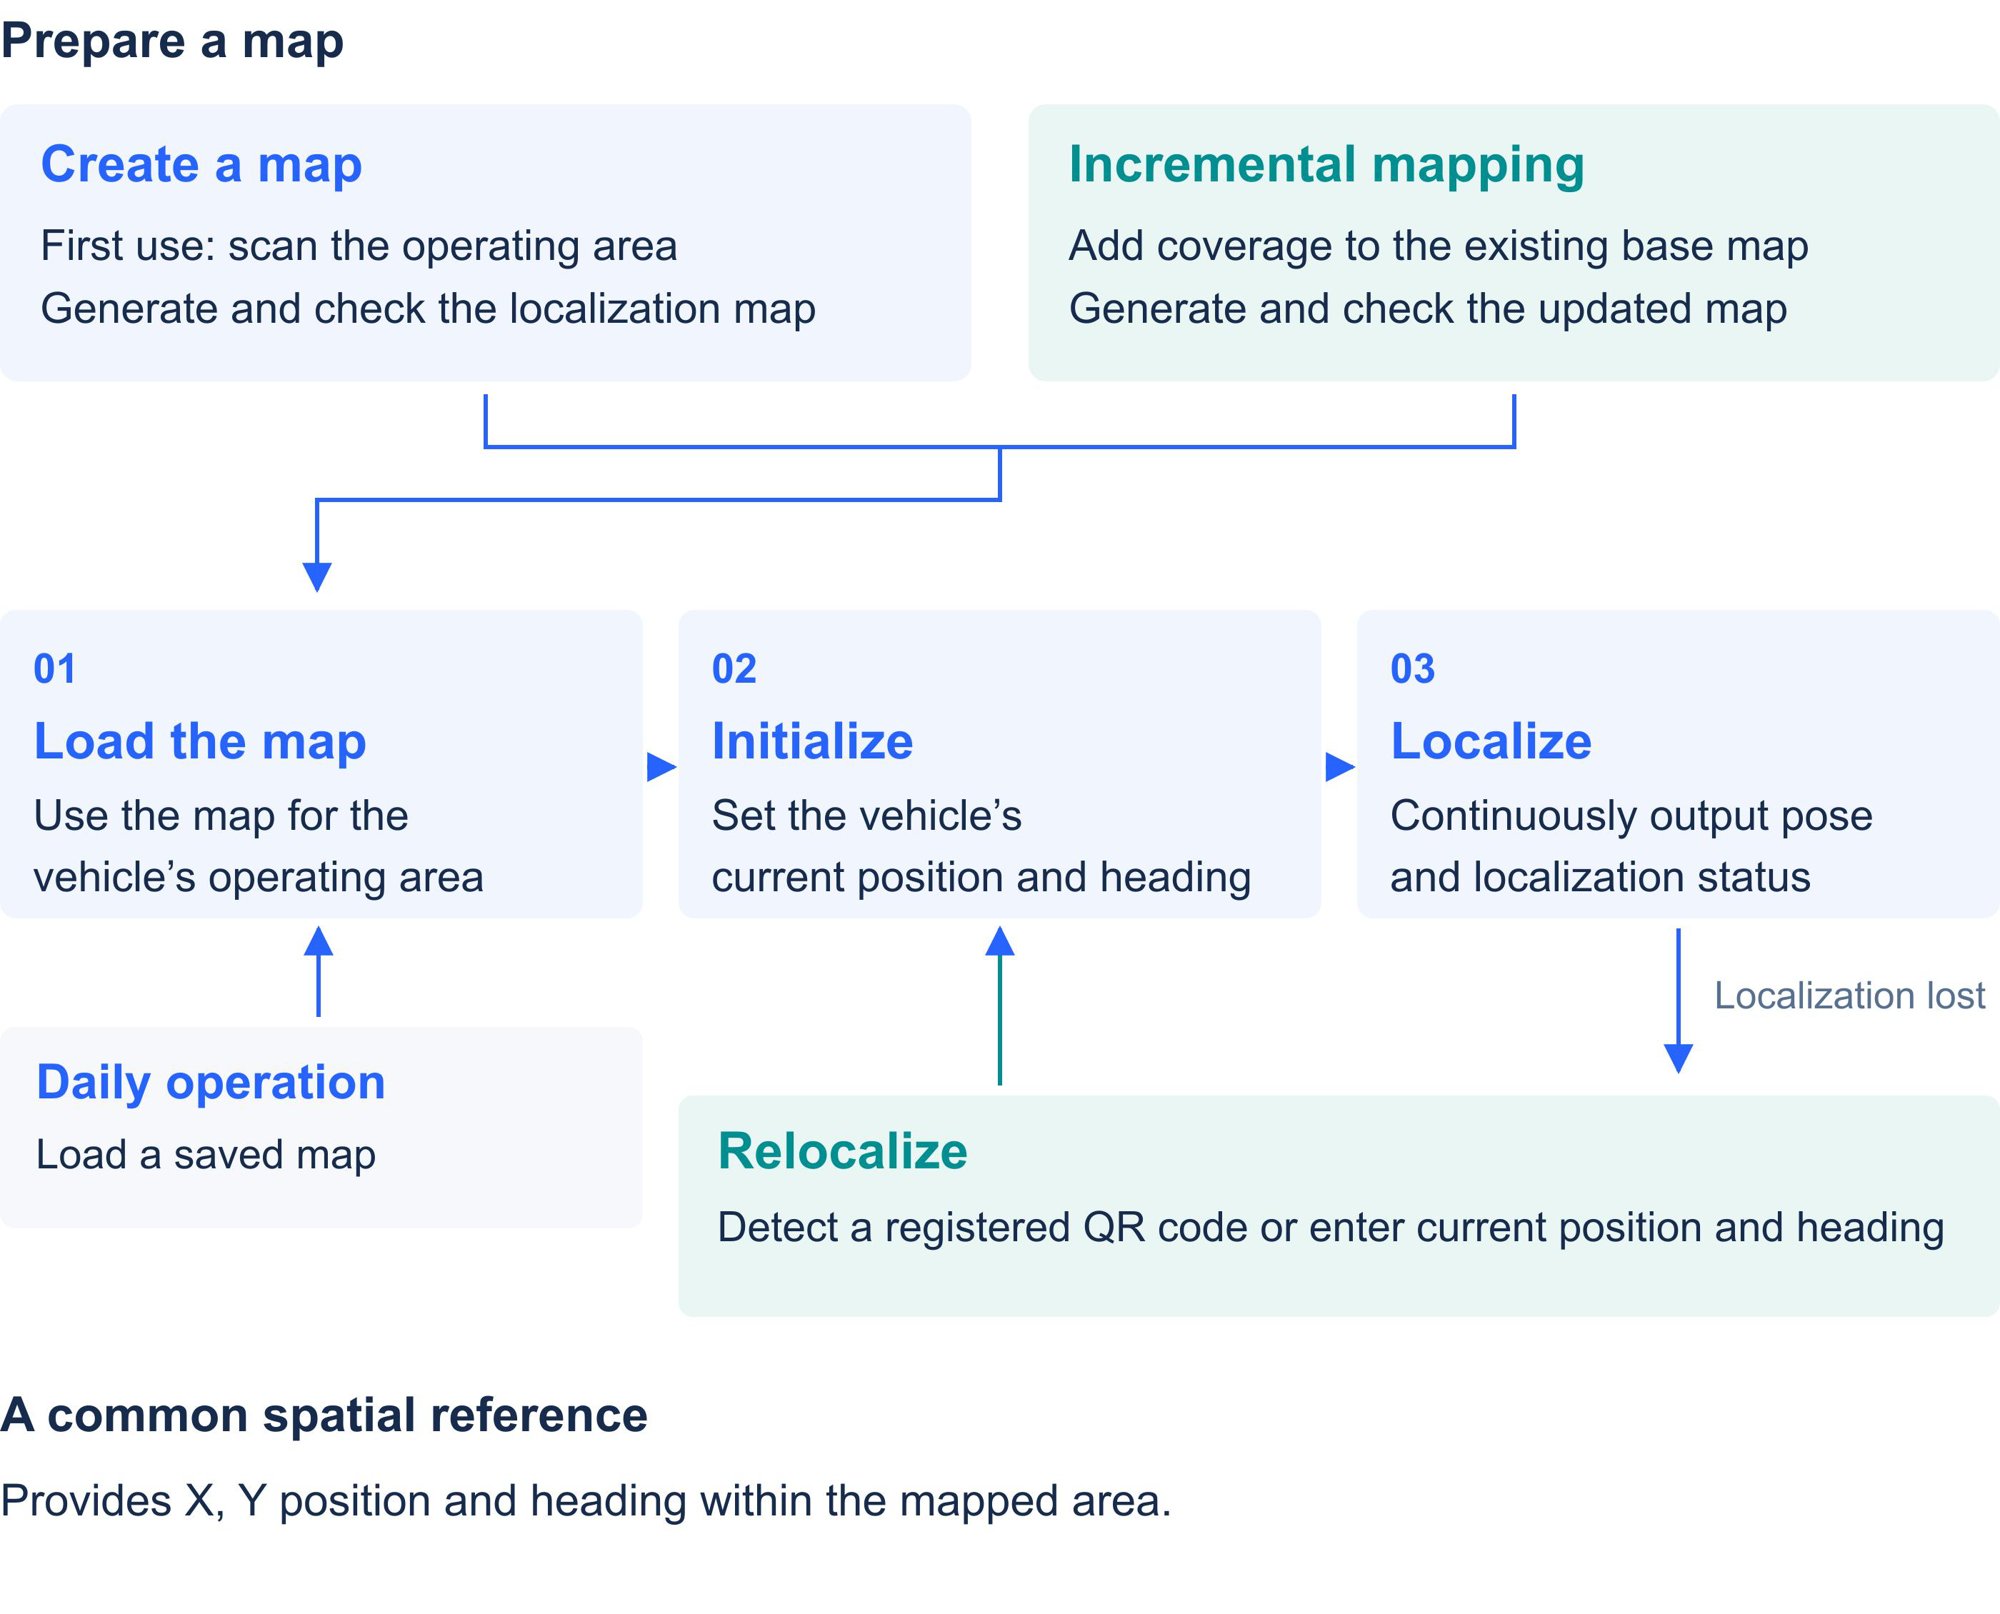
적용 사례
사용 및 설치 조건
일반 지도 작성은 20,000 m²와 누적 주행 2,000 m 이내, 속도 3 km/h 이하로 진행합니다. 층마다 별도 지도를 사용하고 필요하면 QR 재위치 추정을 설정합니다. 짧은 실외 구간도 프로젝트 평가가 필요합니다. 창고는 상부 특징과 지도 갱신, 공장은 차체·적재물 가림, 긴 복도와 바닥 적재 구역은 상부 특징·LiDAR 윤곽·재위치 추정 지점을 확인하세요.소프트웨어 다운로드 및 호환성
Body, Frontend와 임베디드 펌웨어를 각각 확인하고 호환 Frontend/Body 조합을 사용합니다. 패키지명만으로 모든 구성 요소 버전을 판단할 수 없습니다. HTTP·MQTT·UDP·ROS 1/ROS 2를 지원합니다. 휠 오도메트리는 선택 사항이며 미연결 시 위치·방향 정렬 보정을 수행하지 않습니다. 자세를 사용하기 전에 상태와 시간을 확인하세요. 위치 추정은 장애물 감지, 기능 안전, 작업 배차나 완전한 자율주행 시스템을 대신하지 않습니다.배포 및 통합
1
장비 연결
차량 지붕에 설치해 카메라·LiDAR 시야를 확보하고 전원·네트워크·필요 인터페이스를 연결합니다.
2
교정 및 설정
외부 좌표와 데이터 스트림을 확인하며 오도메트리는 연결했을 때만 보정합니다.
3
현장 검증
대상 경로를 취득해 지도를 생성·배포하고 위치 추정과 재위치 추정을 검증합니다.
4
시스템 연동
필요한 HTTP·MQTT·UDP·ROS 인터페이스로 자세를 읽고 오래되거나 무효한 결과를 제외합니다.
설치 절차
최신 다운로드
백서 다운로드
V2 · 영어 PDF
사용자 매뉴얼 다운로드
V0.1 · 영어 PDF · 2026-10-10
업데이트 패키지 다운로드
세 업데이트 패키지는 모두 V1.2.1용입니다. 원본 파일명에 포함된 구성 요소 버전 번호는 유지됩니다. 사용자 매뉴얼 버전은 V0.1입니다.다운로드 · 하드웨어 업데이트 패키지
V1.2.1 · LxCameraViewer · 4.7 MB
다운로드 · 펌웨어 업데이트 패키지
V1.2.1 · Firmware Upgrade · 24.4 MB
다운로드 · 프런트엔드 업데이트 패키지
V1.2.1 · Frontend · 14.0 MB
소프트웨어 버전 및 다운로드
매뉴얼 및 백서 다운로드
소프트웨어와 문서 버전은 별도로 관리됩니다. 설치된 애플리케이션에 맞는 이전 자료를 선택하세요.
GitHub