
동작 방식과 출력
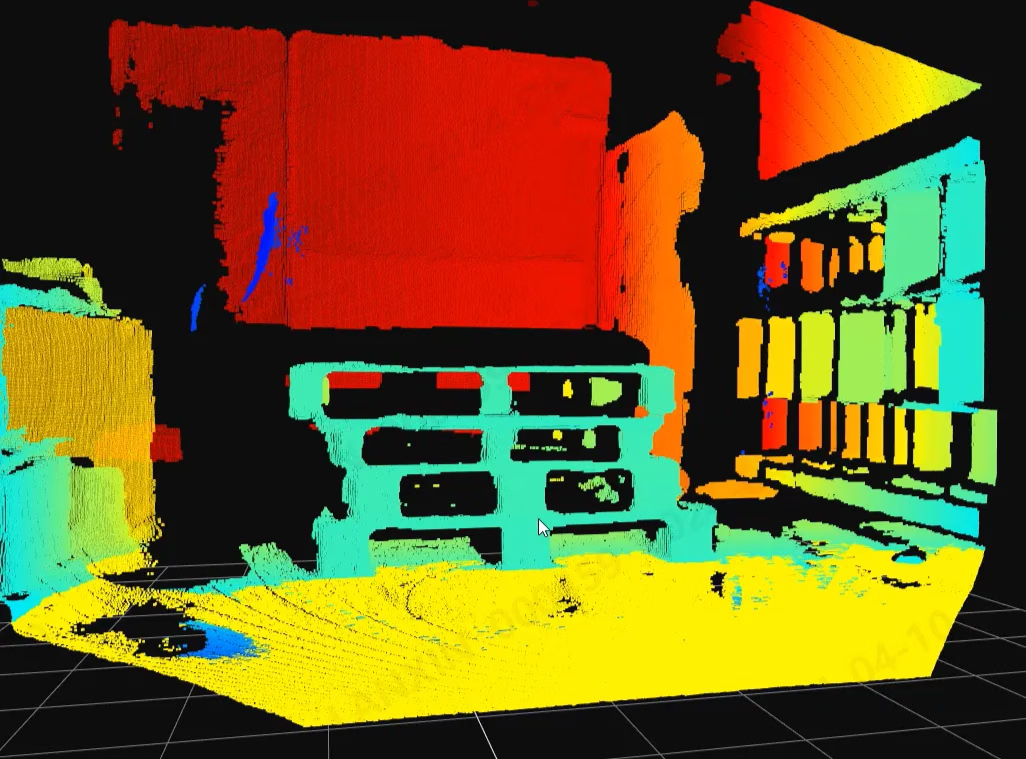
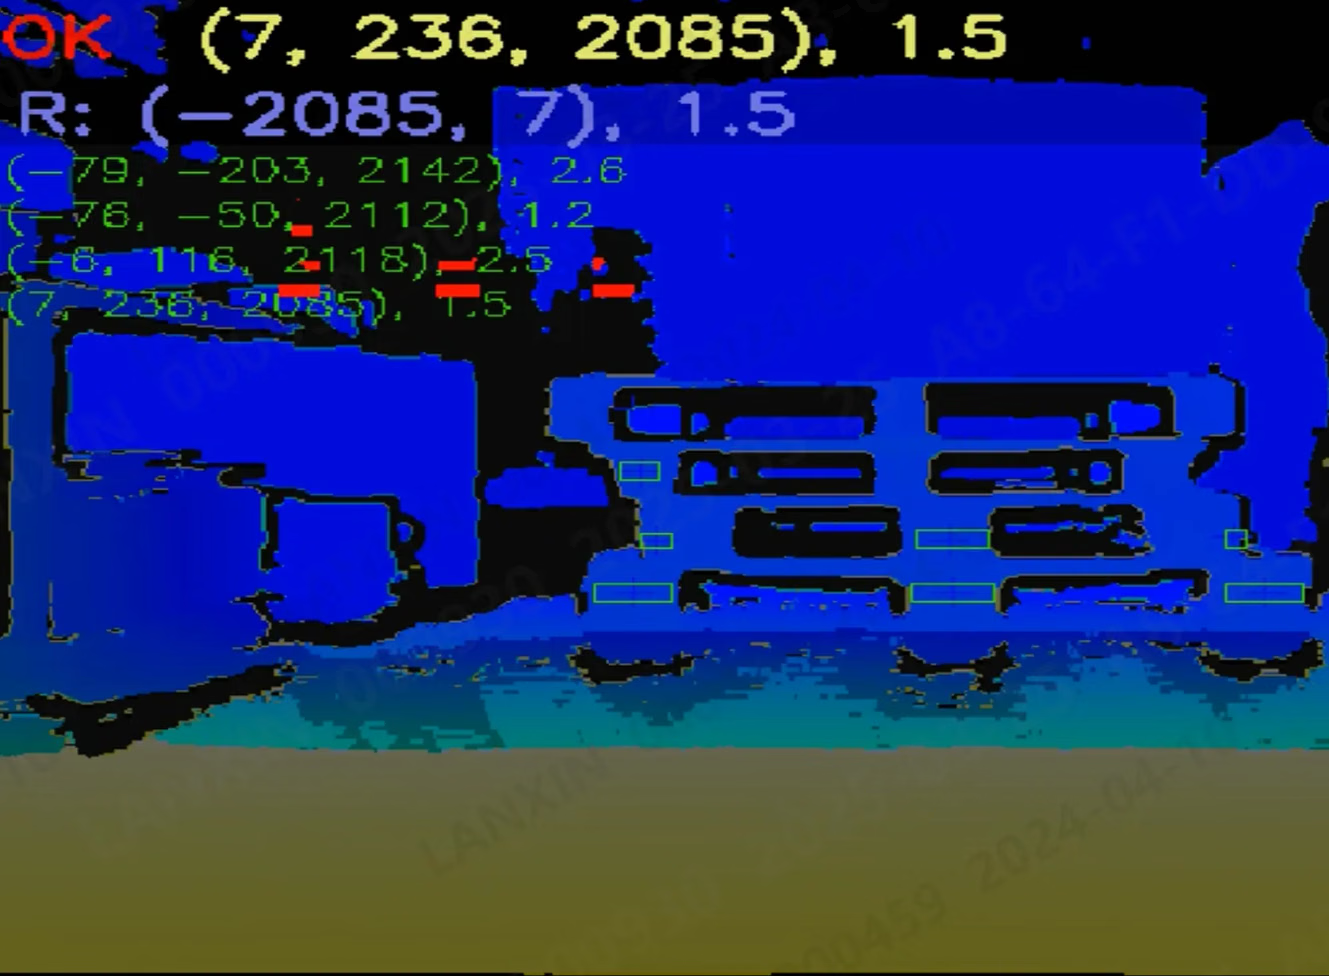
두 인식 방식은 각각 설정하고 검증합니다. 2D 영상 모델은 깊이 데이터로 3D 도킹 자세를 계산하며, 진입면 하단 가로대를 Closed/Open으로 분류합니다. 순수 3D 방식은 포인트 클라우드, 템플릿과 보정을 사용하며 설정에 따라 빈 팔레트와 적재 팔레트를 구분하지만 무게는 측정하지 않습니다. 2D 인식 실패 시 순수 3D로 자동 전환하지 않습니다.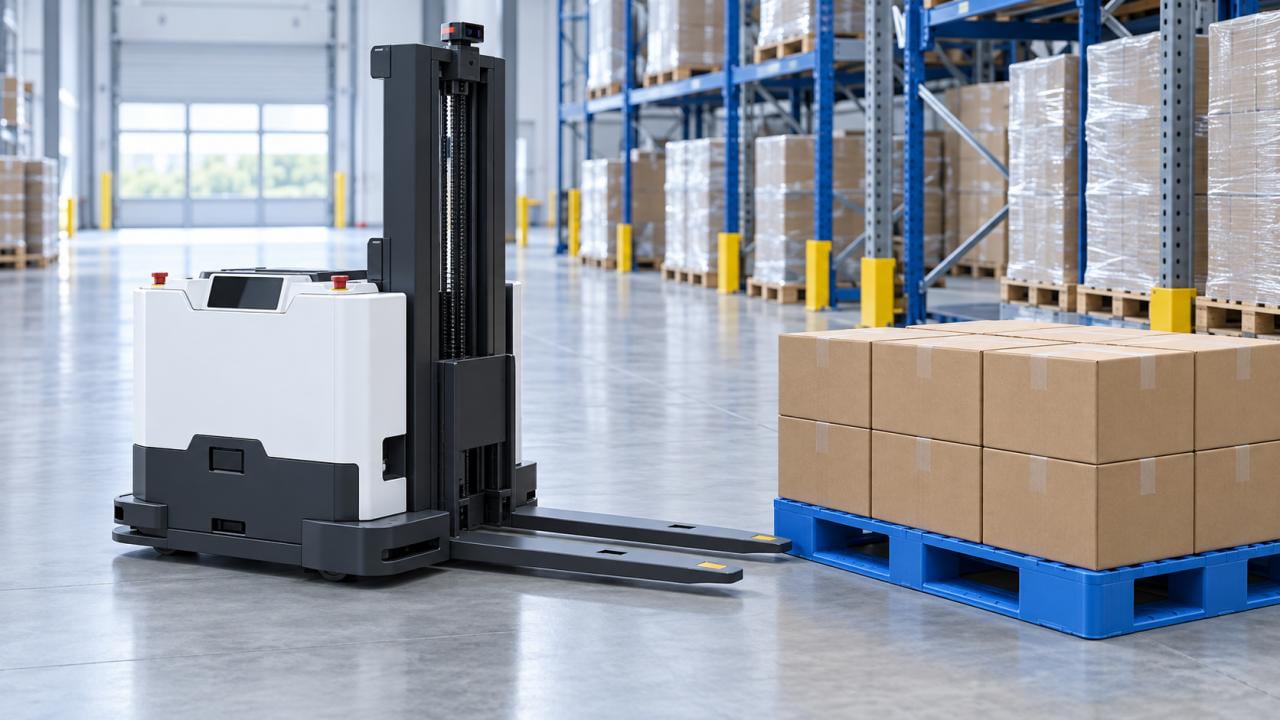
적용 사례
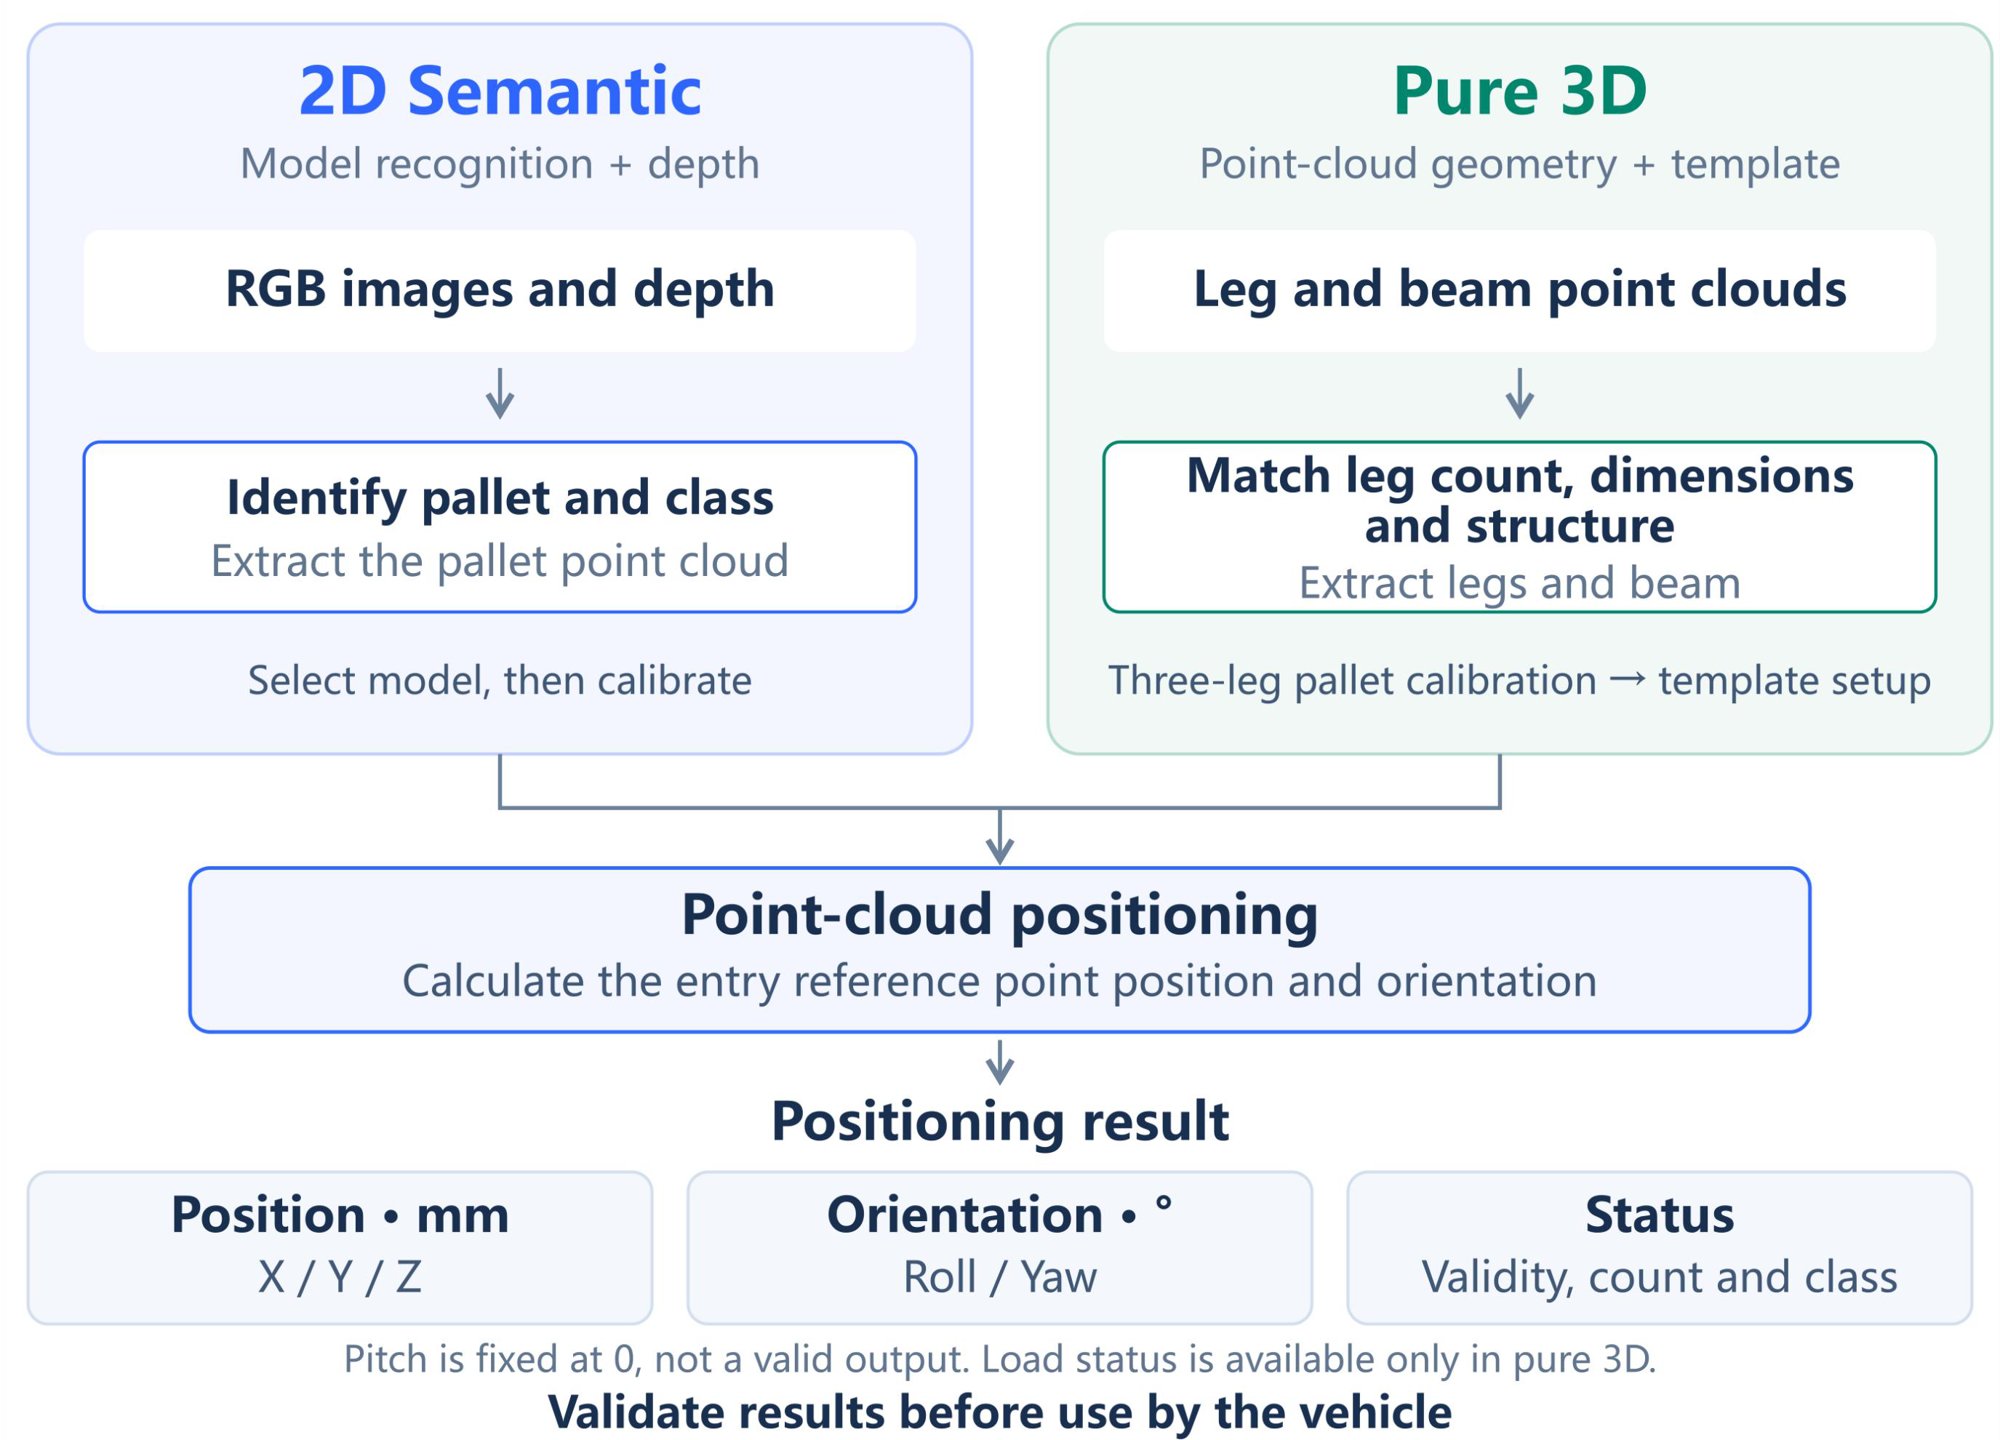
동작 원리
사용 및 설치 조건
백서의 최대 검출 거리는 S11과 외장 RK3588 조합에서 1.8 m, 연산 장치 내장 M4 Mega에서 3.0 m입니다. 최소 거리는 팔레트 형상과 시야에 따라 달라집니다. 반사 표면은 부적합하며 검은 팔레트는 카메라와 실물로 시험해야 합니다. 실제 적재 상태와 배경에서 두 방식을 검증하세요. AW3 프런트엔드만 설치하고 백엔드는 제외합니다. SmartDocking 3.0.2는 호환 RKU20 / Linux ARM64 장치에 배포합니다. 이전 PalletPro 소프트웨어와 화면은 별도 보관 자료이며 AW3 프런트엔드나 SmartDocking 패키지로 사용할 수 없습니다.배포 및 통합
1
장비 연결
실물 팔레트 치수·재질, 설치 시야와 작업 거리를 확인합니다.
2
교정 및 설정
AW3 프런트엔드를 연결·인증하고 모델 또는 템플릿을 선택해 검출 범위를 보정합니다.
3
현장 검증
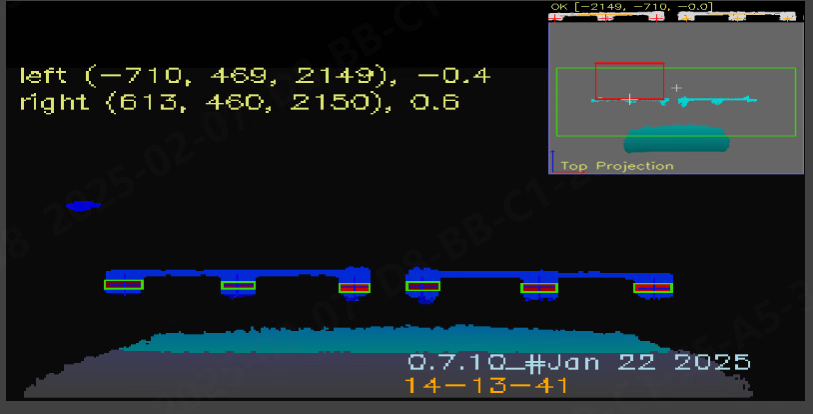
적재물과 배경을 바꿔 XYZ, Roll, Yaw, 반복성과 처리 시간을 검증합니다.
4
시스템 연동
상태와 데이터 유효 시간을 확인합니다. 처리 지연이 있으므로 실시간 운동 피드백으로 사용하지 않고 오래된 결과를 재사용하지 않습니다.
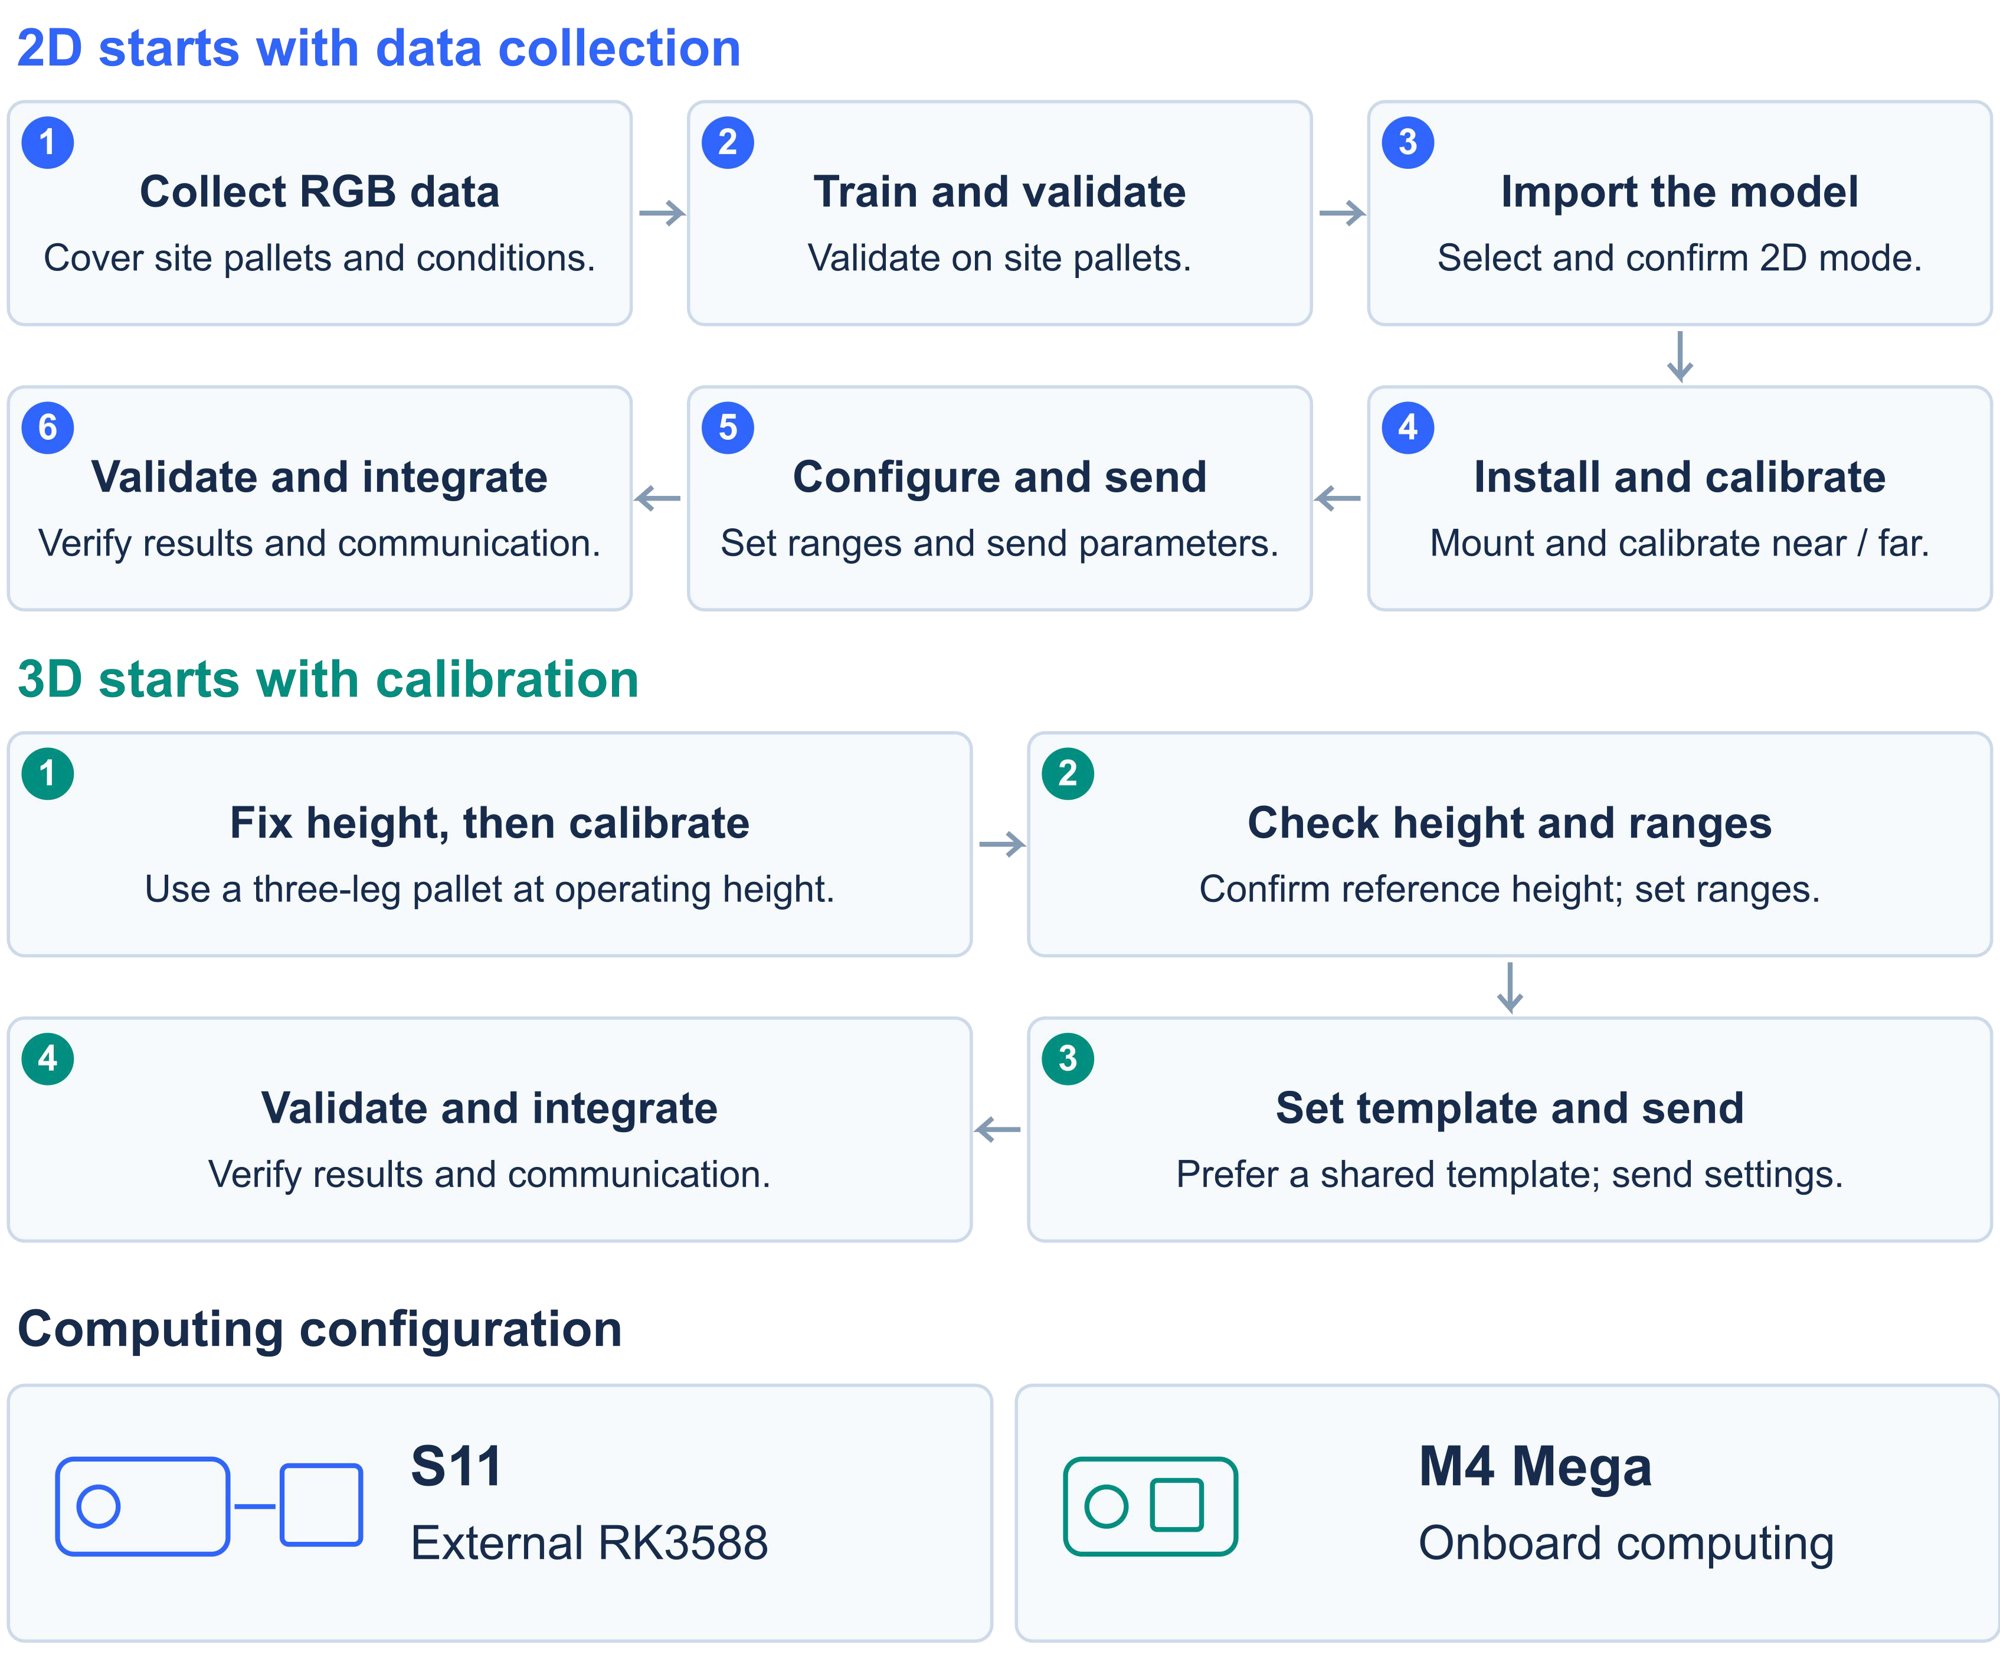
설치 절차
최신 다운로드
사용자 매뉴얼 다운로드
V0.1 · 영어 PDF
백서 다운로드
V0.1 · 영어 PDF
AW3 프런트엔드 다운로드
AW3 3.1.2 · Windows x64 · 프런트엔드만 설치
장치 펌웨어 패키지 다운로드
SmartDocking 3.0.2 · RKU20 · Linux ARM64
소프트웨어 다운로드
매뉴얼 및 백서 다운로드
소프트웨어와 문서 버전은 별도로 관리됩니다. 설치된 애플리케이션에 맞는 이전 자료를 선택하세요.
GitHub