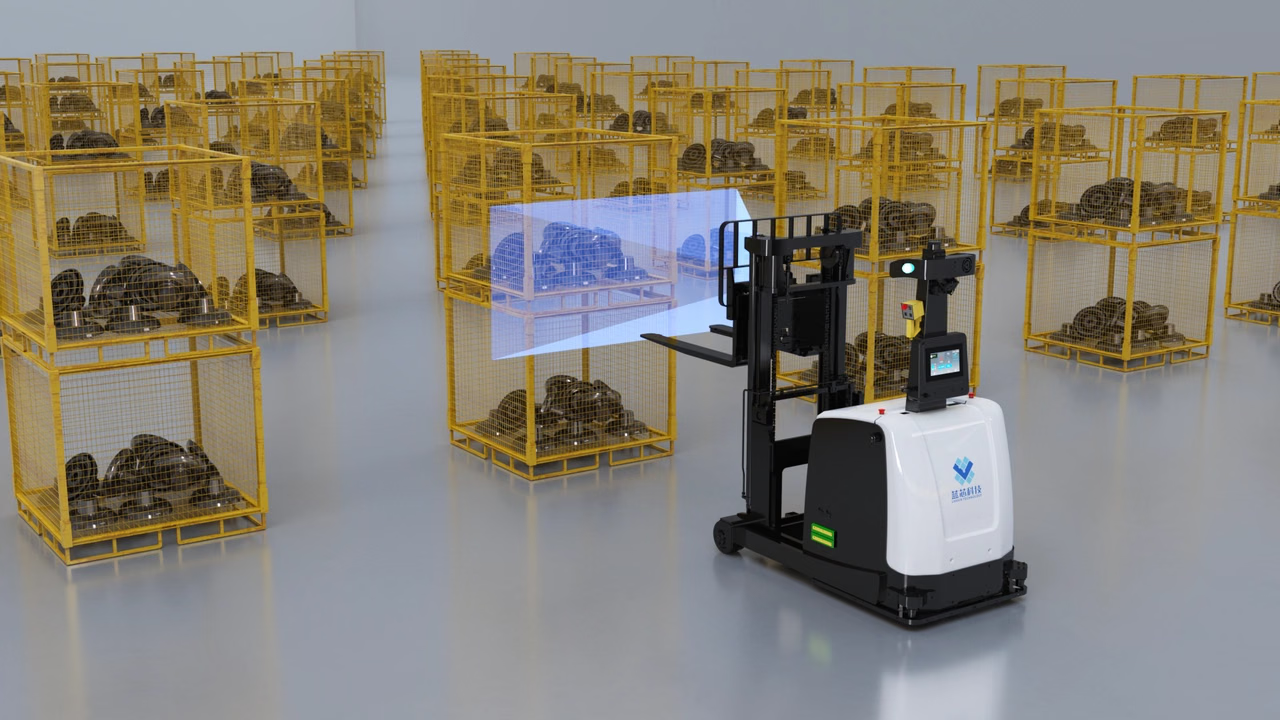
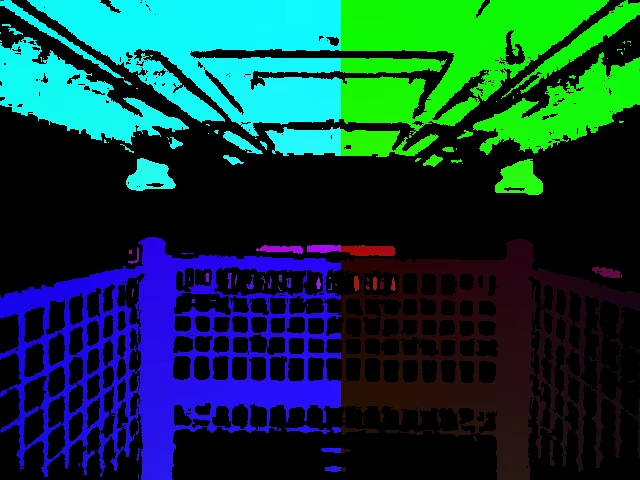
Обзор решения
Решение использует 3D-камеру, установленную на интеллектуальном вилочном погрузчике, для оценки относительной позы контейнера на вилах и целевого контейнера. Смещения положения и угла передаются в контроллер погрузчика для управления захватом и укладкой. Решение подходит для контейнеров, палет и других задач точной стыковки.Подтвержденные возможности
- Точность позиционирования до ±5 mm и точность определения угла до 0.1°.
- Диапазон распознавания углового смещения контейнера ±15°.
- Время обработки одного кадра менее 100 ms.
- Поддержка 1–4 уровней и укладки
2 × 2.
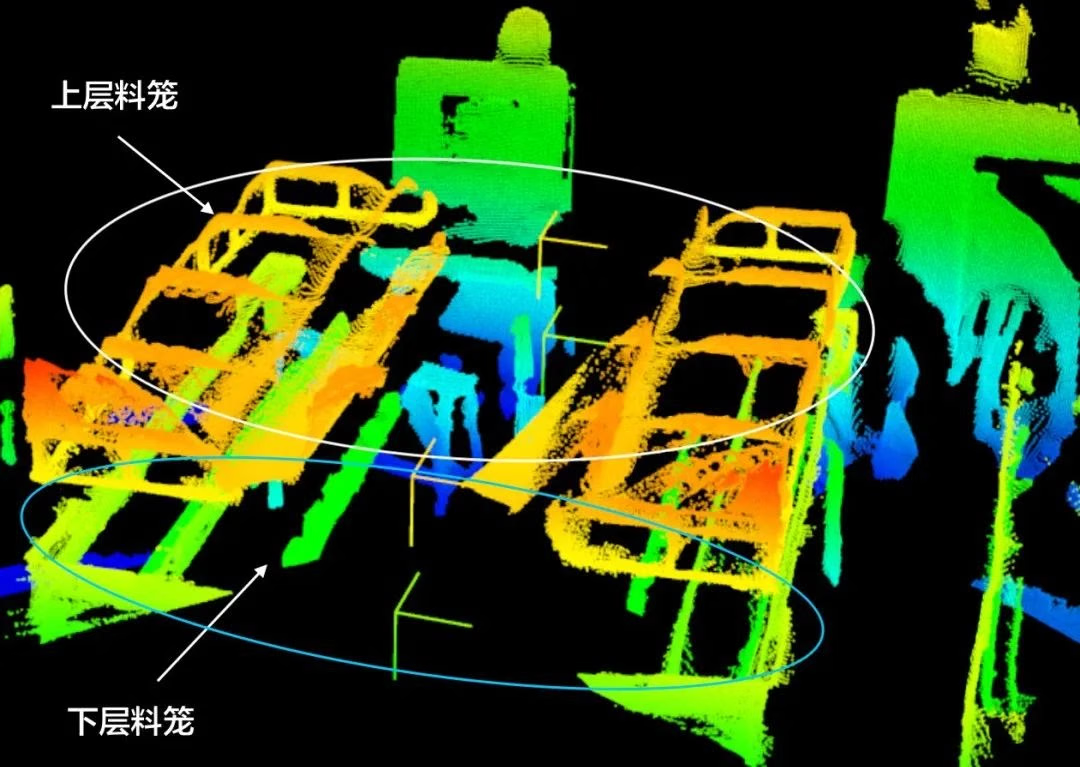
Варианты установки
- Конфигурация с одной камерой
- Конфигурация с двумя камерами
Установите камеру на механизме подъема и направьте ее горизонтально на контейнеры на обеих вилах. Расстояние от камеры до нижнего края вил должно составлять 35–55 cm; погрешность положения механизма подъема не должна превышать 1 cm.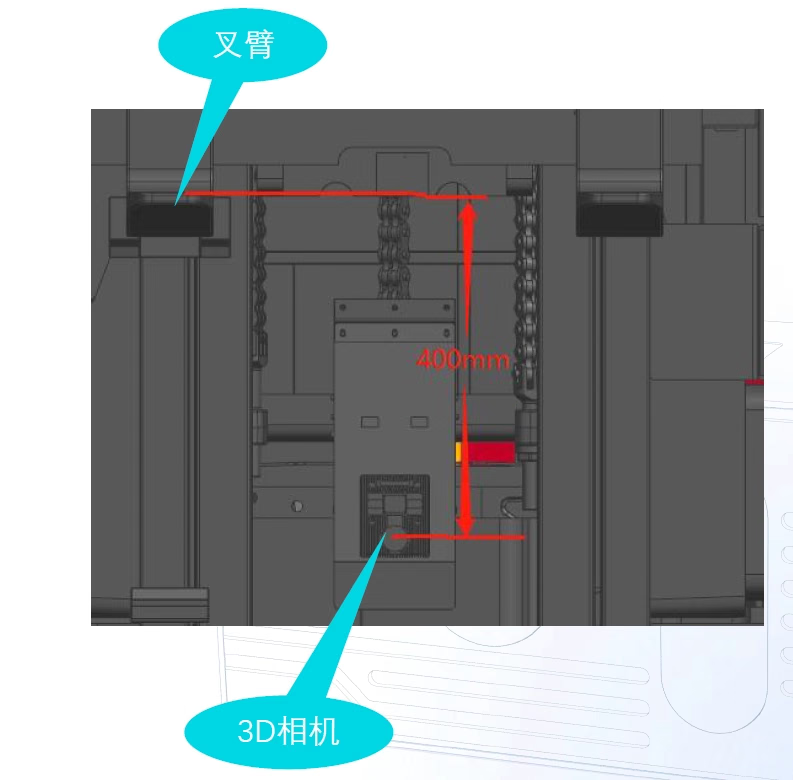
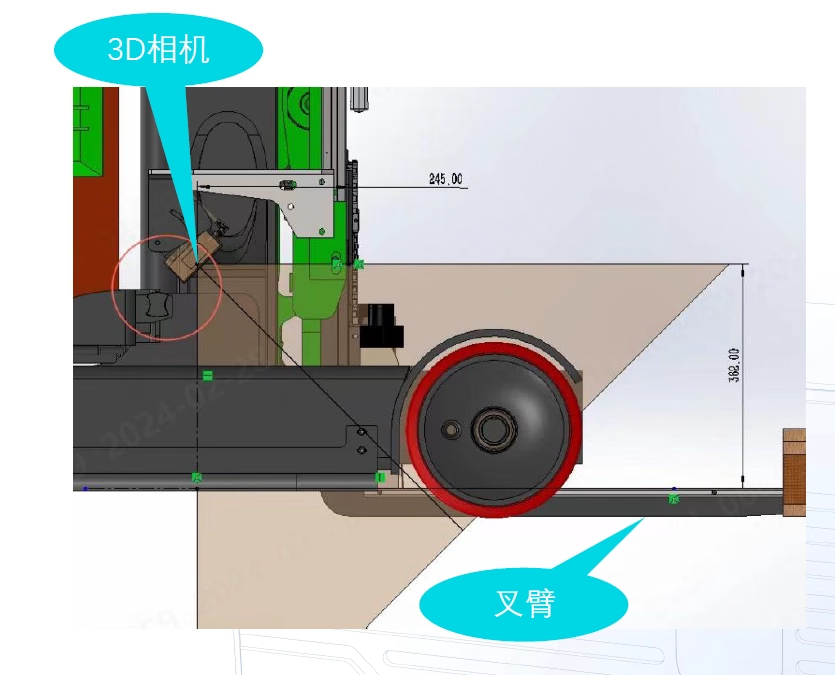
Рекомендуется серия M, например M4 Pro или M4 Mega. Выбирайте модель с учетом рабочего расстояния, поля зрения и размеров контейнера.
Данные обмена
Система обменивается данными с контроллером погрузчика по TCP/IP. Контроллер запрашивает координатыX, Y и θ контейнера, а камера возвращает следующие поля.
Рабочий процесс
- Захват
- Укладка