
Anwendungshintergrund
In einem AGV-Lager können manuelle Ein- und Auslagerungen dazu führen, dass die Lagerplatzdaten im WMS nicht mehr mit dem tatsächlichen Anlagenzustand übereinstimmen. Wird ein belegter Lagerplatz nicht rechtzeitig erkannt, kann das Dispositionssystem eine ungeeignete Ein- oder Auslagerungsaufgabe ausgeben.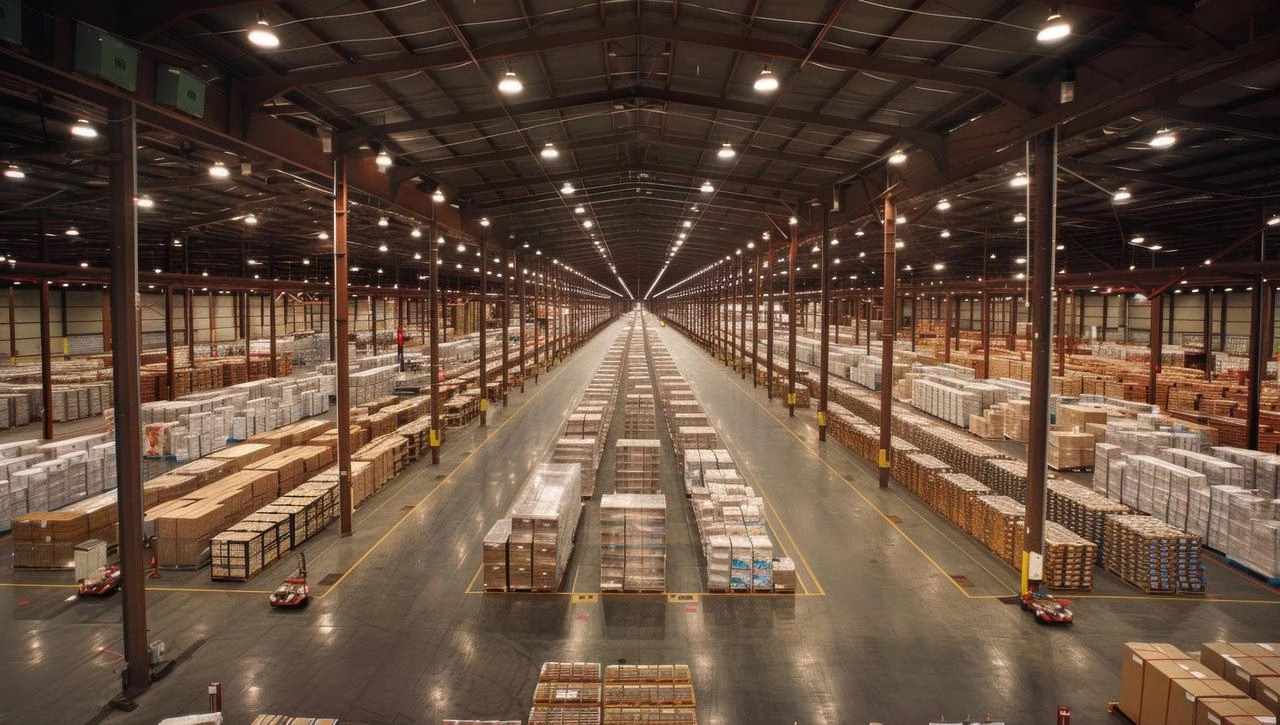
Vergleich der Erkennungsmethoden
Lösungsübersicht
Die Lösung erfasst Farb- und 3D-Daten von Lagerplätzen, um zu erkennen, ob eine Ladung vorhanden ist, wie sie platziert ist und ob eine anomale Belegung vorliegt. Kamera-seitige Algorithmen können bei Bedarf auch Ladungskategorien unterscheiden. Die Ergebnisse können an das Dispositionssystem gesendet werden, um Lagerabläufe zu unterstützen.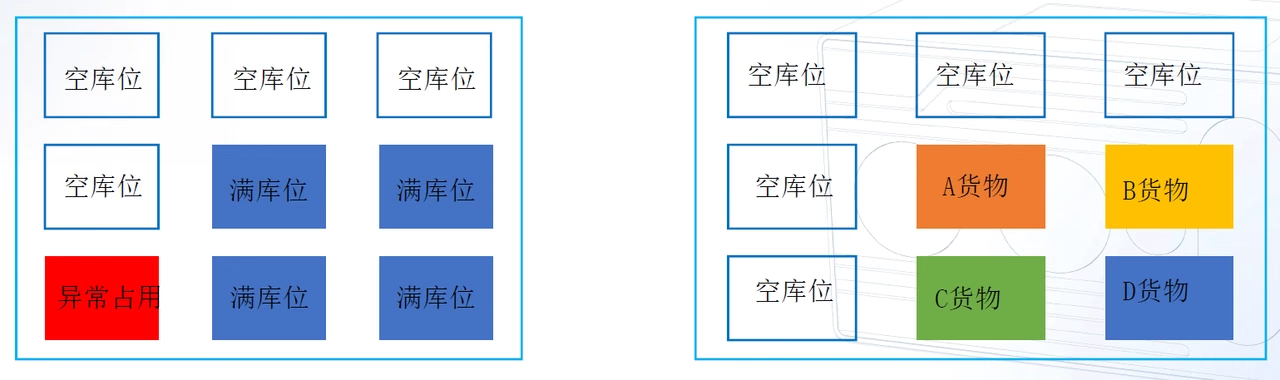
Merkmale der Lösung
- 3D-Statusbewertung: Kombinieren Sie Tiefen- und Farbdaten, um Belegung und Ladungsstatus zu erkennen.
- Verarbeitung auf der Kamera: Führen Sie den Algorithmus auf der Kamera aus, um den Bedarf an externer Rechenleistung zu reduzieren.
- Ergebnisübertragung: Unterstützen Sie die Kommunikation über TCP/IP, UDP und HTTP und geben Sie JSON an das Steuersystem aus.
- Koordination mit der Disposition: Stellen Sie Echtzeitdaten zu Lagerplätzen für die Aufgabenzuweisung bereit.
Hinweise zur Bereitstellung
Installationsposition
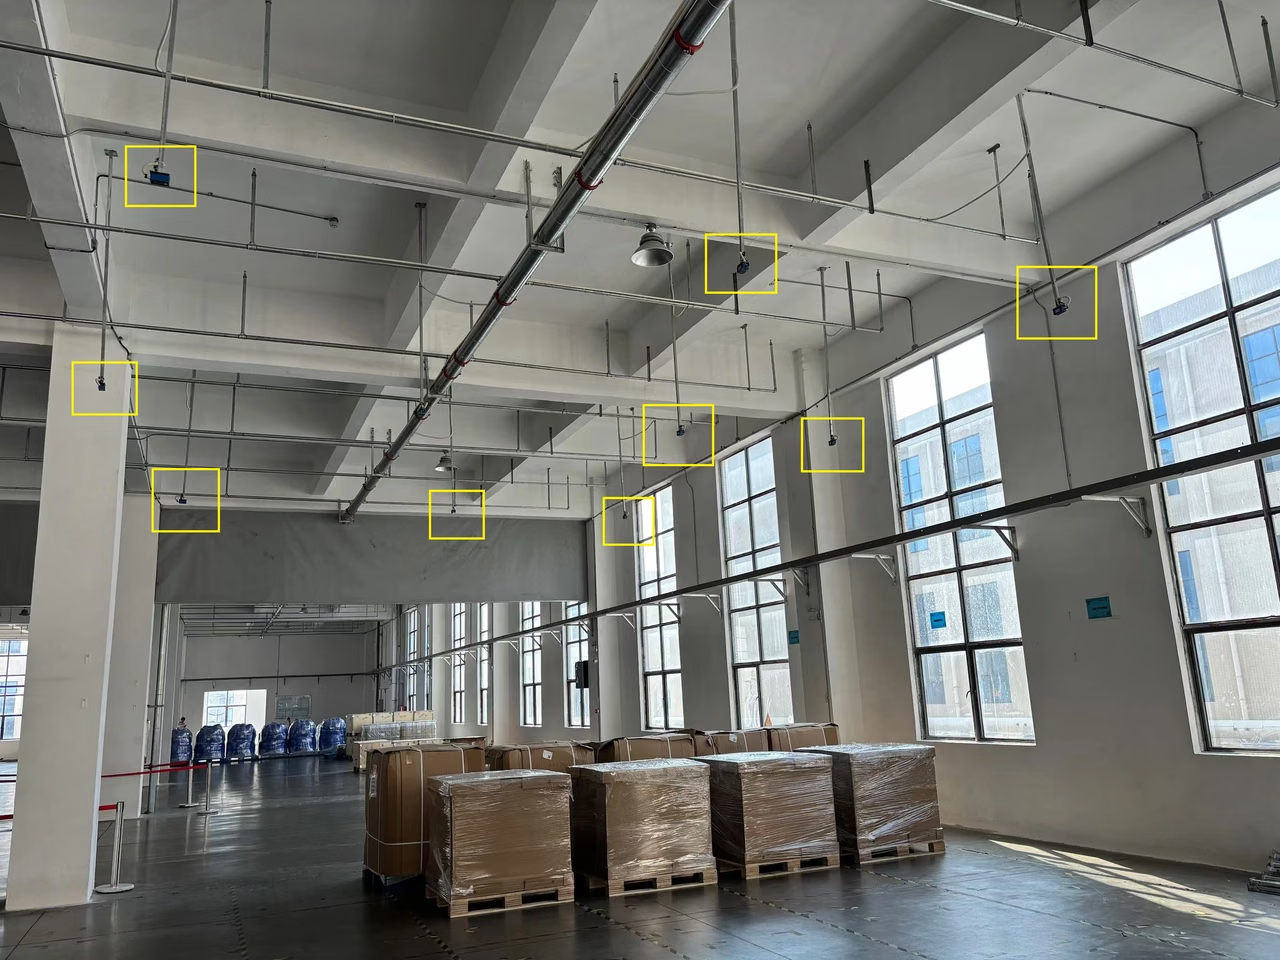
Montieren Sie die Kamera an einer Säule oder Decke und richten Sie sie auf die überwachten Lagerplätze. Stimmen Sie Installationshöhe und Sichtfeld auf die Abmessungen der Lagerplätze ab.
Umgebungsanforderungen
Vermeiden Sie starken Staub und Kondensation. Die Montagehalterung muss ausreichend steif und stabil sein.
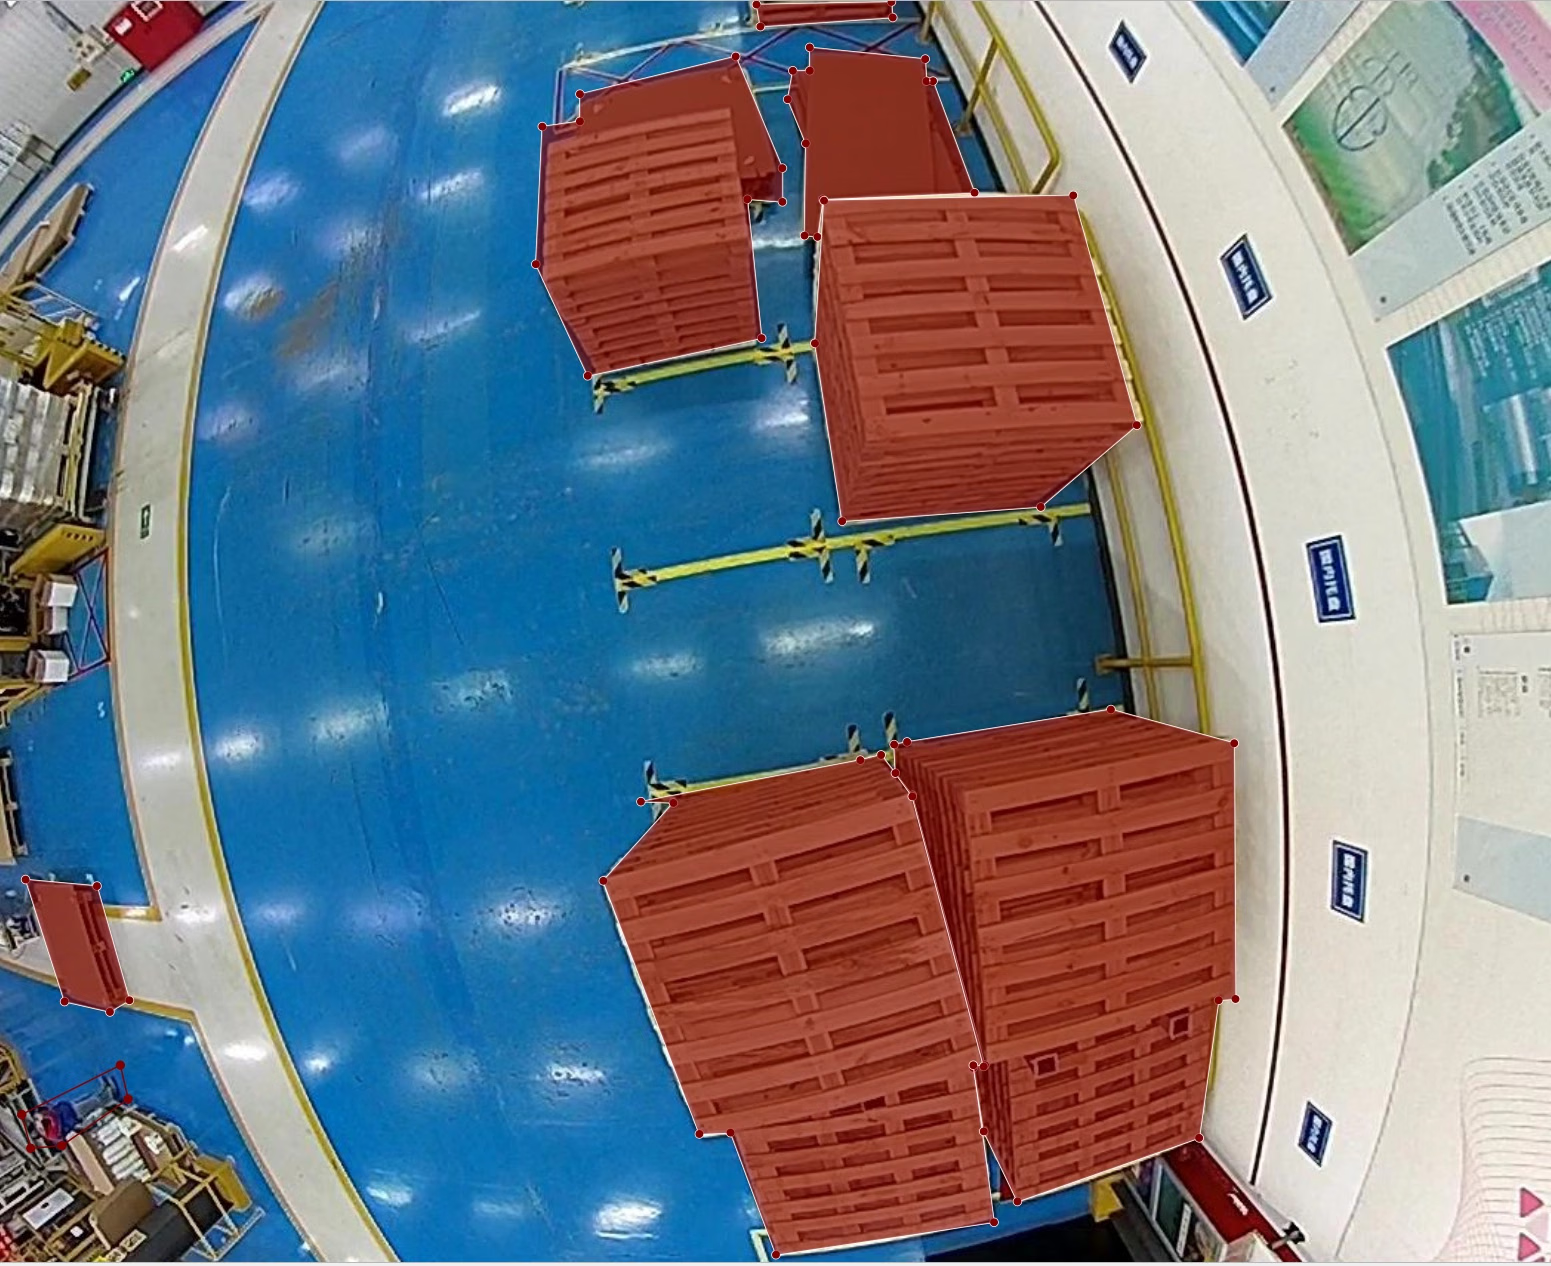
1
Lagerplatzaufgabe empfangen
Die übergeordnete Steuerung sendet eine Aufgabe, während die Kamera Bild- und Tiefendaten für den Ziel-Lagerplatz erfasst.
2
Ergebnis erkennen und melden
Die Kamera gibt den Lagerplatzstatus aus und meldet ihn als JSON an das übergeordnete System.
Bereitstellungsleitfaden für die Lagerplatzerkennung
Hier finden Sie Anweisungen zur Algorithmenbereitstellung, zu Schnittstellen und zum Debugging.