
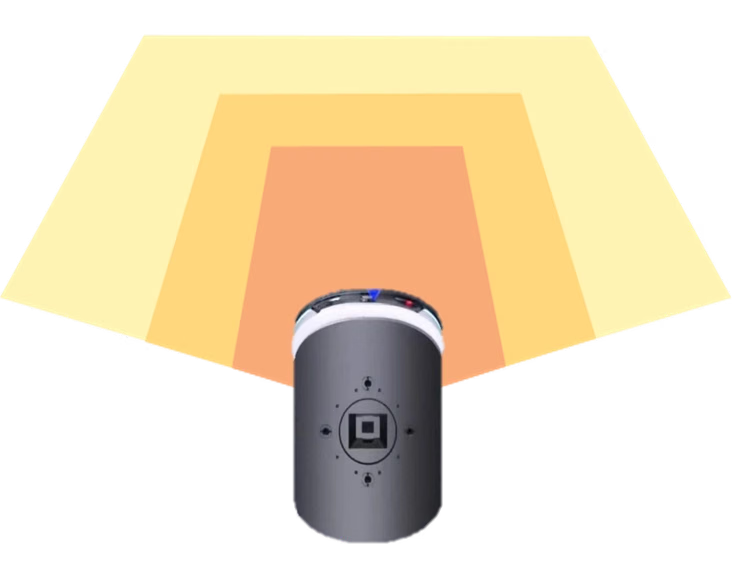
Grenzen von 2D-LiDAR
2D-LiDAR scannt normalerweise eine einzelne Ebene. Dadurch entstehen bei der Hindernisvermeidung zwei Einschränkungen:- Keine Höheninformationen: Der Scan kann niedrige oder überhängende Hindernisse außerhalb der Scanebene übersehen.
- Begrenzte Szeneninformationen: Eine ebene Kontur beschreibt weder die vollständige räumliche Form noch die Textur eines Hindernisses.
Lösungsübersicht
Für die Hindernisvermeidung mobiler Roboter bietet MRDVS die multimodalen industriellen Hindernisvermeidungskameras der RGB-D-S Series. Die Kameras liefern räumliche 3D- und RGB-Texturdaten zur Erkennung niedriger, überhängender und anderer Hindernisse. Unterstützende Algorithmen verwenden Tiefen- und RGB-Daten zur Objekterkennung und -klassifizierung.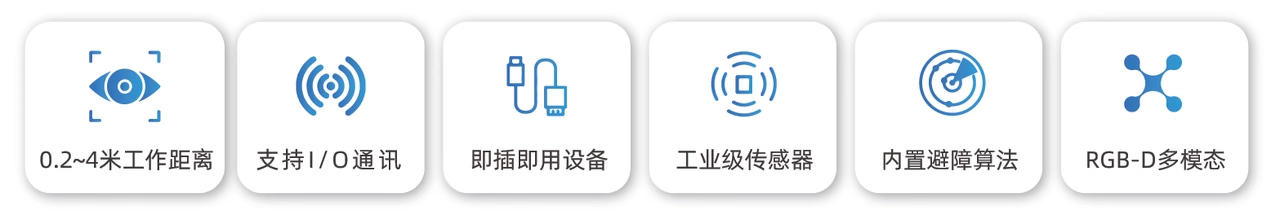
Anwendung der S Series auf einem mobilen Roboter
Anwendungsszenarien
- Autonome Gabelstapler, Hochhubwagen und Under-ride-AMRs
- Roboter für Behältertransport und industrielle Reinigung
- Medizinische und Serviceroboter
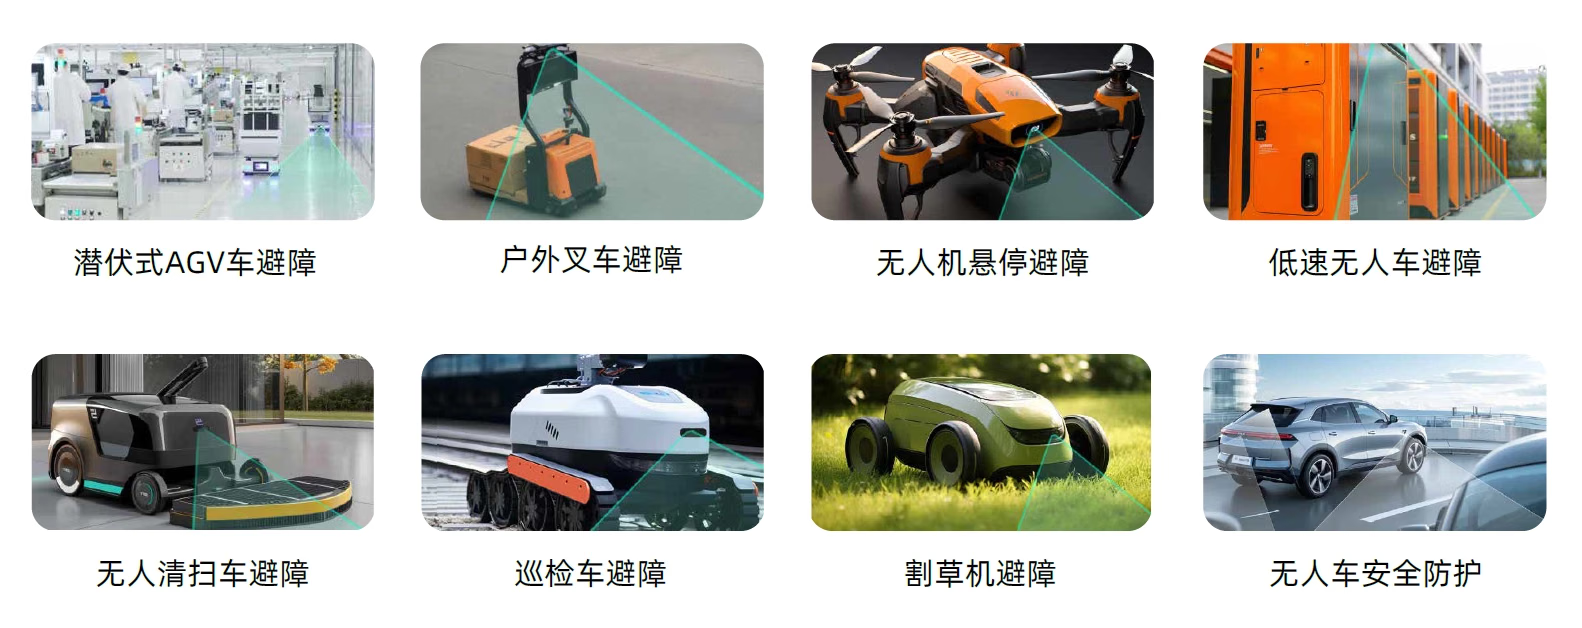
Typische Anwendungsszenarien
Wichtige Merkmale der Lösung
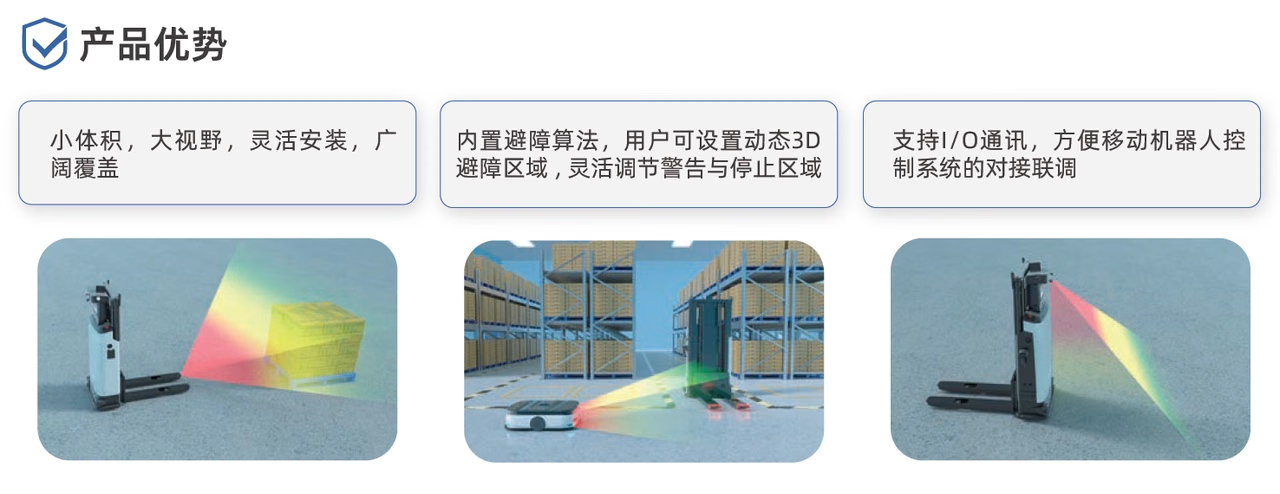
Wichtige Merkmale der 3D-visuellen Hindernisvermeidung
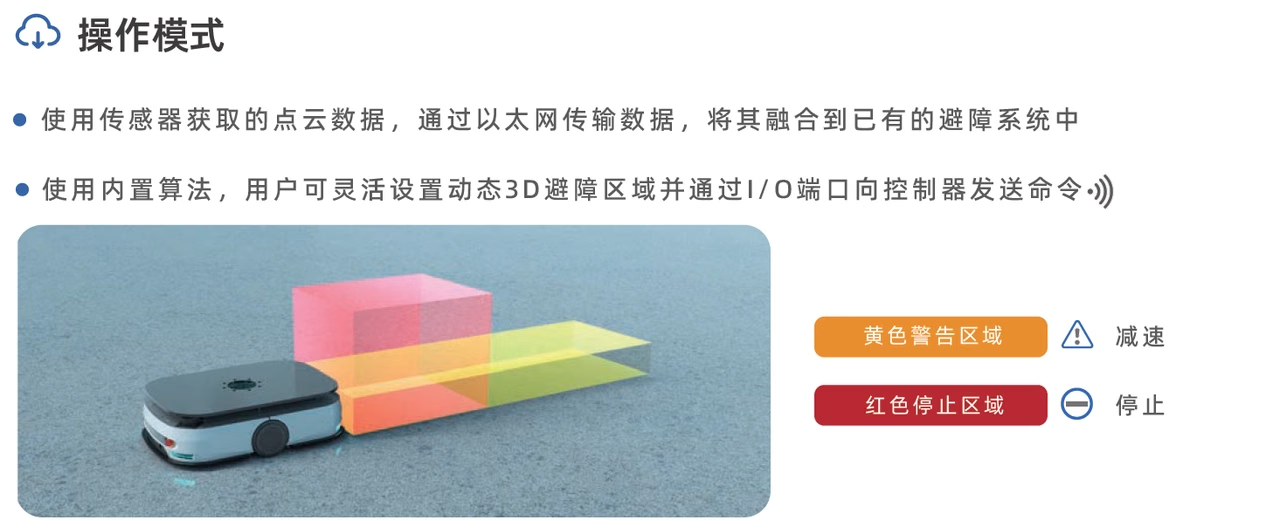
Betriebsmodus
Leitfaden zur Bereitstellung der Hindernisvermeidung
Hier finden Sie Geräteanschlüsse, Softwarekonfiguration und Schritte zur Bereitstellung der Algorithmen.