
Funktionsweise und Ergebnisse
M10 segmentiert Säcke der obersten Lage und liefert Mittelpunkt und Orientierung in Roboterkoordinaten. Standardmäßig bestimmt die Höhe die Reihenfolge. Konfigurierte lokale Greifplanung liefert Zwischenpunkte und Greifposen; die Hand-Auge-Kalibrierung bestimmt die Koordinatentransformation. Statusfelder zusammen mit Koordinaten auswerten. Robotersteuerung und Verriegelungen übernimmt das integrierte System.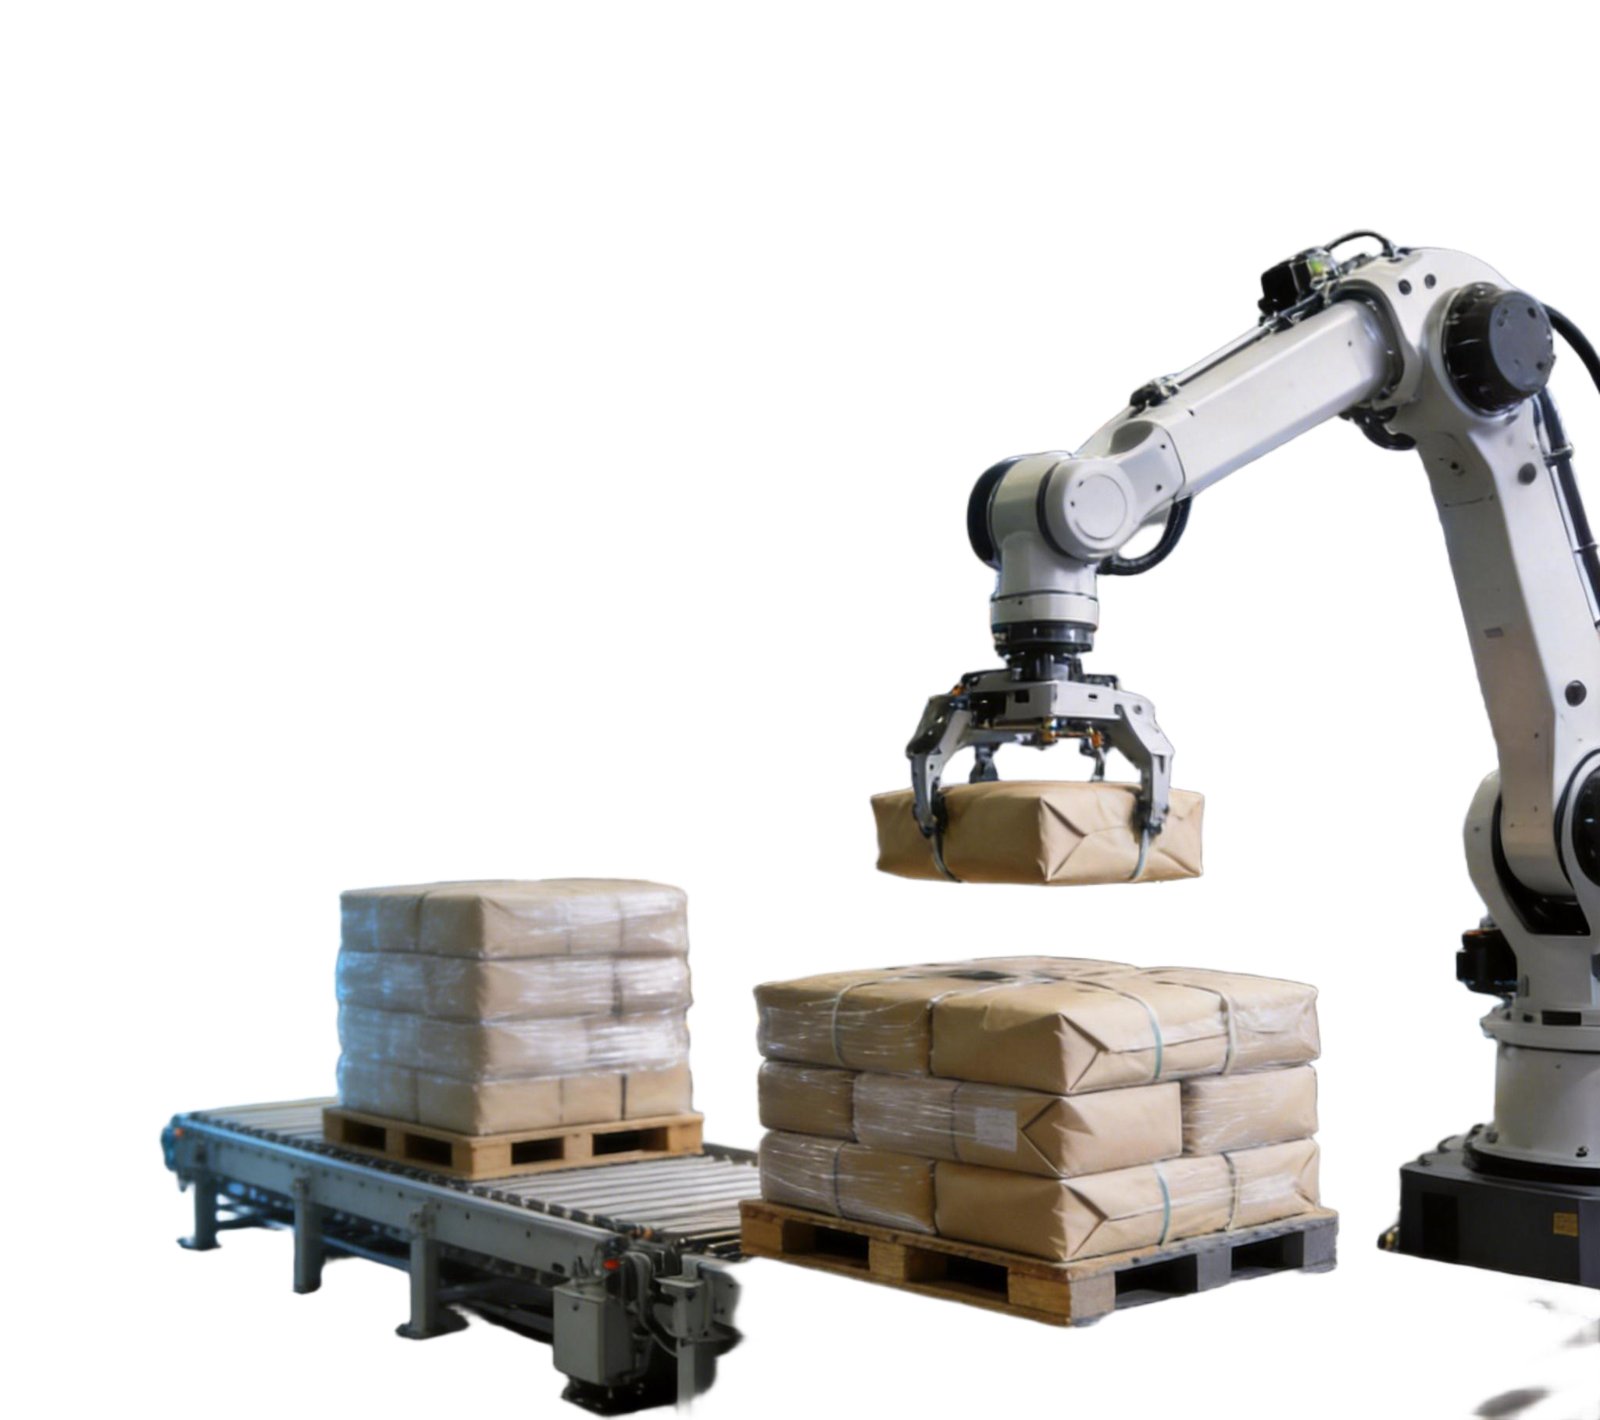
Anwendungsbeispiel
Betriebs- und Montagebedingungen
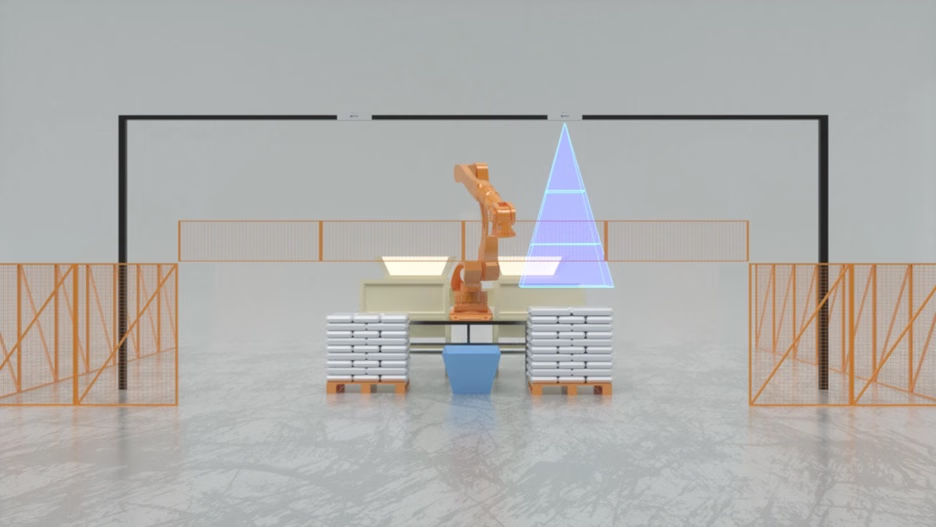
Das aktuelle Handbuch unterstützt regelmäßige Fünfer-, Sechser-, Achter- und Ringmuster, keine unregelmäßigen Stapel. Sackabmessungen und Verpackung müssen innerhalb eines Stapels gleich sein; die Gesamtneigung darf 3° nicht überschreiten. Kamera senkrecht über dem Stapel und parallel zum Boden montieren: empfohlen 2,8–3,2 m über der Palette, höchstens 3,2 m. Beleuchtung sicherstellen und direkte Sonne vermeiden. Starke Verformungen oder tiefe Einschnürungen gesondert bewerten. Schwarze Säcke ohne gültige Tiefendaten sind nicht erkennbar. Überlappende Sichtfelder benachbarter Anlagen vermeiden und Störungen prüfen. Zwei Kameras unabhängig konfigurieren und kalibrieren.Software herunterladen und Kompatibilität prüfen
Die Entpalettierung läuft auf AW3. Verwenden Sie die zu Ihrem Projekt gehörende Software und Dokumentation. Die AlgPlatformViewer-Abbildungen im M10-Handbuch zeigen eine frühere Oberfläche, nicht die aktuelle AW3-Oberfläche.
Dokumentation · Softwareversionen
Einrichtung und Integration
1
Geräte verbinden
Kamera, Rechenmodul und Netzwerk verbinden; gelieferte Software öffnen, Lizenz aktivieren und Kameraparameter senden.
2
Kalibrieren und konfigurieren
Sackmaße einstellen und Vorlagen je Montage, Aufnahmeposition und Stapel erstellen.
3
Vor Ort prüfen
Vier Kalibrierpunkte nacheinander erfassen, Hand-Auge-Transformation bestimmen und Arbeitsbereich prüfen.
4
Ergebnisse integrieren
Parameter speichern/senden, Einzelmessungen nach Ziel, Reihenfolge und Koordinaten prüfen und per TCP mit Roboter oder PLC verbinden.
Aktuelle Downloads
Online lesen
Englisch
Handbücher und Whitepaper herunterladen
Software- und Dokumentversionen werden getrennt verwaltet. Wählen Sie archivierte Unterlagen passend zur installierten Anwendung.
GitHub