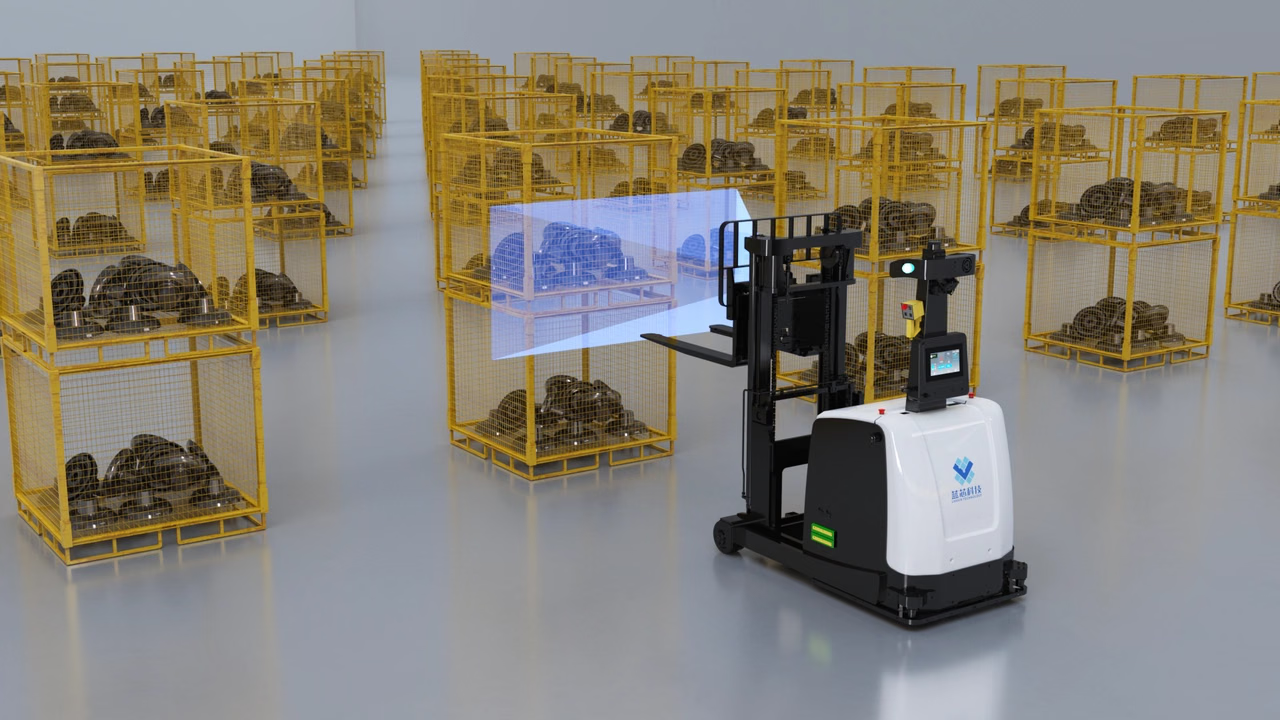
Descripción de la solución
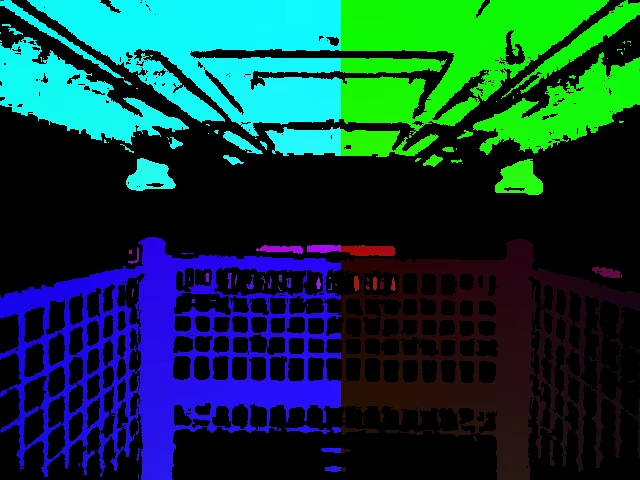
La solución utiliza una cámara 3D montada en la carretilla elevadora inteligente para estimar la pose relativa del contenedor en las horquillas y del contenedor objetivo. Los desplazamientos de posición y ángulo se envían al controlador de la carretilla para guiar la recogida y el apilado. La solución es adecuada para contenedores, palés y otras tareas de acoplamiento de precisión.Capacidades verificadas
- Precisión de posicionamiento de hasta ±5 mm y precisión angular de hasta 0.1°.
- Rango de reconocimiento del desplazamiento del contenedor de ±15°.
- Tiempo de procesamiento por fotograma inferior a 100 ms.
- Admite 1–4 niveles y apilado
2 × 2.
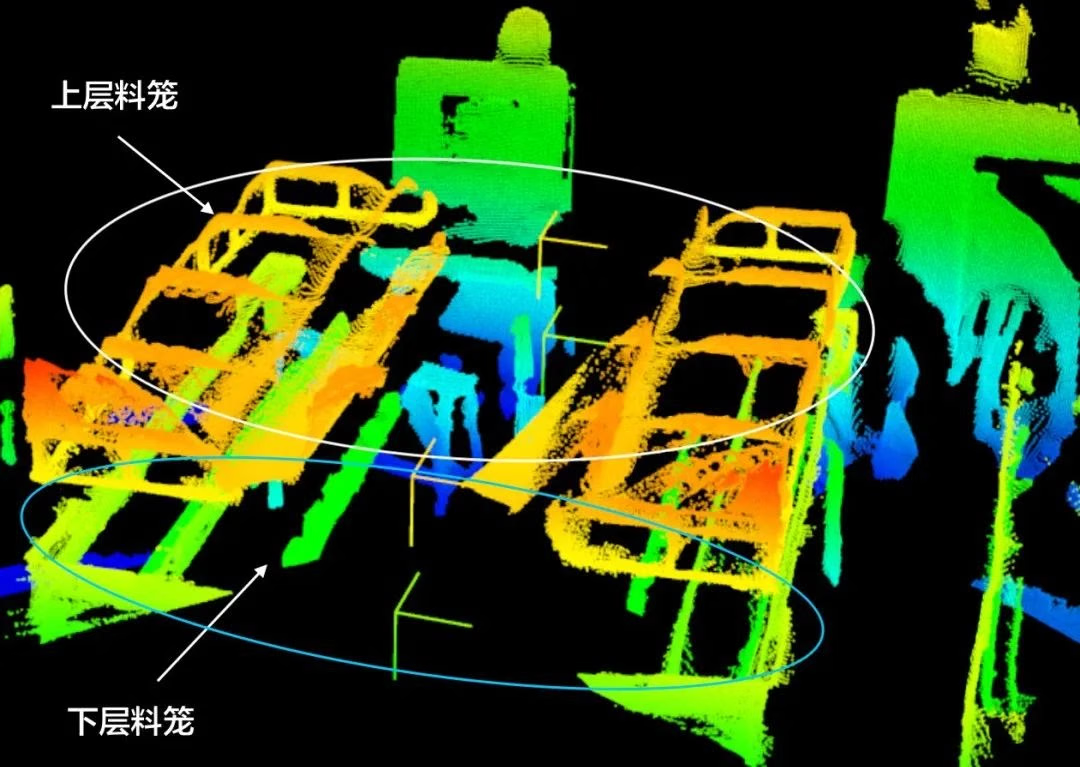
Opciones de instalación
- Configuración con una cámara
- Configuración con dos cámaras
Monta la cámara en el mecanismo de elevación y oriéntala horizontalmente hacia los contenedores de ambas horquillas. Mantén la cámara a 35–55 cm del borde inferior de las horquillas; el error de posición del mecanismo de elevación no debe superar 1 cm.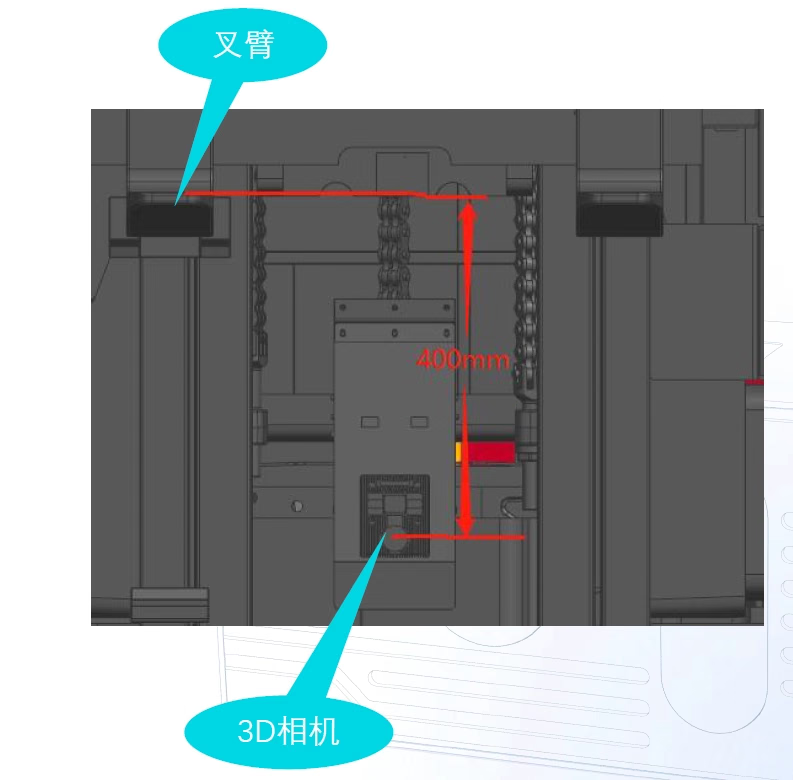
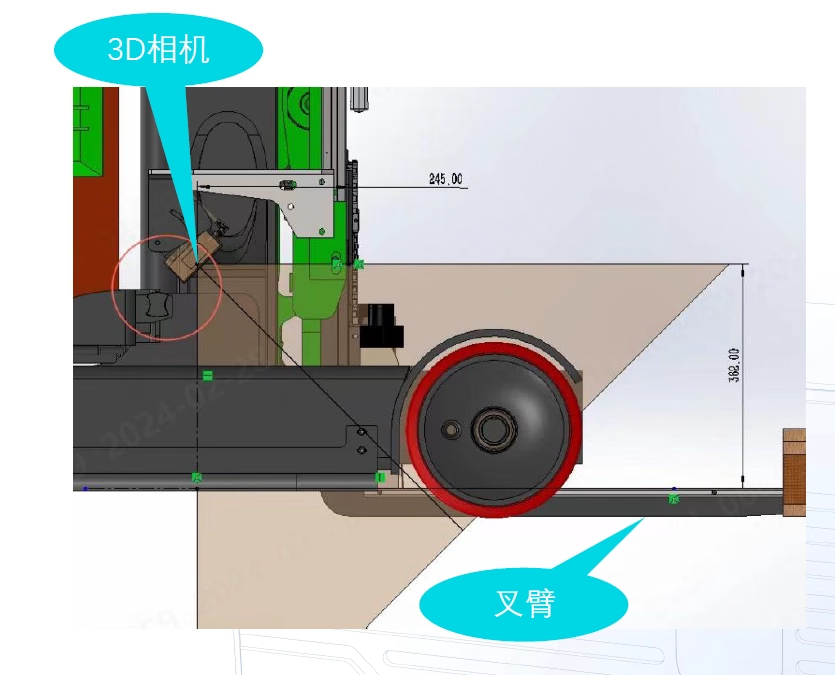
Se recomienda la serie M, como M4 Pro o M4 Mega. Selecciona el modelo según la distancia de trabajo, el campo de visión y las dimensiones del contenedor.
Datos de comunicación
El sistema se comunica con el controlador de la carretilla mediante TCP/IP. El controlador solicitaX, Y y θ del contenedor; la cámara devuelve los siguientes campos.
Flujo de trabajo
- Recogida
- Apilado