
Sfide dello scenario
- Occlusione del fogliame: foglie e rami possono nascondere parte di un frutto, rendendo difficile per la segmentazione convenzionale ricostruire il contorno completo.
- Qualità della nuvola di punti: bordi sfocati, rumore o bassa densità dei punti riducono la forma 3D utilizzabile del target.
- Elaborazione sul dispositivo: le attività di raccolta richiedono che la percezione e l’elaborazione degli algoritmi siano eseguite vicino al robot, per ridurre la dipendenza dal calcolo remoto.
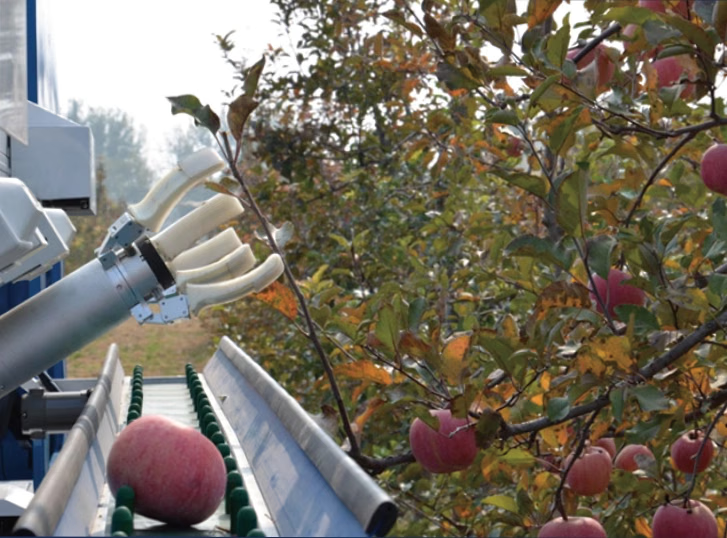
Sfide della visione in un frutteto
Componenti della soluzione
Segmentazione semantica consapevole dell’occlusione
Il Centro di ricerca sulla tecnologia delle apparecchiature intelligenti dell’Accademia di scienze agricole e forestali di Pechino utilizza la fusione di caratteristiche multiscala e le informazioni contestuali per aiutare a ricostruire i contorni delle mele parzialmente nascosti dal fogliame.Percezione 3D RGB-D
M4 Pro fornisce immagini RGB e dati di nuvole di punti per acquisire la forma e la texture dei frutti ai fini del riconoscimento e della pianificazione del percorso di raccolta.Elaborazione degli algoritmi sul dispositivo
M4 Pro supporta l’esecuzione degli algoritmi su una piattaforma integrata, consentendo l’elaborazione dei dati nel frutteto e permettendo al robot di rispondere all’interno del flusso di lavoro di raccolta.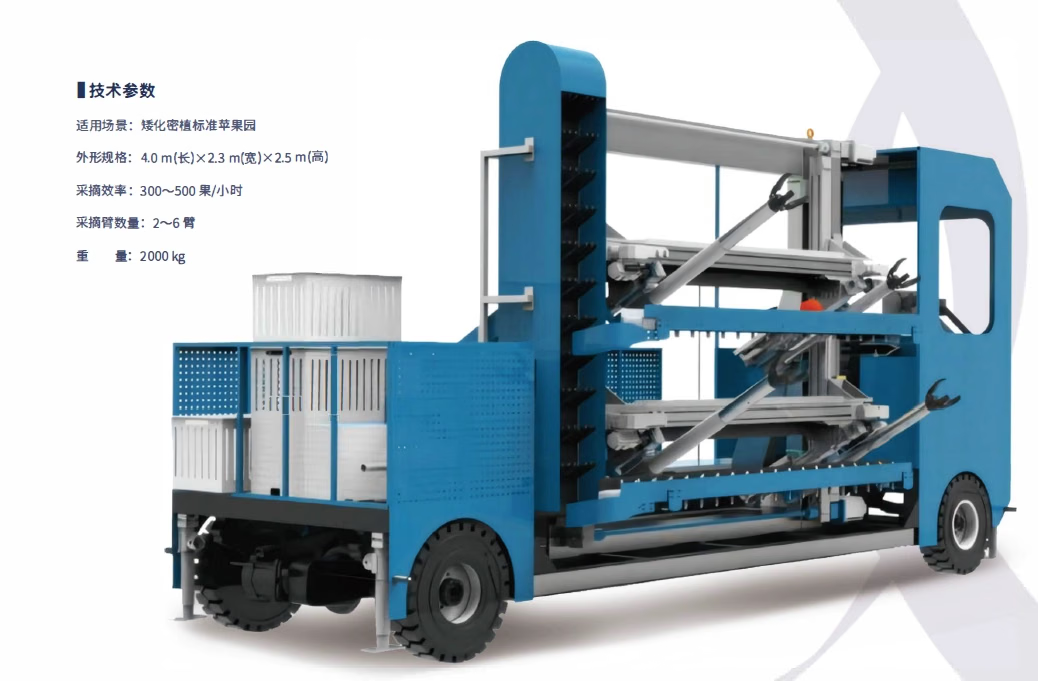
Robot di raccolta multi-braccio in un frutteto
Esempio di applicazione
Il Centro di ricerca sulla tecnologia delle apparecchiature intelligenti dell’Accademia di scienze agricole e forestali di Pechino ha sviluppato un robot multi-braccio integrato per la raccolta, la raccolta in contenitori e il trasporto. In un frutteto standard ad alta densità con alberi nani a Changping, il robot ha utilizzato una telecamera RGB-D MRDVS M4 Pro per supportare il riconoscimento, la localizzazione e la raccolta delle mele.Le prestazioni effettive del riconoscimento dipendono dalla varietà dei frutti, dall’occlusione, dall’illuminazione, dall’installazione della telecamera e dalla configurazione dell’algoritmo. Raccogli dati e convalida il sistema nel frutteto target prima della distribuzione.