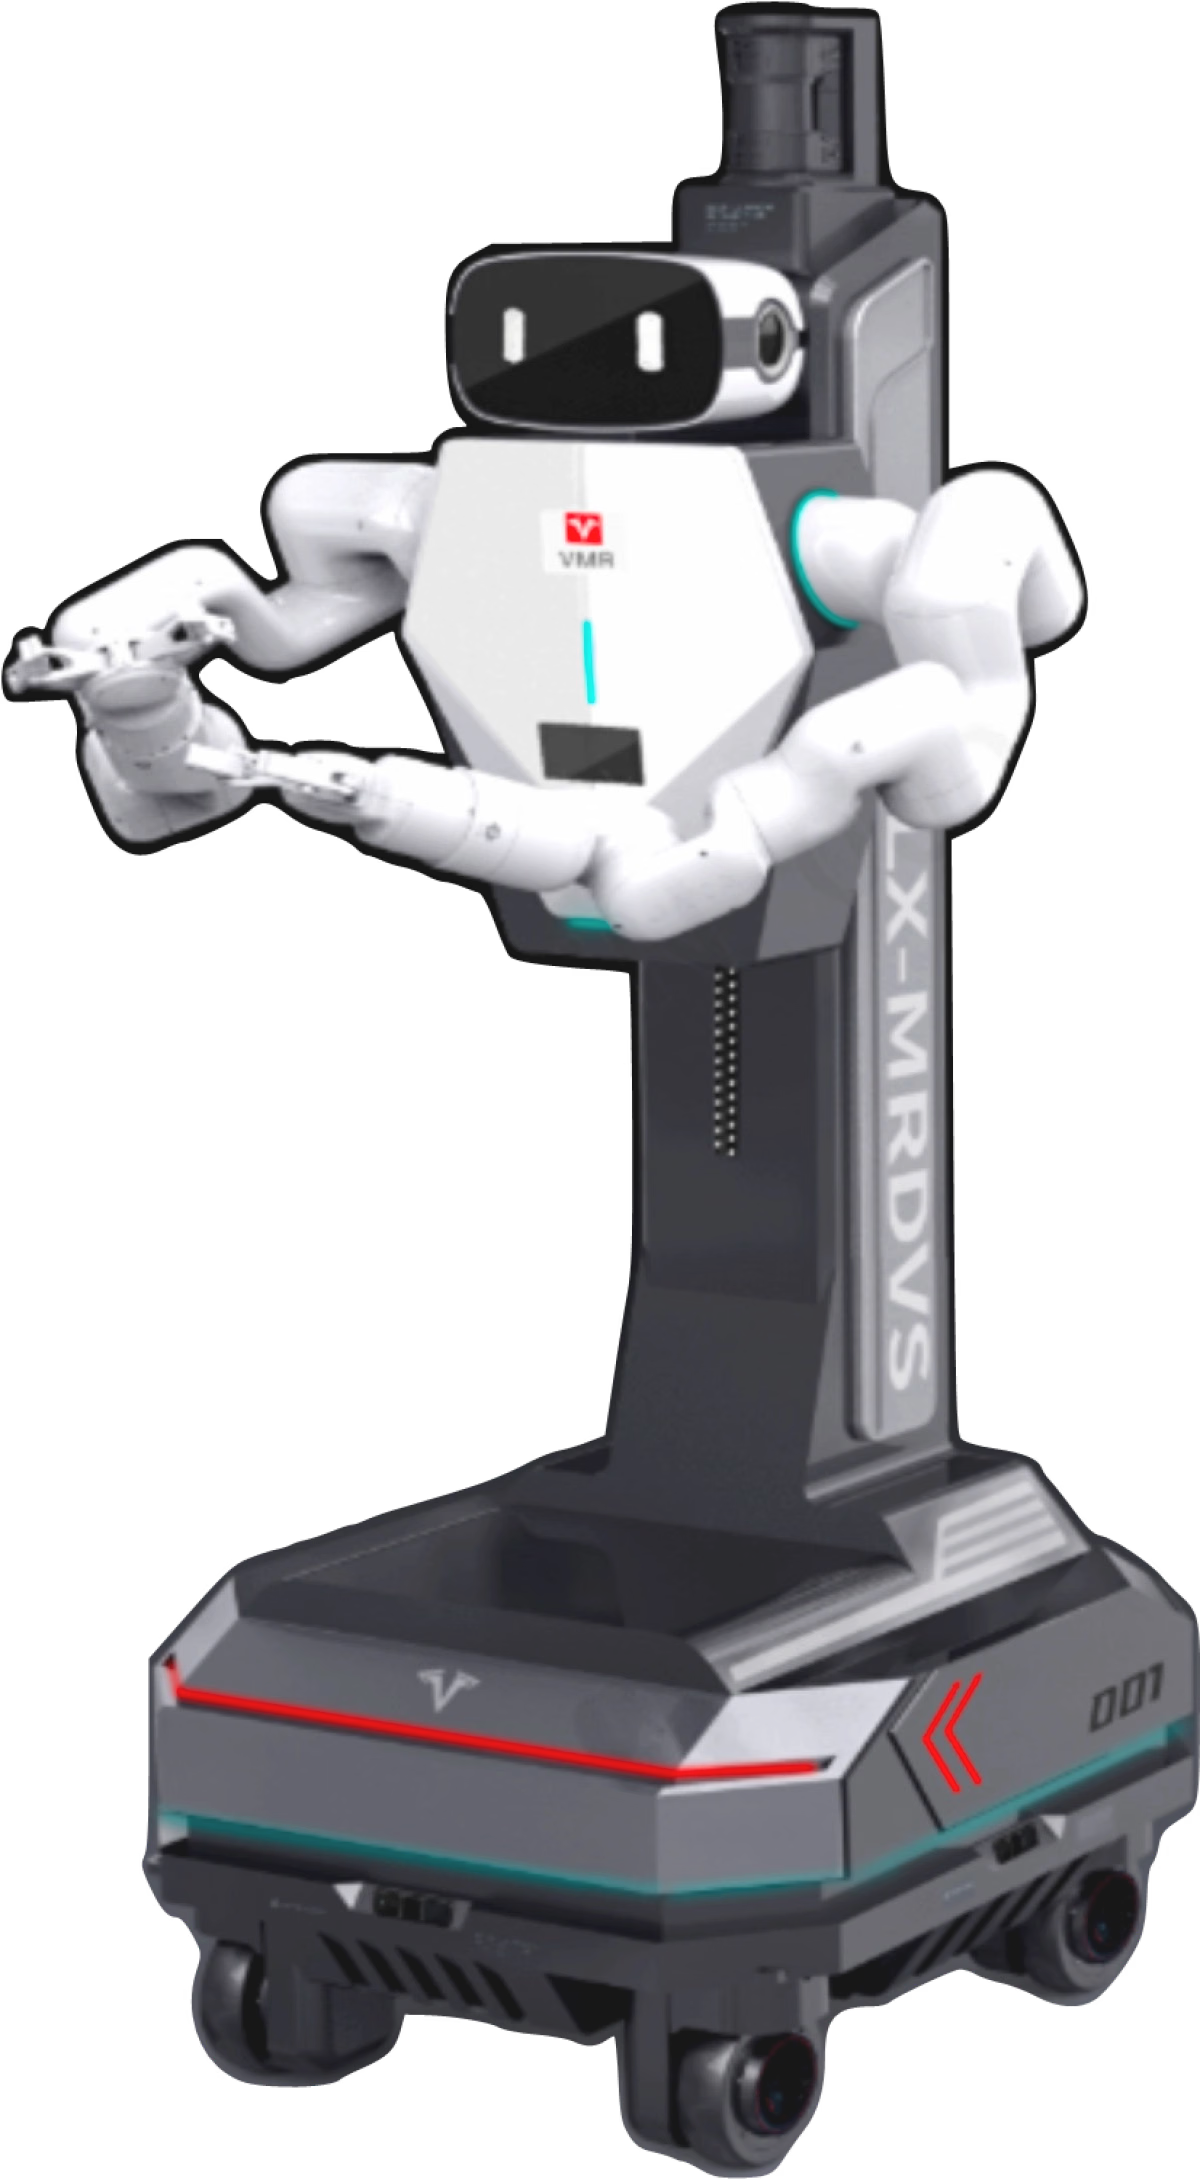
Quando un robot umanoide su ruote si muove in una fabbrica o in un magazzino, deve coprire gli ostacoli vicini al pavimento e quelli circostanti. VersaBot monta una telecamera RGB-D ToF S3 di MRDVS nella parte inferiore del robot per acquisire dati ambientali vicino al percorso di marcia.
Progettazione della percezione
La S3 acquisisce insieme immagini RGB e dati di profondità, fornendo informazioni su distanza, colore e texture. Il montaggio della telecamera in una posizione bassa sul robot porta gli ostacoli vicini al pavimento nel campo visivo e fornisce input di percezione 3D alla policy di evitamento di livello superiore.
Considerazioni applicative
- Copertura vicino al pavimento: rileva piccoli ostacoli e oggetti ai margini del percorso di marcia.
- Ambienti dinamici: usa i dati di percezione per identificare persone, carrelli e altri oggetti in movimento durante il funzionamento.
- Adattamento al sito: il campo visivo, la velocità del veicolo, il materiale degli ostacoli, l’illuminazione e le vibrazioni del telaio influenzano le prestazioni effettive.
La telecamera 3D è una parte della catena di percezione. Configura e convalida le policy di evitamento e sicurezza a livello del veicolo usando la velocità operativa, la capacità di frenata, i punti ciechi e una valutazione dei rischi sul posto.