솔루션 개요
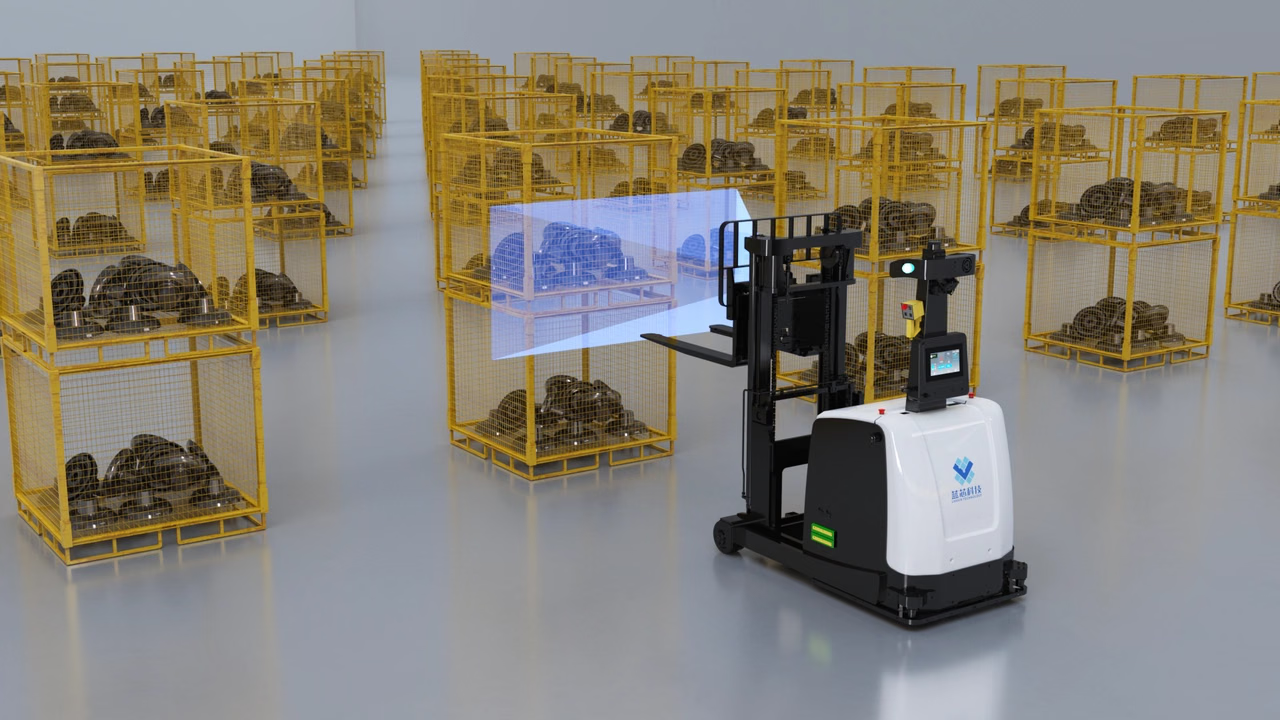
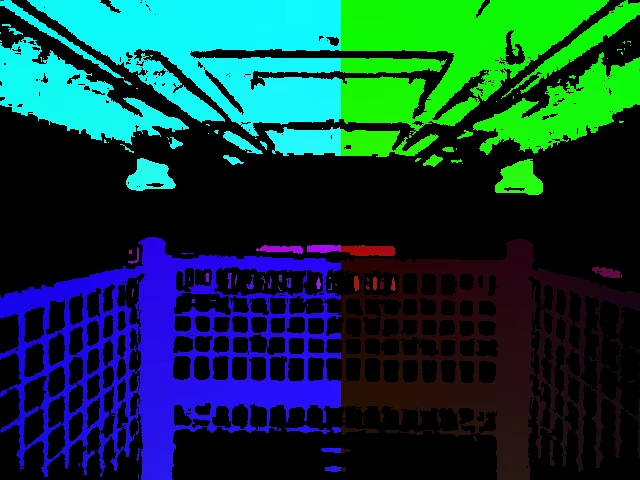
이 솔루션은 스마트 지게차에 장착한 3D 카메라로 포크 위의 빈과 대상 빈 사이의 상대 자세를 추정합니다. 위치 및 각도 오프셋을 지게차 컨트롤러에 전송해 픽업과 적재를 안내합니다. 빈, 팔레트 및 기타 정밀 도킹 작업에 사용할 수 있습니다.검증된 기능
- 위치 정확도 최대 ±5 mm, 각도 정확도 최대 0.1°.
- 빈 오프셋 인식 범위 ±15°.
- 프레임당 처리 시간 100 ms 미만.
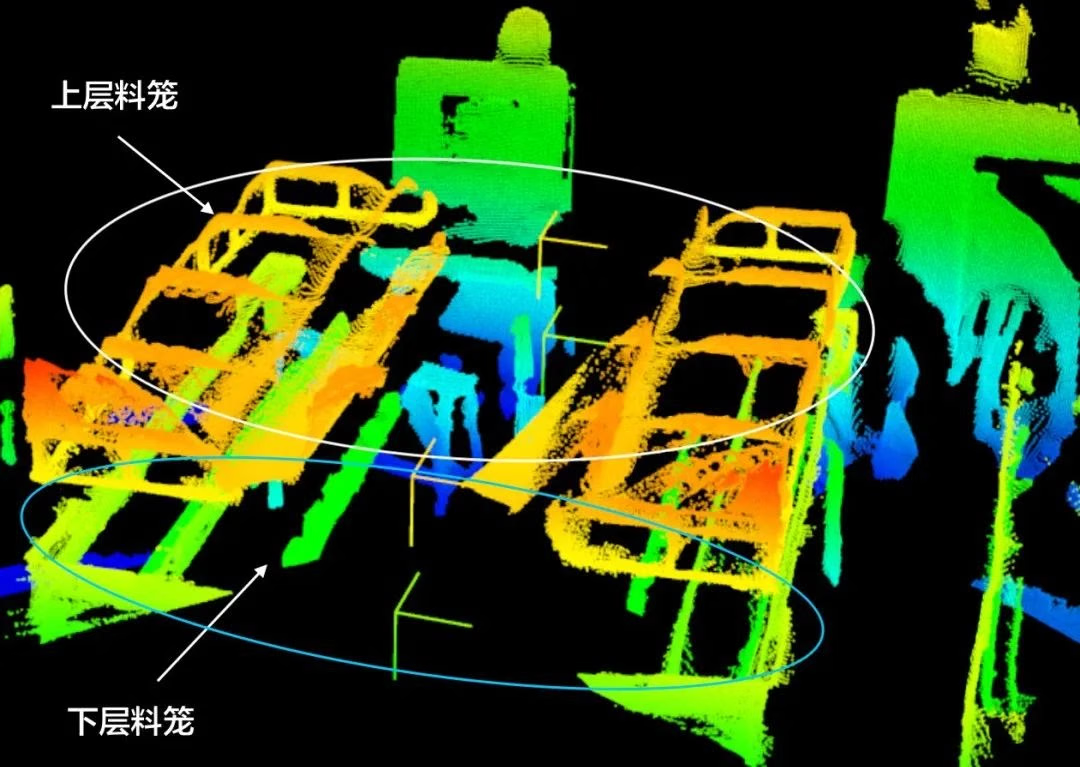
- 1~4단 및
2 × 2적재 지원.
설치 방식
- 단일 카메라 구성
- 듀얼 카메라 구성
카메라를 리프팅 장치에 장착하고 수평으로 조정해 양쪽 포크의 빈을 향하게 합니다. 카메라와 포크 하단 사이의 거리를 35~55 cm 로 유지하고 리프팅 장치의 위치 오차가 1 cm 를 넘지 않도록 합니다.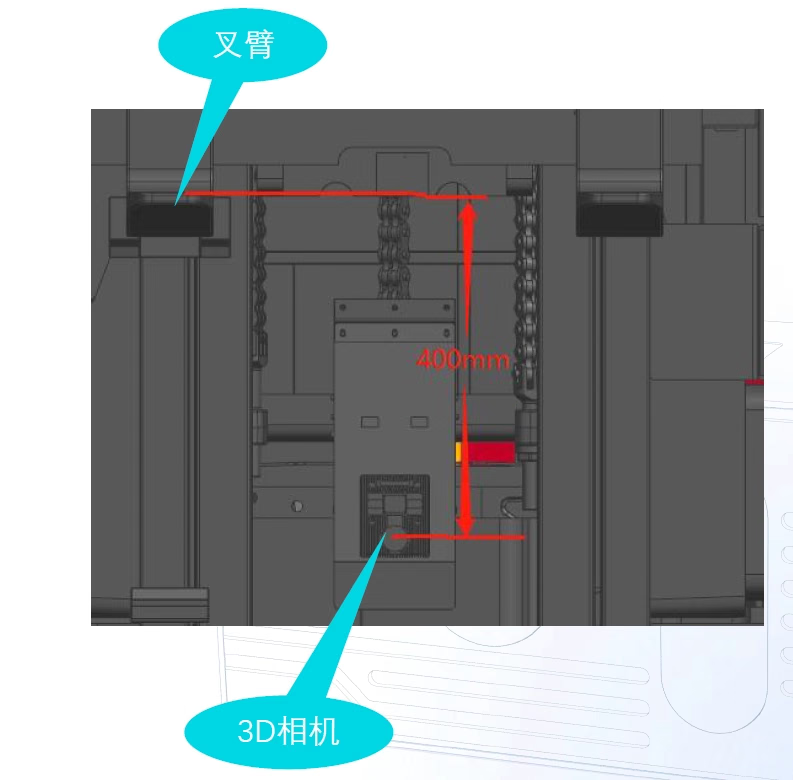
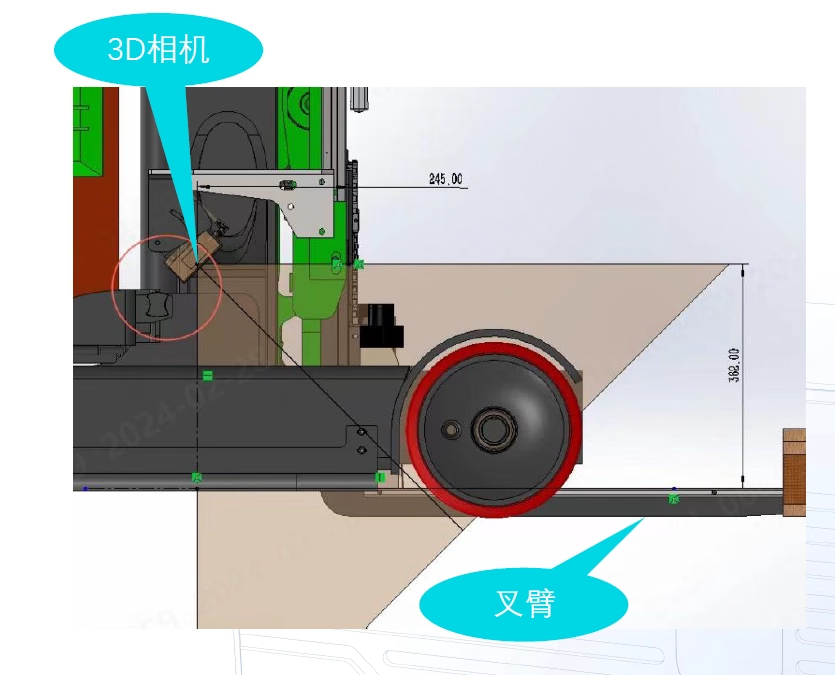
M4 Pro 또는 M4 Mega와 같은 M Series를 권장합니다. 작업 거리, 시야 및 빈 크기에 따라 모델을 선택하세요.
통신 데이터
시스템은 TCP/IP를 통해 지게차 컨트롤러와 통신합니다. 컨트롤러가 빈의X, Y 및 θ를 요청하면 카메라는 다음 필드를 반환합니다.
작업 흐름
- 픽업
- 적재