
- 仓储与生产物流
- 商业清洁与服务
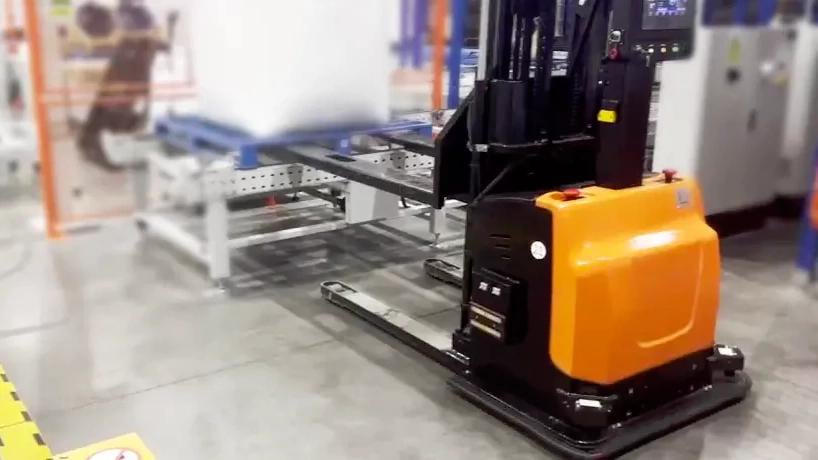
移动叉车场景 · 中文白皮书原图;覆盖区域为示意
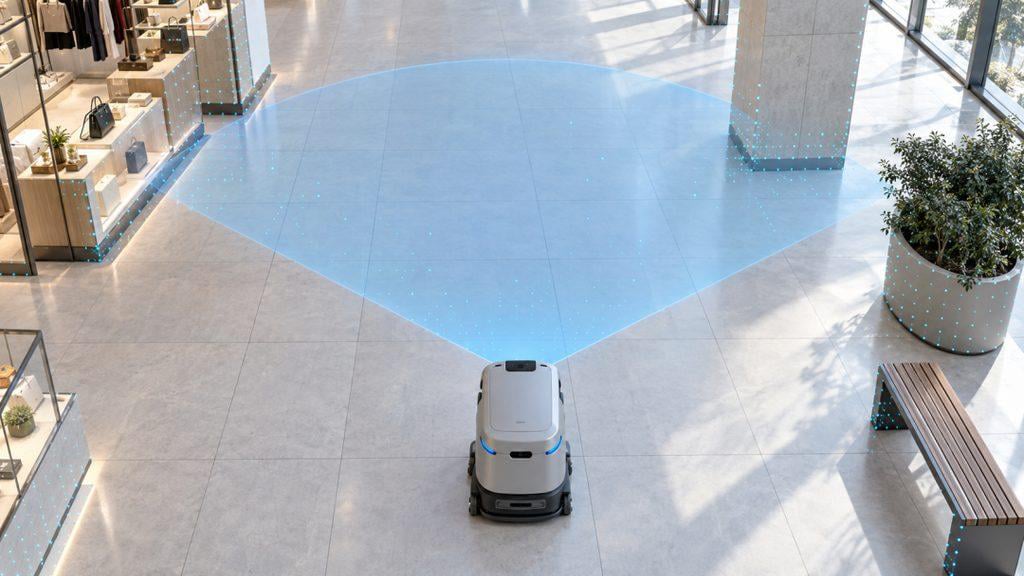
适用用户与场景
面向 AGV、AMR、移动叉车和清洁机器人厂商及系统集成团队,关注低矮、悬空、近地与通道中的障碍物。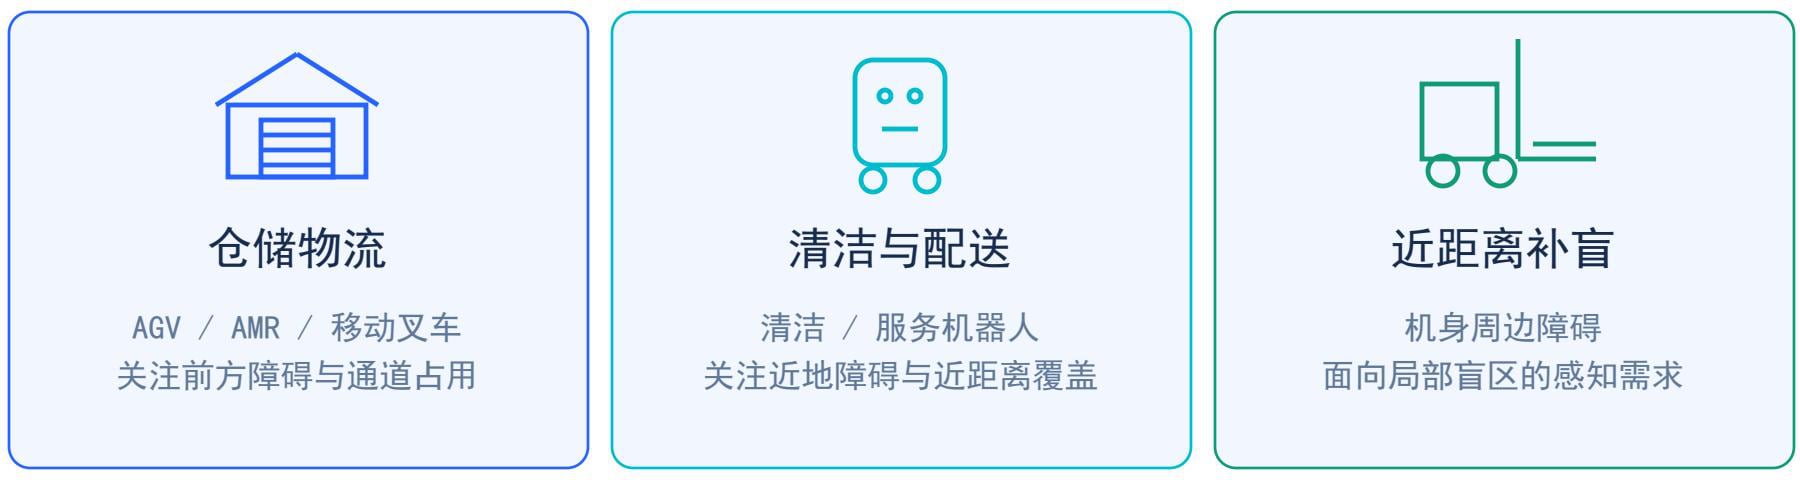
仓储物流、清洁配送与近距离补盲 · 中文白皮书 V0.1
工作方式与输出
三维感知可覆盖单平面扫描可能遗漏的空间区域。算法判断障碍物的空间占用,不提供人体、托盘等语义分类,也不执行路径规划和运动控制。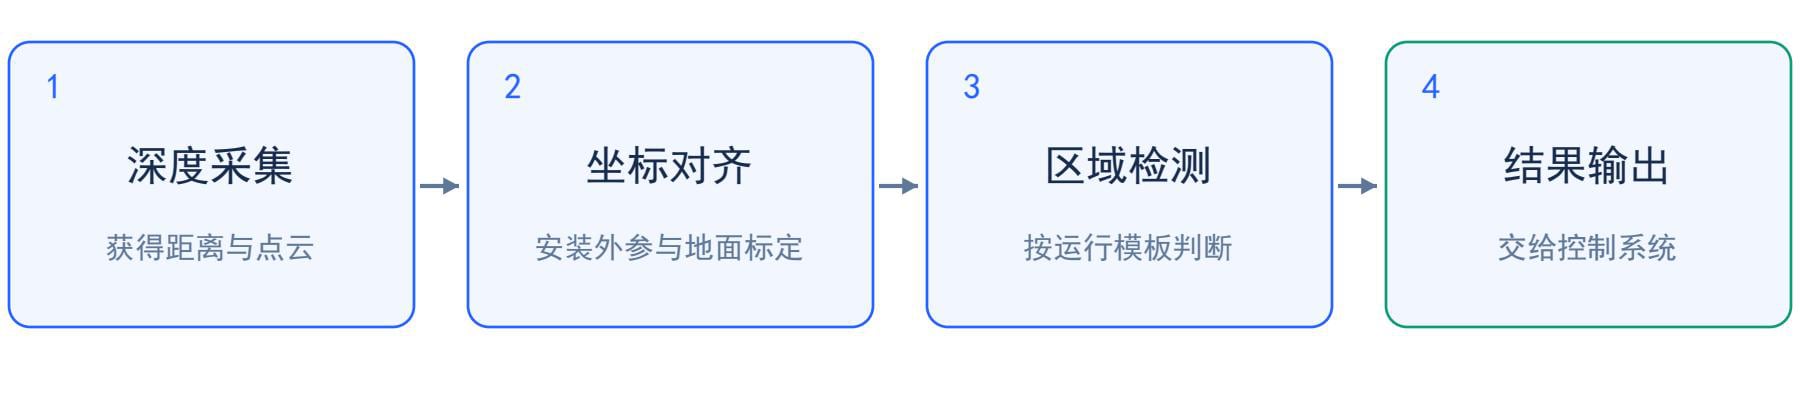
深度采集、坐标对齐、区域检测与结果输出 · 中文白皮书 V0.1
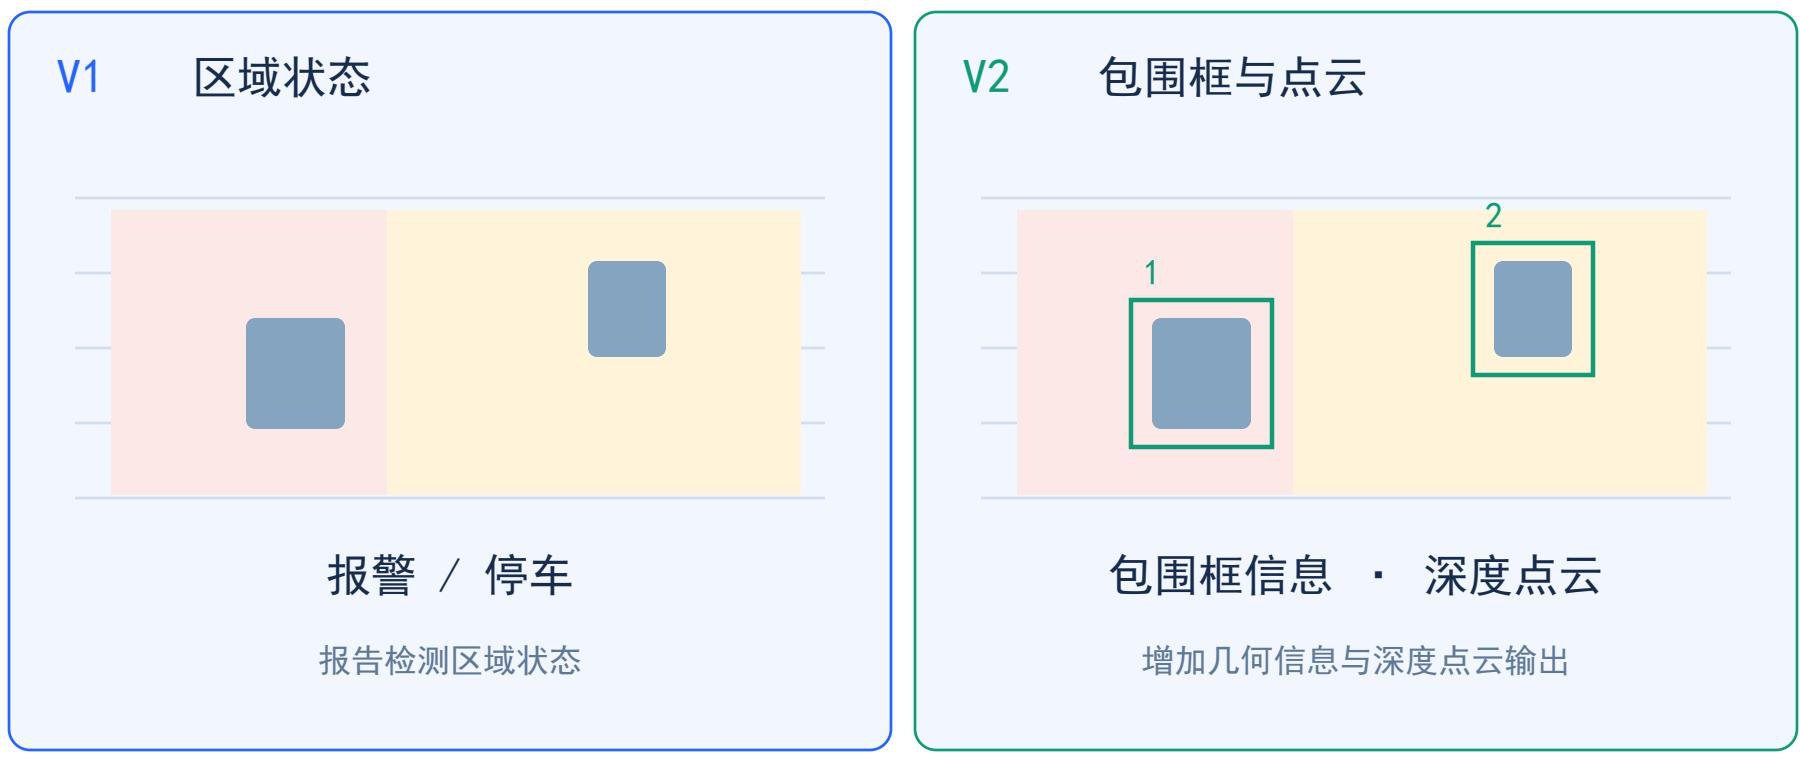
区域状态与 V2 扩展输出 · 中文白皮书 V0.1
区域配置与性能边界
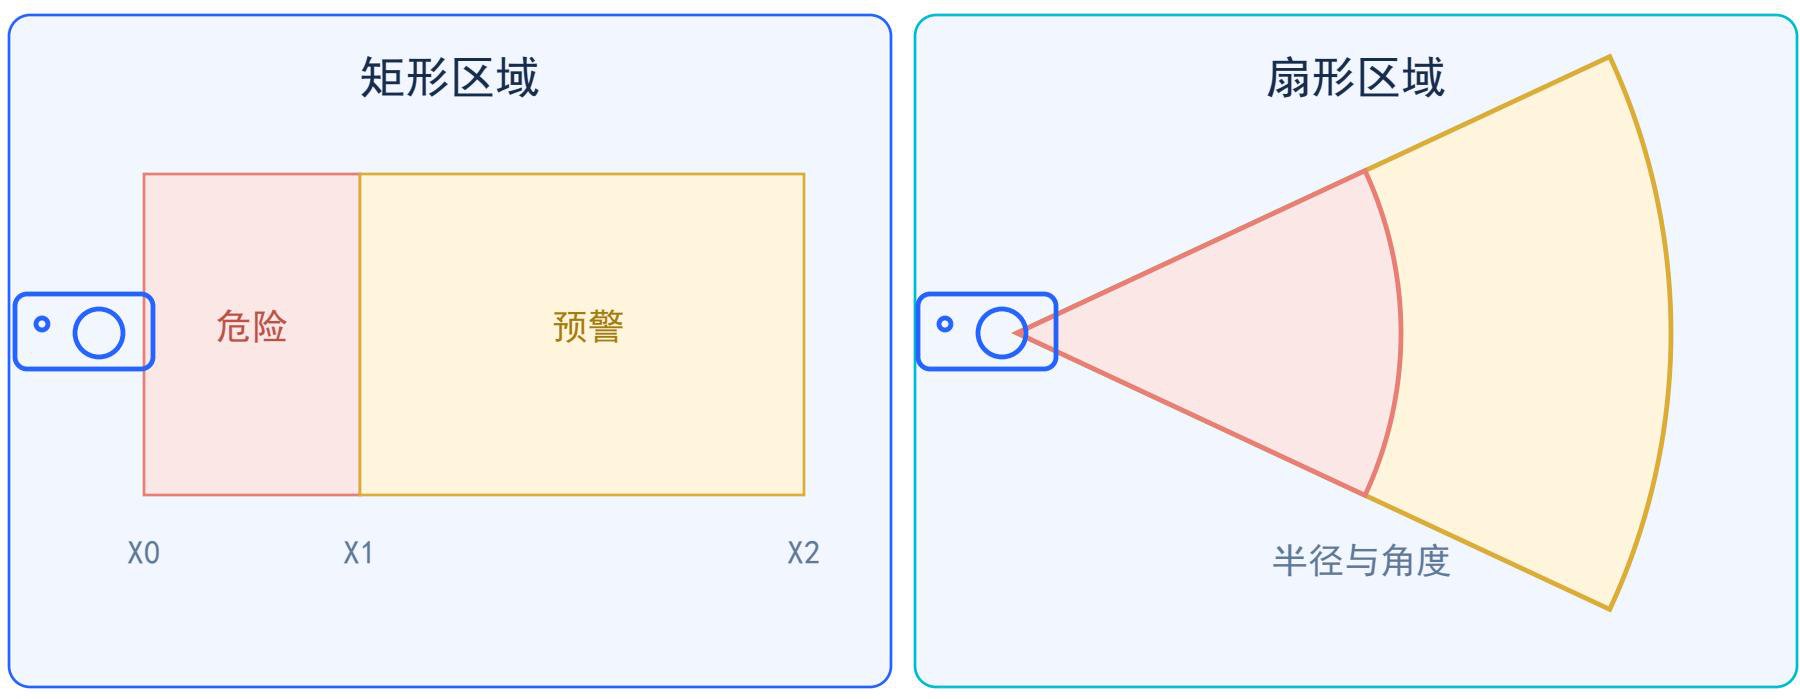
矩形与扇形区域,同时受检测高度上下限约束 · 中文白皮书 V0.1
使用流程
使用独立的 Windows x64 避障工作站 完成配置。工作站版本、方案 V1/V2 标签与相机固件版本分别管理,升级前核对交付兼容性。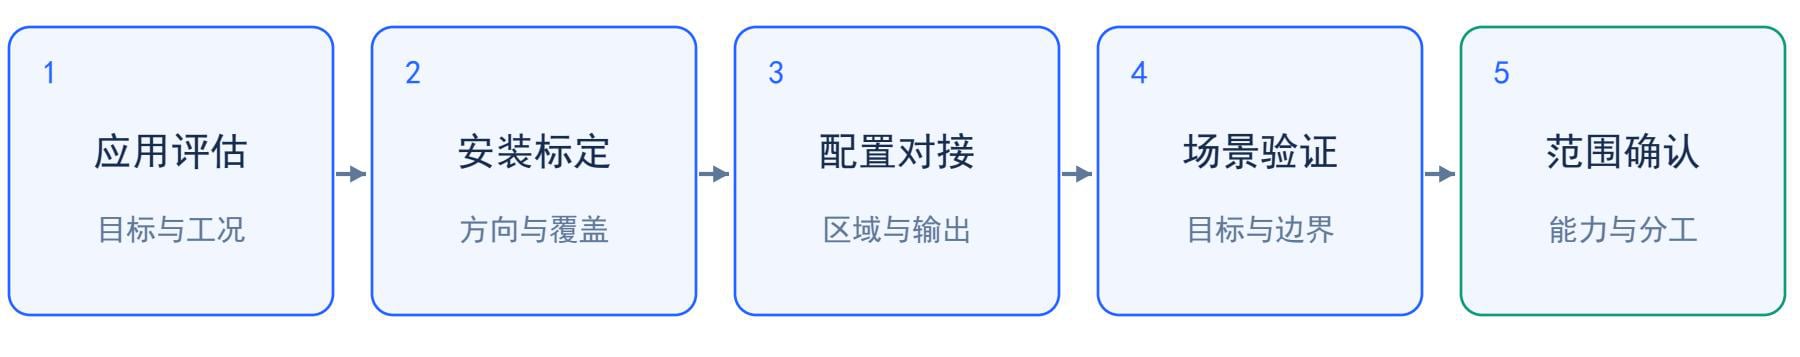
应用评估、安装标定、配置对接与场景验证 · 中文白皮书 V0.1
应用演示
2D LiDAR 与三维视觉的感知差异演示
最新下载
下载用户手册
V0.1 · 中文 PDF · 配置、操作与通信说明
下载白皮书
V0.1 · 中文 PDF · 方案能力与适用条件
软件下载
手册与白皮书下载
文档版本与软件版本分别管理。历史资料按配套工具选用。其他语言资料
其他语言资料