
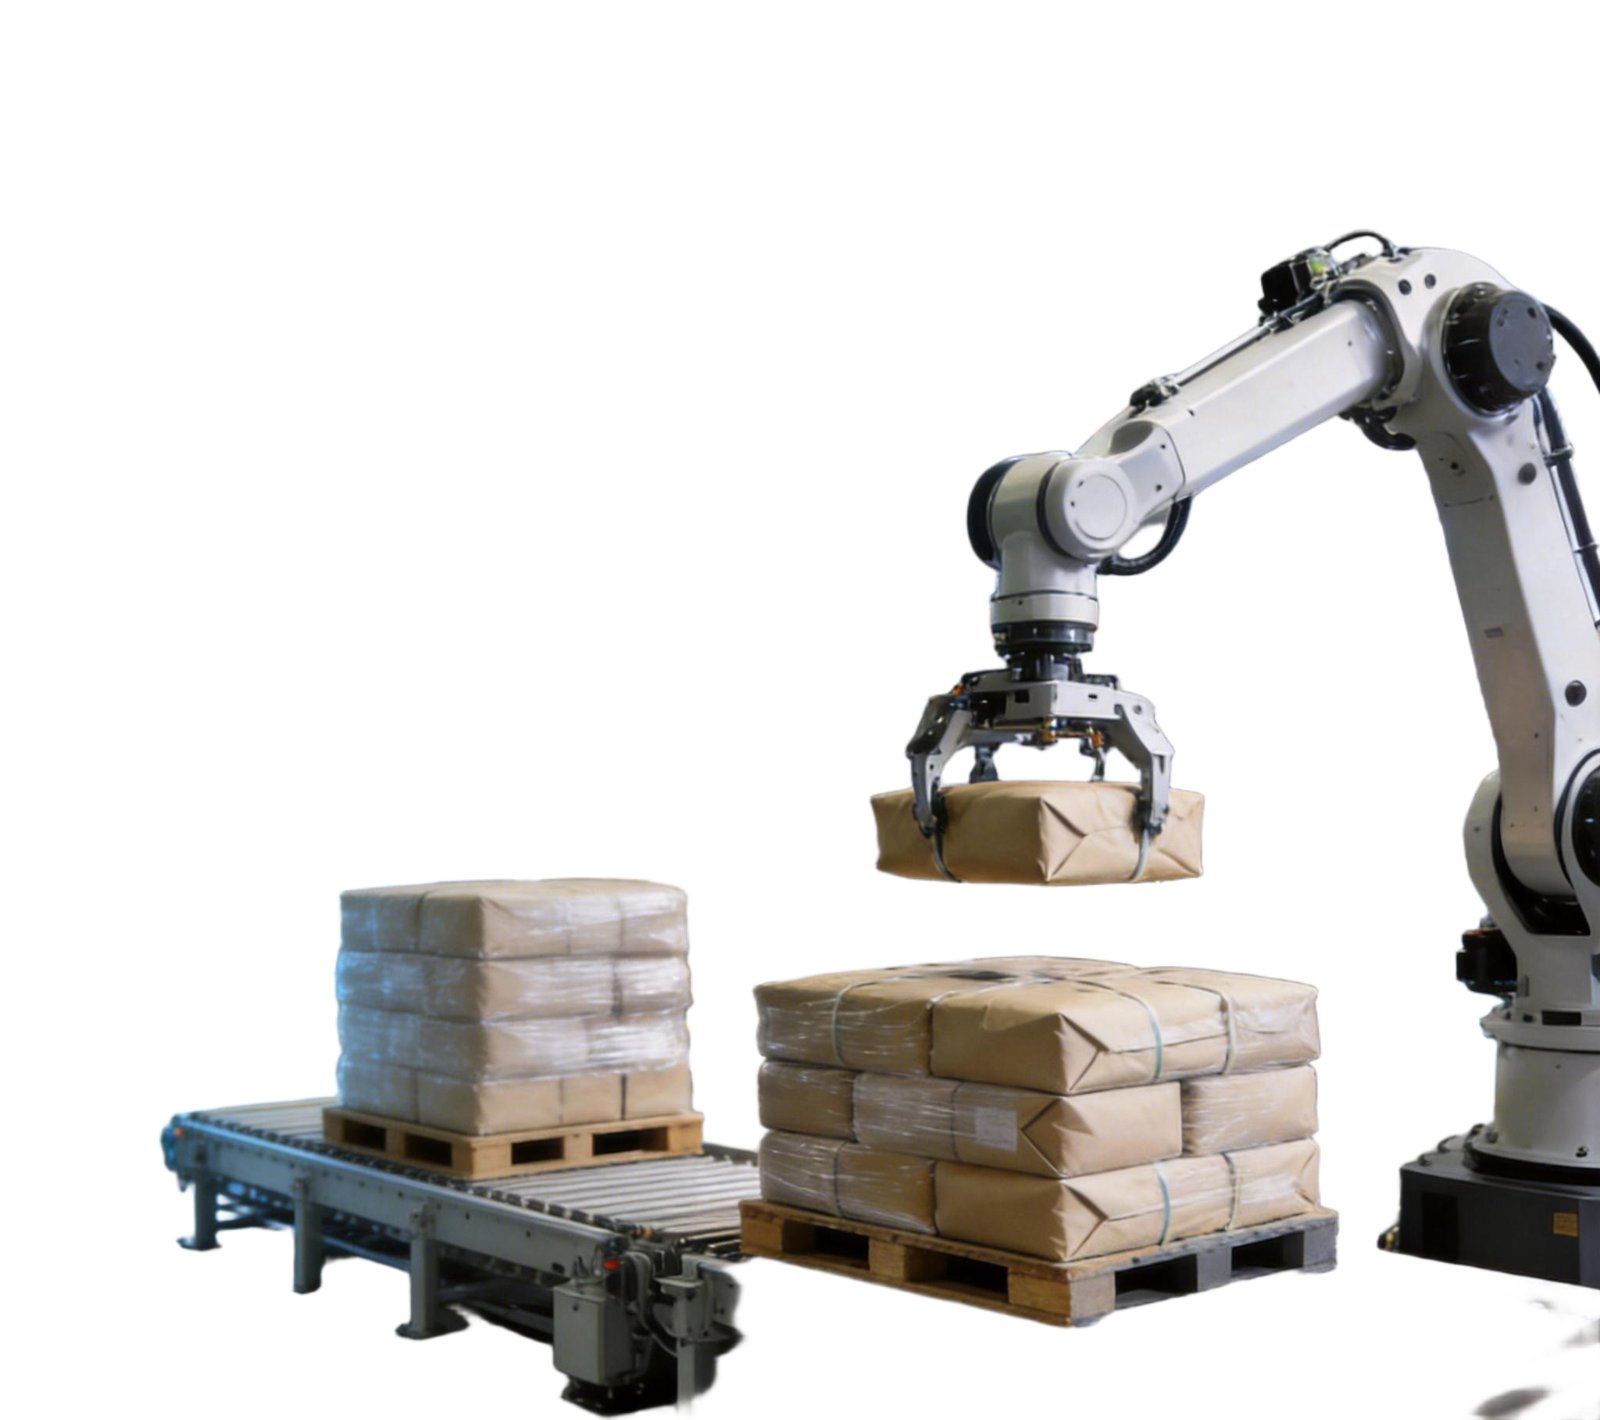
机械臂软包拆垛场景 · M10 用户手册原图
适用用户与场景
面向机械臂厂商、产线自动化集成商和物流、化工、食品企业的拆垛项目团队,用于规则堆叠软包的逐层识别与抓取。具体物料、包装和垛型需用实际样本验证。工作方式与输出
机械臂控制与整机联锁由项目系统集成。检测结果必须结合状态字段使用,不能仅按坐标值判断成功。
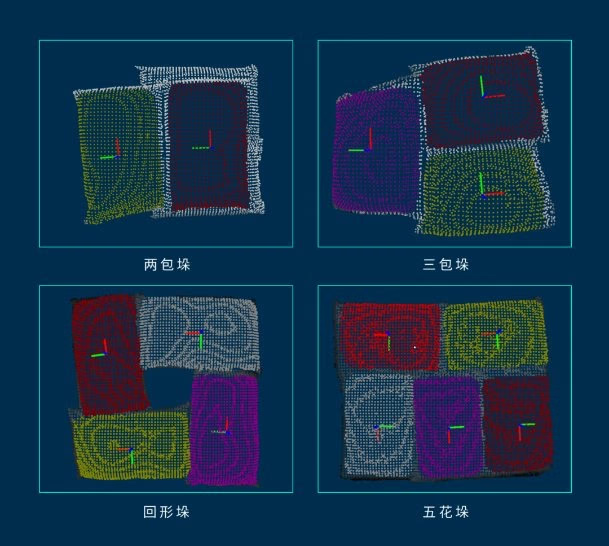
软包拆垛识别效果示意
性能与适用条件
支持五花垛、回形垛、六花垛和八花垛等规则垛型;当前手册不支持不规则垛型。同一垛堆的软包尺寸与包装应一致,整体倾斜不超过 3°。- 相机在垛堆正上方平行地面俯拍,推荐距托盘 2.8–3.2 m,最远不超过 3.2 m。
- 工作时保持照明,拆垛区域避免阳光直射。
- 严重异形或表面勒痕需单独评估;黑包无有效深度时无法识别。
- 多机部署避免相邻视野重合,检查干扰;双相机独立配置和标定。
使用流程
拆垛算法通过应用算法平台 AW3进行部署与配置。请按项目交付版本选择配套软件和手册。下方 M10 手册中的 AlgPlatformViewer 界面属于该手册对应版本,不能作为当前 AW3 界面的操作依据。1
连接与授权
连接相机、算力板和网络,打开交付平台并完成算法授权,下发拆垛相机参数。
2
配置物料与模板
按软包尺寸设置参数,为不同安装位置、拍摄位置和包垛建立对应模板。
3
手眼与区域标定
按顺序采集四个标定点,建立坐标转换,再确认作业区域完整覆盖软包。
4
保存、触发与联调
保存并下发参数,单次触发核对目标、顺序和坐标,按手册通过 TCP 与机械臂或 PLC 对接。
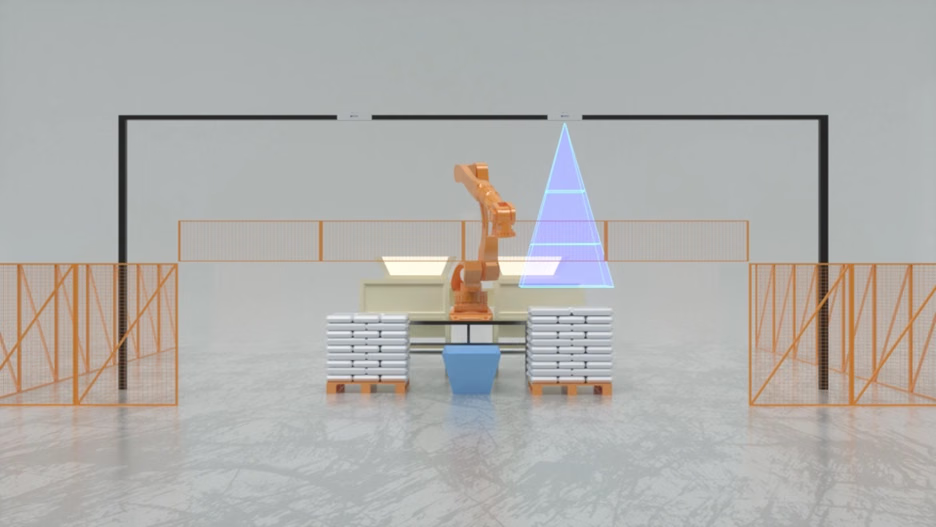
顶部相机与机械臂拆垛工位示意
最新下载
下载用户手册
M10 软包拆垛 · 封面 V1.3 · 中文 PDF · 2026-07-31
手册下载
GitHub · 拆垛算法