
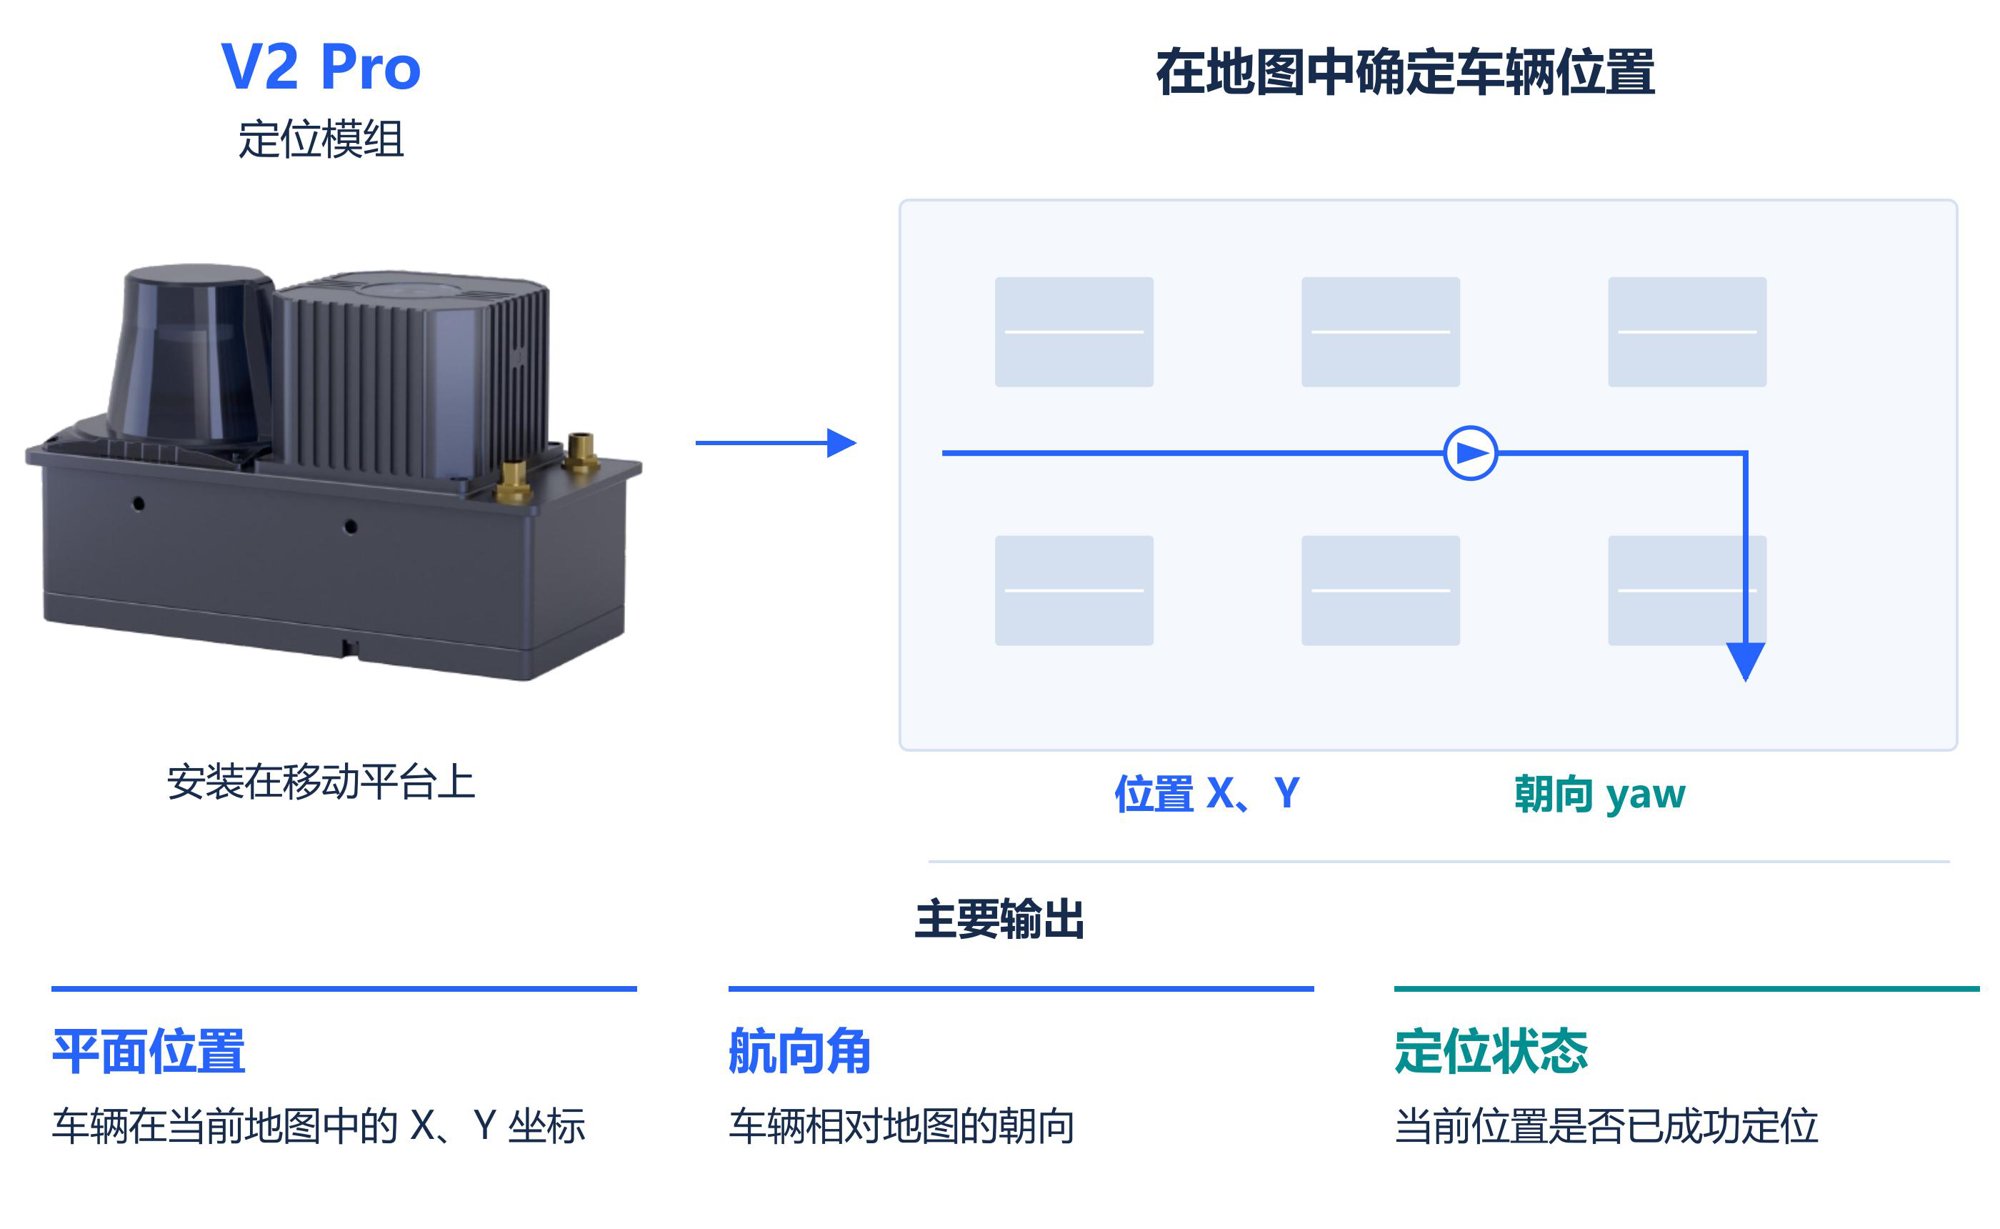
V2 Pro 模组与定位输出 · 中文白皮书 V1.1
适用用户与场景
面向 AGV、AMR、工业车辆开发团队和物流系统集成商,用于仓储、制造车间和厂内物流的车辆定位。
货物追踪还需关联货物身份与装卸记录,任务调度与车辆运动控制由上层系统实现。
工作方式
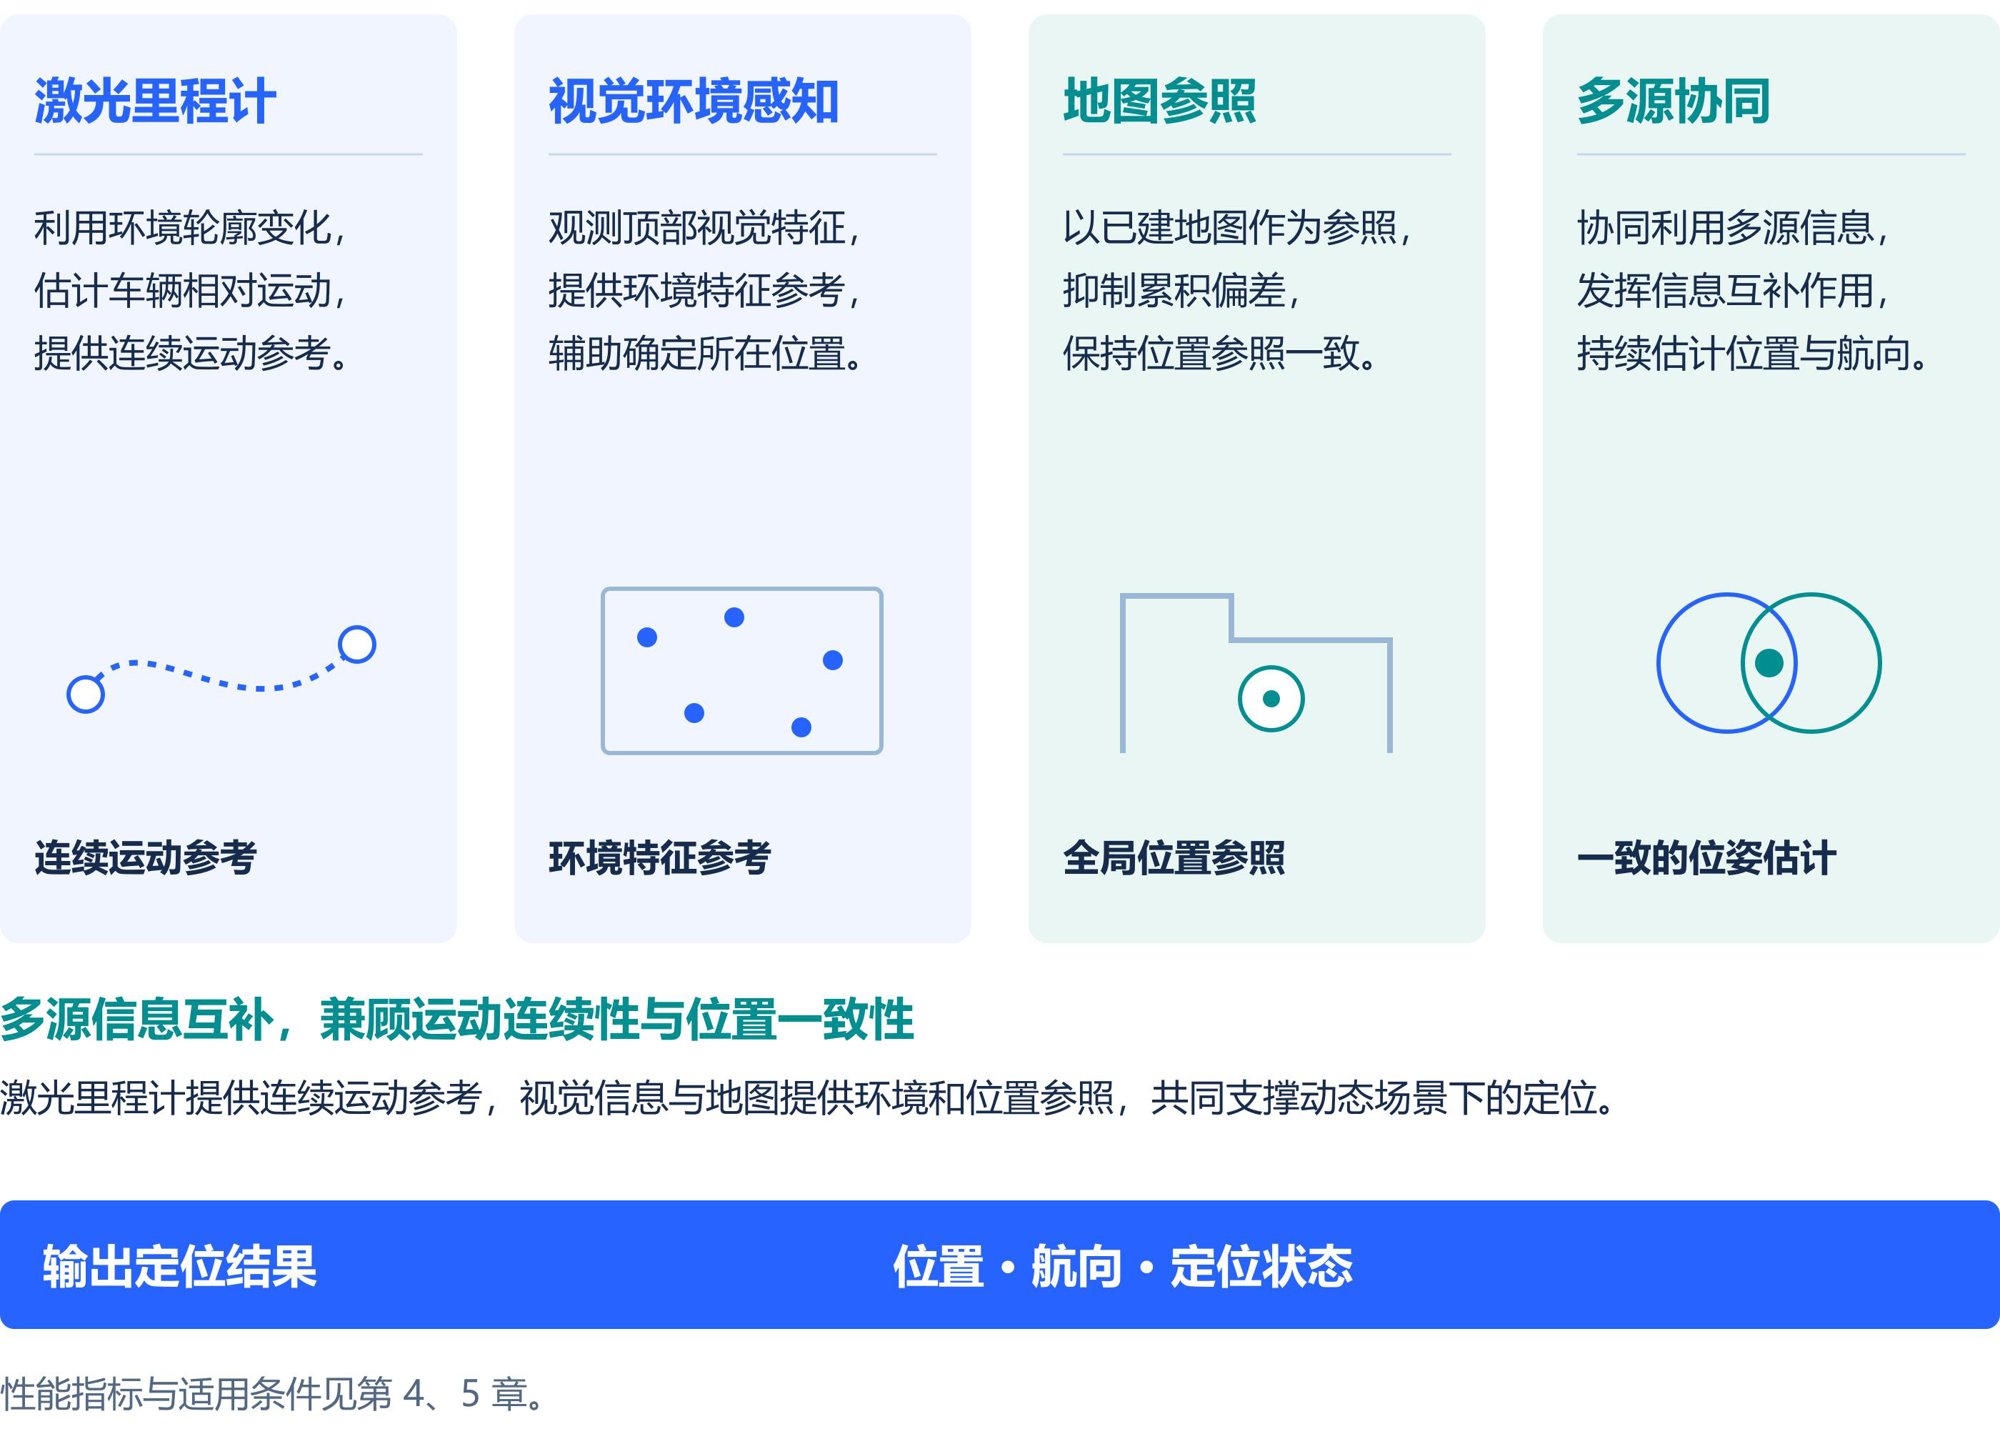
激光里程计、视觉环境感知、地图参照与多源协同 · 中文白皮书 V1.1
性能与适用条件
以下指标以白皮书要求的安装、环境与地图条件为前提,需结合交付固件与实际路线验证。持续收到坐标不代表定位有效。接收端需同时核对定位状态与时间戳;通信中断和设备定位失效也应分别处理。
使用流程
先在车体刚性结构上水平安装模组,确保顶视相机与 LiDAR 视野无遮挡,再连接供电和网络,进入设备管理界面配置外参与参数。该流程使用 V2 Pro 配套界面,不通过 AW3 配置。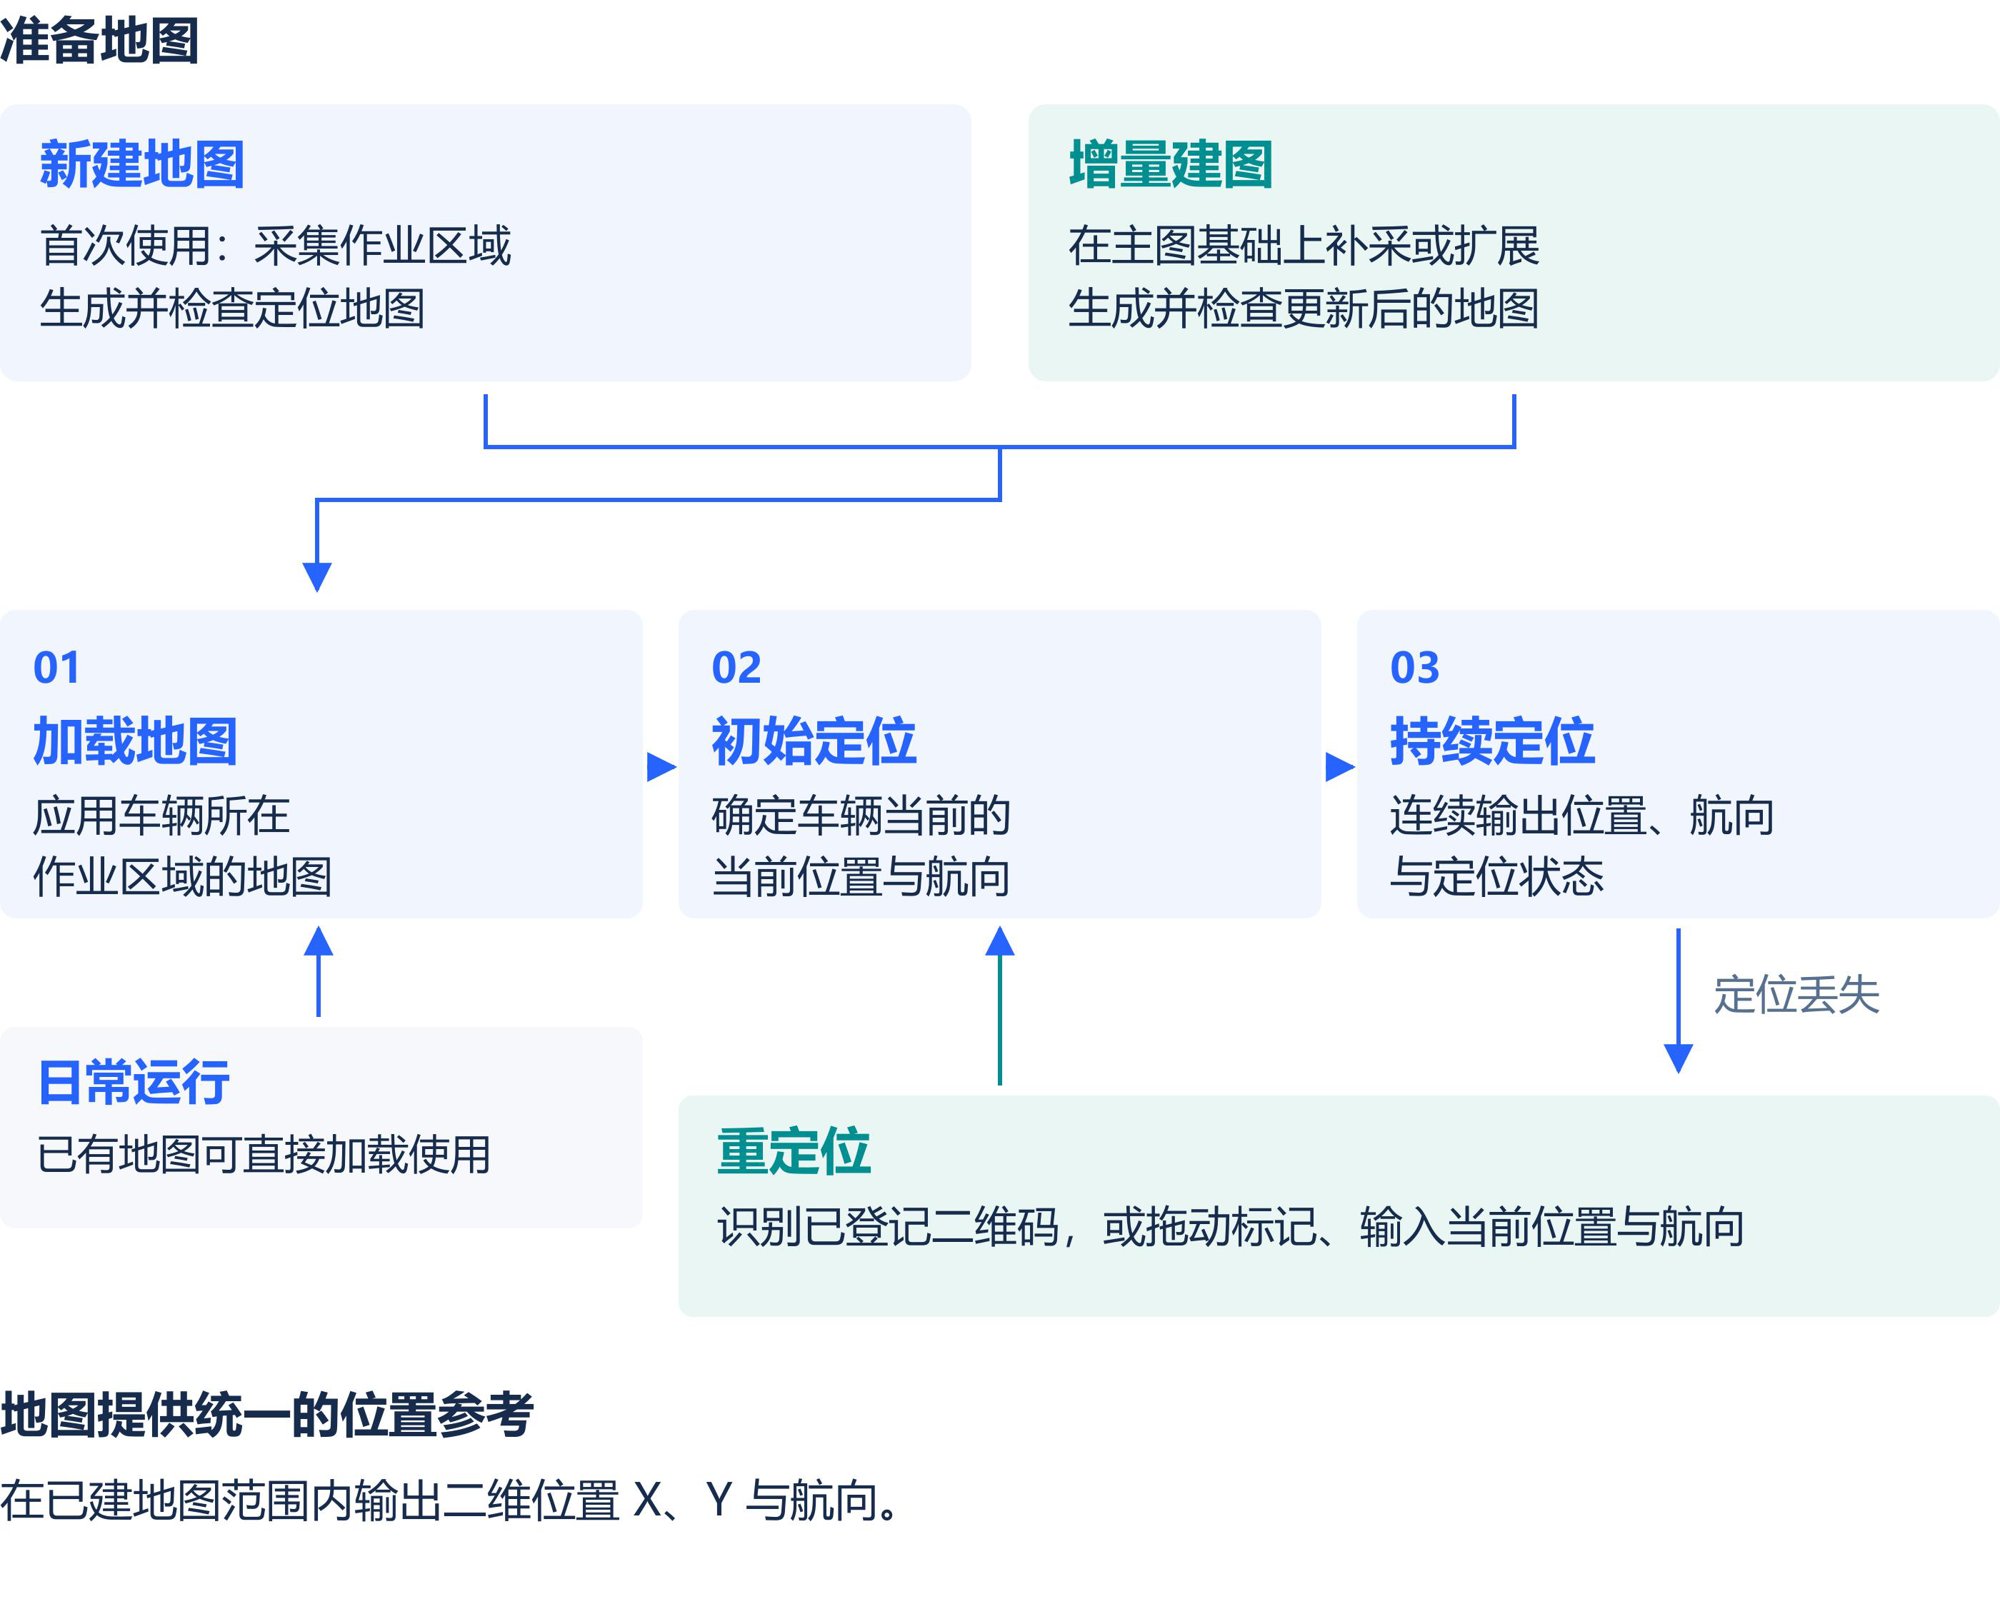
地图准备、初始定位、持续定位与重定位 · 中文白皮书 V1.1
软件更新
升级时分别核对 Body、Frontend 与嵌入式固件版本,Frontend 和 Body 使用匹配的一组。GitHub 白皮书与本页 PDF 各自保留原版本标识,不能用文档版本推断设备固件版本。最新下载
下载白皮书
文档 V1.1 · 中文 PDF。了解方案能力、适用条件和集成边界。
下载用户手册
V0.1 · 中文 PDF · 2026-10-10
软件更新包下载
以下三个更新包配套用于 V1.2.1,原文件名中的组件版本号保持不变。用户手册独立标注为 V0.1。下载 · 硬件更新包
V1.2.1 · LxCameraViewer · 4.7 MB
下载 · 固件更新包
V1.2.1 · Firmware Upgrade · 24.4 MB
下载 · 前端更新包
V1.2.1 · Frontend · 14.0 MB
软件版本与下载
手册与白皮书下载
文档版本与软件版本分别管理。请按实际交付设备和工具选择资料。其他语言资料
其他语言资料
| English | 用户手册 | V0.1 · 2026-10-10 | 下载 PDF |