
方案概述
PalletPro 托盘识别方案使用 ToF 深度相机采集托盘点云,并通过识别算法输出托盘的几何特征、位置和姿态。历史测试资料显示,在 2 m 工作距离内,距离误差可控制在 ±10 mm 以内;实际表现需结合托盘类型、安装位置和现场条件验证。方案特点
- 三维位姿输出:支持从初定位到精定位的托盘识别流程。
- 适配多类托盘:可面向不同形状、尺寸和材质的托盘进行配置。
- 复杂场景识别:利用深度数据降低复杂背景和光照变化对识别的影响。
- 室外应用支持:历史资料包含室外测试场景,实际部署前仍应完成现场验证。
识别结果示例
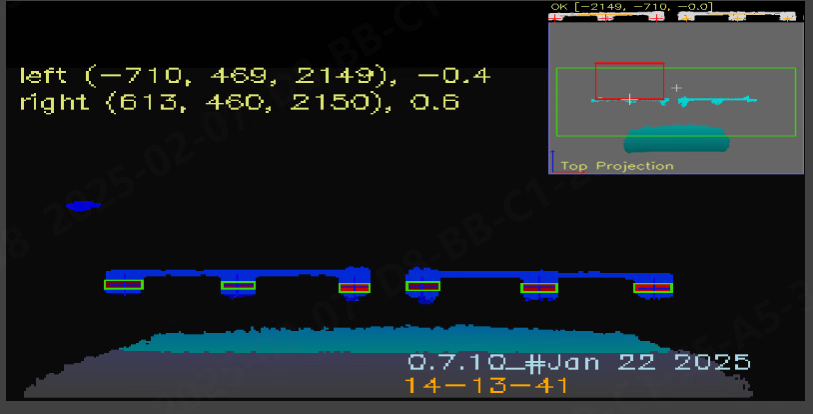
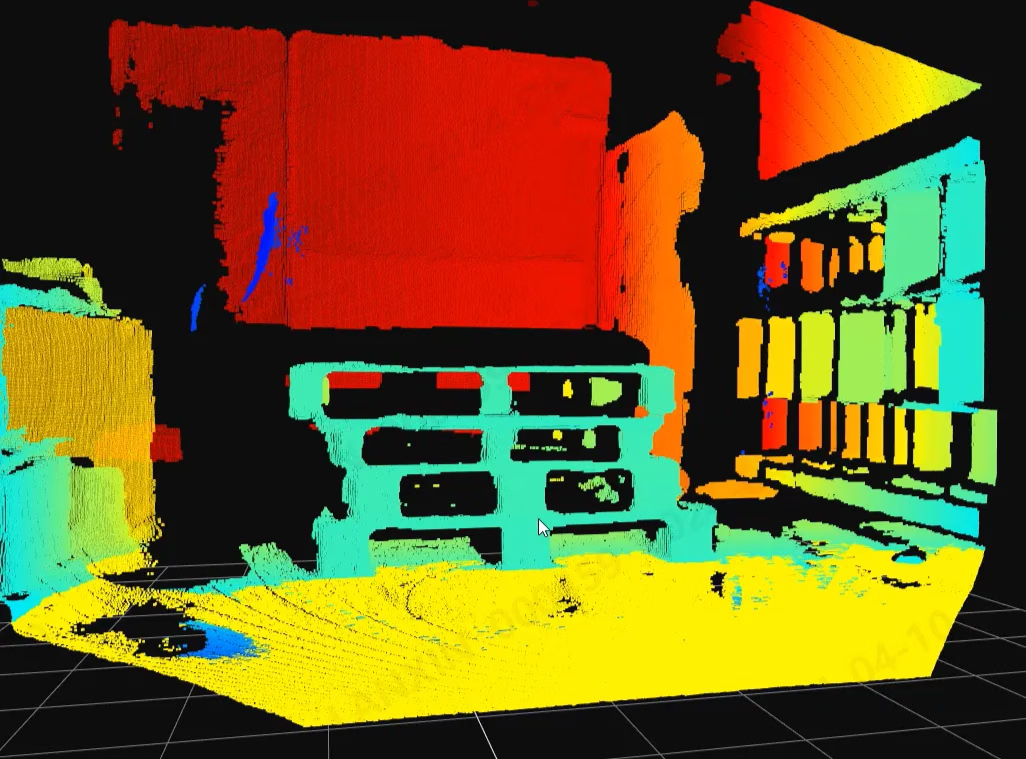
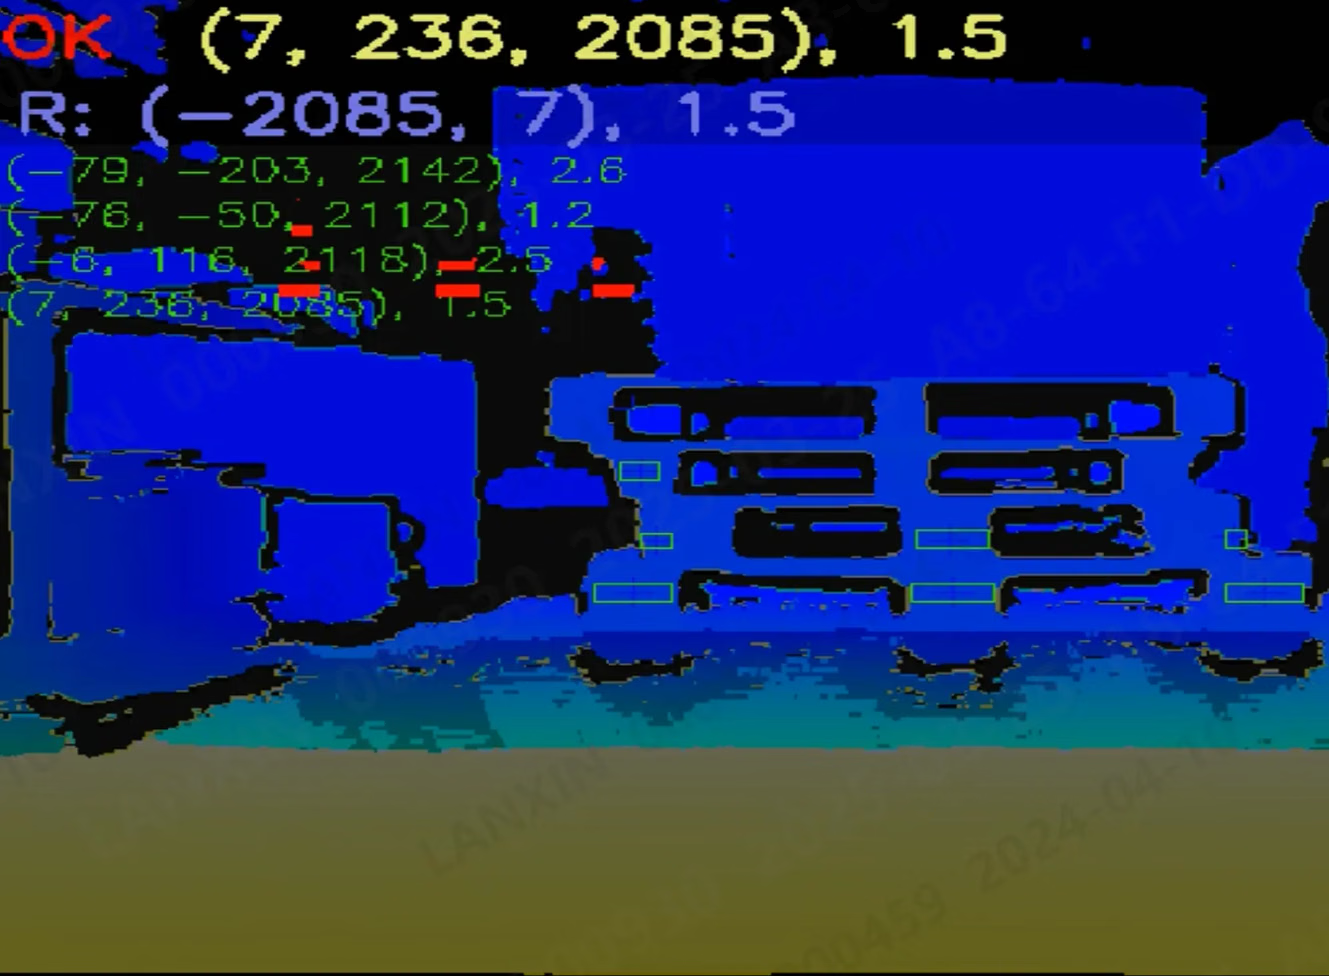
演示与测试视频
- 多种托盘测试
- 室外场景测试
- 长臂叉车测试
PalletPro 托盘识别操作说明
查看软件操作、标定和识别部署说明。