
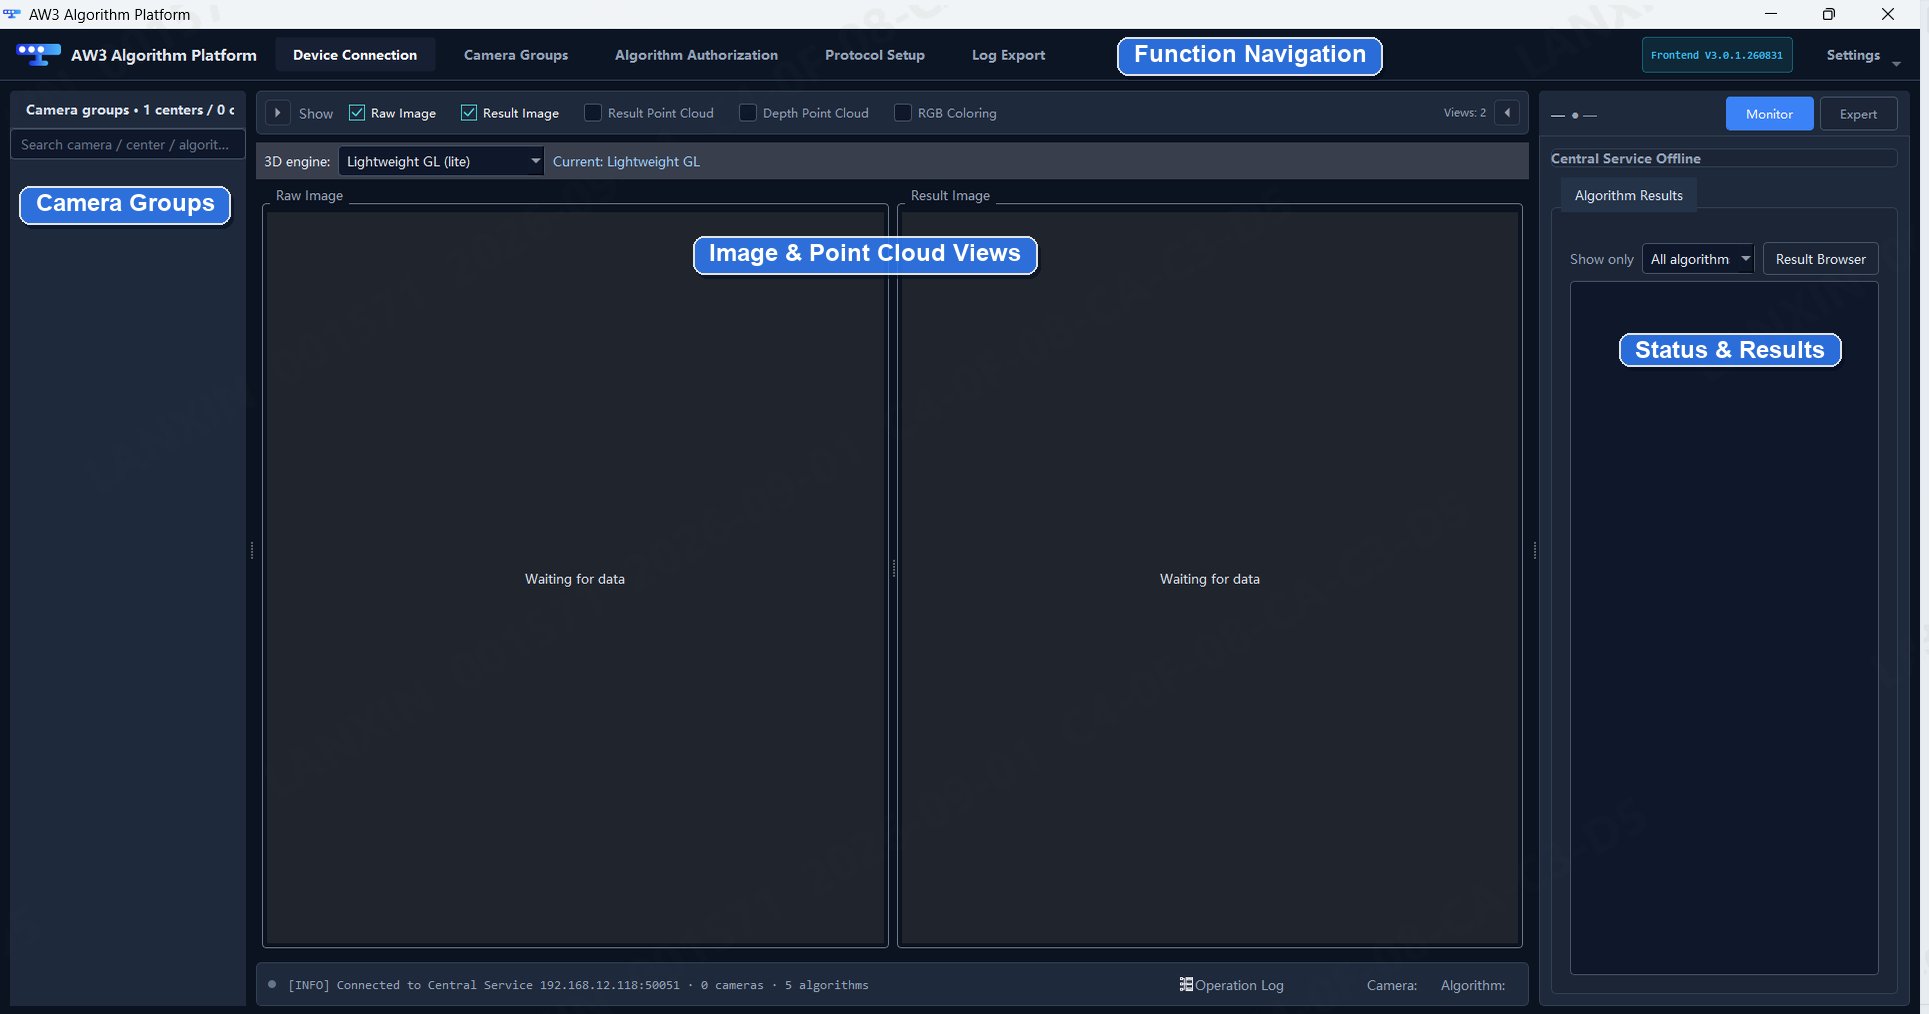
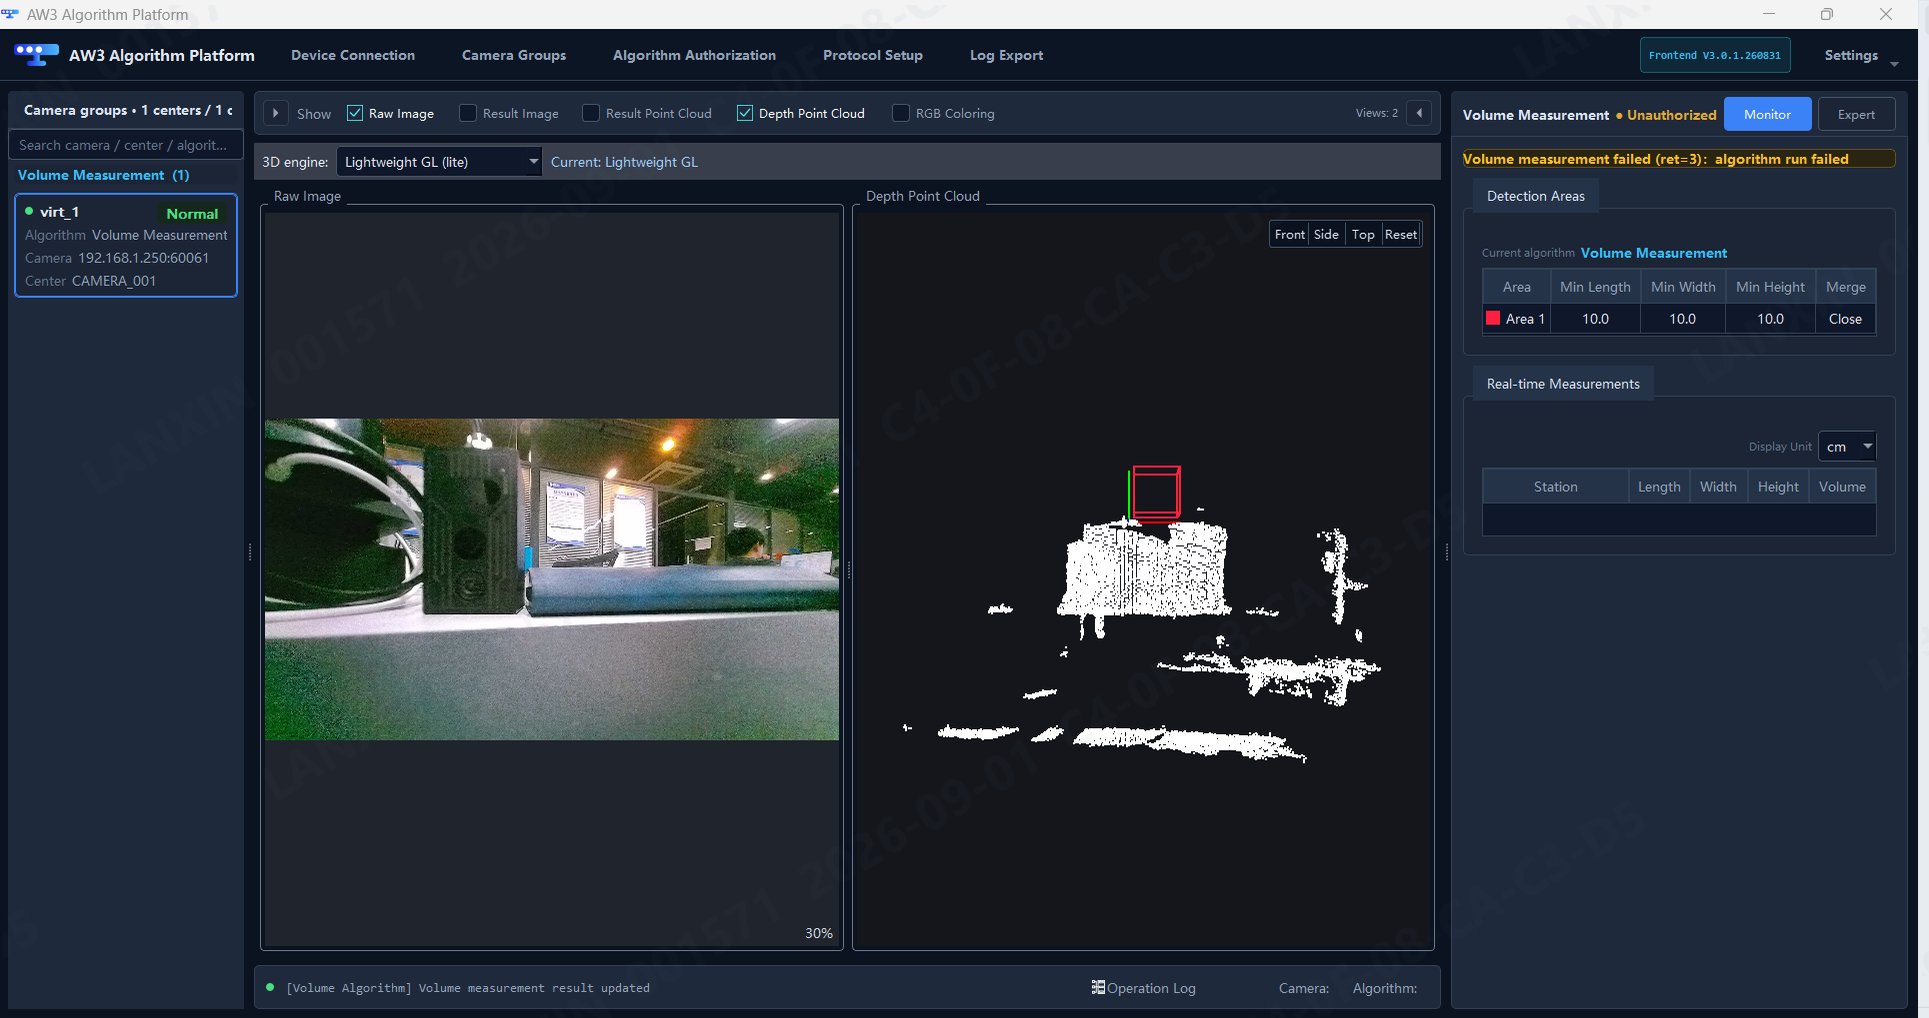
主な機能
各構成要素の役割
アプリケーションアルゴリズム
パレットドッキング
パレットの位置・姿勢を出力し、無人フォークリフトの荷役を支援します。
保管ロケーション監視
保管位置の占有状態と荷物の有無を検出します。
袋物のデパレタイジング
袋物を認識し、把持位置の情報を出力します。
体積測定
物流・生産ライン向けに対象物の縦・横・高さと体積を計測します。
用途別のインストール
アルゴリズムパッケージは対象機器の手順に従って展開してください。.tar.gzファイルはWindows用フロントエンドのインストーラーではありません。
導入手順
- 対応カメラ、Windows PC、ネットワーク、AW3インストーラーを準備します。
- カメラとPCを同じサブネットに設定し、用途に必要な構成要素をインストールします。
- 機器を接続し、カメラグループ、ライセンス、画像を確認します。
- アルゴリズムのマニュアルに従い、校正、パラメーター設定、結果検証を行います。
- 通信を設定し、上位システムに接続します。
最新版のダウンロード
ユーザーマニュアルをダウンロード
V0.1 · 英語 PDF
インストーラーをダウンロード
AW3 3.1.2 · Windows x64 · 2026-09-29
ソフトウェアのダウンロード
マニュアル・ホワイトペーパーのダウンロード
ソフトウェアと文書のバージョンは個別に管理されています。旧版資料は使用中のアプリケーションに合わせて選んでください。
GitHub