ソリューションの概要
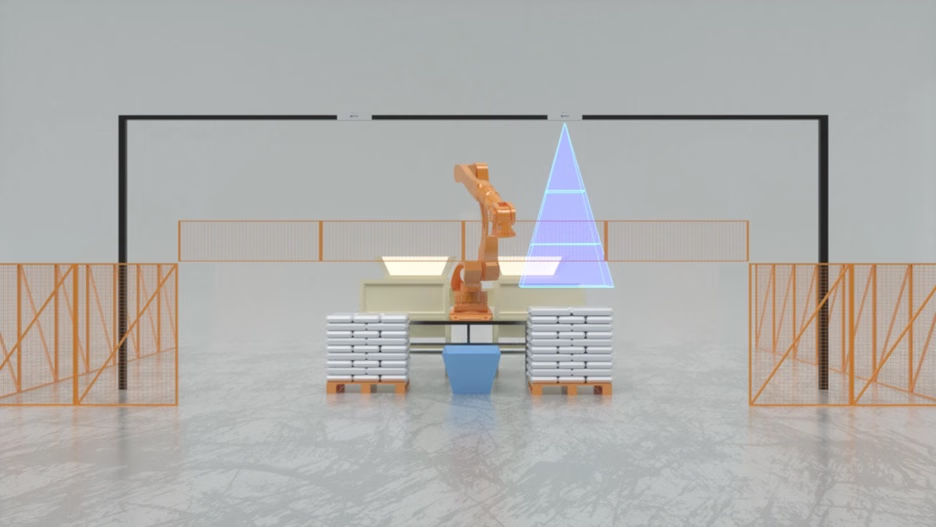
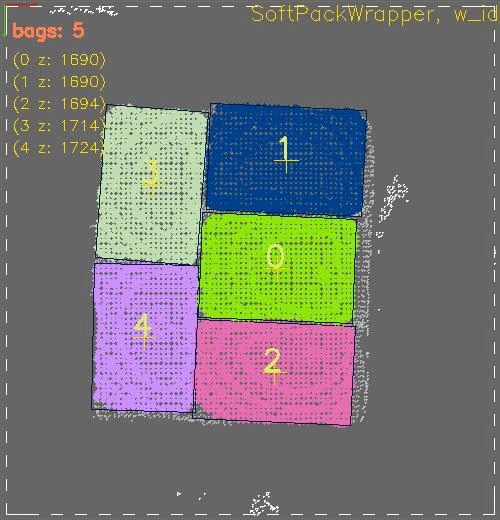
RGB-D カメラが積載物からカラー情報と点群データを取得します。カメラ内のアルゴリズムが対象パッケージとその位置を識別します。結果から把持順序を生成し、ロボットアームの座標変換に必要なキャリブレーションデータを提供できます。ソリューションの特徴
3D 認識
表面テクスチャと点群データを組み合わせ、不規則な袋や段ボール箱の形状と位置を識別します。
カメラ内処理
デパレタイズアルゴリズムをカメラ内で実行し、外部産業用コンピューターへの依存を低減します。
積み付けパターンへの対応
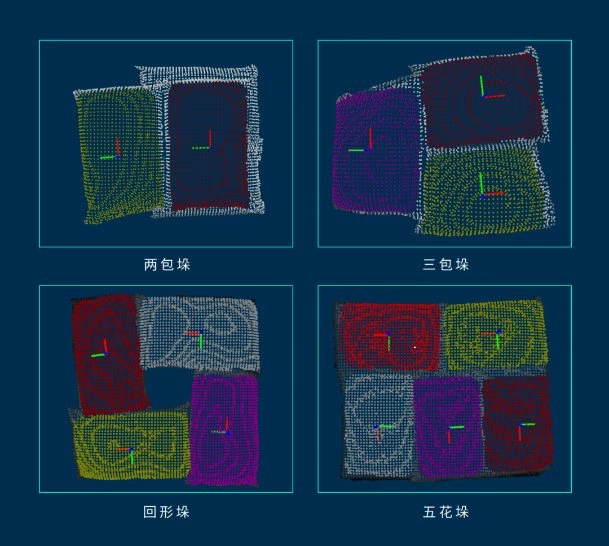
六花、五花、環状配置などの積み付けパターンに対応します。
把持順序の計画
パッケージ位置から把持順序を生成し、ロボットアームによる 1 包ずつの搬送を誘導します。
キャリブレーションと統合
このシステムは、カメラとロボットアーム間の変換行列を算出する 4 点キャリブレーション方式を提供します。ABB、KUKA、FANUC、AUBO、DOBOT などの産業用ロボットブランドに対応し、TCP/IP 通信をサポートします。実際の統合範囲は、プロジェクト検証で確認してください。