
動作と出力
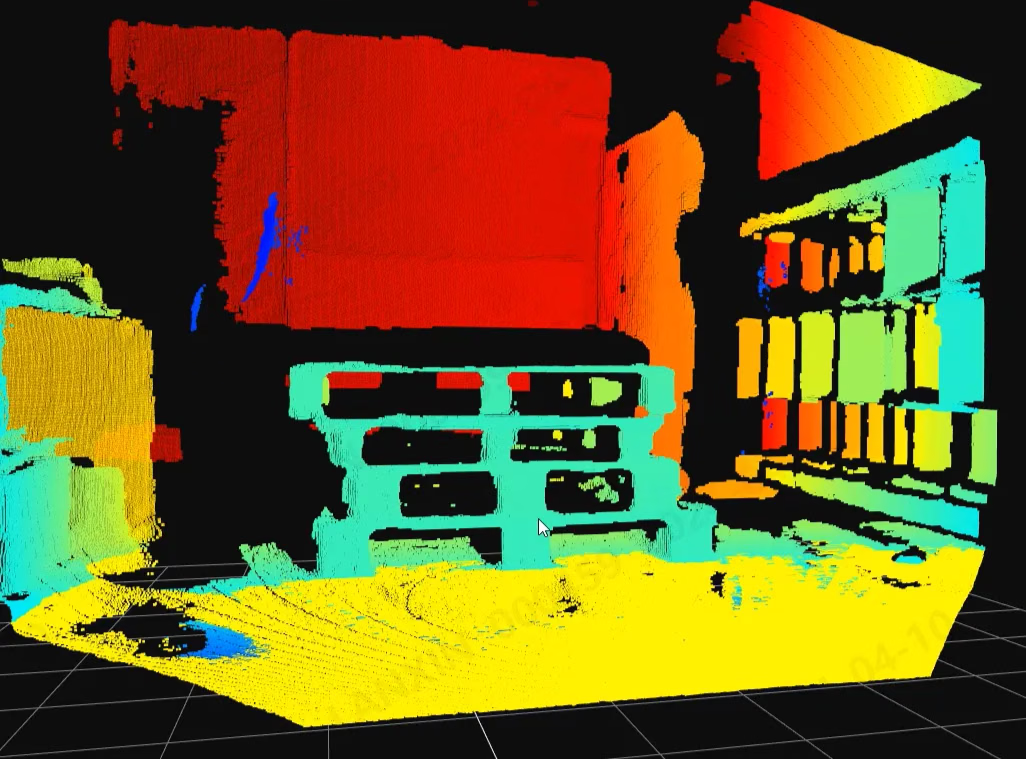
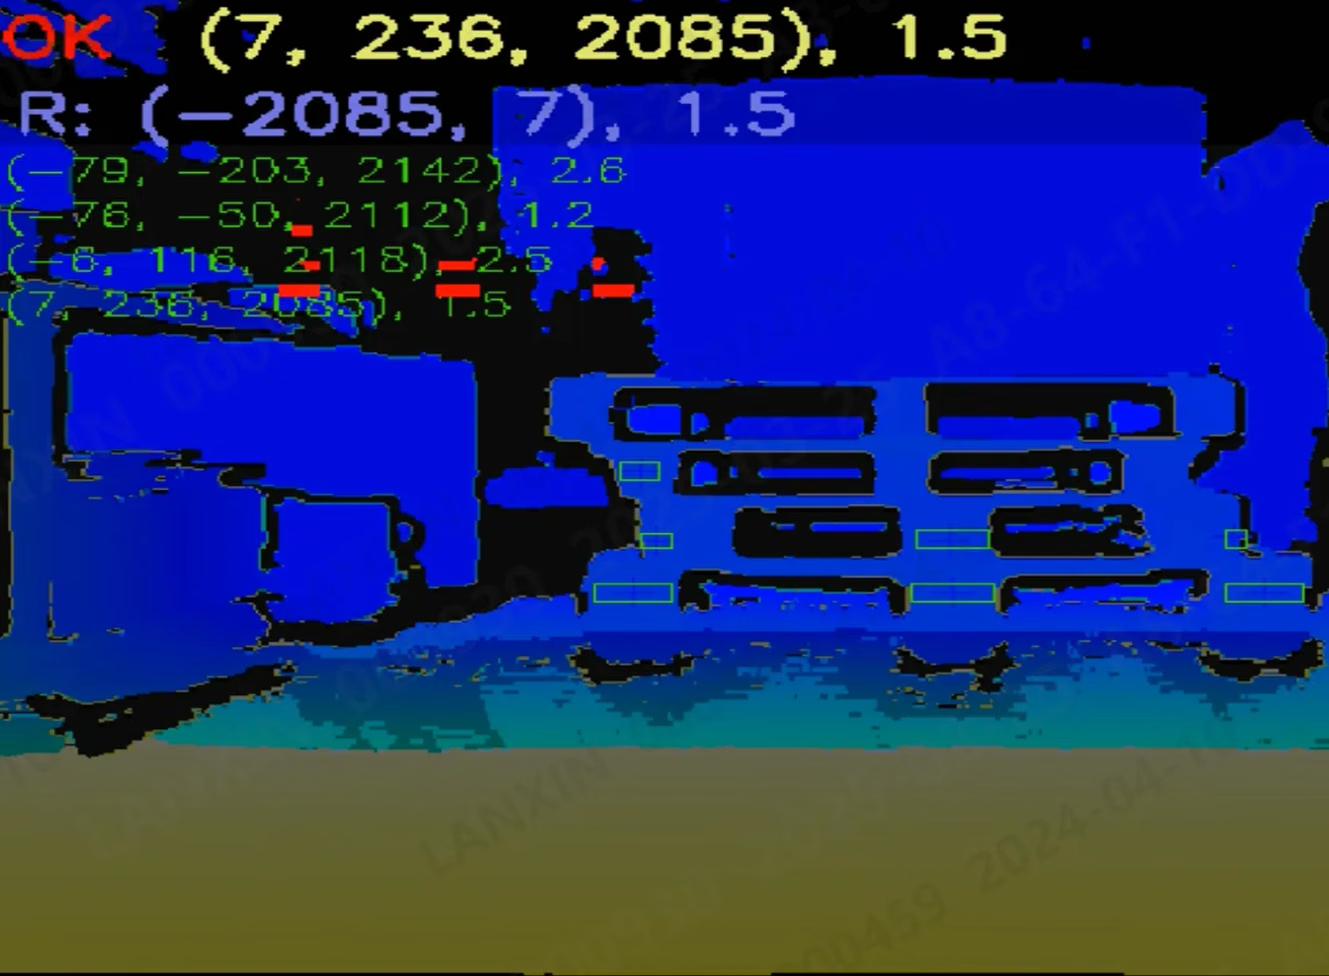
2種類の認識方式は個別に設定・検証します。2D画像モデルは深度を組み合わせて3Dドッキング姿勢を求め、差込面下部の横梁をClosed/Openに分類します。純3D方式は点群、テンプレート、校正を使用し、設定に応じて空荷・積載を判定しますが、重量は測定しません。2D認識に失敗しても純3Dへ自動切替は行いません。
活用例
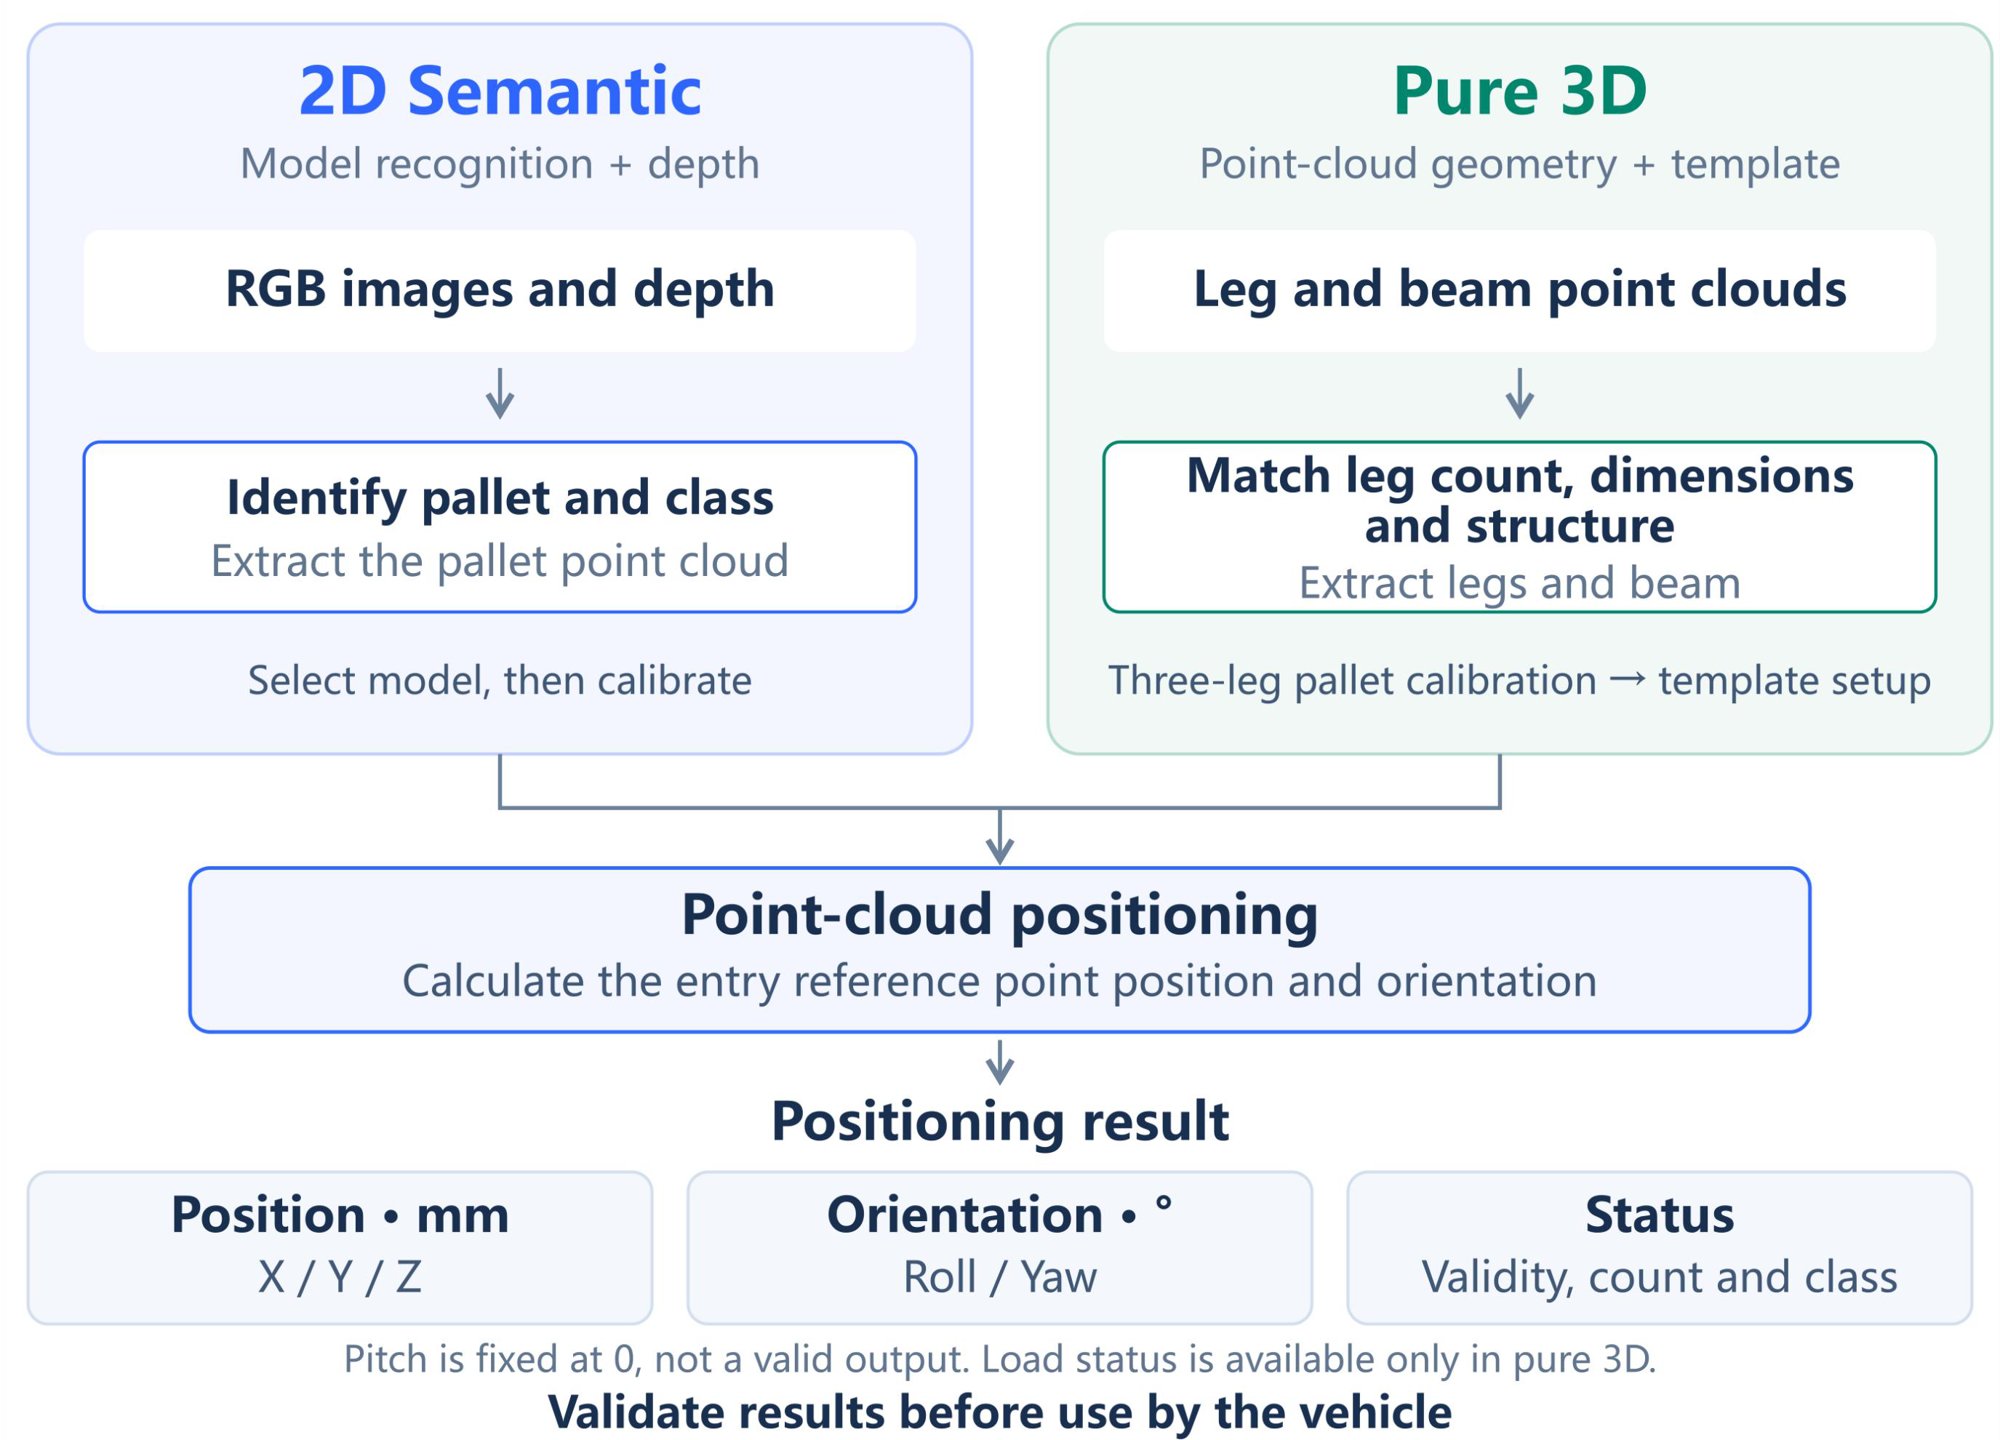
動作原理
使用・設置条件
ホワイトペーパーの最大検出距離は、S11+外付けRK3588で1.8 m、演算機能内蔵M4 Megaで3.0 mです。最短距離はパレット形状と視野に依存します。反射面は対象外で、黒色パレットはカメラと実物での確認が必要です。実際の荷姿と背景で両方式を検証してください。 AW3はフロントエンドのみをインストールし、バックエンドは入れません。SmartDocking 3.0.2を対応するRKU20 / Linux ARM64機器に展開します。旧PalletProのソフトウェアと画面は別のアーカイブであり、AW3フロントエンドやSmartDockingパッケージとしては使用できません。導入とシステム連携
1
機器を接続する
実物の寸法・材質、設置視野、作業距離を確認します。
2
校正と設定を行う
AW3フロントエンドを接続・認証し、モデルまたはテンプレートを選んで検出範囲を校正します。
3
現場で検証する
荷姿と背景を変え、XYZ、Roll、Yaw、繰返し性、処理時間を検証します。
4
上位システムと連携する
状態と鮮度を確認して車両に接続します。処理遅延があるためリアルタイム運動フィードバックには使用せず、古い結果を再利用しません。
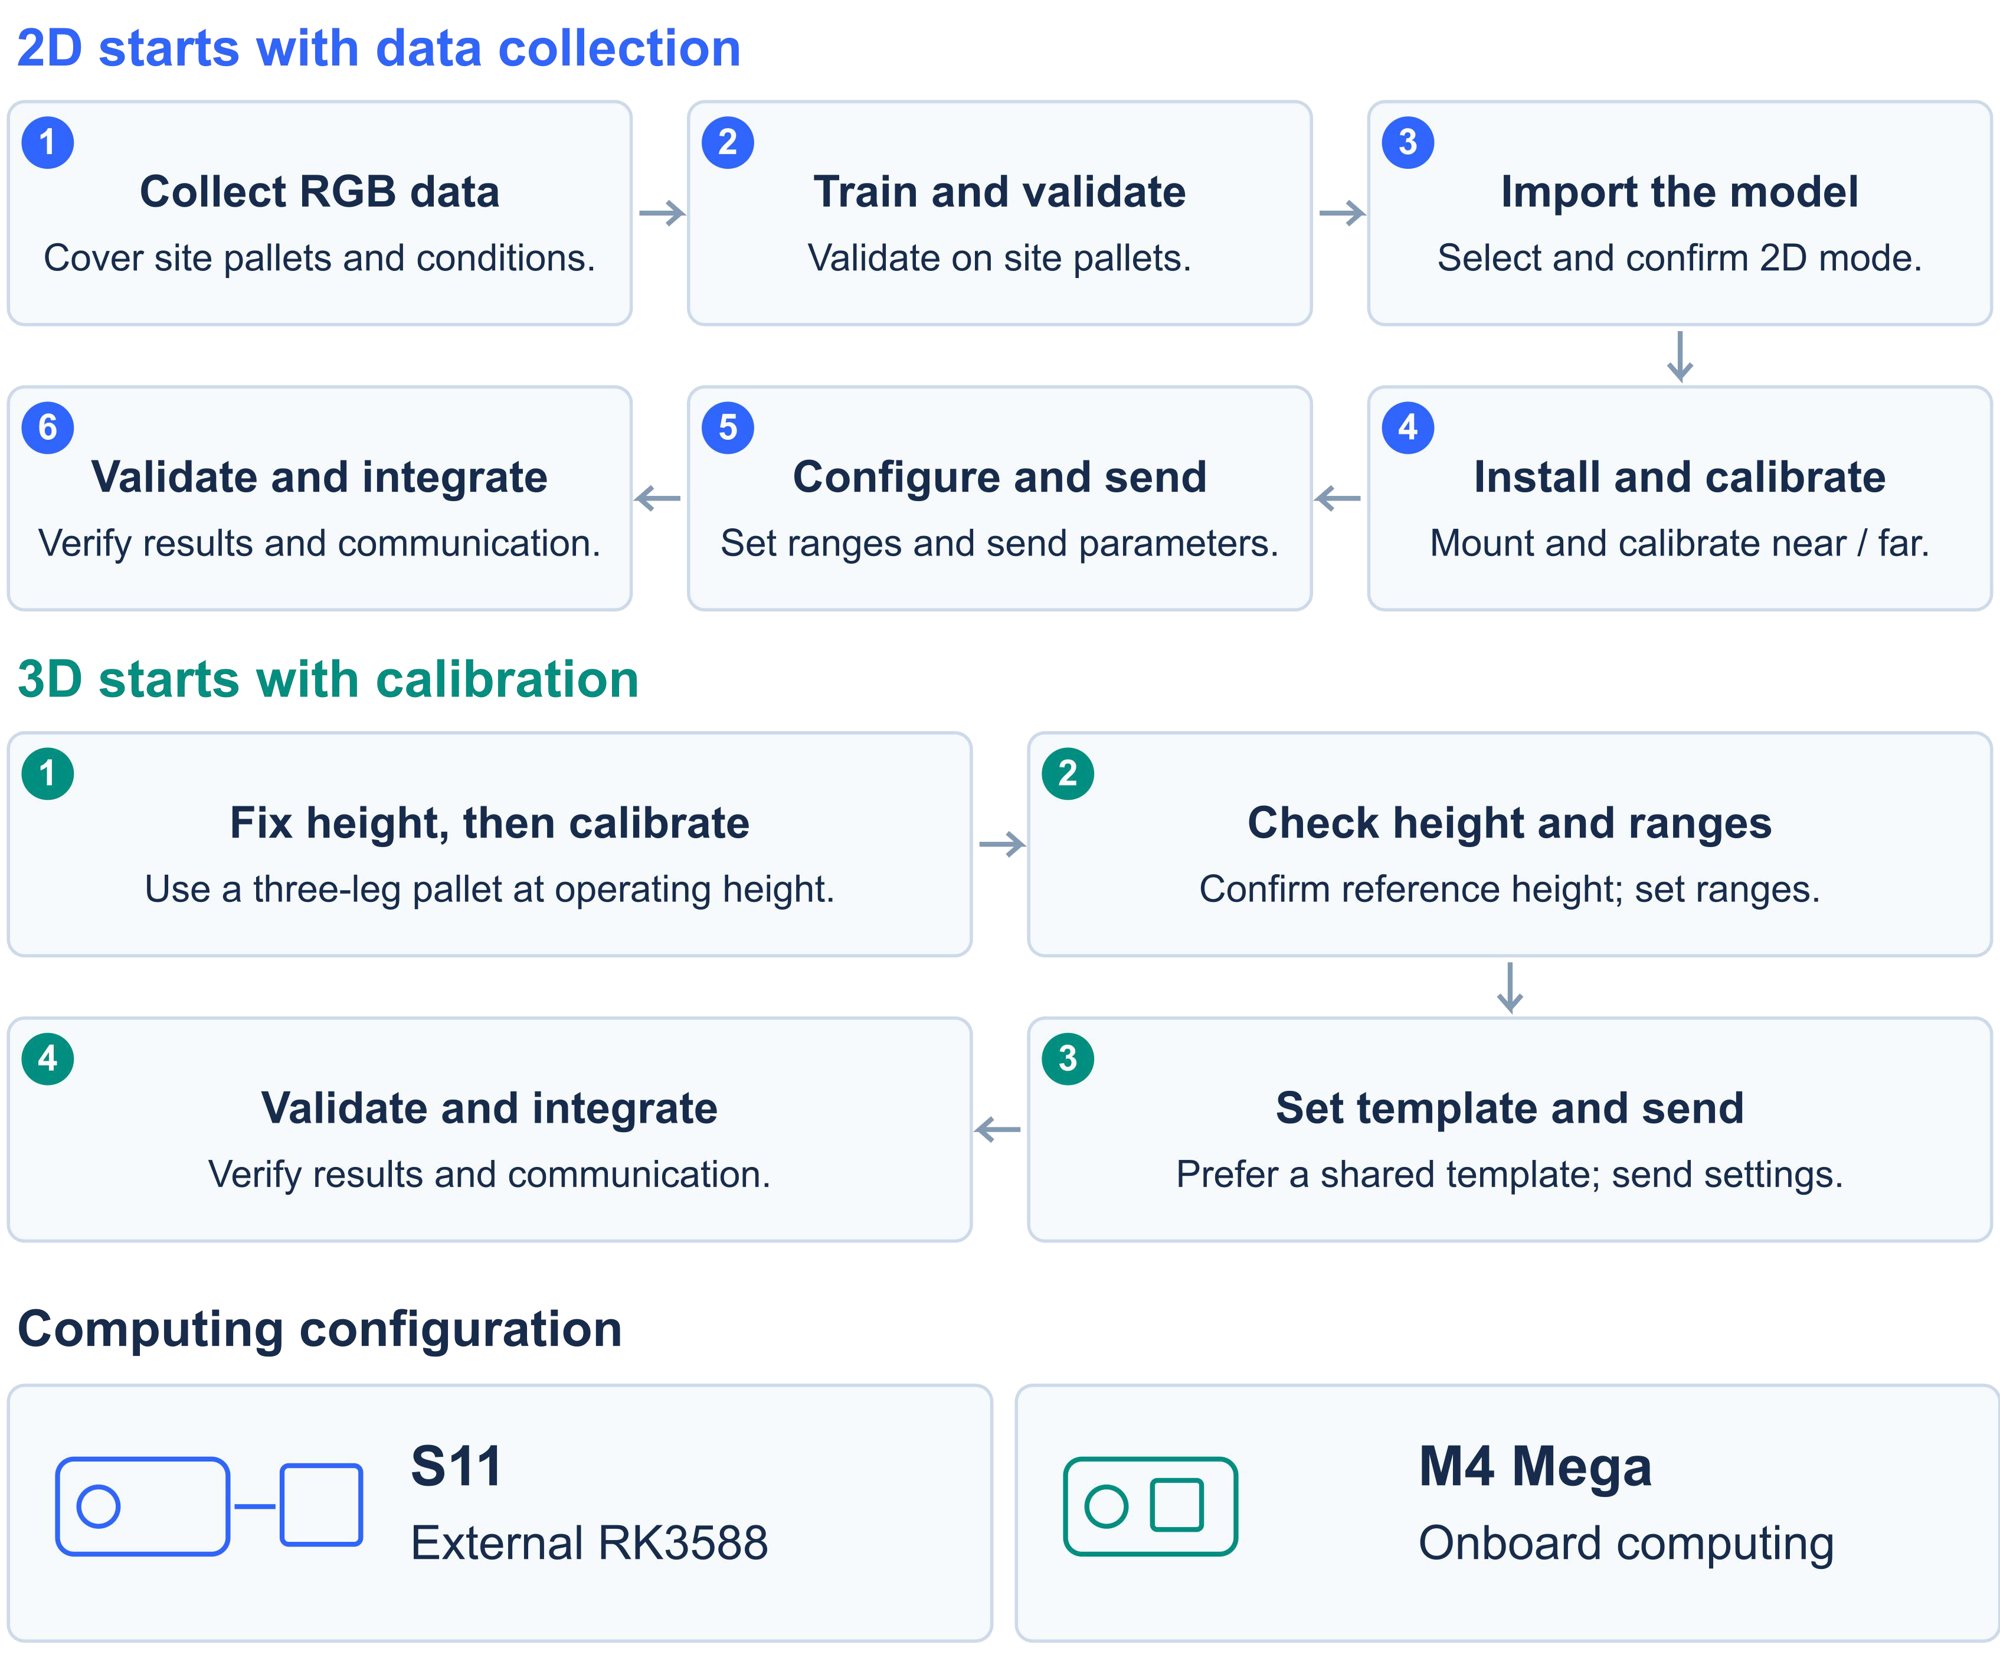
導入手順
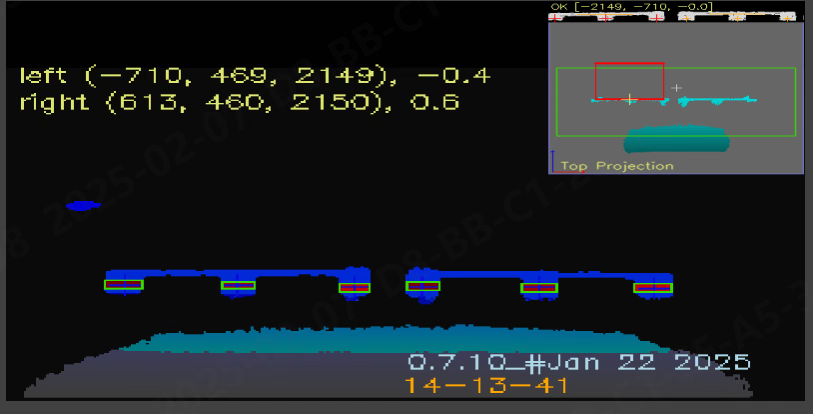
最新版のダウンロード
ユーザーマニュアルをダウンロード
V0.1 · 英語 PDF
ホワイトペーパーをダウンロード
V0.1 · 英語 PDF
AW3フロントエンドをダウンロード
AW3 3.1.2 · Windows x64 · フロントエンドのみ
デバイス用ファームウェアをダウンロード
SmartDocking 3.0.2 · RKU20 · Linux ARM64
ソフトウェアのダウンロード
マニュアル・ホワイトペーパーのダウンロード
ソフトウェアと文書のバージョンは個別に管理されています。旧版資料は使用中のアプリケーションに合わせて選んでください。
GitHub