
適用背景
AGV 倉庫では、手作業による入庫・出庫により、WMS のロケーションデータが現場の状態と一致しなくなる場合があります。使用中のロケーションを適時に検出できないと、配車システムが不適切な出庫または入庫タスクを発行するおそれがあります。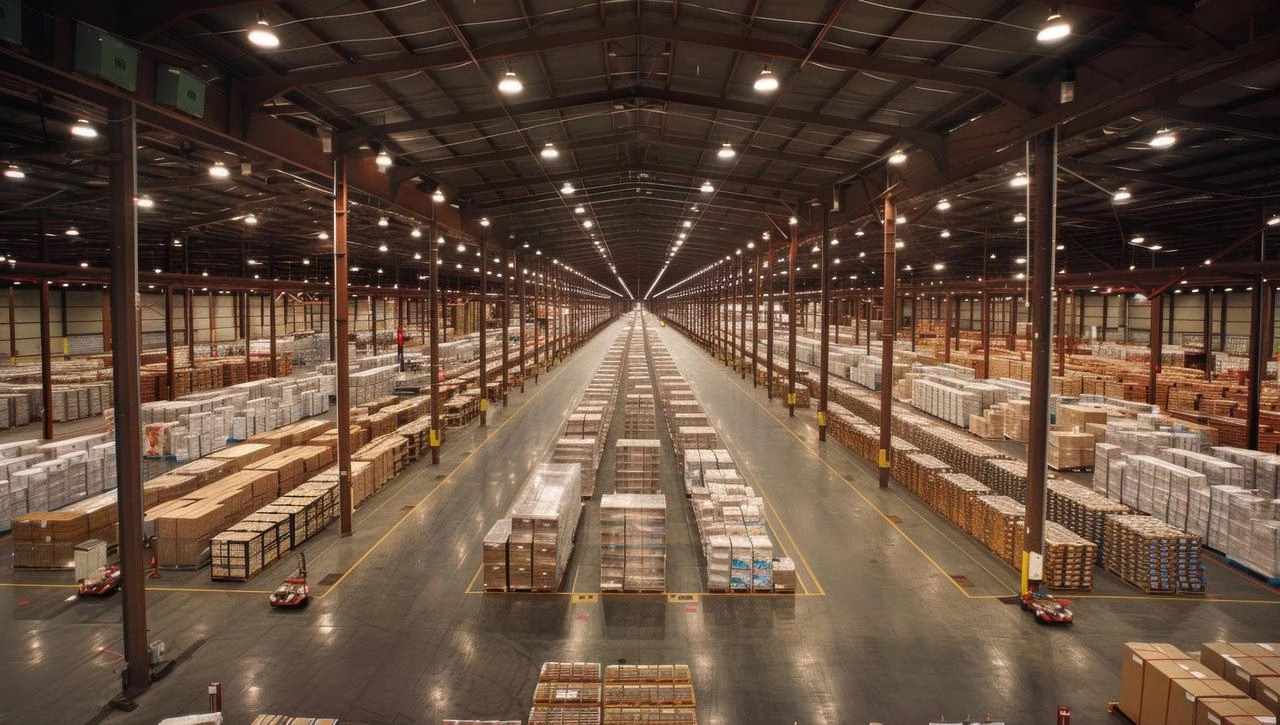
認識方式の比較
ソリューションの概要
このソリューションは、保管ロケーションのカラー情報と 3D データを取得し、荷物の有無、配置状態、占有異常を判定します。プロジェクト要件に応じて、カメラ側のアルゴリズムで荷物カテゴリを識別することもできます。結果は配車システムに送信でき、倉庫運用を支援します。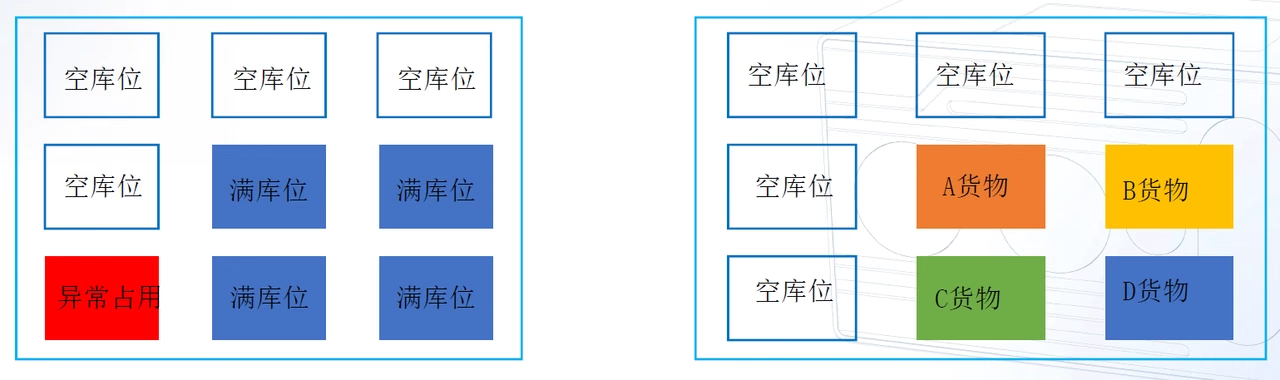
ソリューションの特徴
- 3D 状態判定: 深度データとカラー情報を組み合わせ、在庫の有無と荷物状態を判定します。
- カメラ内処理: アルゴリズムをカメラ上で実行し、外部計算機の要件を低減します。
- 結果の報告: TCP/IP、UDP、HTTP 通信に対応し、JSON 形式で制御システムへ出力します。
- 配車連携: タスク割り当てを支えるリアルタイムのロケーションデータを提供します。
導入時の注意事項
設置位置
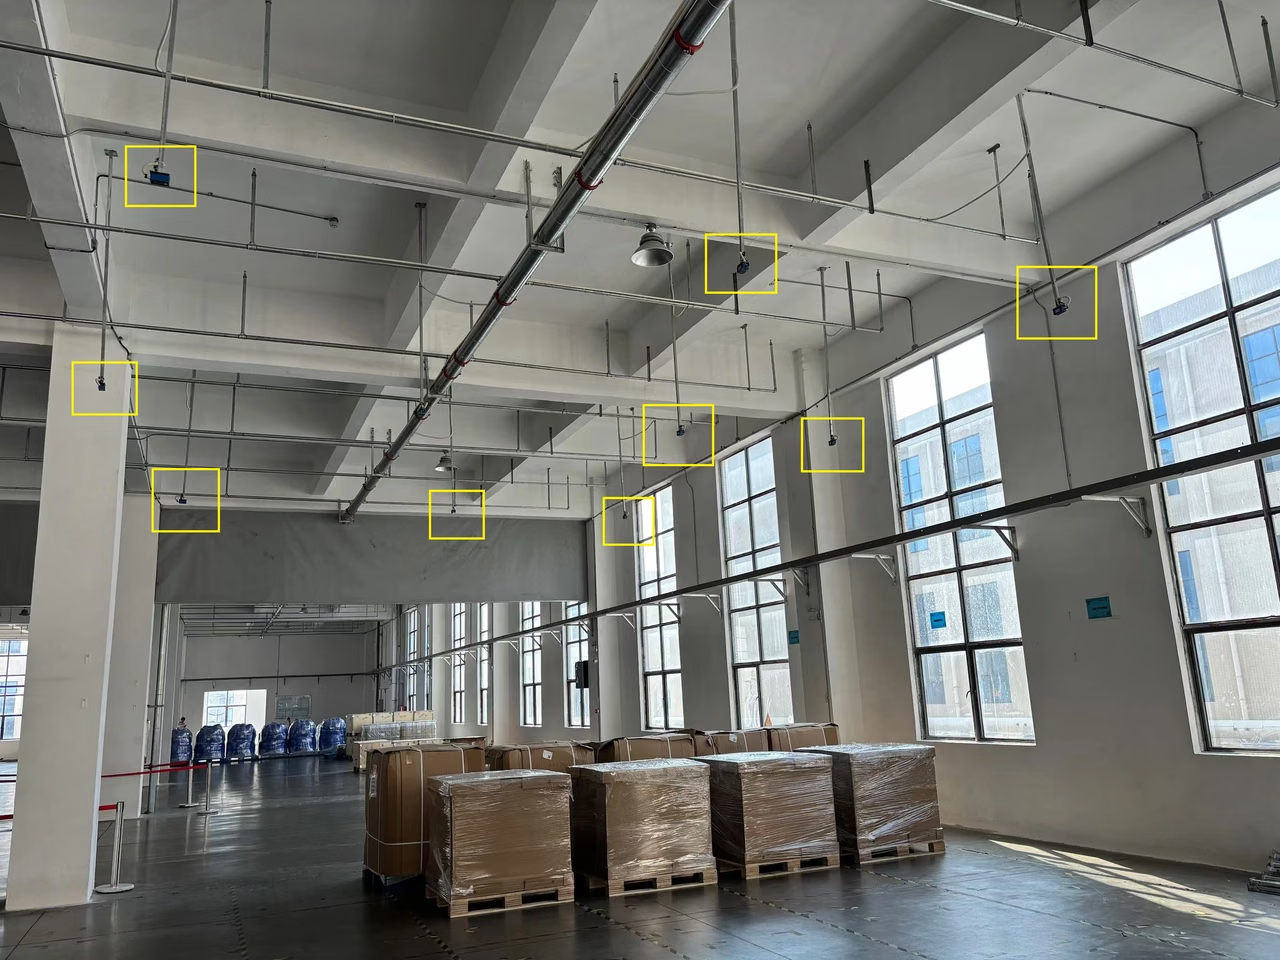
カメラを柱または天井に設置し、監視対象のロケーションへ向けます。ロケーション寸法に対して、設置高さと視野を確認してください。
環境要件
多量の粉じんや結露を避けてください。取付ブラケットには十分な剛性と安定性が必要です。
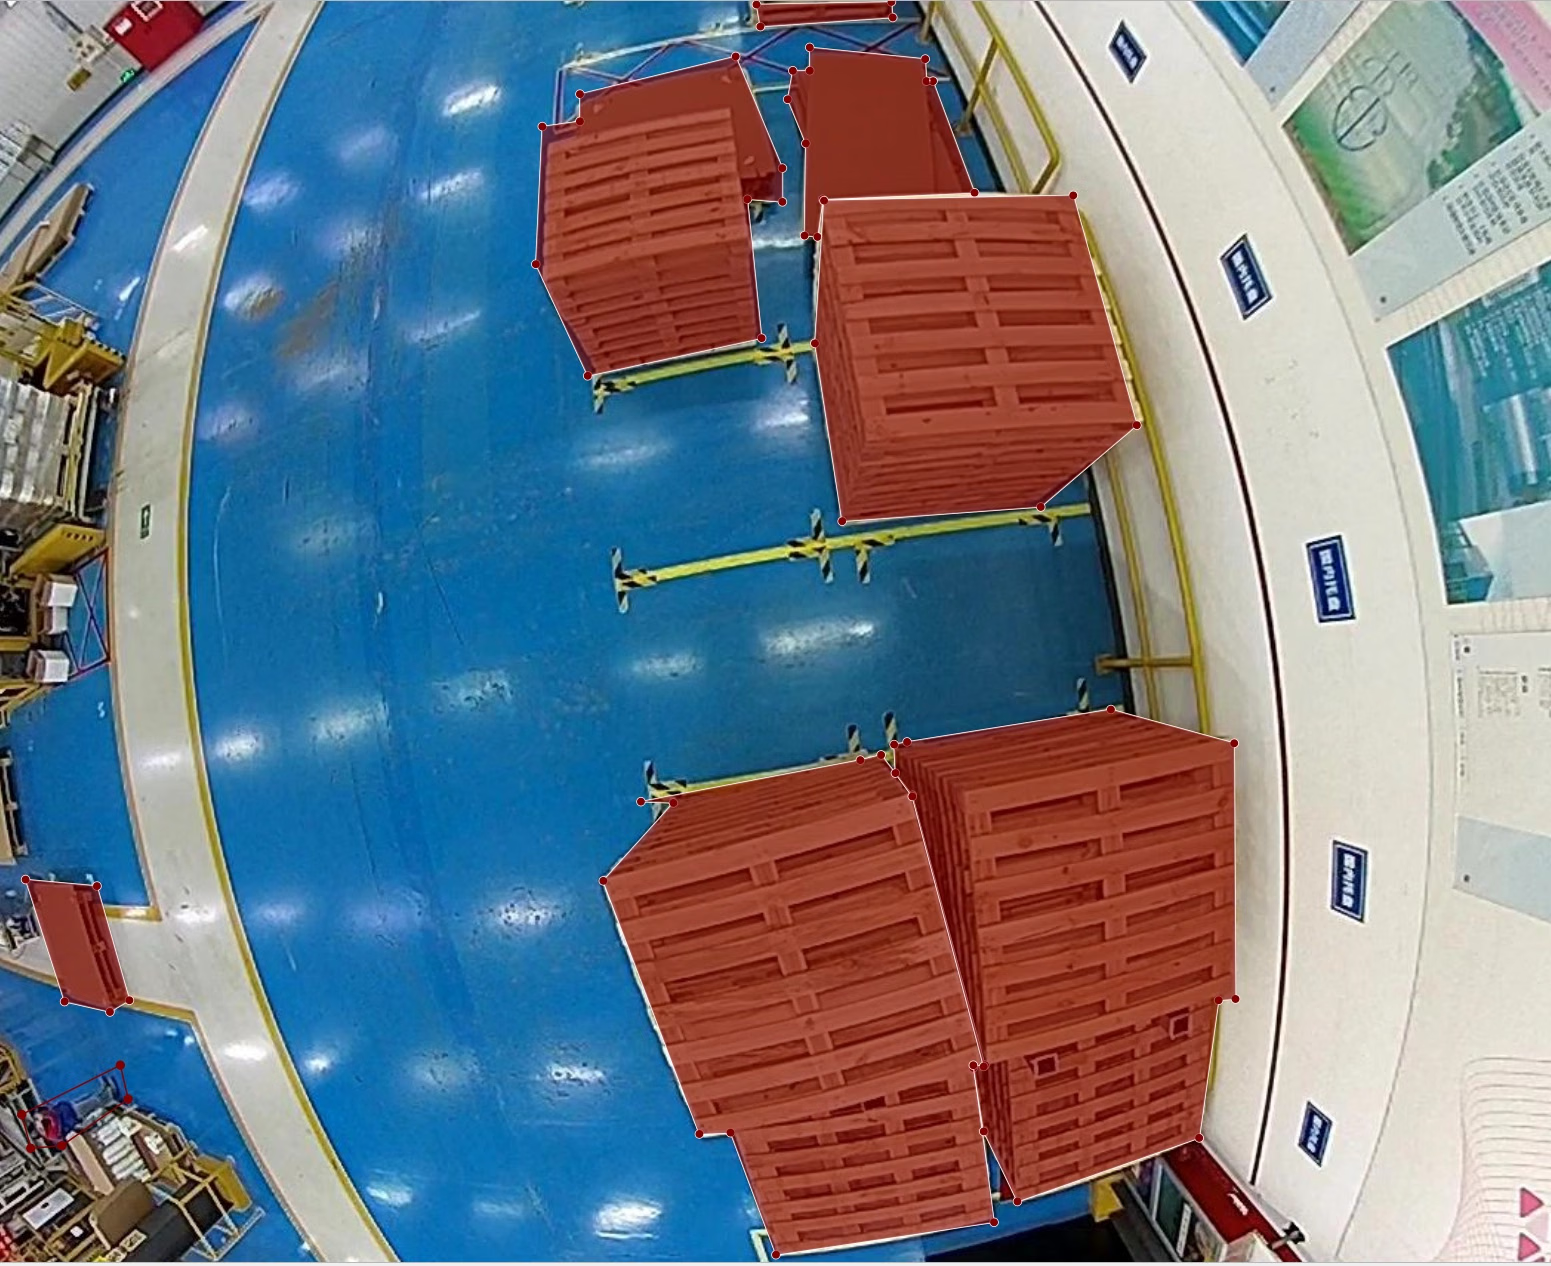
1
ロケーションタスクを受信
上位コントローラーがタスクを送信し、カメラは対象ロケーションの画像と深度データを取得します。
2
認識結果を報告
カメラはロケーション状態を出力し、JSON 形式で上位システムへ報告します。
保管ロケーション検出の導入ガイド
アルゴリズムの導入、インターフェース、デバッグ手順を確認します。