
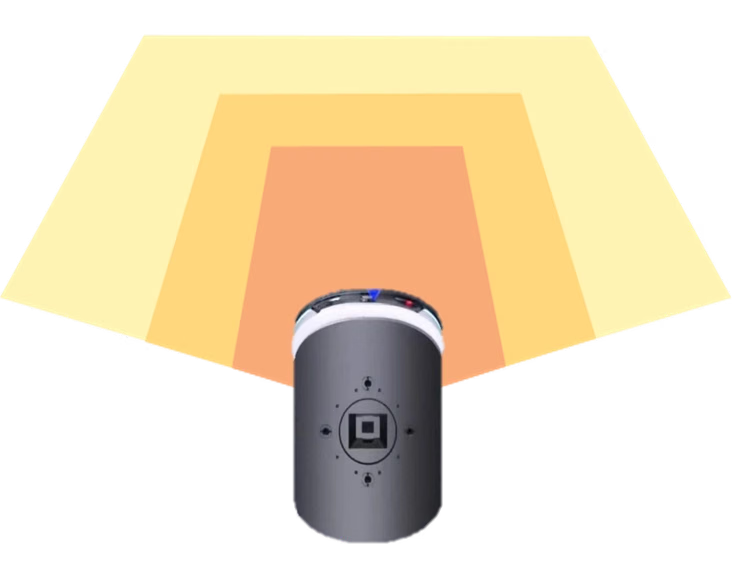
2D LiDAR の知覚上の制約
2D LiDAR は通常、単一平面をスキャンするため、障害物回避には次の制約があります。- 高さ情報がない: スキャン平面外にある低い障害物や張り出した障害物を見逃すことがあります。
- シーン情報が限定的: 平面輪郭だけでは、障害物の完全な空間形状やテクスチャを表せません。
ソリューション概要
モバイルロボットの障害物回避向けに、MRDVS は RGB-D S シリーズの産業用マルチモーダル障害物回避カメラを提供しています。カメラは、低い障害物、張り出した障害物、その他の障害物を検出するための 3D 空間データと RGB テクスチャデータを出力します。対応するアルゴリズムは、深度データと RGB データを使用して物体を認識・分類します。
モバイルロボットにおける S シリーズの適用例
適用シーン
- 自律フォークリフト、スタッカー、潜り込み型 AMR
- ビン搬送ロボットおよび産業用清掃ロボット
- 医療・サービスロボット
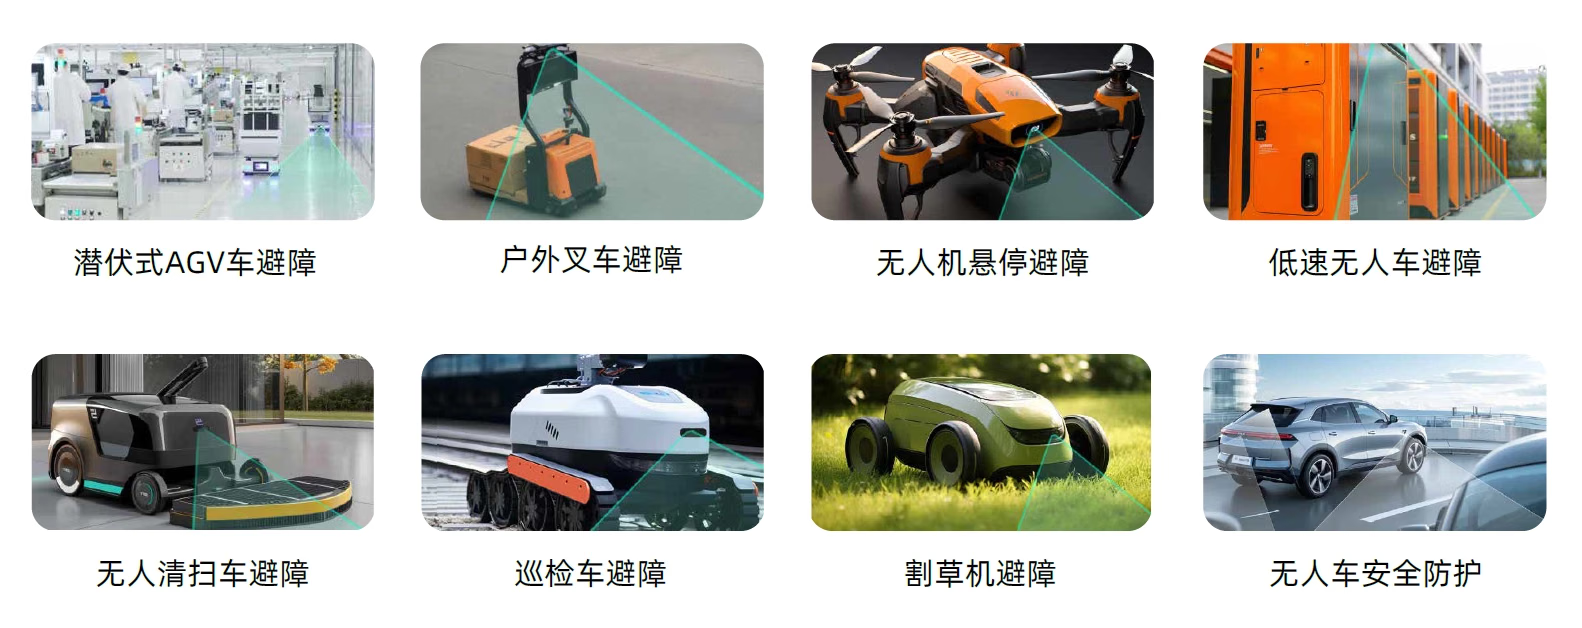
代表的な適用シーン
ソリューションの要点
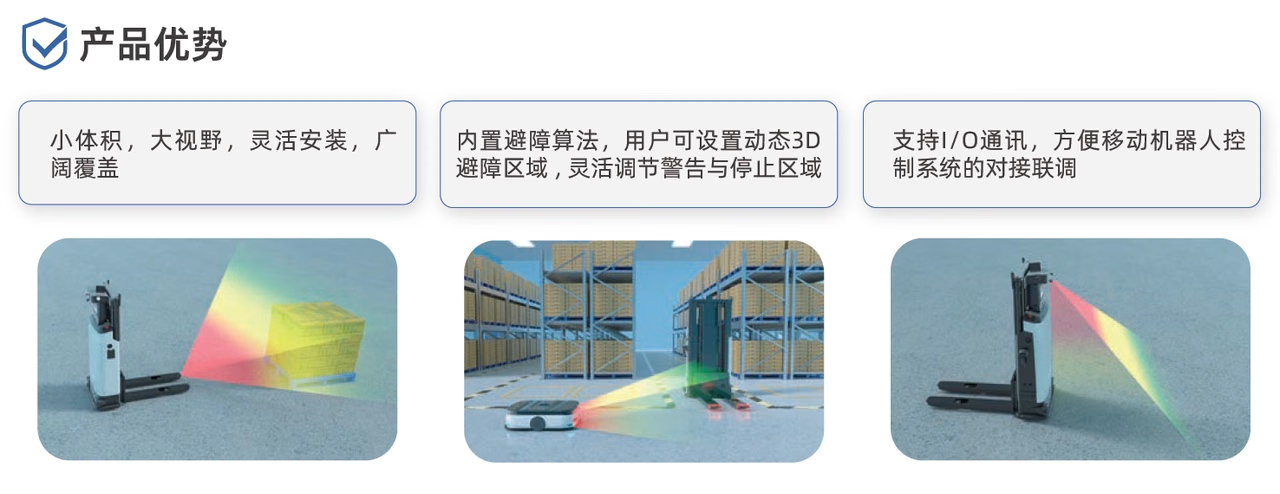
3D ビジュアル障害物回避の要点
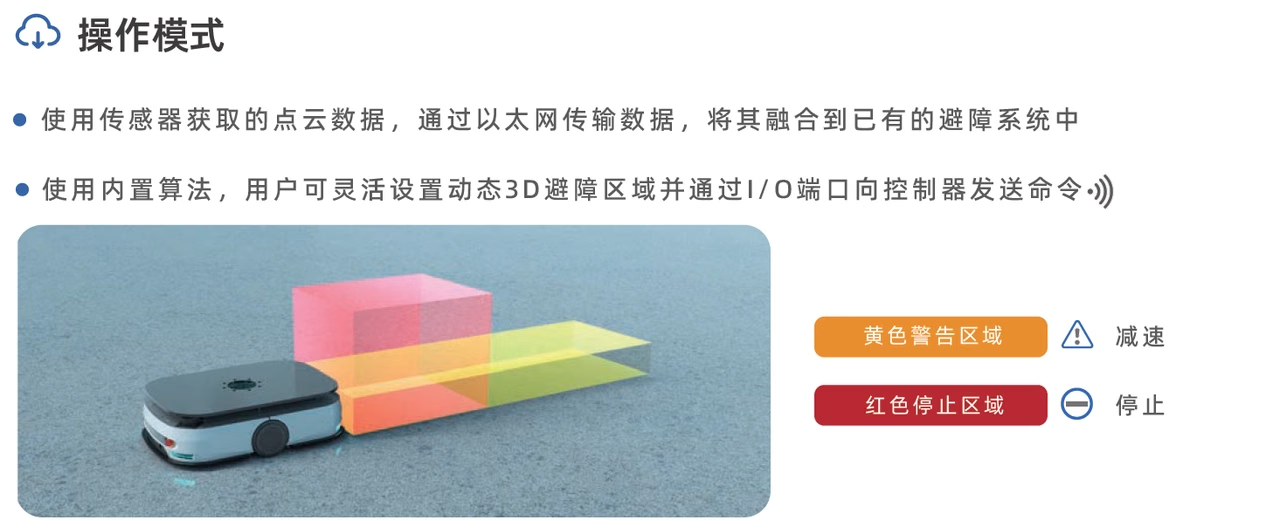
動作モード
障害物回避デプロイメントガイド
デバイス接続、ソフトウェア設定、アルゴリズムデプロイメント手順を確認できます。