
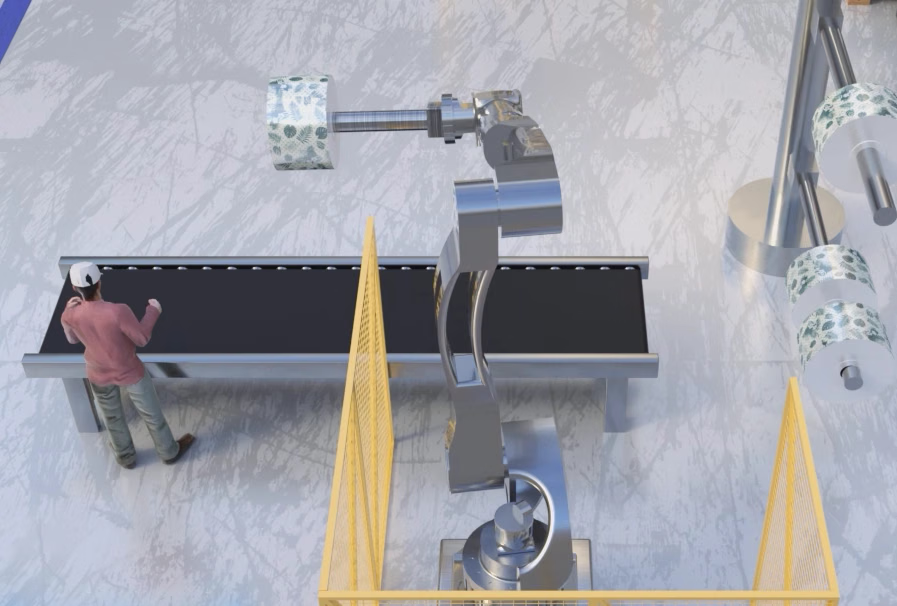
ソリューション概要
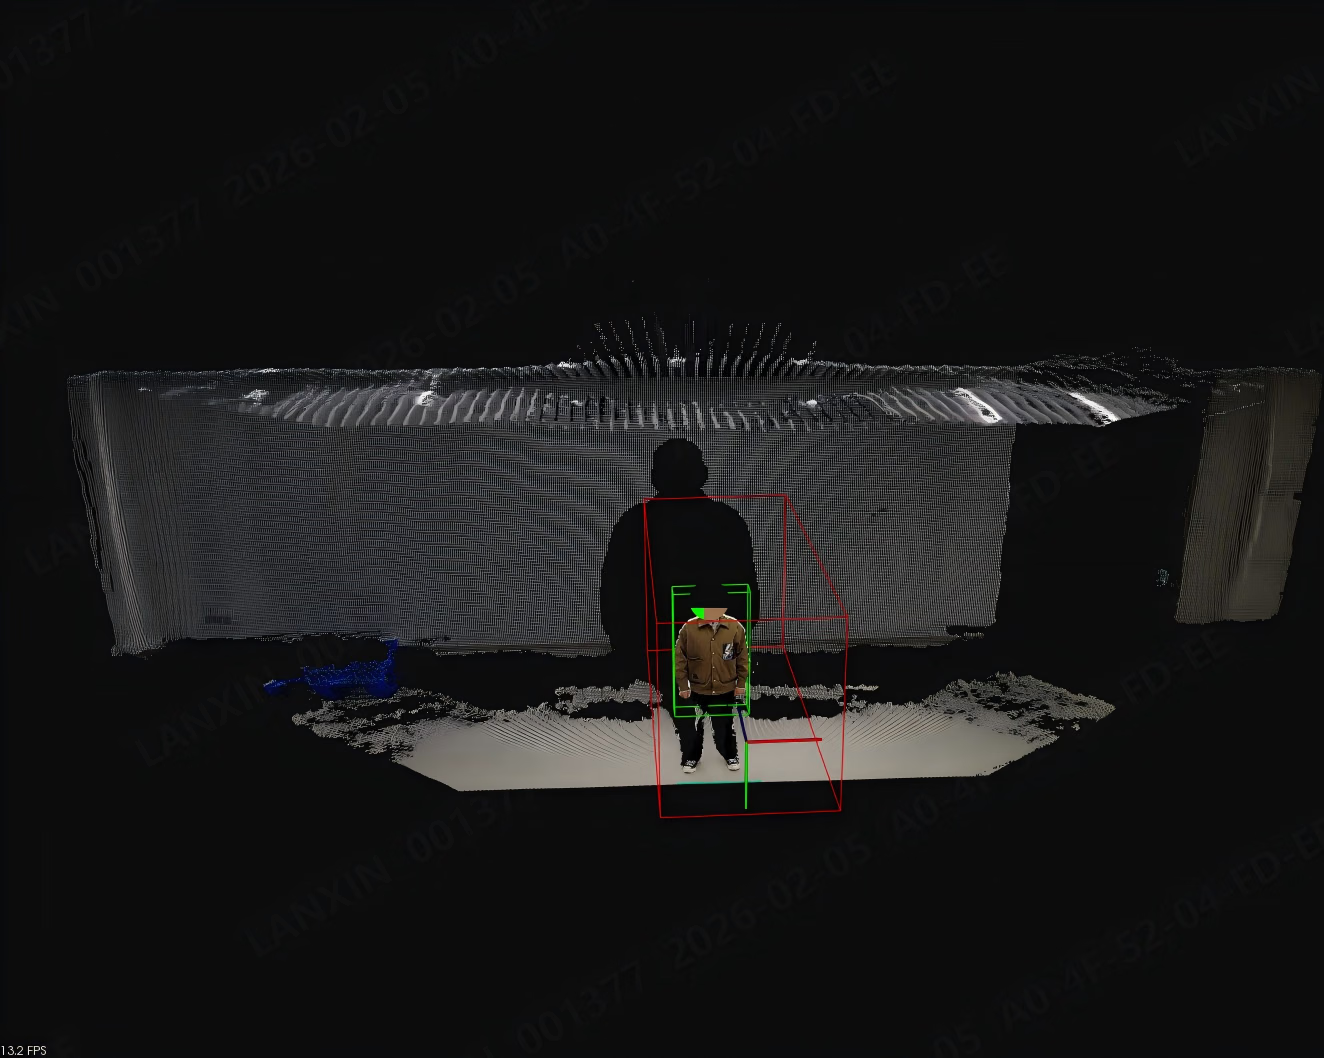
システムはMシリーズ3DカメラでRGB-Dデータを取得します。人物認識ソフトウェアは、設定済みROI内で人物が境界を越えたかを確認します。検出イベントは上位システムでアラームやその他のアクションをトリガーできます。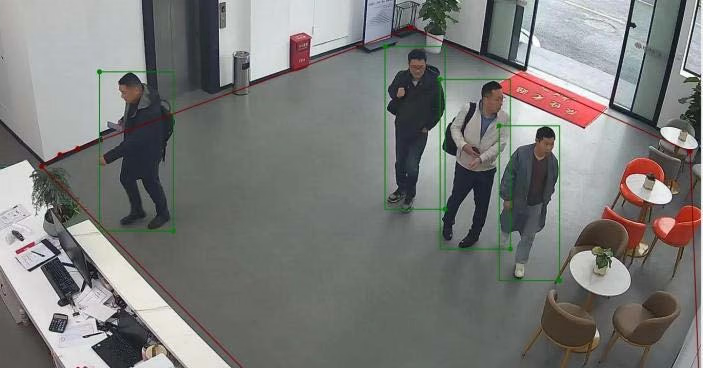
立入制限エリアへの侵入検出ワークフロー
システム構成
M4 Pro 3D深度カメラ
- 監視空間を移動する人物の3D情報を提供します。
- 深度解像度:
640 × 480、RGB解像度:1920 × 1080。 - RGBデータと深度データを空間・時間の両面でアラインメントします。
- 対応アルゴリズムをデバイス上で実行し、外部産業用コンピューターへの依存を低減できます。
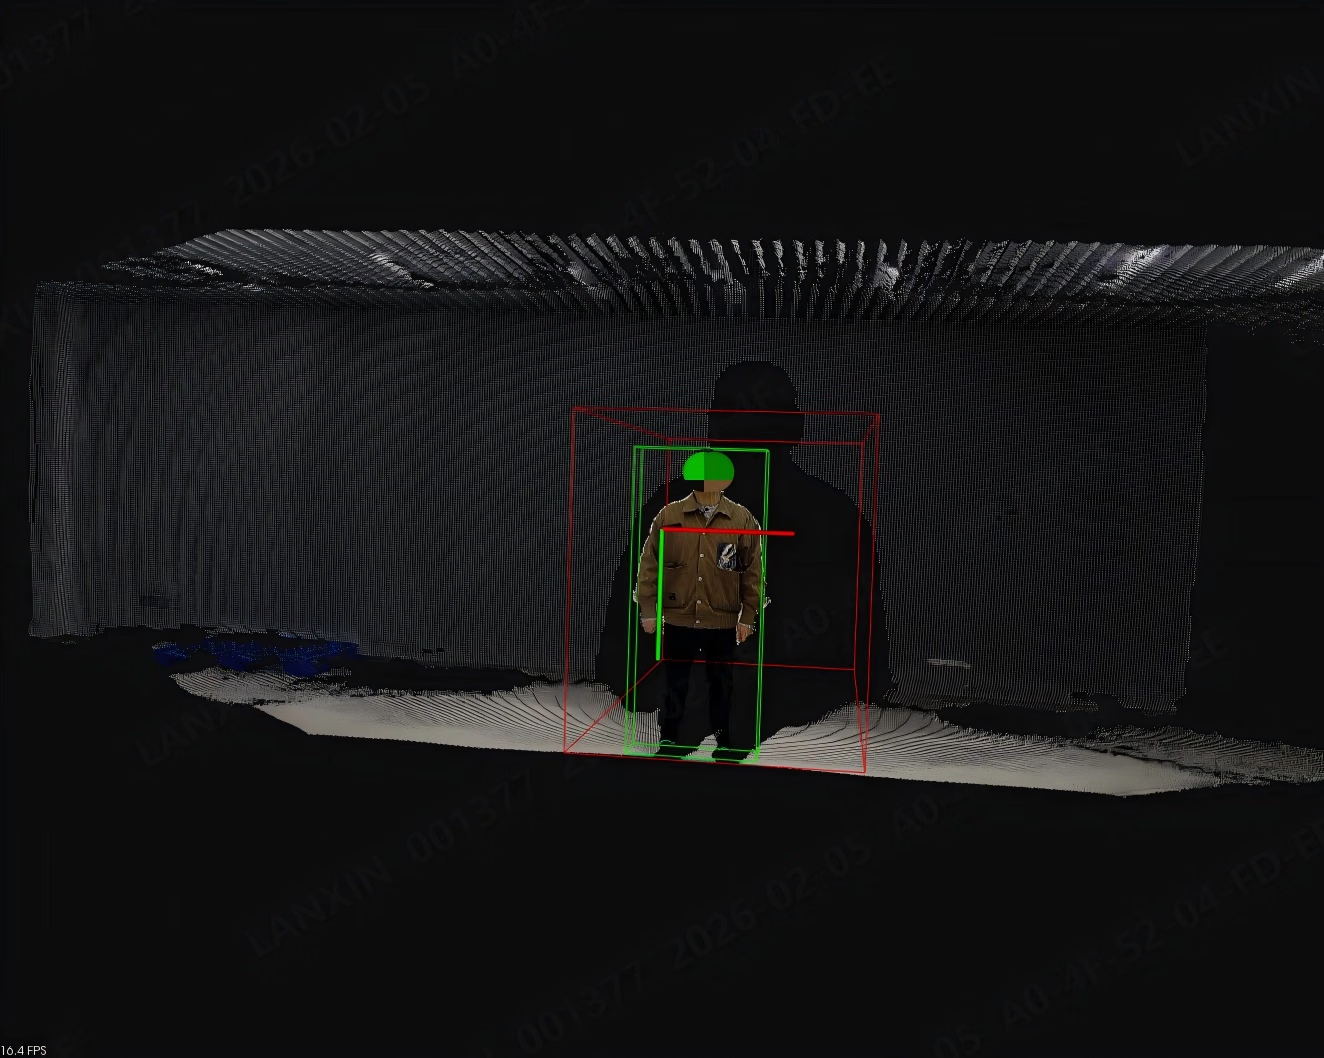
人物安全監視向けM4 Proの導入
インテリジェント人物認識ソフトウェア
- 関心領域(ROI)を設定します。
- 人物が立入制限境界を越えたことを検出して通知します。
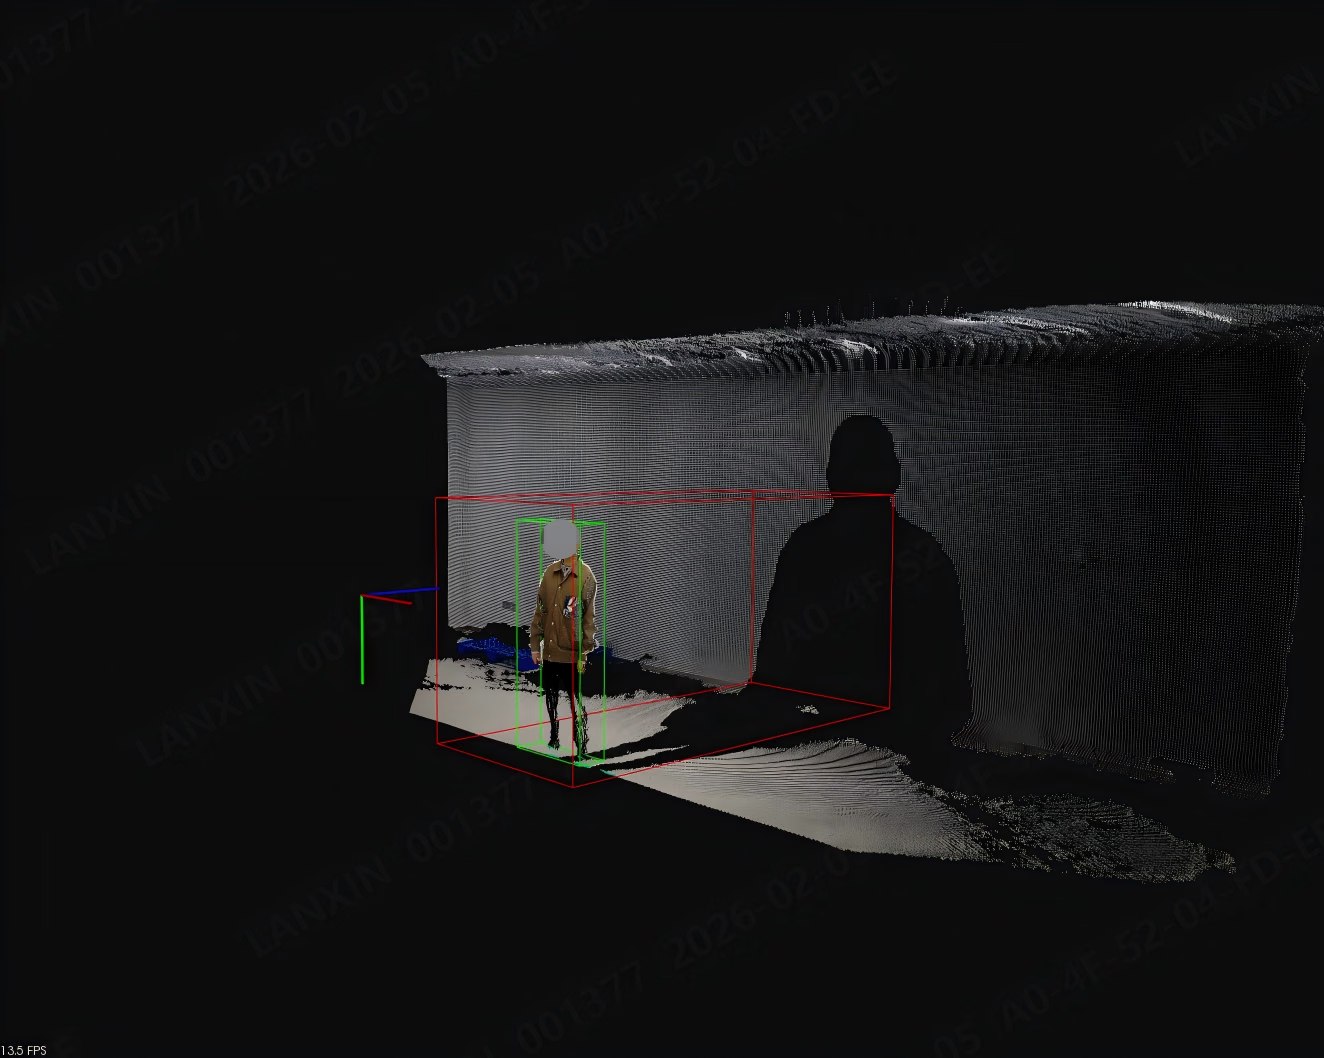
ワークフロー
1
立入制限エリアを設定
現場レイアウトとカメラの視野からROIを定義し、検出対象外のエリアを除外します。
2
継続的に監視
カメラが立入制限エリアを取得し、ソフトウェアが人物の侵入または設定境界の通過を確認します。
3
イベントを通知
イベントを検出すると、システムは上位システムへ通知します。上位システムはアラーム、動作停止、その他の設定済みアクションを実行できます。
適用シナリオ
- 自動化生産ライン
- 倉庫・物流エリア
- 危険物保管エリア
- 人員立入制限が必要な作業場または研究室
性能に関する注意
元のテスト記録では、理想的な実験室条件における単一フレームの誤検出率と見逃し率が報告されています。テストでは、開けた視野、カメラから5 m 以内で遮蔽のない人物、3 m/s 未満の移動速度、良好な周囲光を使用しました。実際の結果は、カメラ高さ、視野、遮蔽、姿勢、照明、モーションブラー、フィルター設定に依存します。
デプロイメントの推奨事項
- レンズを清潔に保ち、カメラ視野の遮蔽物を定期的に確認します。
- 粉塵が多い、強い反射があるなどの過酷な環境では、デプロイ前に現場でシステムを検証します。
- カメラ位置、検出エリア、上位アクションロジックを変更した後は、検出範囲と応答チェーンを再検証します。