
현장의 과제
- 잎에 의한 가림: 잎과 가지가 과일 일부를 가리면 기존 분할 방식으로 전체 윤곽을 복원하기 어렵습니다.
- 포인트 클라우드 품질: 흐릿한 가장자리, 노이즈 또는 낮은 포인트 밀도는 대상의 유효한 3D 형상 정보를 줄입니다.
- 디바이스 내 처리: 수확 작업에서는 원격 연산 의존도를 낮추기 위해 로봇 가까이에서 인식과 알고리즘을 처리해야 합니다.
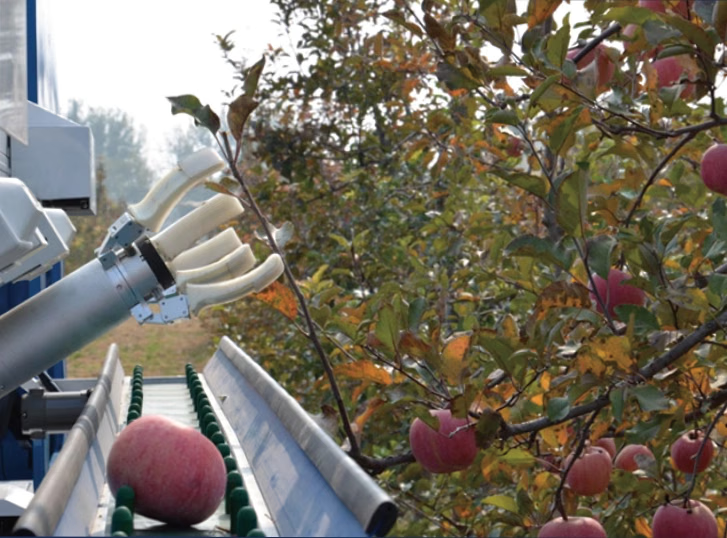
과수원의 비전 인식 과제
솔루션 구성
가림을 고려한 의미론적 분할
베이징 농업·임업과학원 지능형 장비 기술 연구센터는 다중 스케일 특징 융합과 문맥 정보를 사용해 잎에 일부 가려진 사과의 윤곽을 복원합니다.RGB-D 3D 인식
M4 Pro는 RGB 이미지와 포인트 클라우드 데이터를 제공해 과일의 형상과 질감을 포착하고 인식 및 수확 경로 계획을 지원합니다.디바이스 내 알고리즘 처리
M4 Pro는 임베디드 플랫폼에서 알고리즘을 실행할 수 있습니다. 따라서 과수원 현장에서 데이터를 처리하고 수확 작업 흐름에 맞춰 로봇이 응답하도록 지원합니다.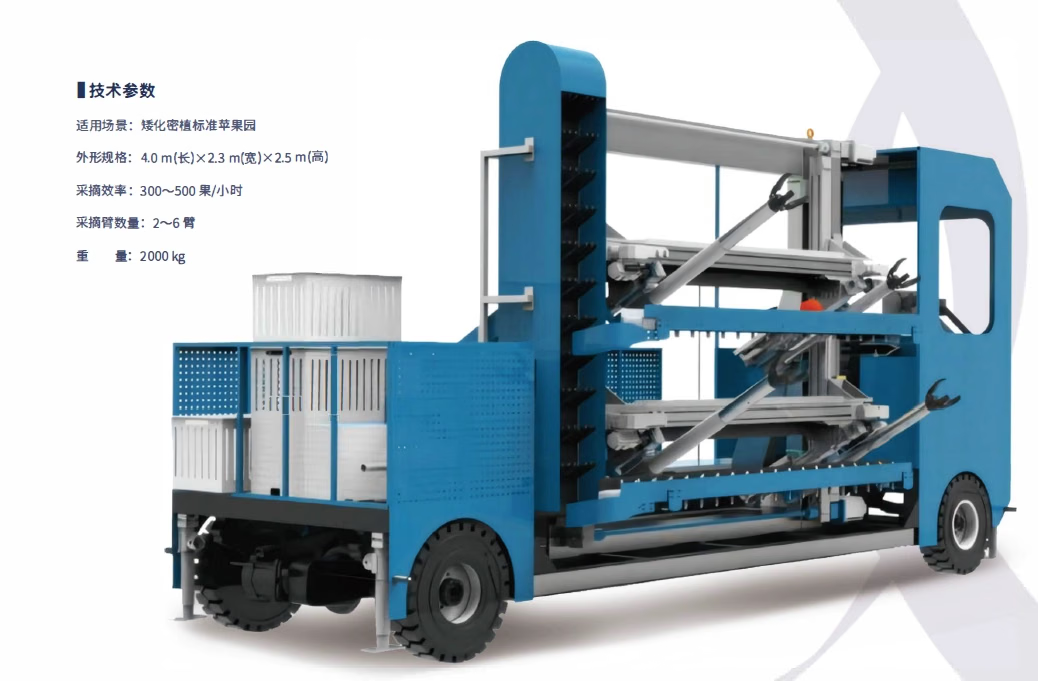
과수원에서 작동하는 다관절 수확 로봇
적용 사례
베이징 농업·임업과학원 지능형 장비 기술 연구센터는 수확, 수집 및 운송을 통합한 다관절 로봇을 개발했습니다. 창핑의 표준 왜성 고밀도 과수원에서 이 로봇은 MRDVS M4 Pro RGB-D 카메라를 사용해 사과 인식, 위치 추정 및 수확을 지원했습니다.실제 인식 성능은 과일 품종, 가림 정도, 조명, 카메라 설치 위치 및 알고리즘 설정에 따라 달라집니다. 배포 전에 대상 과수원에서 데이터를 수집하고 시스템을 검증하세요.