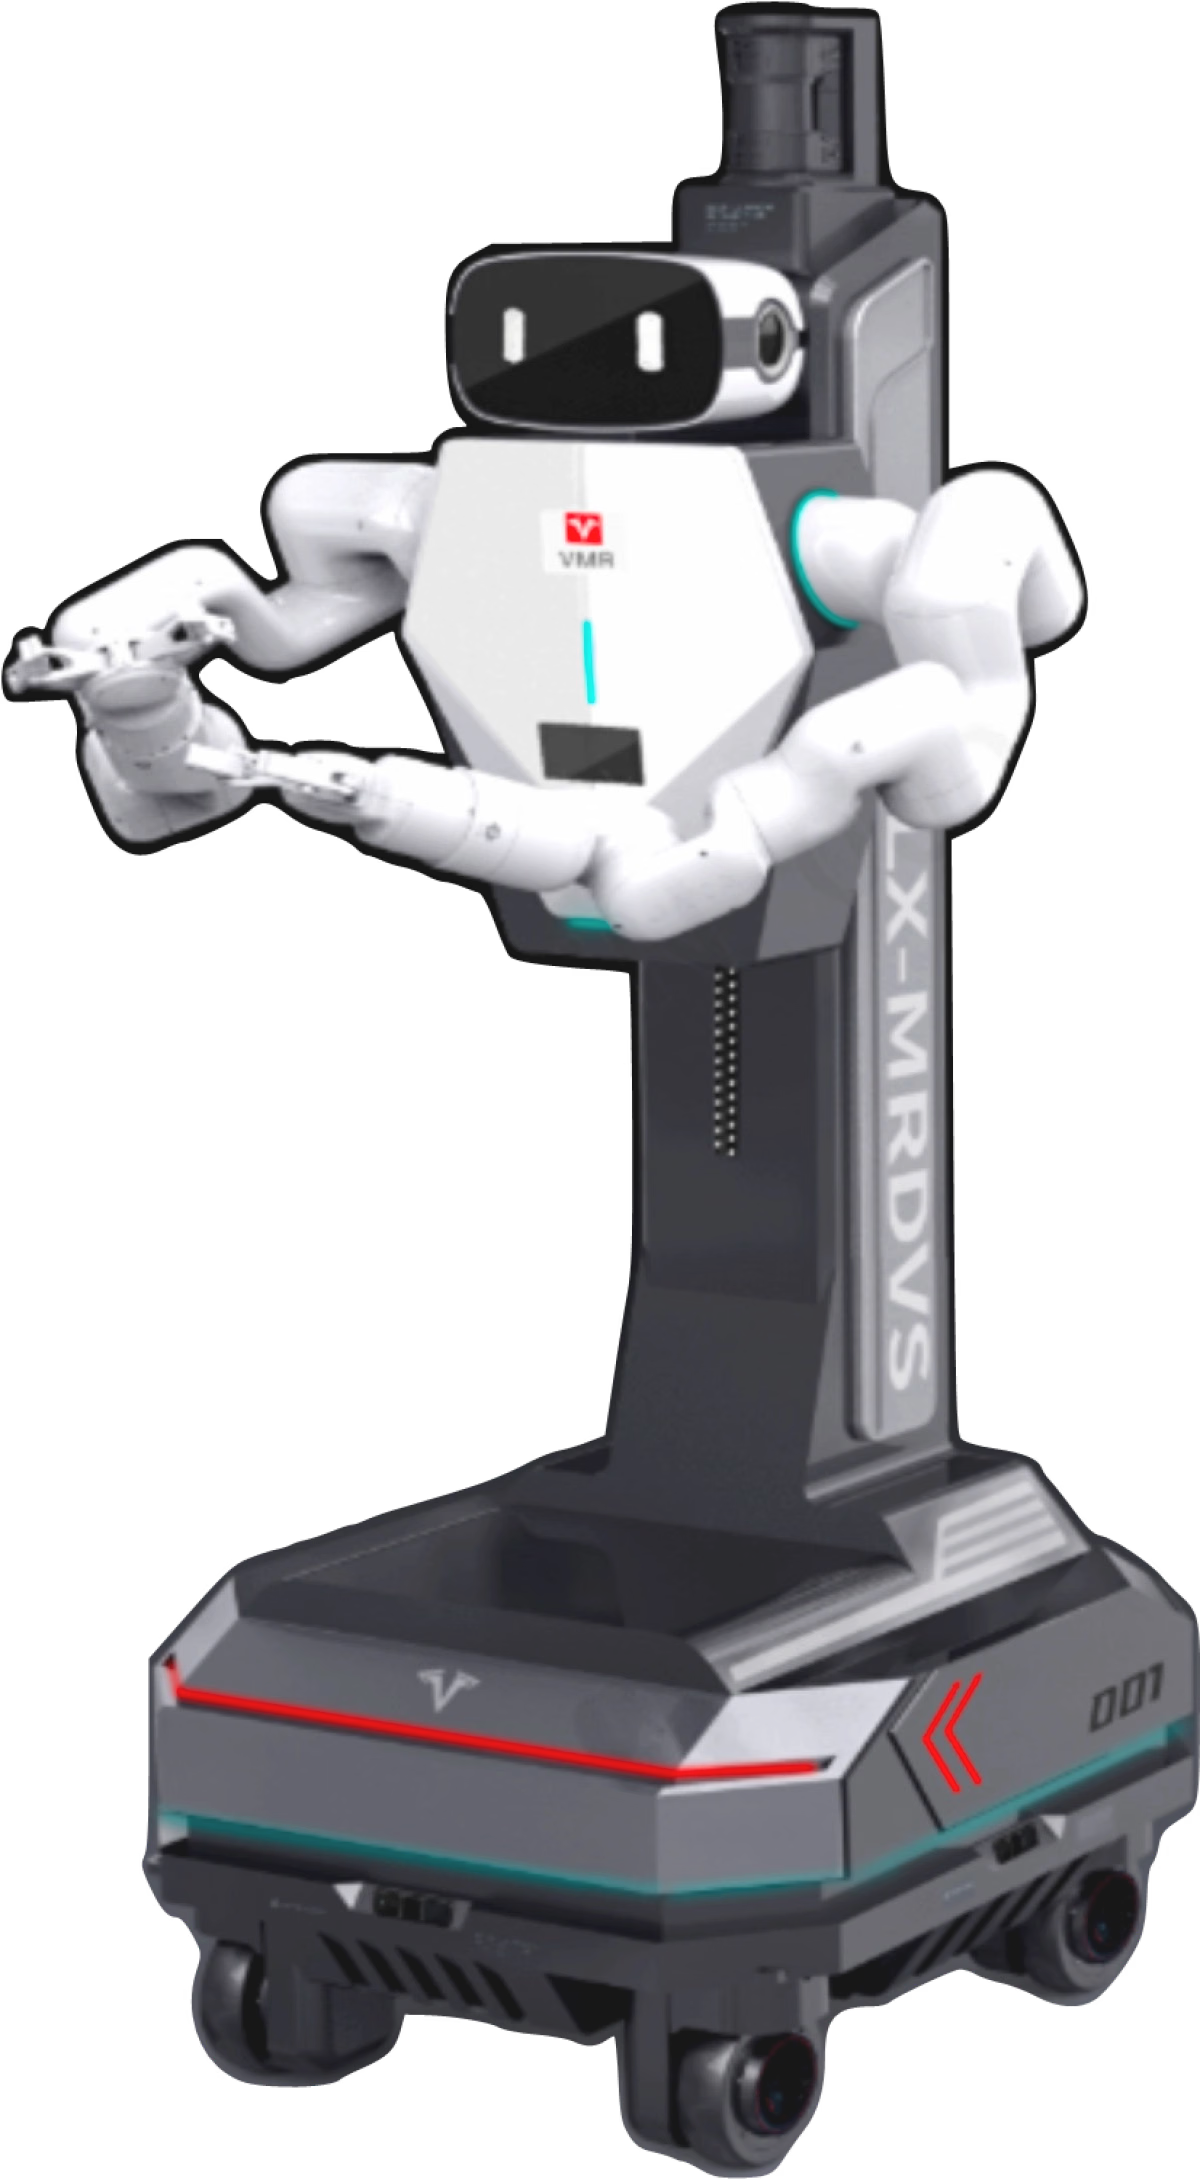
바퀴형 휴머노이드 로봇이 공장이나 창고를 이동할 때는 바닥 근처와 주변의 장애물을 모두 확인해야 합니다. VersaBot은 로봇 하단에 MRDVS S3 RGB-D ToF 카메라를 장착해 주행 경로 주변의 환경 데이터를 포착합니다.
인식 설계
S3는 RGB 이미지와 깊이 데이터를 동시에 포착해 거리, 색상 및 질감 정보를 제공합니다. 카메라를 로봇의 낮은 위치에 장착하면 바닥 근처 장애물이 시야에 들어오고 상위 수준의 회피 정책에 3D 인식 입력을 제공할 수 있습니다.
적용 시 고려 사항
- 바닥 근처 커버리지: 주행 경로 가장자리의 작은 장애물과 객체를 감지합니다.
- 동적 환경: 운용 중 사람, 카트 및 기타 이동 객체를 식별하는 데 인식 데이터를 사용합니다.
- 현장 대응: 시야, 차량 속도, 장애물 재질, 조명 및 차체 진동이 실제 성능에 영향을 줍니다.
3D 카메라는 인식 체인의 한 부분입니다. 운용 속도, 제동 능력, 사각지대 및 현장 위험 평가를 기준으로 차량 수준의 회피와 안전 정책을 설정하고 검증하세요.