
Herausforderungen in der Szene
- Verdeckung durch Laub: Blätter und Äste können einen Teil einer Frucht verdecken, sodass herkömmliche Segmentierungsverfahren die vollständige Kontur nur schwer rekonstruieren können.
- Punktwolkenqualität: Verschwommene Kanten, Rauschen oder eine geringe Punktdichte verringern die nutzbare 3D-Form des Ziels.
- Verarbeitung auf dem Gerät: Ernteaufgaben benötigen Wahrnehmungs- und Algorithmusverarbeitung in unmittelbarer Nähe des Roboters, um die Abhängigkeit von externer Rechenleistung zu reduzieren.
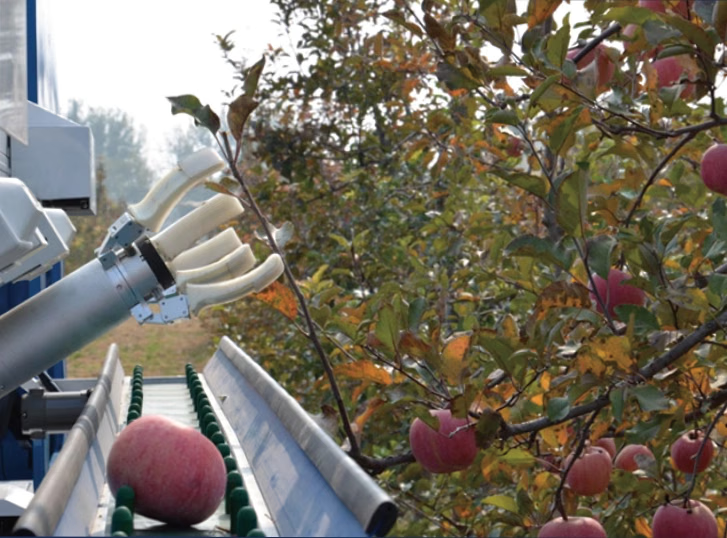
Herausforderungen der visuellen Wahrnehmung in einer Obstplantage
Lösungskomponenten
Verdeckungsbewusste semantische Segmentierung
Das Forschungszentrum für intelligente Ausrüstung der Beijing Academy of Agricultural and Forestry Sciences verwendet die Fusion von Merkmalen über mehrere Skalen und Kontextinformationen, um teilweise von Laub verdeckte Apfelkonturen zu rekonstruieren.RGB-D-3D-Wahrnehmung
Die M4 Pro liefert RGB-Bilder und Punktwolkendaten, um Fruchtform und -textur für Erkennung und Erntepfadplanung zu erfassen.Algorithmusverarbeitung auf dem Gerät
Die M4 Pro unterstützt die Ausführung von Algorithmen auf einer eingebetteten Plattform. Dadurch können Daten in der Obstplantage verarbeitet werden, und der Roboter kann innerhalb des Ernteablaufs reagieren.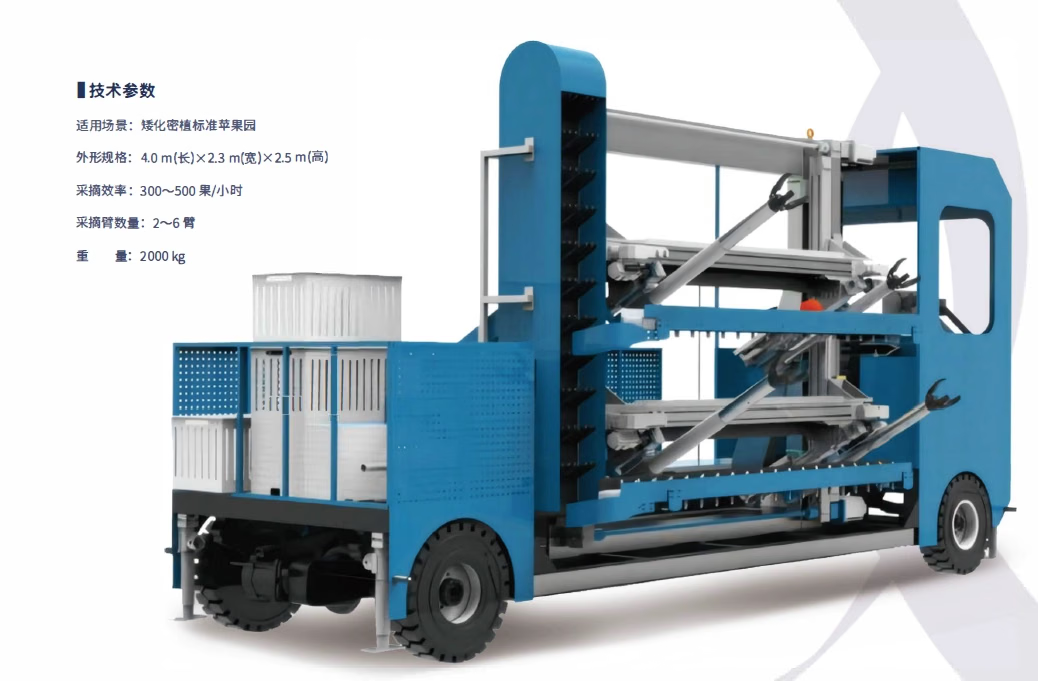
Mehrarmiger Ernteroboter in einer Obstplantage
Anwendungsbeispiel
Das Forschungszentrum für intelligente Ausrüstung der Beijing Academy of Agricultural and Forestry Sciences entwickelte einen integrierten Mehrarmroboter für Ernte, Sammlung und Transport. In einer standardisierten Niederstamm-Obstplantage mit hoher Pflanzdichte in Changping verwendete der Roboter eine MRDVS M4 Pro RGB-D-Kamera, um Apfelerkennung, -lokalisierung und -ernte zu unterstützen.Die tatsächliche Erkennungsleistung hängt von der Obstsorte, der Verdeckung, der Beleuchtung, der Kamerainstallation und der Algorithmuskonfiguration ab. Erfassen Sie vor der Bereitstellung Daten und validieren Sie das System in der Zielobstplantage.