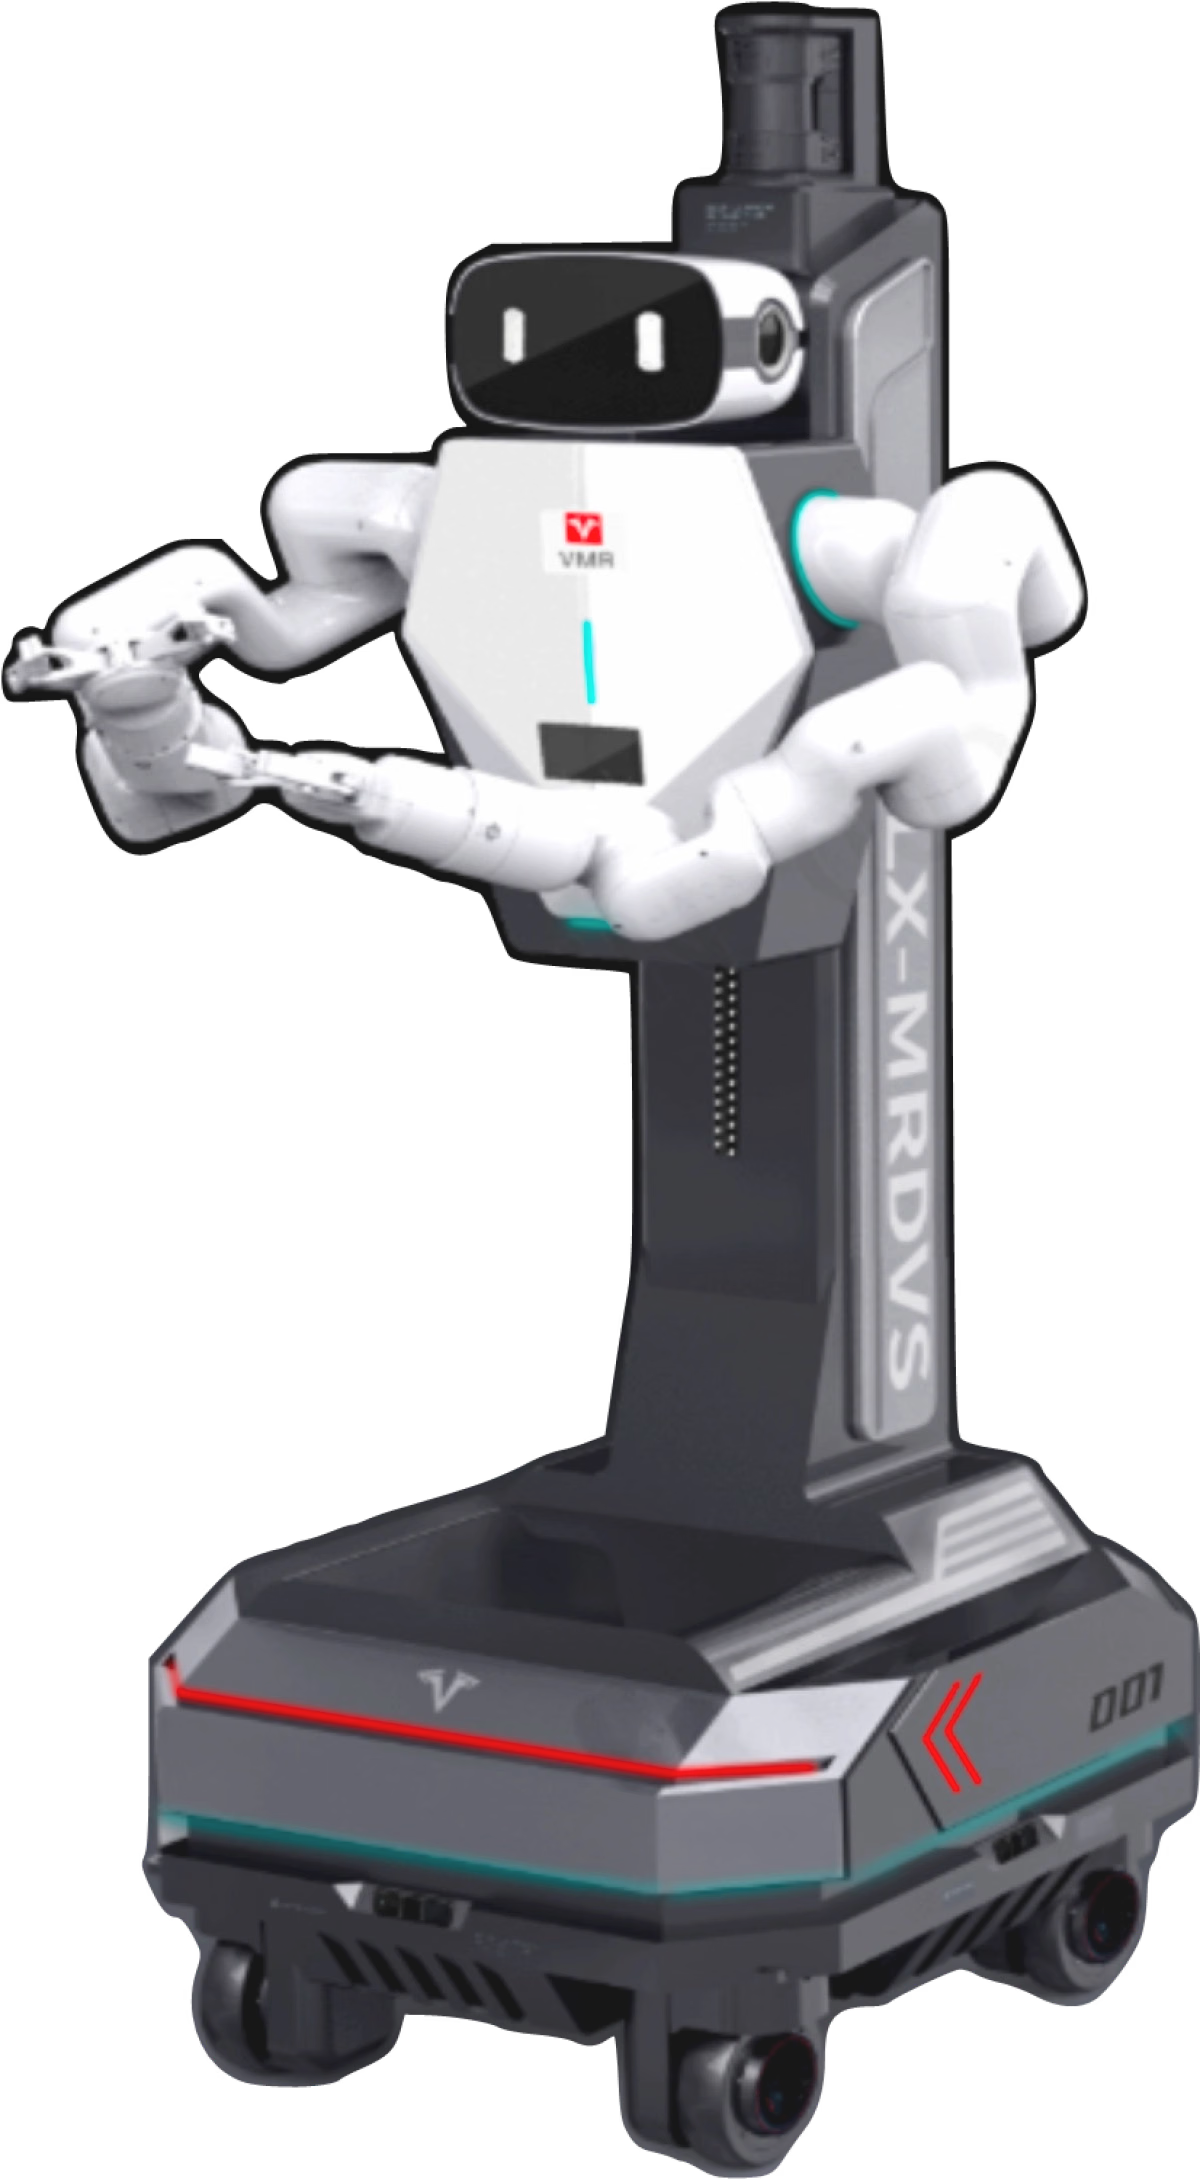
Wenn sich ein humanoider Roboter mit Rädern durch eine Fabrik oder ein Lager bewegt, muss er Hindernisse in Bodennähe und in seiner Umgebung erfassen. VersaBot montiert eine MRDVS S3 RGB-D-ToF-Kamera am unteren Teil des Roboters, um Umgebungsdaten in der Nähe seines Fahrwegs zu erfassen.
Wahrnehmungskonzept
Die S3 erfasst RGB-Bilder und Tiefendaten gemeinsam und liefert Informationen zu Entfernung, Farbe und Textur. Die niedrige Montage der Kamera bringt Hindernisse in Bodennähe in das Sichtfeld und stellt 3D-Wahrnehmungseingaben für die übergeordnete Vermeidungsrichtlinie bereit.
Überlegungen zur Anwendung
- Abdeckung in Bodennähe: Erkennen Sie kleine Hindernisse und Objekte am Rand des Fahrwegs.
- Dynamische Umgebungen: Verwenden Sie Wahrnehmungsdaten, um Personen, Wagen und andere bewegliche Objekte während des Betriebs zu erkennen.
- Anpassung an den Standort: Sichtfeld, Fahrzeuggeschwindigkeit, Hindernismaterial, Beleuchtung und Chassisvibration beeinflussen die tatsächliche Leistung.
Die 3D-Kamera ist ein Teil der Wahrnehmungskette. Konfigurieren und validieren Sie Vermeidungs- und Sicherheitsrichtlinien auf Fahrzeugebene anhand von Betriebsgeschwindigkeit, Bremsfähigkeit, toten Winkeln und einer Risikobewertung vor Ort.