
Descripción general
El módulo de localización V2 se comunica con el SDK de ROS del equipo host mediante UDP. Su interfaz web integrada admite la creación de mapas, la localización y la configuración de parámetros. El SDK de ROS expone las mismas capacidades, incluida la creación de mapas, la relocalización y la descarga de mapas.La interfaz web predeterminada está disponible en
192.168.100.201:9998. Configura la dirección IP y el puerto de destino tanto en la cámara como en el SDK de ROS y asegúrate de que los valores coincidan.Requisitos previos
Instala los componentes Qt5 Core y Network, además de la dependencialibzip. El siguiente ejemplo usa Ubuntu:
libzip siguiendo las instrucciones de instalación de libzip. Después, compila el paquete de ROS desde /V2-ROS-SDK-service, que se encuentra al mismo nivel que src:
Configura e inicia el nodo
1
Comprueba la configuración del SDK de ROS
Abre
/V2-ROS-SDK-service/src/lx_camera_ros/launch/mapping.launch. La dirección IP predeterminada de la cámara es 192.168.100.201; si cambias la IP de la cámara, actualízala también en este archivo. Establece el puerto en 8001.2
Comprueba los parámetros de red y del módulo
Conecta la cámara y el equipo host al mismo switch y segmento de red. En la interfaz web, abre Configuración de parámetros, establece
portCode en 8987 y establece portName en la dirección IP del adaptador de red del equipo host que ejecuta el SDK de ROS.3
Inicia el nodo de ROS
Verifica la comunicación
Abre una terminal nueva, entra en/V2-ROS-SDK-service y carga el entorno:
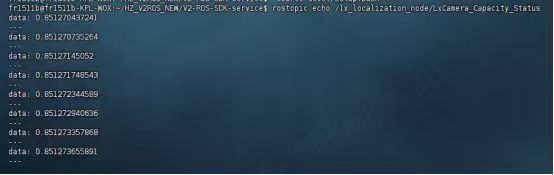

Crea un mapa y localízate
Enciende la cámara y espera unos 30 segundos a que se inicie el programa integrado antes de iniciar el nodo de reenvío de datos.1
Inicia el mapeo
true, mueve la plataforma por el área para capturar el mapa.
2
Detén el mapeo
true para confirmar que el mapeo se completó.
3
Cambia al mapa nuevo
4
Envía una pose de relocalización
orientation.x, orientation.y, orientation.z y orientation.w representan el cuaternión de orientación. Complétalos según el formato del mensaje de ROS.5
Suscríbete a los resultados de localización en tiempo real
Solución de problemas
El programa de ROS no se puede compilar
El programa de ROS no se puede compilar
Comprueba que Qt5 y
libzip estén completamente instalados y vuelve a ejecutar catkin_make.El SDK de ROS no responde después de enviar un mensaje
El SDK de ROS no responde después de enviar un mensaje
Confirma que la cámara y el equipo host estén en el mismo segmento de red y que puedas abrir la cámara desde el software host de la cámara. Después, comprueba la configuración de la cámara y del SDK de ROS.
No se puede enviar un mensaje de depuración de ROS
No se puede enviar un mensaje de depuración de ROS
Los formatos de los mensajes de ROS son estrictos. Conserva la estructura de campos del ejemplo y cambia solo los valores necesarios para la prueba.