
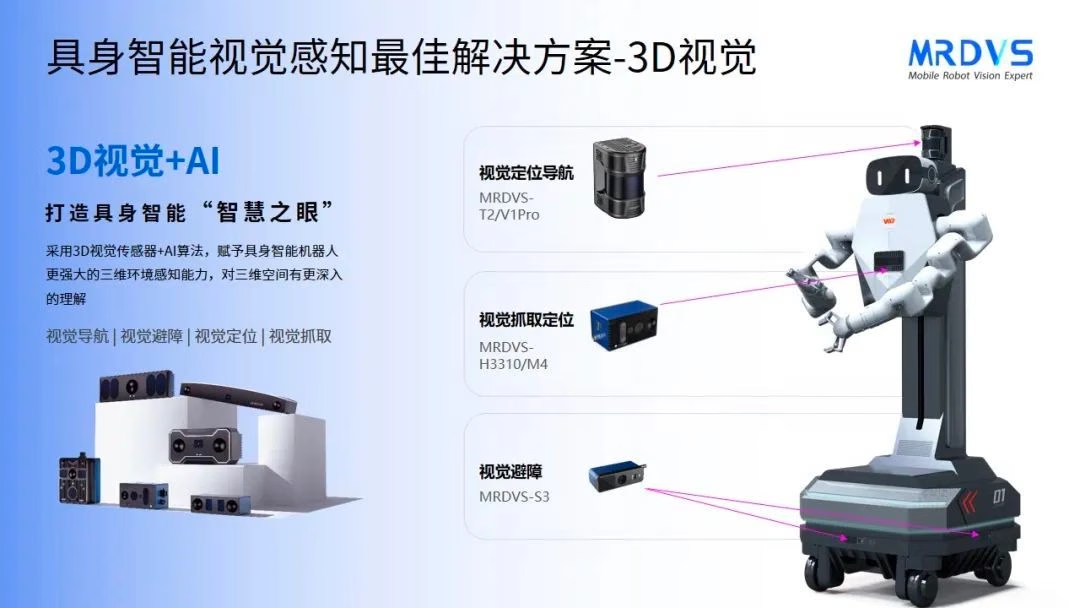
Navigazione SLAM visuale
Il robot usa una telecamera SLAM visuale della serie T per la mappatura e la localizzazione durante la pianificazione del percorso e la navigazione.- Mappatura e localizzazione: acquisisce le caratteristiche dell’ambiente durante il funzionamento per creare una mappa e stimare la posa del robot.
- Adattamento agli scenari dinamici: fornisce dati ambientali per la pianificazione del percorso mentre persone, apparecchiature e corridoi cambiano.
- Percezione a lungo raggio: il materiale originale del progetto indica una portata di rilevamento di
30 m. Conferma la portata utilizzabile in base all’installazione, alle caratteristiche della scena e alla convalida sul posto.
Percezione degli ostacoli RGB-D
Negli spazi di lavoro condivisi con persone e apparecchiature, il robot usa un sensore RGB-D della serie S per acquisire dati 3D e dati di texture dell’ambiente.- Riconoscimento degli ostacoli: usa i dati di profondità e RGB per rilevare posizione, categoria e attributi degli ostacoli.
- Input per l’evitamento: fornisce i risultati della percezione alle policy di livello superiore per aggirare, rallentare o arrestare il robot.
- Distribuzione multi-robot: convalida il posizionamento delle telecamere, la sovrapposizione dei campi visivi e le interferenze sul posto.
Percezione 3D per la presa
Il robot usa una telecamera a luce strutturata della serie H per acquisire nuvole di punti e stimare la forma e la posa degli oggetti durante la presa.- Localizzazione 3D: stima la posizione e la posa necessarie per la presa.
- Oggetti complessi: supporta la percezione 3D di oggetti irregolari o impilati.
- Condizioni di illuminazione: le prestazioni effettive dipendono dal materiale, dalla riflettività della superficie, dalla luce ambientale e dall’installazione della telecamera.
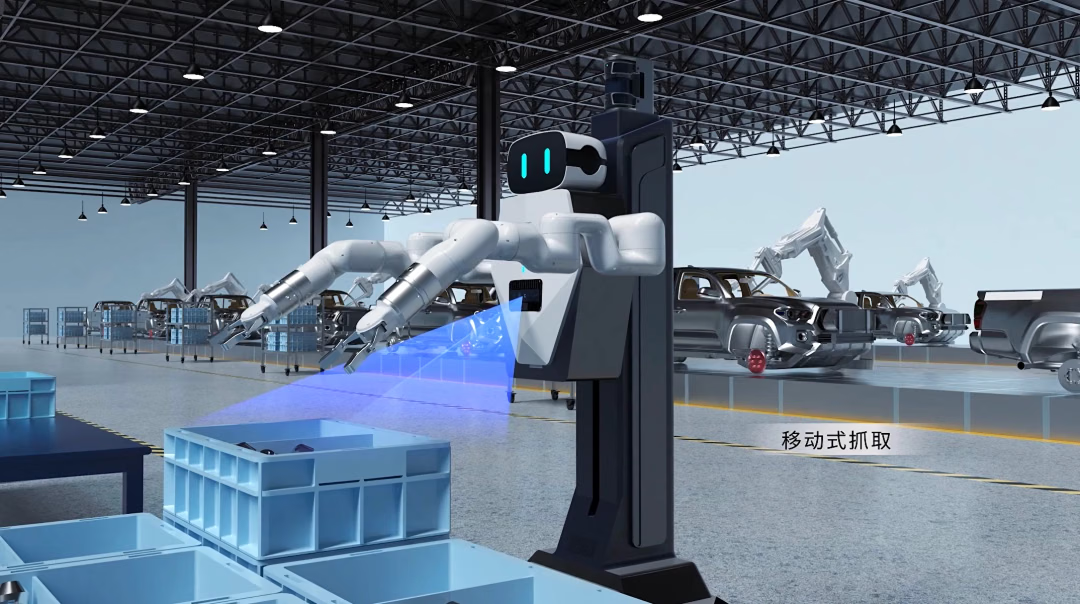
Questa pagina descrive i ruoli della percezione nel caso cliente. Il controllo del movimento, la pianificazione delle attività, la sicurezza funzionale e l’accettazione a livello di sistema del robot completo sono gestiti dalla piattaforma robotica.