
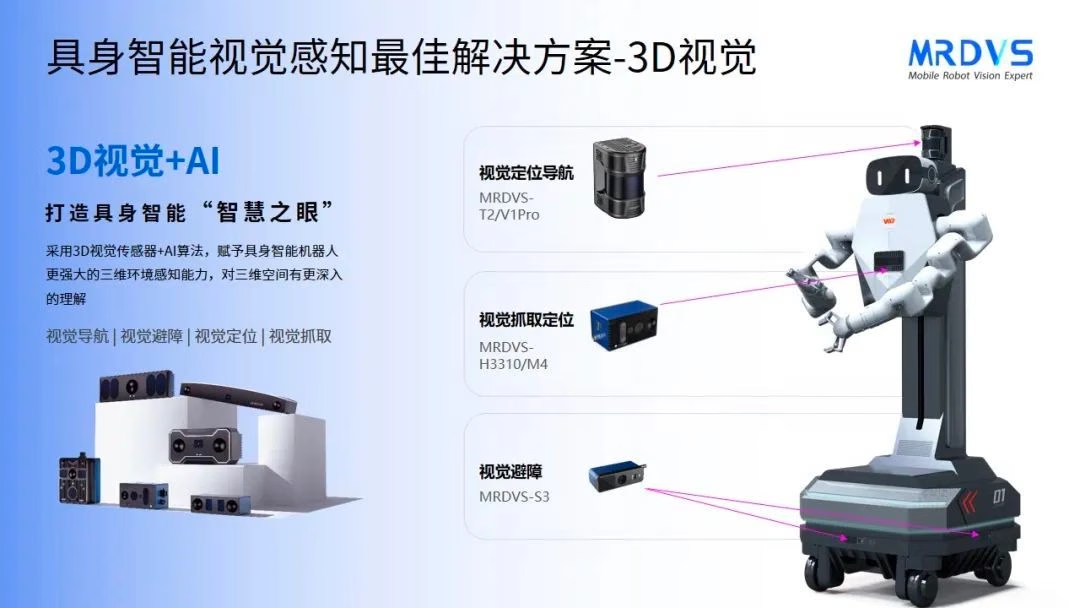
Навигация с помощью визуального SLAM
Робот использует камеру визуального SLAM серии T для построения карты и локализации при планировании маршрута и навигации.- Построение карты и локализация: Захватывайте признаки окружающей среды во время работы, чтобы построить карту и оценить позу робота.
- Адаптация к динамичным сценам: Предоставляйте данные об окружающей среде для планирования маршрута при изменении положения людей, оборудования и проходов.
- Дальнее восприятие: В исходных материалах проекта указан диапазон восприятия
30 m. Подтвердите рабочий диапазон с учетом установки, особенностей сцены и проверки на объекте.
Восприятие препятствий с помощью RGB-D
В рабочих зонах, где люди и оборудование находятся рядом, робот использует RGB-D-сенсор серии S для получения данных о 3D-сцене и текстуре.- Распознавание препятствий: Используйте данные о глубине и RGB-данные для определения положения, категории и характеристик препятствия.
- Данные для объезда: Передавайте результаты восприятия политикам верхнего уровня для объезда, снижения скорости или остановки.
- Развертывание нескольких роботов: Проверьте размещение камер, перекрытие полей зрения и взаимные помехи на объекте.
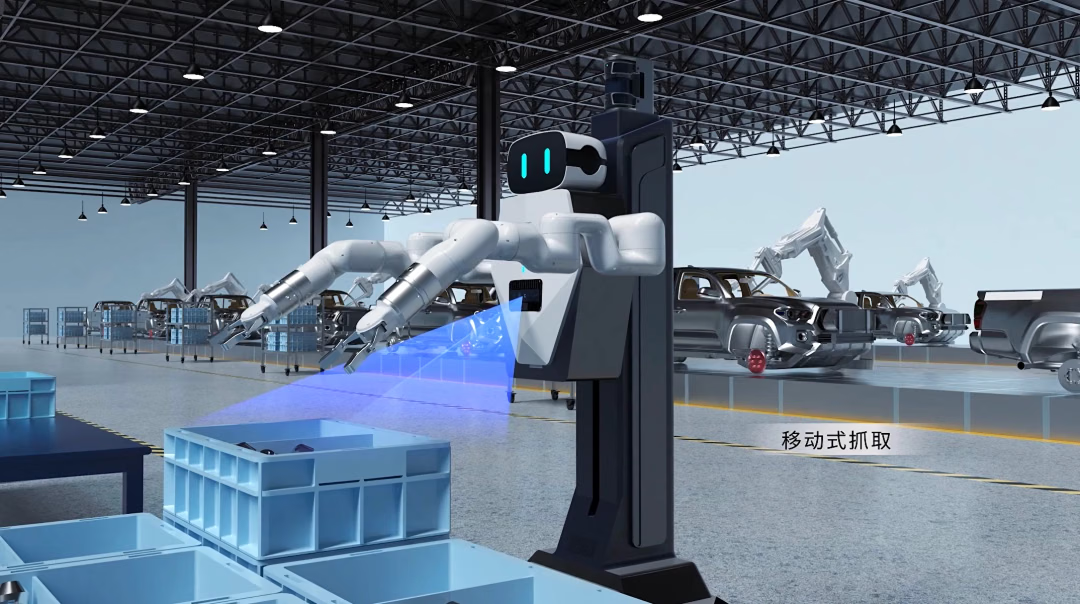
3D-восприятие для захвата
Робот использует камеру структурированного света серии H для получения облаков точек и оценки формы и позы объектов при захвате.- 3D-локализация: Оценивайте положение и позу, необходимые для захвата.
- Сложные объекты: Поддерживайте 3D-восприятие объектов неправильной формы или объектов в штабеле.
- Условия освещения: Фактическая производительность зависит от материала, отражательной способности поверхности, окружающего освещения и установки камеры.
На этой странице описаны функции восприятия в рамках проекта. Управление движением, планирование задач, функциональная безопасность и приемка робота на уровне системы обеспечиваются платформой робота.