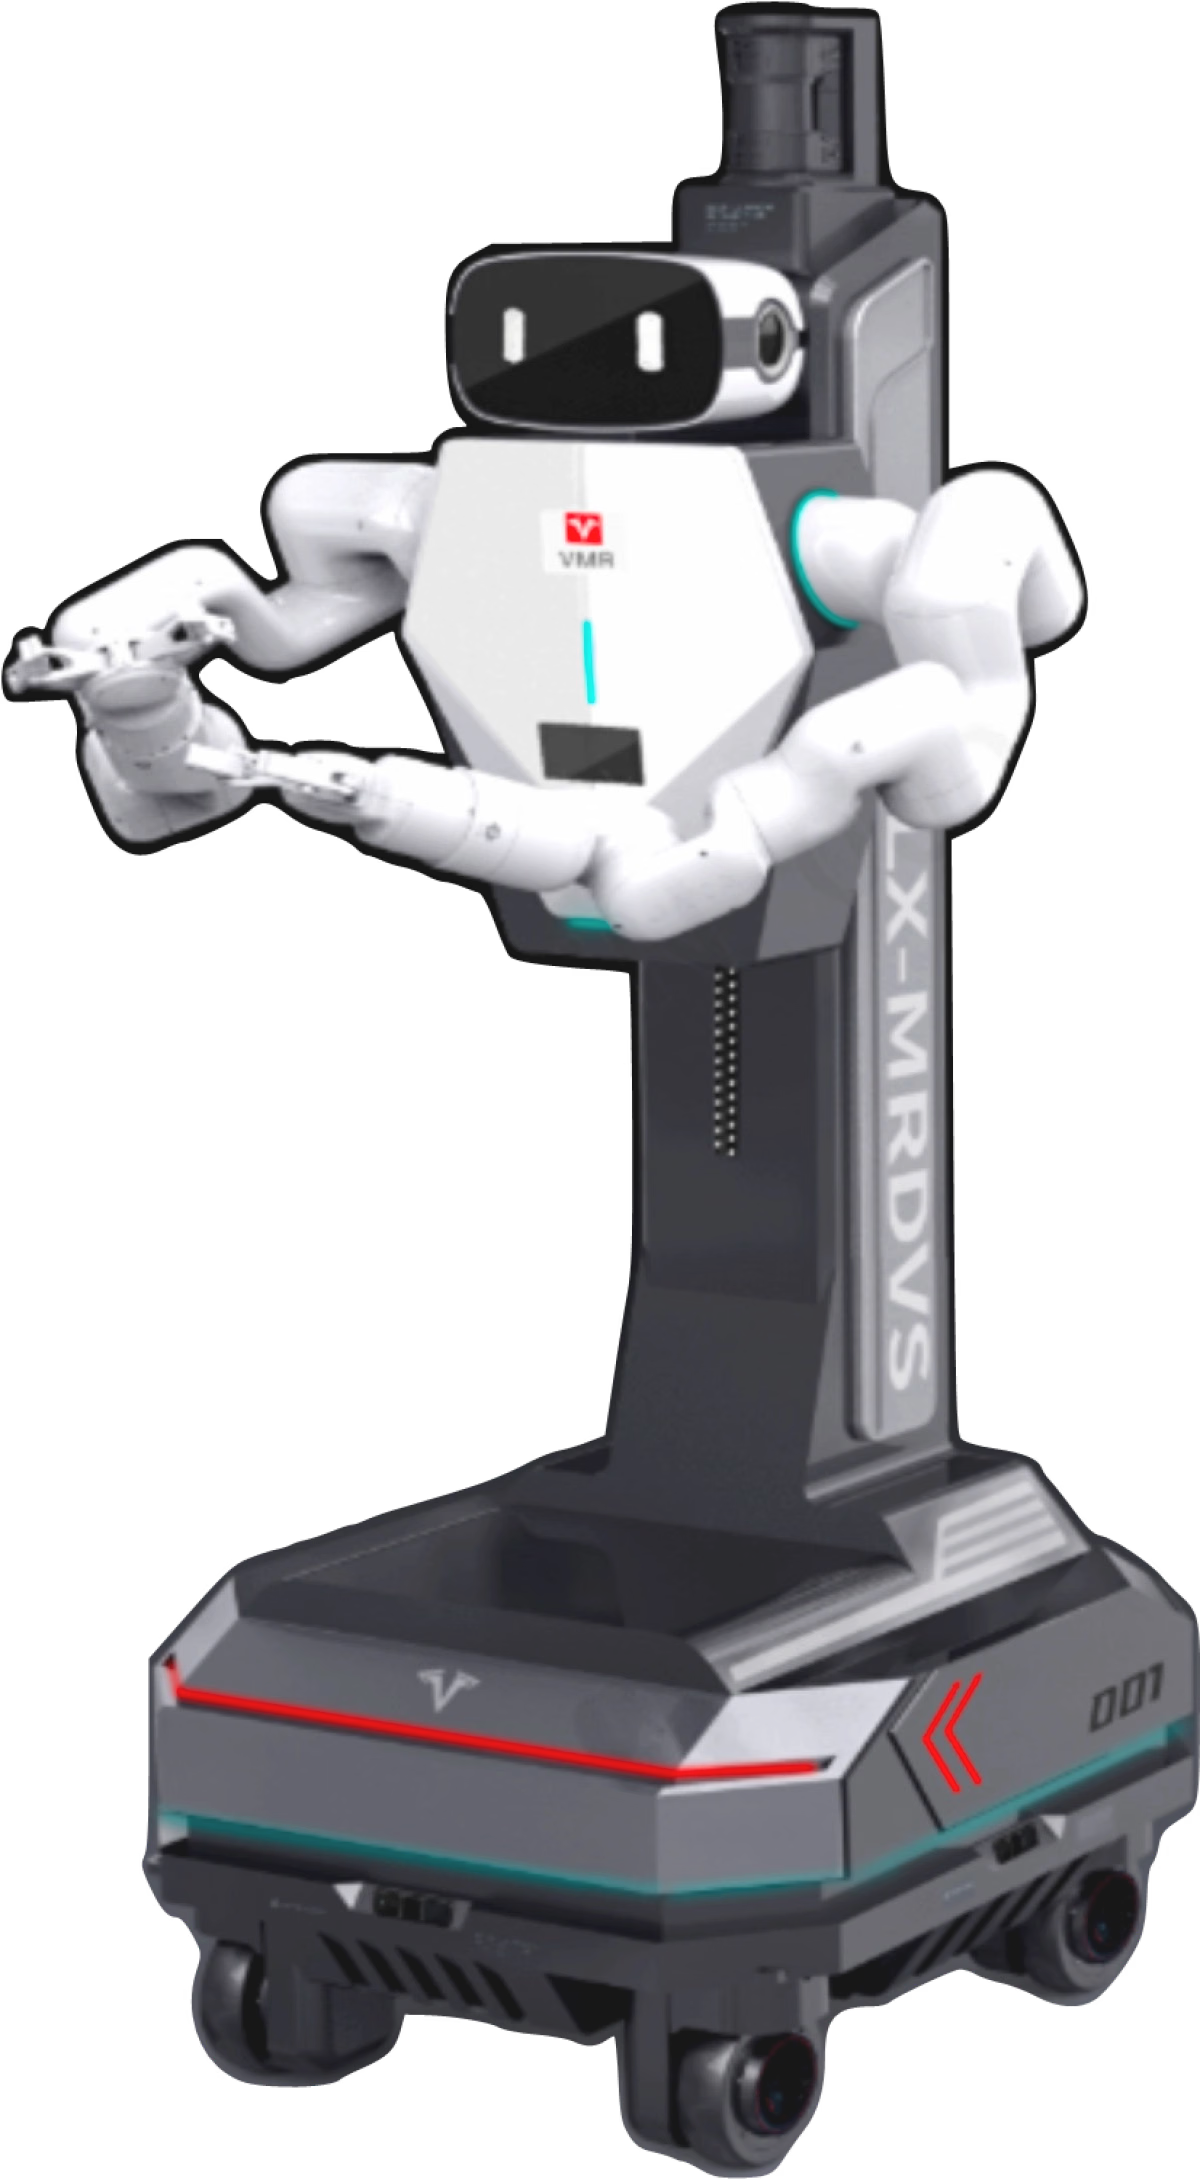
Когда колесный гуманоидный робот перемещается по цеху или складу, он должен обнаруживать препятствия у пола и вокруг себя. На роботе VersaBot RGB-D ToF-камера MRDVS S3 установлена в нижней части корпуса и получает данные об окружающей среде рядом с маршрутом движения.
Конструкция системы восприятия
S3 одновременно получает RGB-изображения и данные о глубине, предоставляя информацию о расстоянии, цвете и текстуре. Низкое размещение камеры позволяет видеть препятствия у пола и передавать данные 3D-восприятия в алгоритм объезда верхнего уровня.
Рекомендации по применению
- Обзор зоны у пола: Обнаруживайте небольшие препятствия и объекты на краю маршрута движения.
- Динамичная среда: Используйте данные восприятия для обнаружения людей, тележек и других движущихся объектов во время работы.
- Адаптация к объекту: На фактическую производительность влияют поле зрения, скорость транспортного средства, материал препятствий, освещение и вибрация шасси.
3D-камера — лишь одна часть цепочки восприятия. Настройте и проверьте правила объезда и безопасности на уровне транспортного средства с учетом рабочей скорости, эффективности торможения, слепых зон и оценки рисков на объекте.