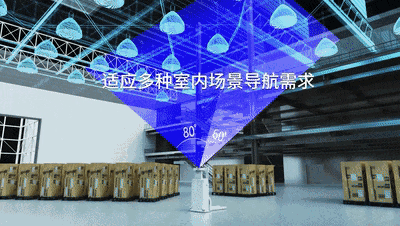
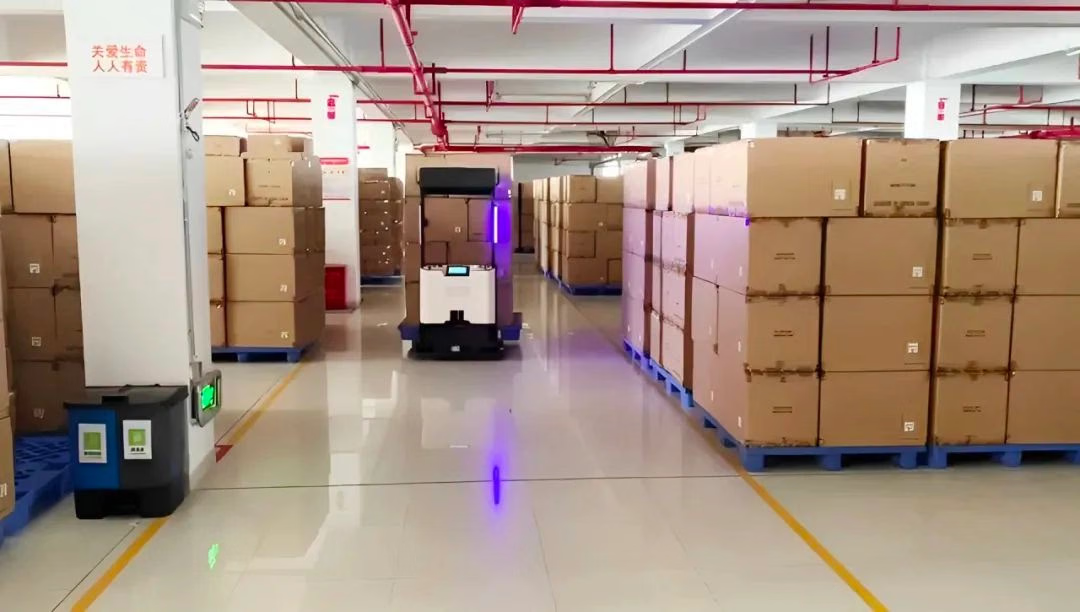
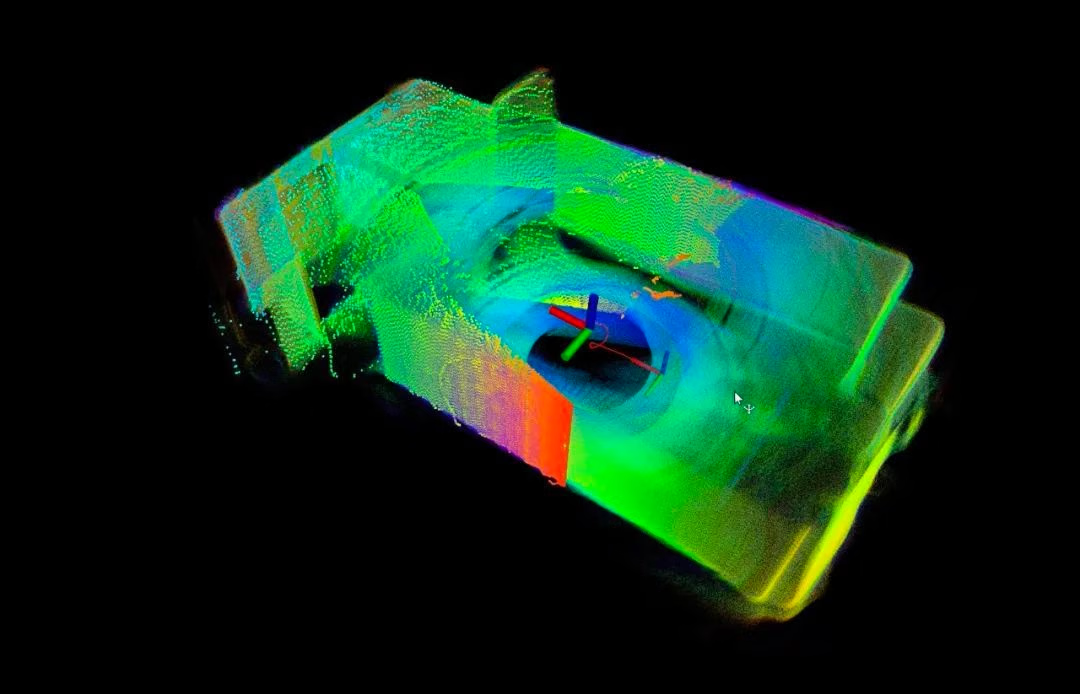
SLAM (одновременная локализация и построение карты) позволяет роботу строить карту и оценивать свою позу в неизвестной или меняющейся среде. В решении MRDVS с визуальным SLAM и камерой верхнего обзора RGB-D-камера устанавливается на верхней части транспортного средства и использует потолок и другие признаки над роботом для локализации.
Характеристики решения
По сравнению с решениями, использующими только признаки на уровне пола, камера верхнего обзора снижает перекрытие признаков грузами и людьми. Она получает данные о глубине над транспортным средством и оценивает его позу во время построения карты.
Примеры применения
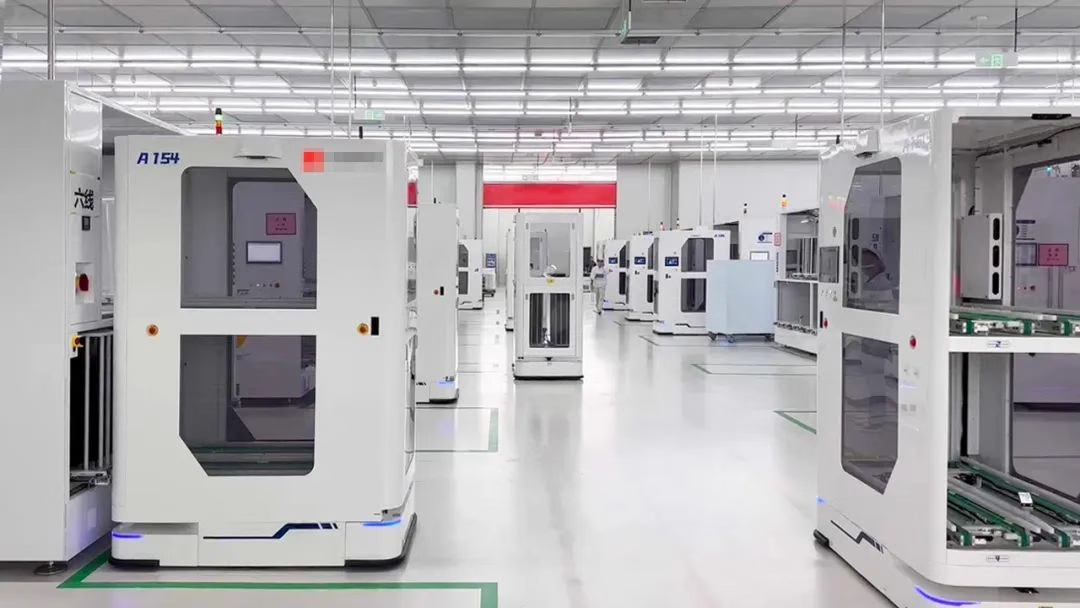
Цех производства фотоэлектрических модулей
Производственное оборудование и транспортные роботы на этом объекте вводились поэтапно, поэтому окружающая среда и движение постоянно менялись. В рамках проекта модуль SLAM с камерой верхнего обзора установили на интегрированном транспортном роботе, чтобы обеспечить стабильное позиционирование в точках стыковки с оборудованием. Согласно данным проекта, площадь двух цехов составляла около 80,000 m², а за указанный период модулем пользовались более 500 AGV.
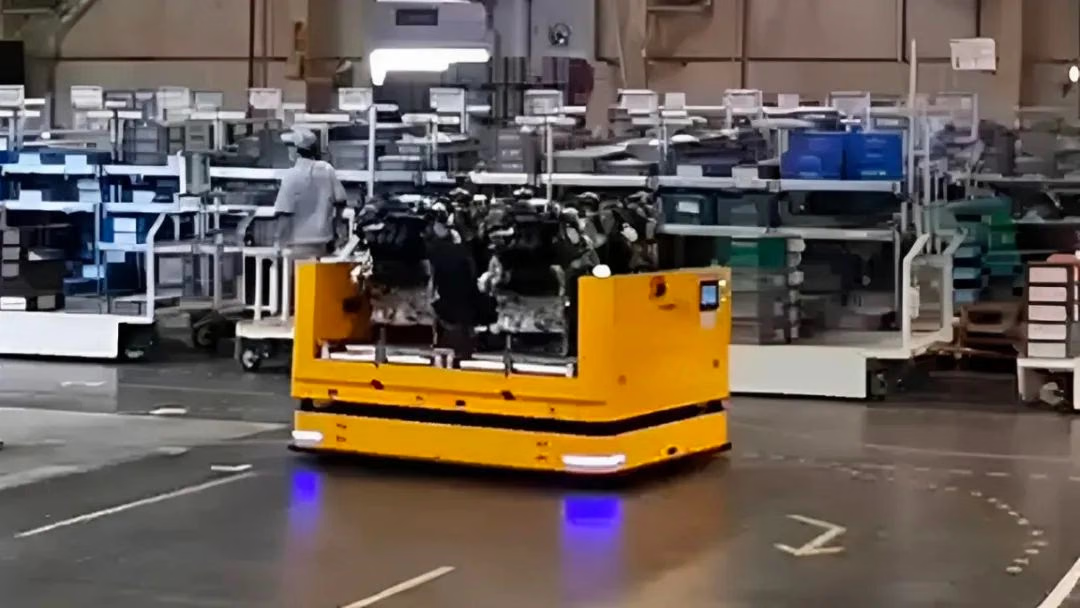
Цех автомобильного производства
В этом открытом цехе движение тележек с материалами, компонентов и персонала быстро меняется. Навигационный сенсор установили на верхней части транспортного AMR с роликовым конвейером для локализации перевозки компонентов двигателя.
Склад одежды с напольным хранением
На складе более 4,000 мест хранения, расположенных в узких проходах, а состав запасов часто меняется. Навигационный модуль установили на верхней части вилочного погрузчика AGV для локализации перевозки палет.
Перед развертыванием проверьте покрытие признаков над роботом, перекрытие поля зрения, обновление карты, вибрацию транспортного средства и процесс повторной локализации.